没有找到对应内容,换一个词试试。
原课件第1页 / 52页硬件和软件为何一起学
课件封面Robotics Hardware and Software。硬件提供运动、供能和测量能力,软件解释测量并安排动作。例如,电机能转并不说明机器人能走到目标;程序还需知道轮半径、驱动器极性和定位坐标。相反,规划得出的速度若超过电机能力,也无法实现。
本讲从平台、运动学、控制器一直走到软件通信和制造流程;读者要建立“任务→物理能力→数据与命令→验证”的连接。
原课件第2页 / 52页五部分路线
课件目录:硬件平台、控制器、软件及架构框架、通信协议、设计制造。platform平台指一套能支撑具体应用的基本硬件组合;framework框架提供开发组织方式和通用功能。
教学路线先问机器人怎样运动,再问谁产生指令、用什么软件组织这些指令、如何在模块间传递,最后怎样把设计做出来并验证。例:先确定差速车不能侧移,规划算法才不会不断要求侧移;再选控制器和消息接口。后面3至29页展开硬件与运动,30页起转向控制与软件。
原课件第3页 / 52页硬件平台的边界
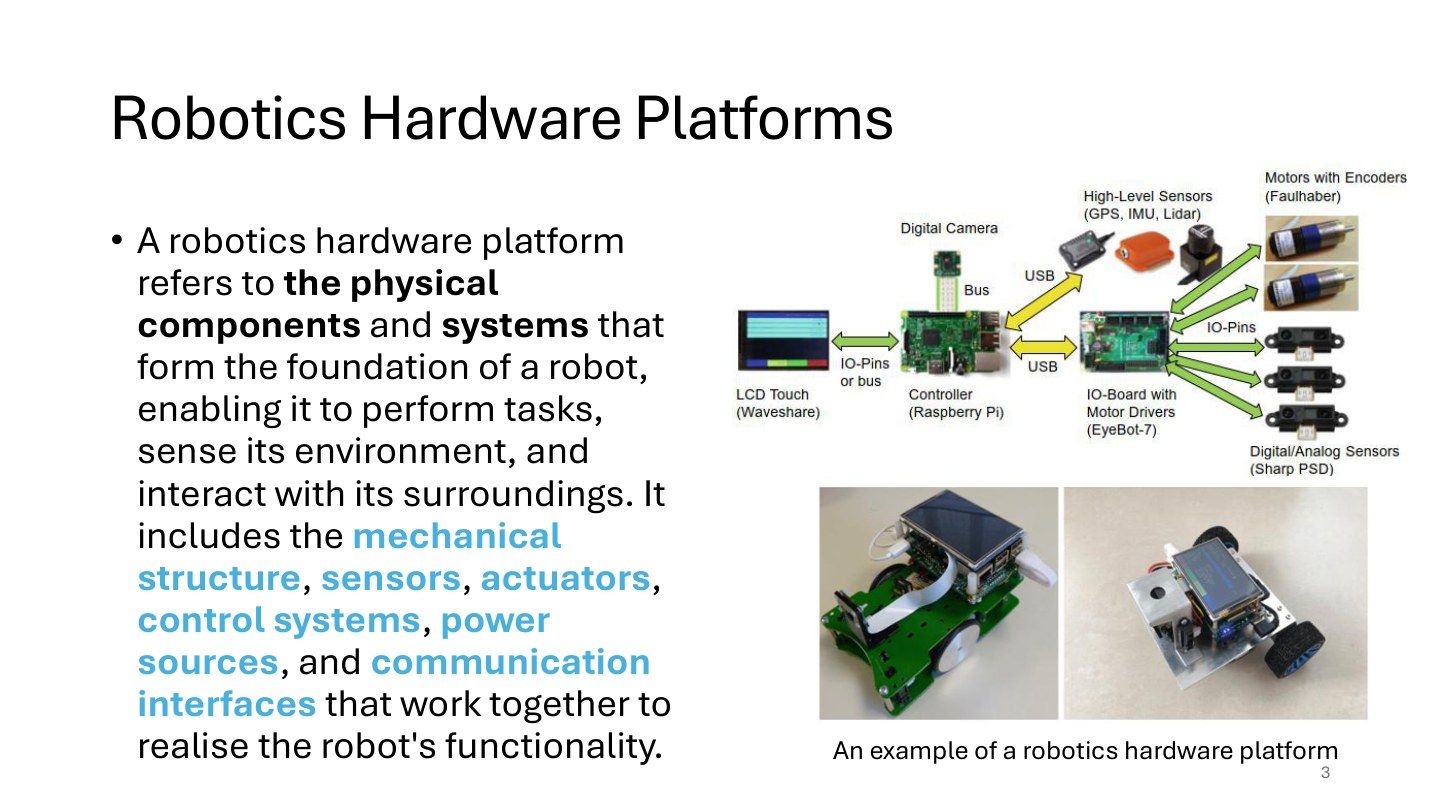
课件定义平台包括机械结构、传感器、执行器、控制系统、电源和通信接口,配机器人平台示意。读图先找承载结构,再找感知、驱动、控制和供电,不把外壳当全部硬件。
例如,增加一台相机不仅多了图像,还增加重量、电源负载、安装刚度与数据接口需求。power source电源提供能量,通信线传信息,两者可能走同一连接器,但功能仍应区分。检验完整性的方法是沿能量流和数据流分别画线,看是否存在没有供能或没有控制路径的部件。
原课件第4页 / 52页四种平台类型
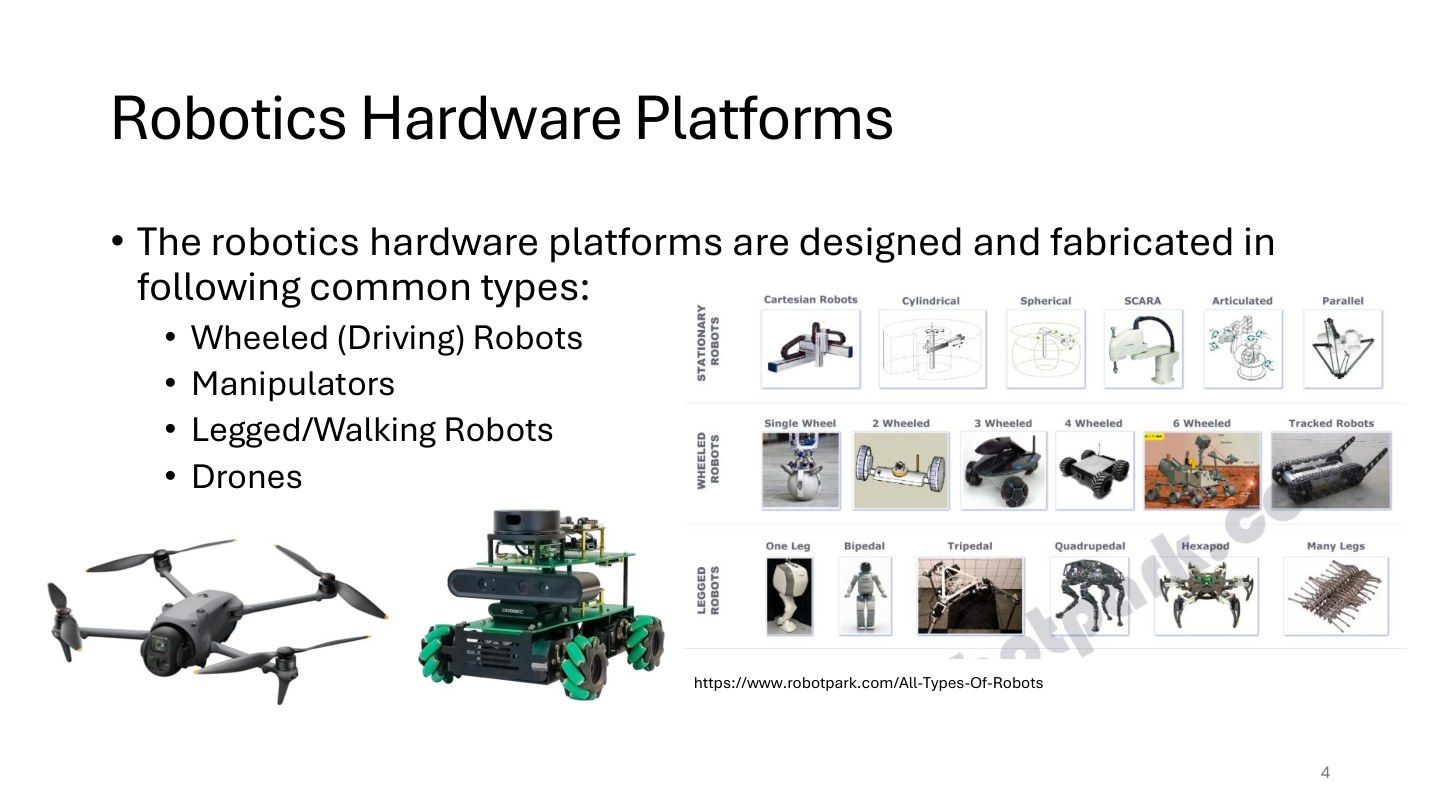
wheeled依靠轮与地面接触,manipulator通过关节改变末端位置,legged通过交替支撑移动,drone通过飞行装置运动。
例如,平地送货可用轮式,跨台阶可能需要其他机构,固定位置抓取可用机械臂。它们不是性能排名,而是约束不同:移动能力、载荷、工作空间、地形和供电都要一起比较。
原课件第5页 / 52页轮式平台的五种设计
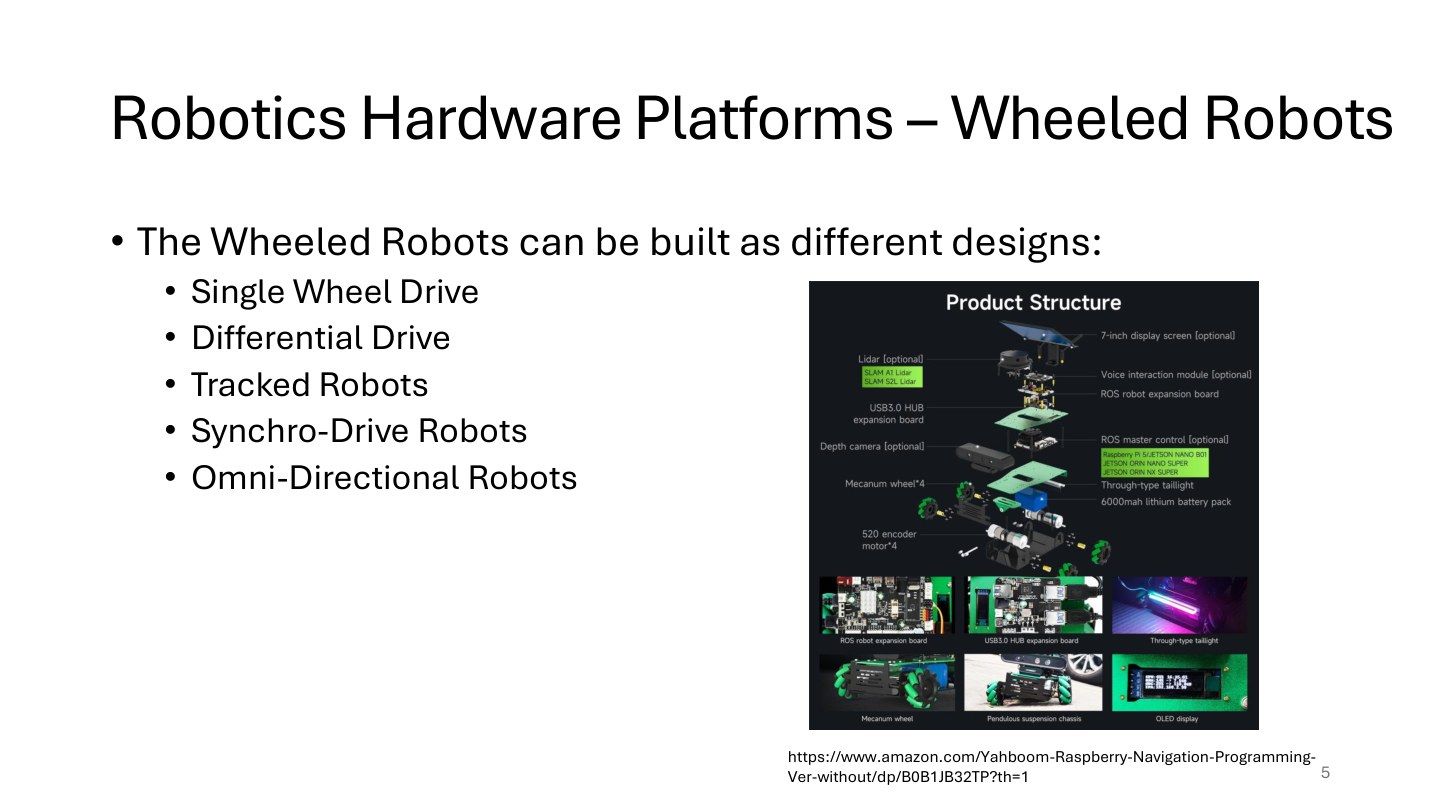
这里列Single Wheel Drive、Differential Drive、Tracked、Synchro-Drive和Omni-Directional,配轮式平台照片及商品链接。
先看主动轮是否能转向、几个轮能独立驱动,再看是否允许直接侧移。例如,差速车用左右轮速差转向,单驱动转向轮则改变轮朝向;两者即使都只有两个主要电机,控制含义也不同。此页建立分类索引。
原课件第6页 / 52页单驱动转向轮
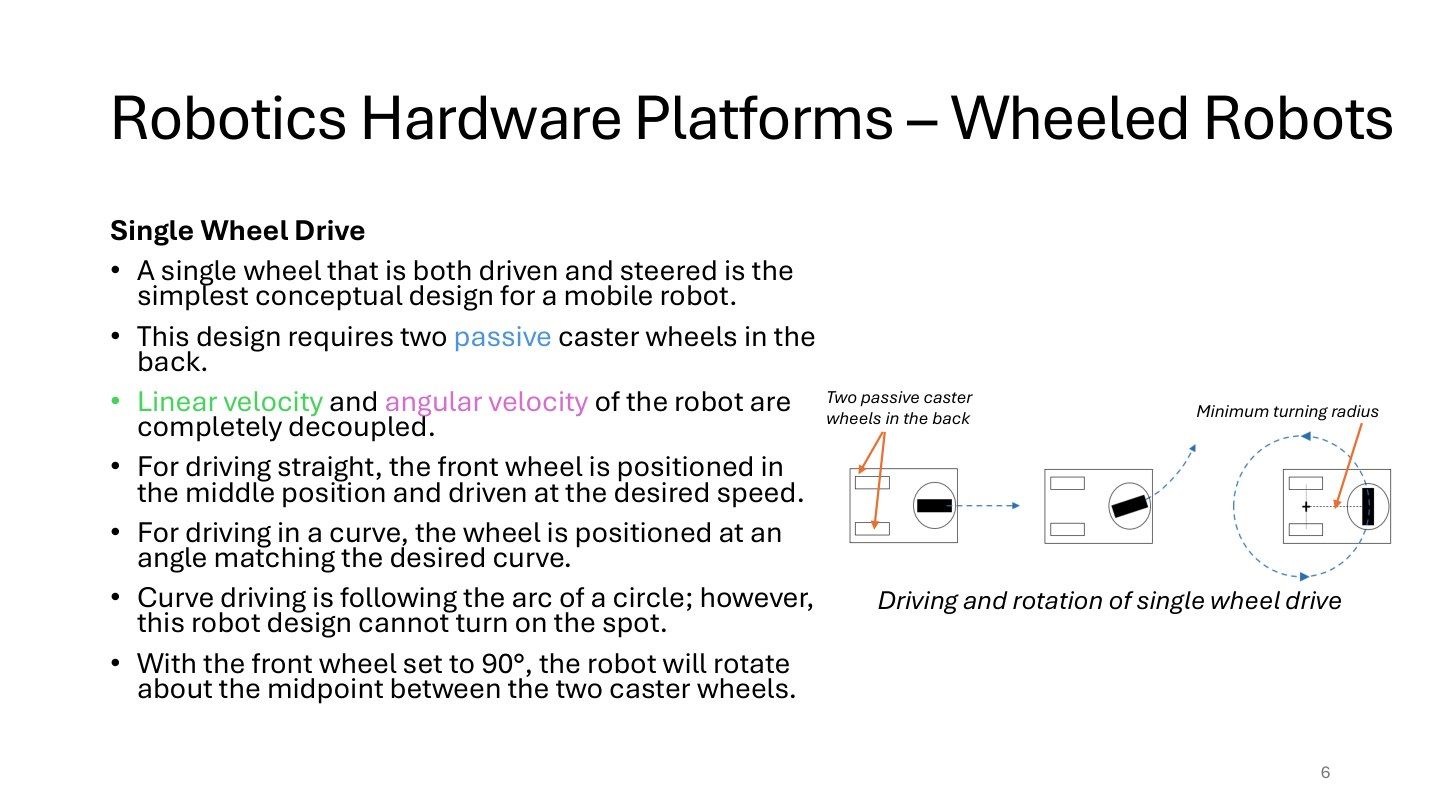
前轮一边滚动一边转向,后面两只脚轮随车体移动。转向角 δ 是前轮的滚动方向与车身前向之间的夹角。δ=0° 时向前直走,偏转后车就沿圆弧走。
看图找圆心。前轮轴线的延长线与后轮中点的横向线相交,构成一个直角三角形。设前轮距后轮中点 L 米,后轮中点距圆心 R 米,则 tan δ = L/R,所以 R = L/tan δ。例如 L=0.40 m、δ=30°,R=0.40÷0.577≈0.69 m。
理想几何下,前轮转到90°时,圆心落在两只后脚轮的中点。读图时分清这个点与车体中心。
原课件第7页 / 52页差速轮如何转弯
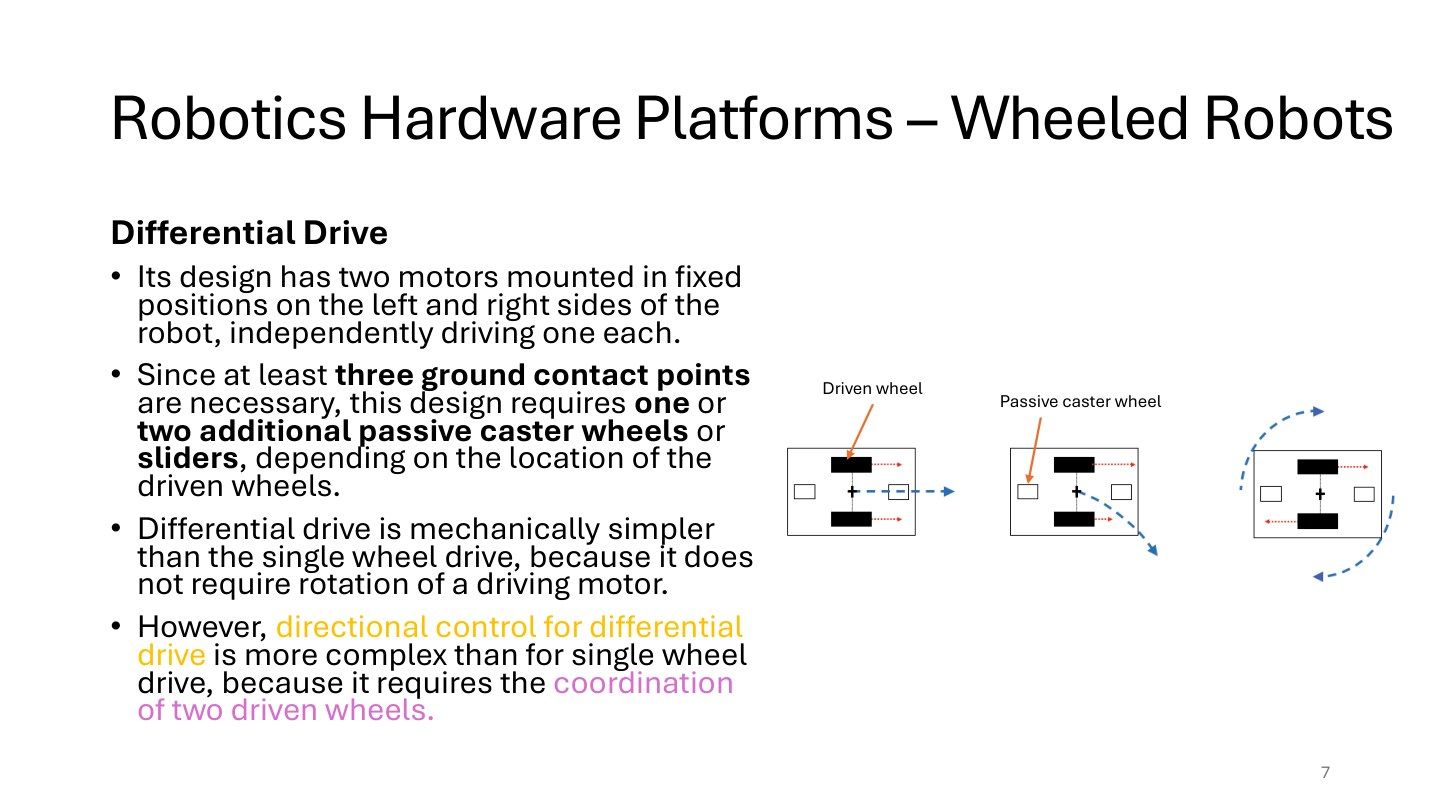
课件左右轮固定安装、各自驱动,另有一个或两个被动脚轮或滑块支撑。机械上无需扭转电机安装方向,但控制时要协调两轮速度。
例如,两轮都向前但左快右慢,机器人向右转;不是右轮必须反转才能右转。caster脚轮随车体运动自由调整方向,不提供主要驱动力。读图辨主动轮与被动轮位置;支撑点至少三处是稳定结构的典型需要,不应把图片当所有地形稳定性保证。
原课件第8页 / 52页差速三种运动与支撑
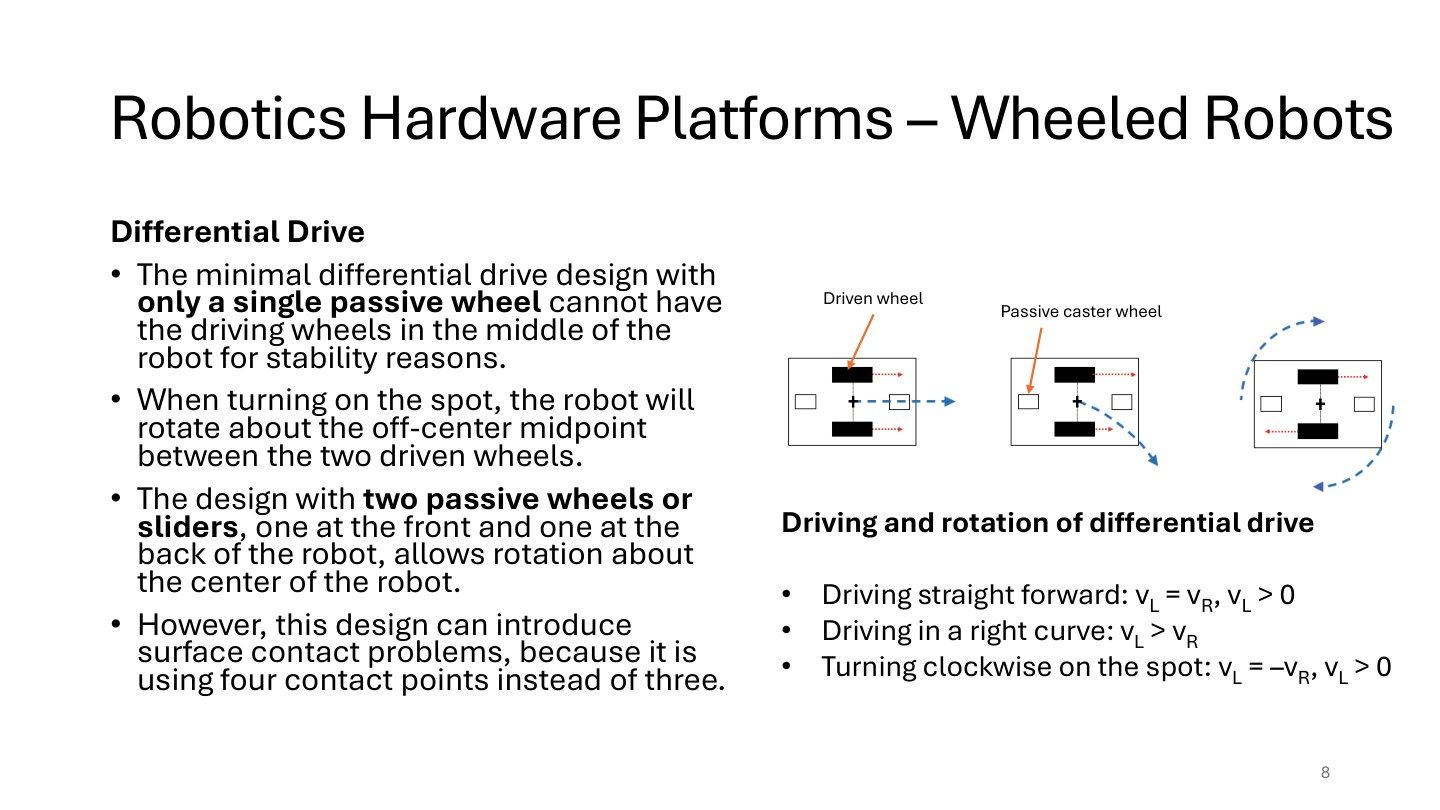
由上往下读三个动作。两驱动轮都向前且等速,车直行。左轮比右轮快,左轮走外侧长弧,车朝右弯。左右轮等速反向,车绕两个驱动轮的中点转。
用逆时针为正。若左轮 0.4 m/s、右轮 0.2 m/s、轮距 0.5 m,中心速度 (0.4+0.2)/2=0.3 m/s,角速度 (0.2−0.4)/0.5=−0.4 rad/s。负角速度对应顺时针。
比较两张底盘图。一只脚轮时,驱动轮轴线可偏离几何中心,所以自转点也会偏。前后各放一只脚轮,可以把驱动轮放在车身中部。四个接触点在起伏地面上可能出现某一轮悬空。
原课件第9页 / 52页履带与滑移
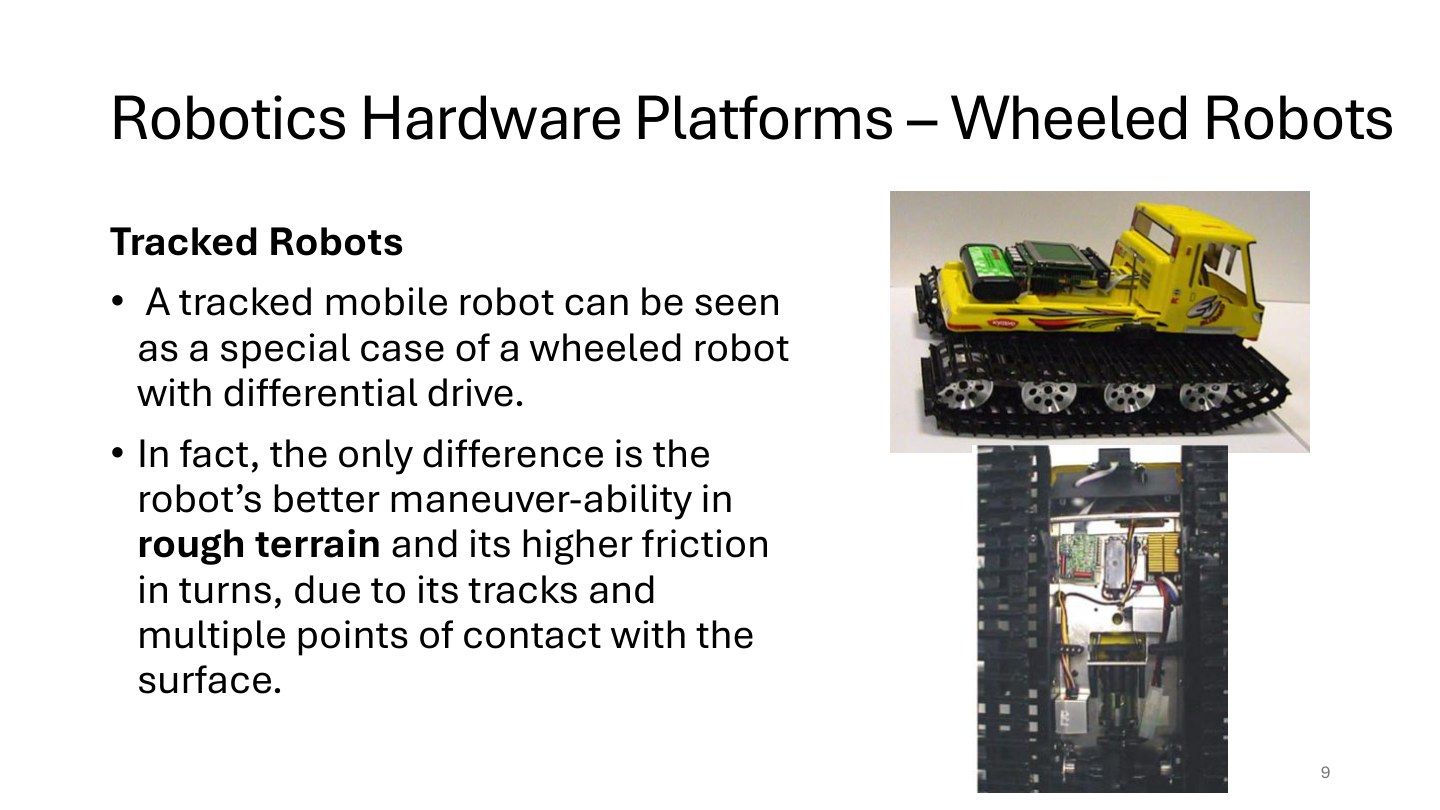
这里把履带车视为差速的特例,粗糙地形通过性更好,但转弯接触摩擦较高。右图展示履带平台,需关注长接触带而非单轮点接触。
例如,左右履带转速不同,车体试图转向,但接地履带必须发生一定侧向滑移;因此不能把无滑滚动差速公式直接当精准里程计。履带增加接触和越障能力也会增加摩擦与功耗,不能只看“更稳”。
原课件第10页 / 52页同步驱动的机械连接
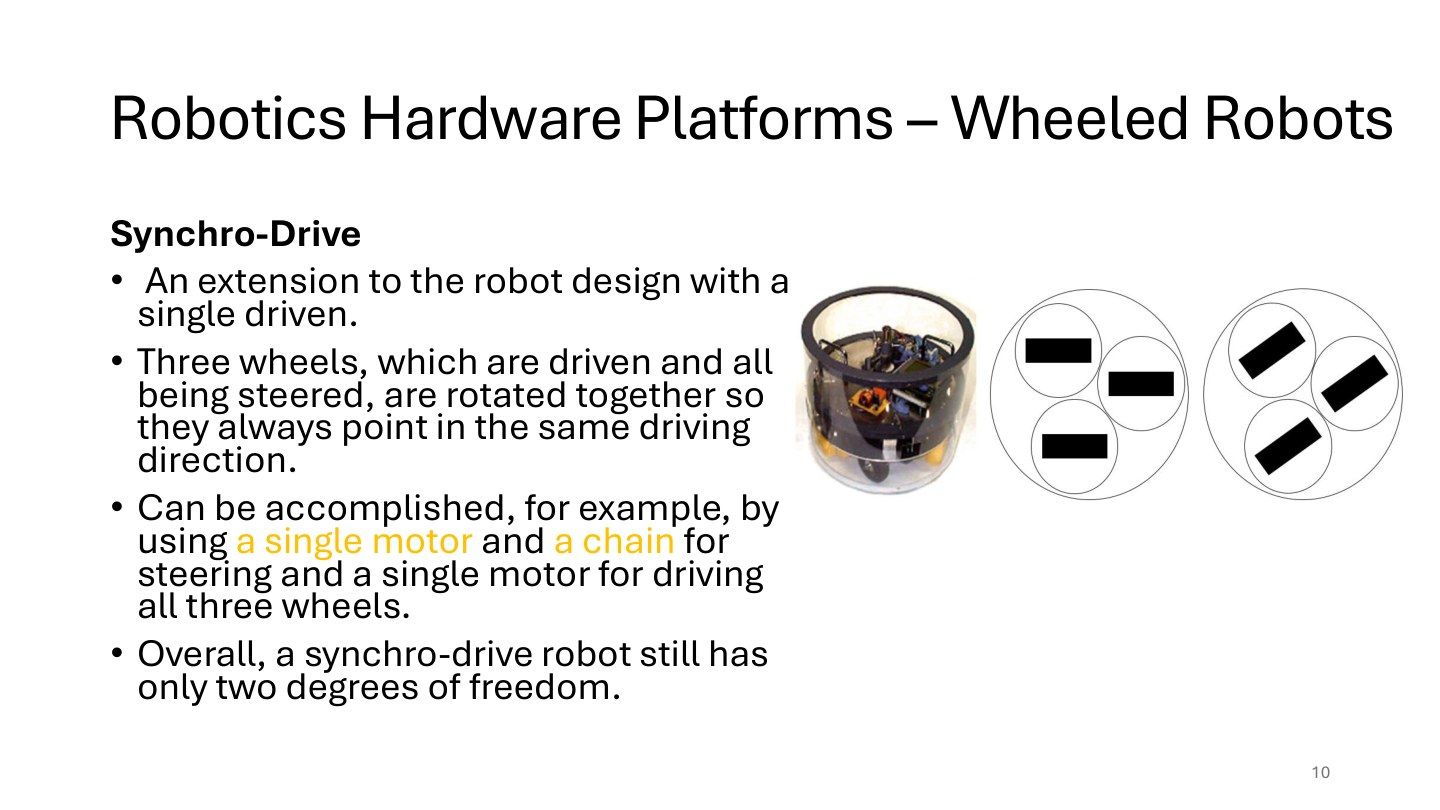
课件三个轮同时驱动和转向,转向电机可通过链条带动三轮同向,另一个电机驱动三轮滚动;整体仍只有两个可控自由度。
degree of freedom自由度指独立运动参数,不按轮数直接计算。三个轮同速同向不是三个独立输入,而是被机械同步约束。例如,先将所有轮转向左方,再驱动,车体可向左平移而不必须先转车头;但轮朝向改变要过程,不能凭“能朝任意方向走”断言瞬间任意速度都可实现。读图沿转向连接与驱动连接分两条链。
原课件第11页 / 52页同步驱动的覆盖优势与限制
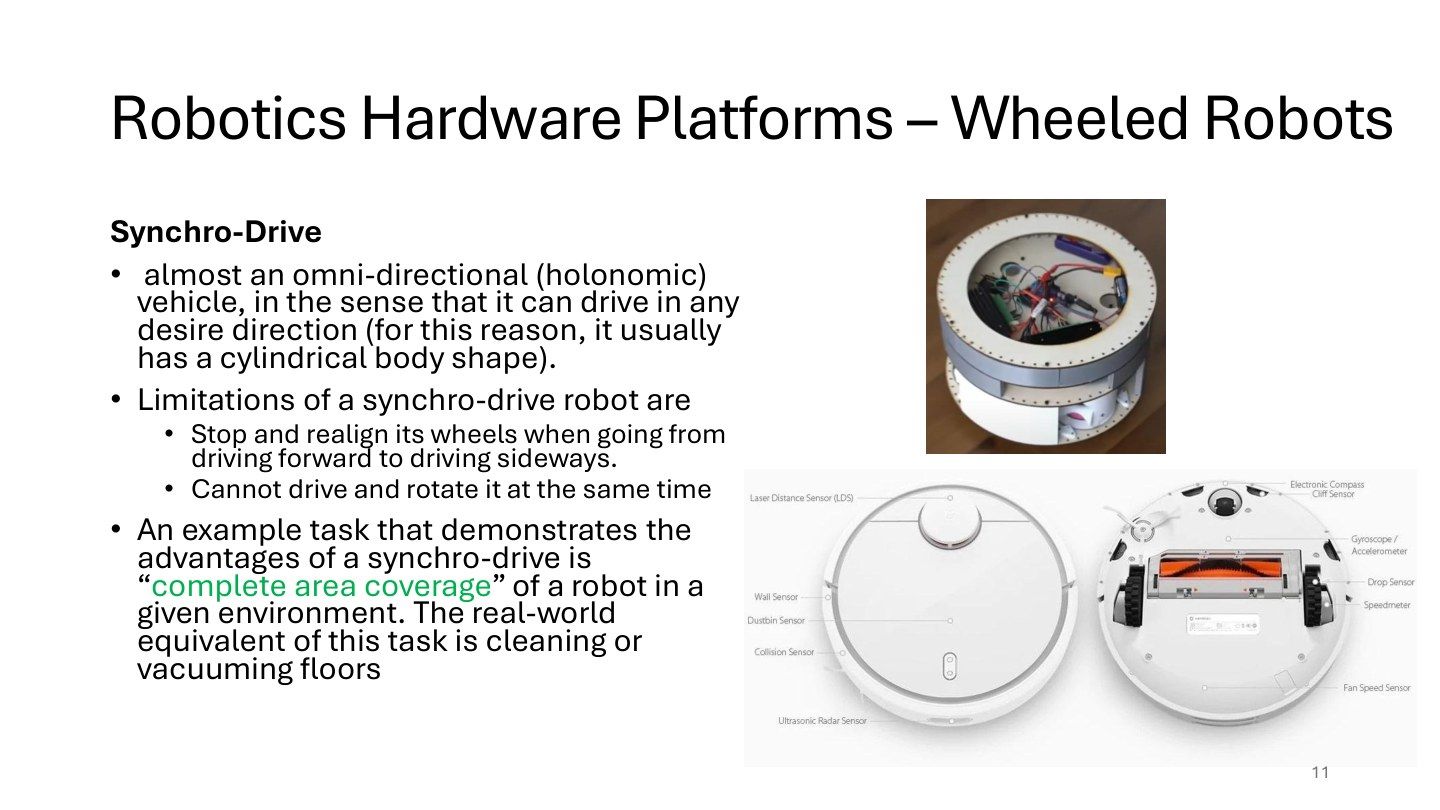
课件称同步驱动“接近全向”,但改变前进到侧向时要停下对齐轮,且不能同时行驶与独立旋转;示意覆盖区域任务,对应地面清洁。
例如,清洁机器人沿一排地板平移到下一排,若轮朝向可一起调整,车体无需每次掉头;但转换方向的对齐时间仍应计入作业时间。不要把路径可达与瞬时可实现速度混为一谈:能经调整到某方向,不代表当前轮姿下能立刻向该方向走。
原课件第12页 / 52页全向与非完整约束
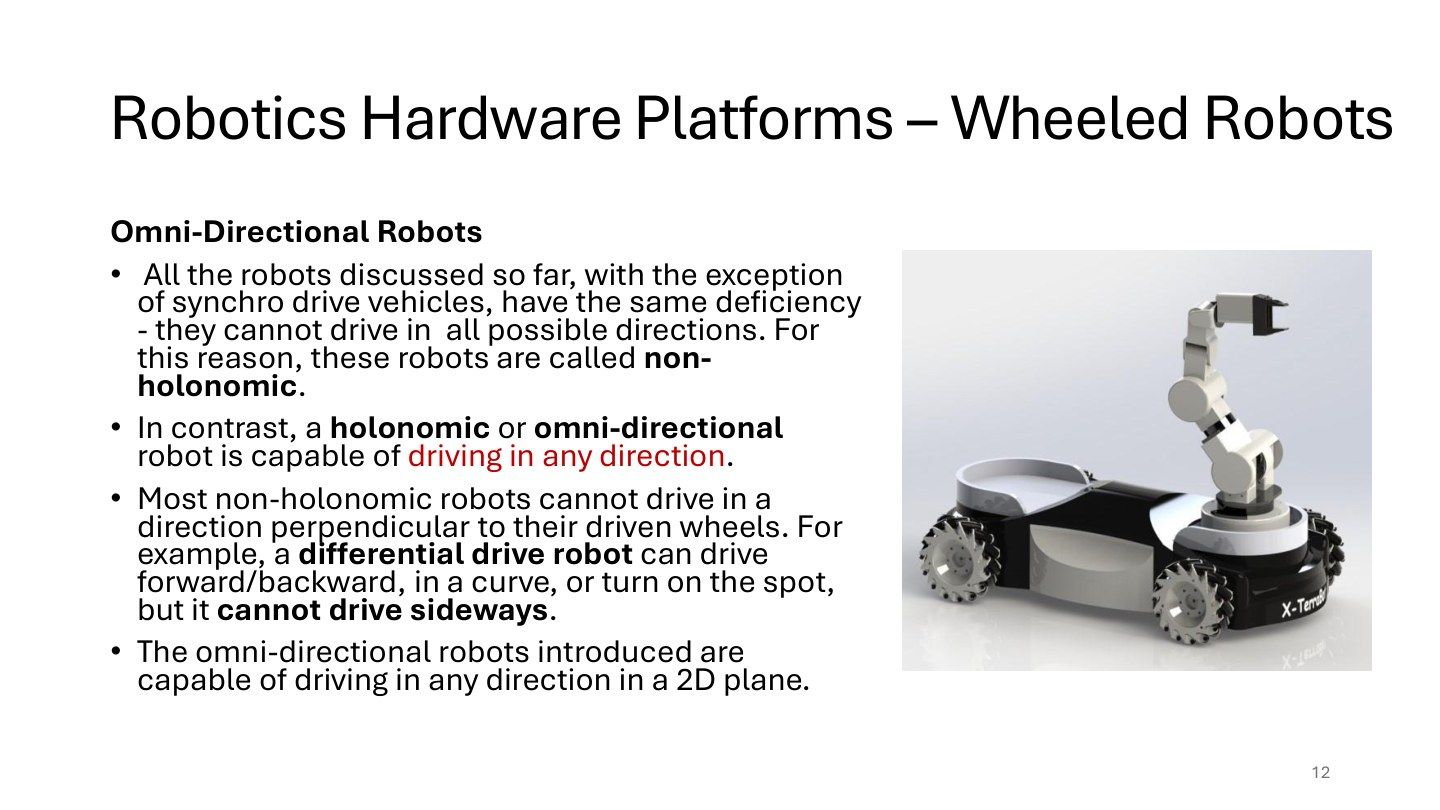
课件差速等普通轮车不能直接侧移,称non-holonomic;全向平台可在平面内直接选择方向。中文通常称非完整约束,其核心是运动速度受滚动方向约束。
例如,差速车可以“转90度→前进→转回”到达侧面位置,但这与保持朝向、瞬时向侧面滑移是不同任务。平面位姿有x、y、theta三个量,能到达很多位姿不等于三个速度vx、vy、omega都独立可控。
原课件第13页 / 52页麦克纳姆轮和全向滚子
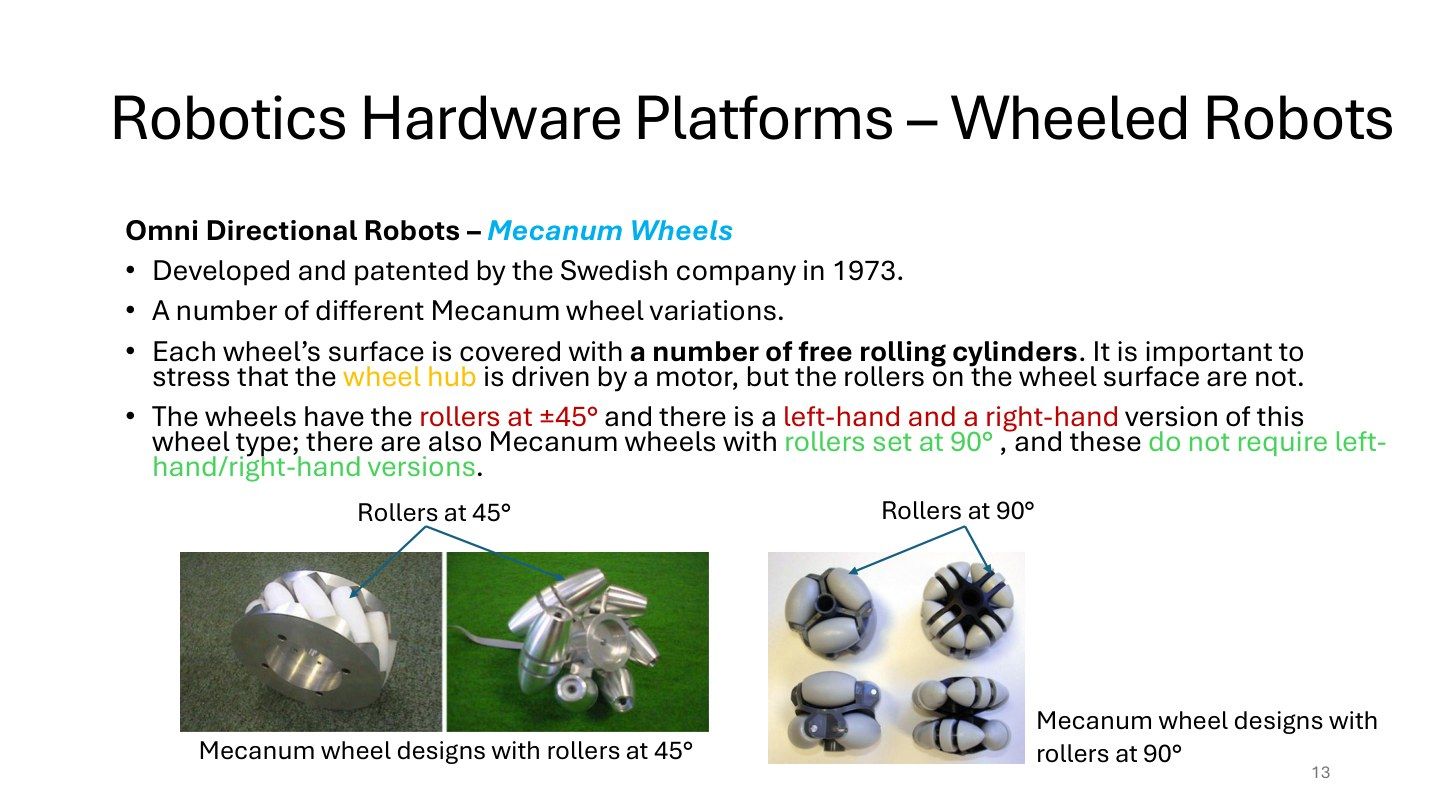
图中有两类带被动滚子的轮:左边滚子轴倾斜约45°,通常称麦克纳姆轮(Mecanum);右边滚子轴约90°,通常称全向轮(omni wheel)。
电机驱动的是大轮毂,小滚子则可以自由转动。大轮提供牵引,小滚子释放某个方向的运动约束,所以多个轮的速度组合可以让车体侧移。
45°滚子有左右手两种斜向。装车时先确定车头,再标出每只轮的位置和滚子斜向;后面的速度表和矩阵都依赖这个排列。90°轮的布局与45°轮不同,两种结构要分别建立运动关系。
原课件第14页 / 52页三轮和四轮全向布局
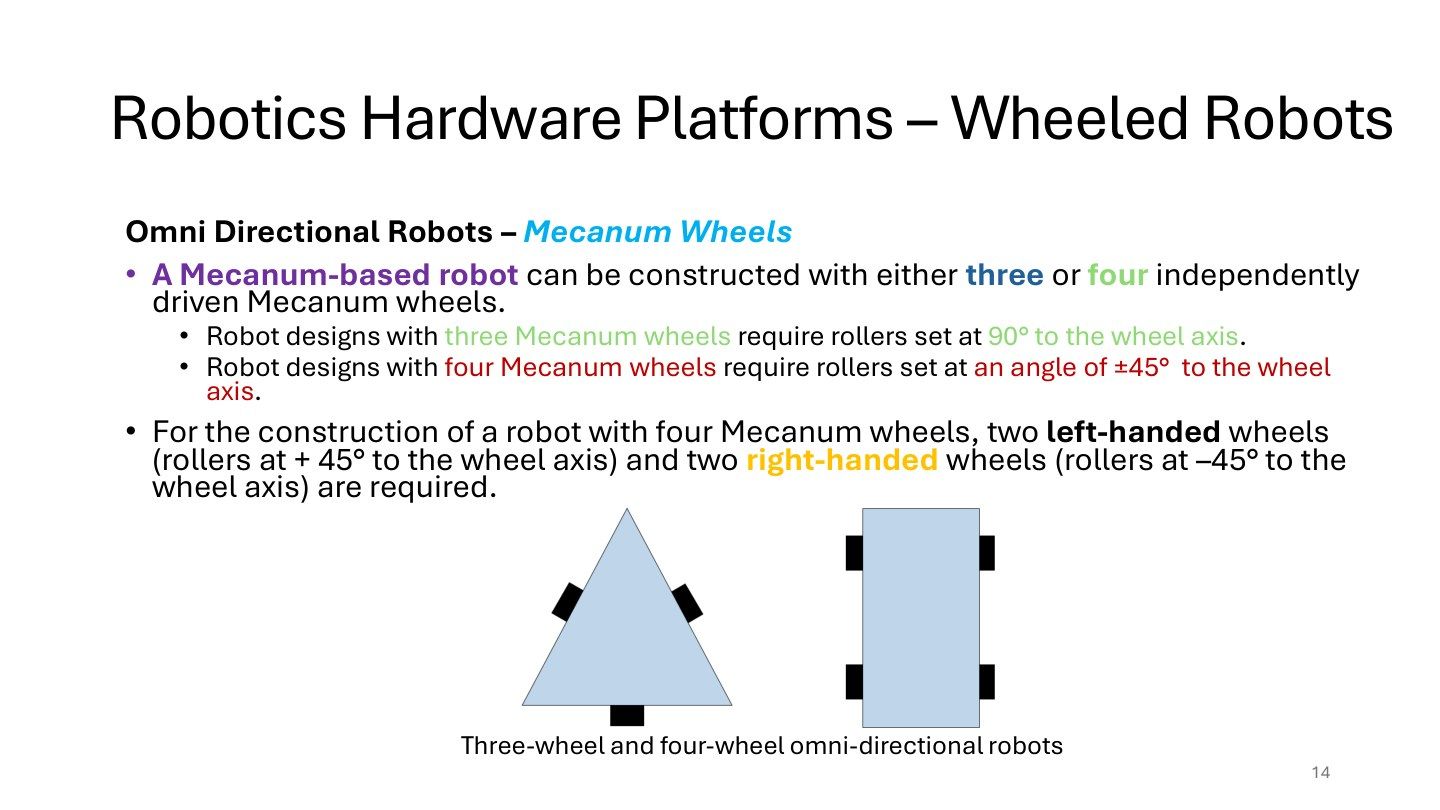
课件三轮结构采用90度滚子轮,四轮结构采用两左两右45度滚子轮;图片是两种布局而非同一机器不同视角。
这样理解:三轮可将轮方向分布在平面不同角度,通过三个驱动速度组合产生平移和旋转;四轮需按约定放左右手轮,使某些侧向分力能相消或叠加。轮数和角度共同决定约束,不能把三轮矩阵直接用于四轮。读图先编号位置,再标轮的手性,后面方向表才有意义。
原课件第15页 / 52页单轮接触力分解
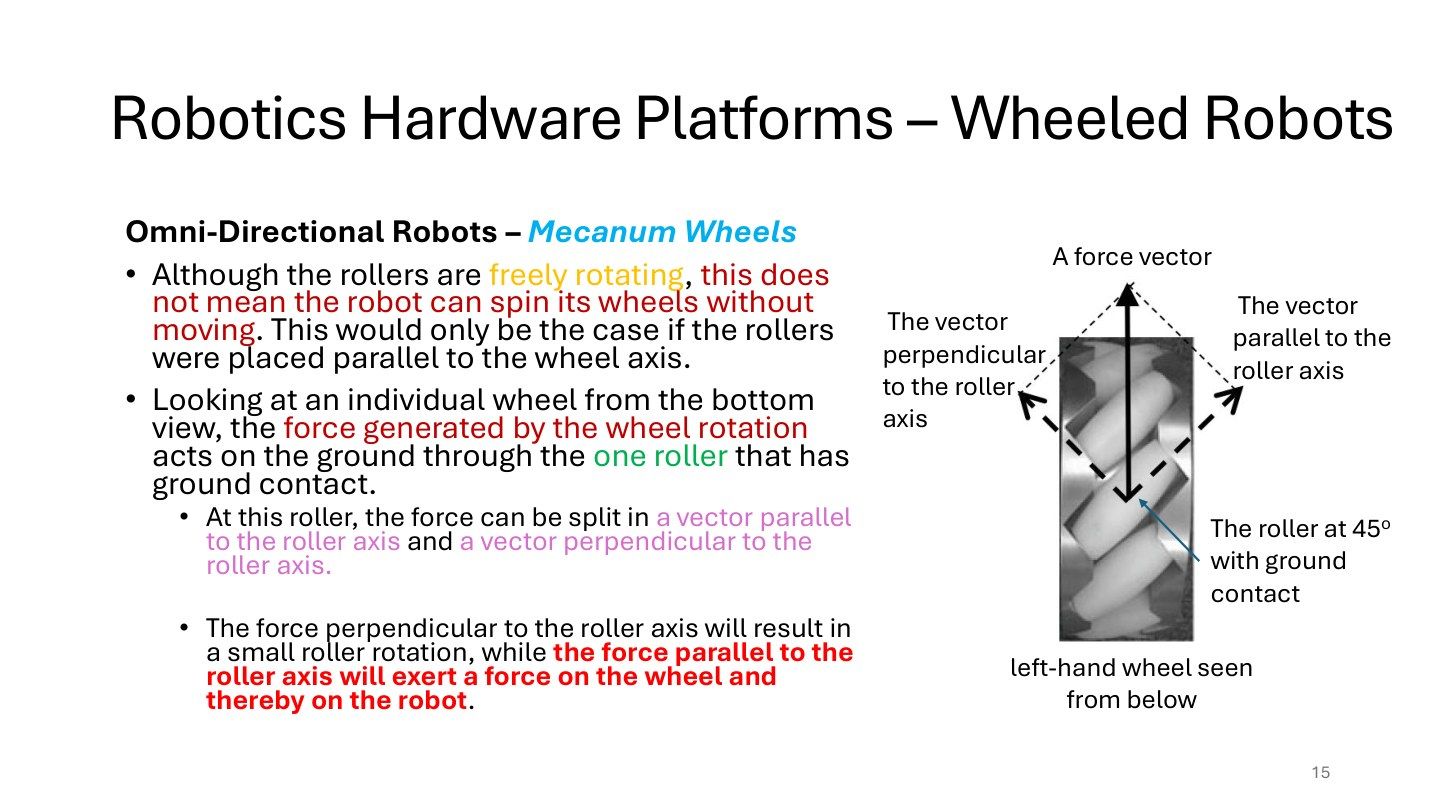
从轮底看,轮毂由电机带动,当前只有一只斜滚子与地面接触。沿滚子轴和垂直于滚子轴各画一条线,然后把图中的作用力 F 投影到这两个方向。
取 F=10 N,F 与滚子轴成45°。平行分量为 10×cos45°≈7.07 N,垂直分量为 10×sin45°≈7.07 N。垂直方向主要带动小滚子自由转动,平行分量形成图中用来解释车体运动的有效力。轮子换成相反手性后,斜向翻转,侧向分量的符号也随之改变。
原课件第16页 / 52页左右轮的横向分力相消
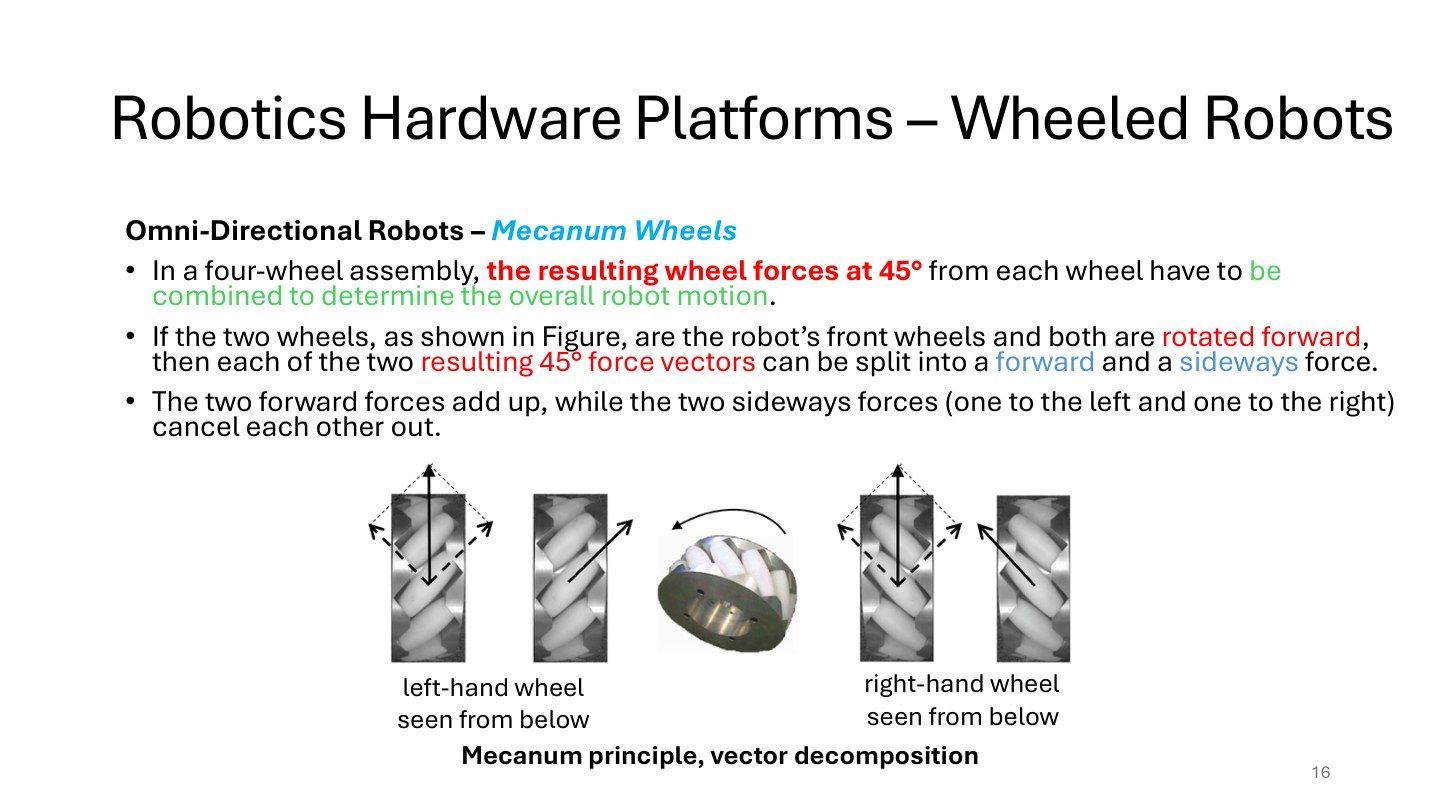
给图里两个轮子的前向分量记为正,向右的侧向分量记为正。在相同驱动下,两轮的前向分量都朝前,侧向分量一左一右。
设两个斜向作用力各10 N,与前向成45°。每个前向分量是 10×cos45°≈7.07 N,合起来约14.14 N。侧向分别为 +7.07 N 和 −7.07 N,相加为0。对称时车体向前。
原课件第17页 / 52页四轮一起前进
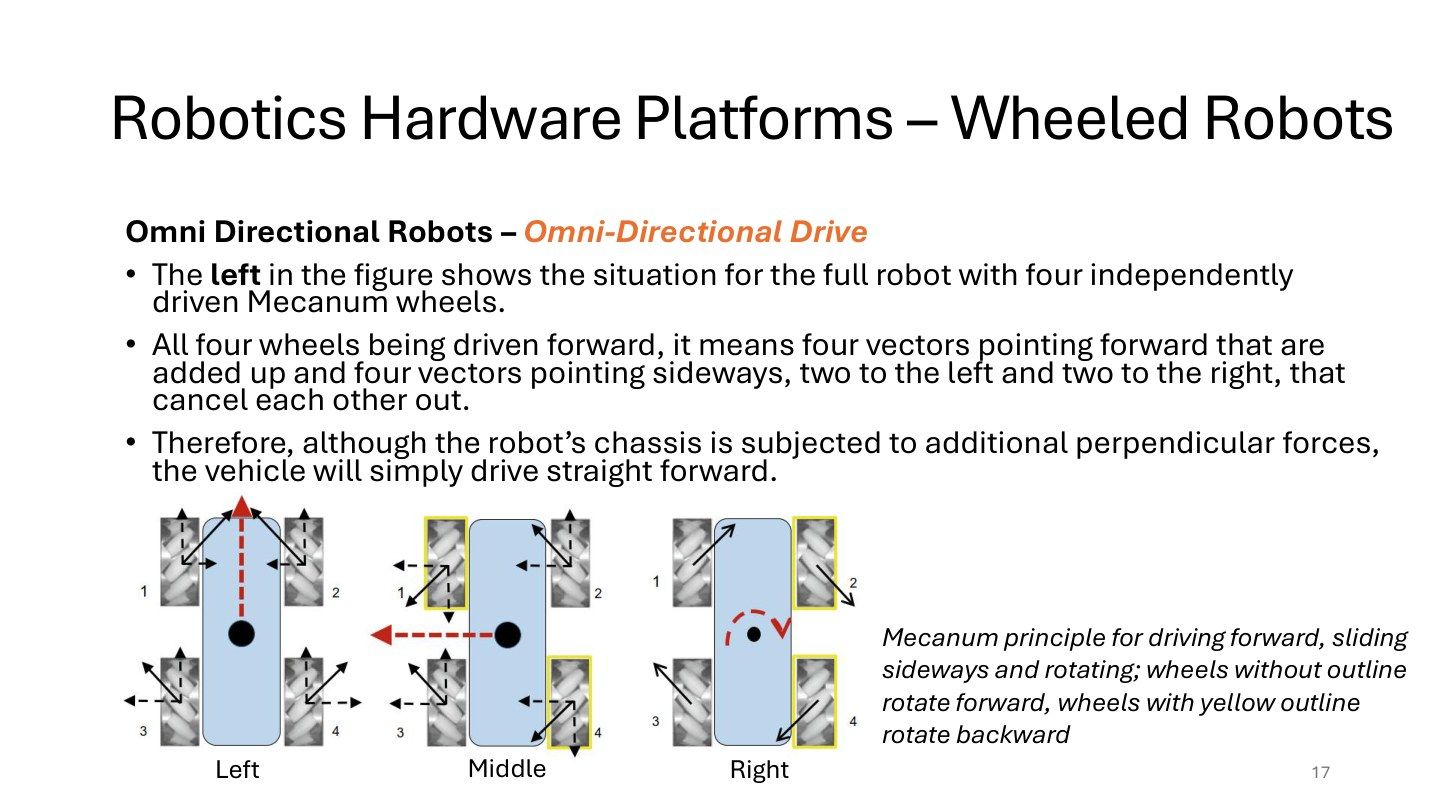
看最左图。车头朝上,1、2、3、4四轮都正转。四只轮的实线斜箭头各分成一个向前箭头和一个侧向箭头。
用 F 表示每个分量的大小。前向合计 F+F+F+F=4F。1和4的侧向箭头指右,2和3指左,因此以右为正时侧向合计 F−F−F+F=0。合成结果就是中间那根向前的红箭头。
原课件第18页 / 52页四轮侧移
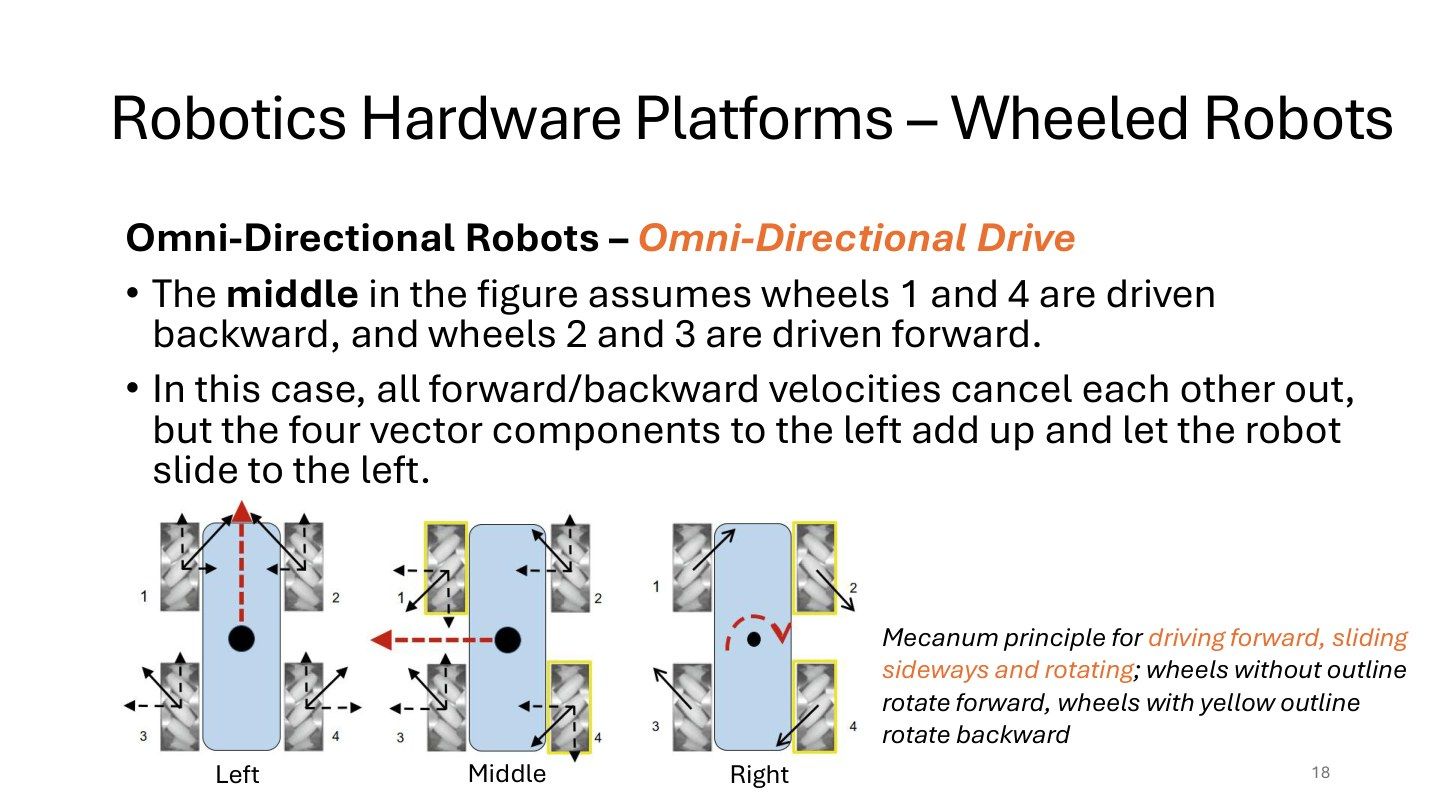
看中间图。黄色框的1号和4号轮反转,2号和3号仍正转。只翻转1和4的斜箭头,它们在两个方向的分量会同时反号。
设每个分量大小为 F。前向上,1和4贡献 −F,2和3贡献 +F,合计0。侧向上,原先向右的1和4翻成向左,2和3本来就向左,合计向左 4F。车头仍朝原方向,车体整体向左移动。
原课件第19页 / 52页四轮原地旋转
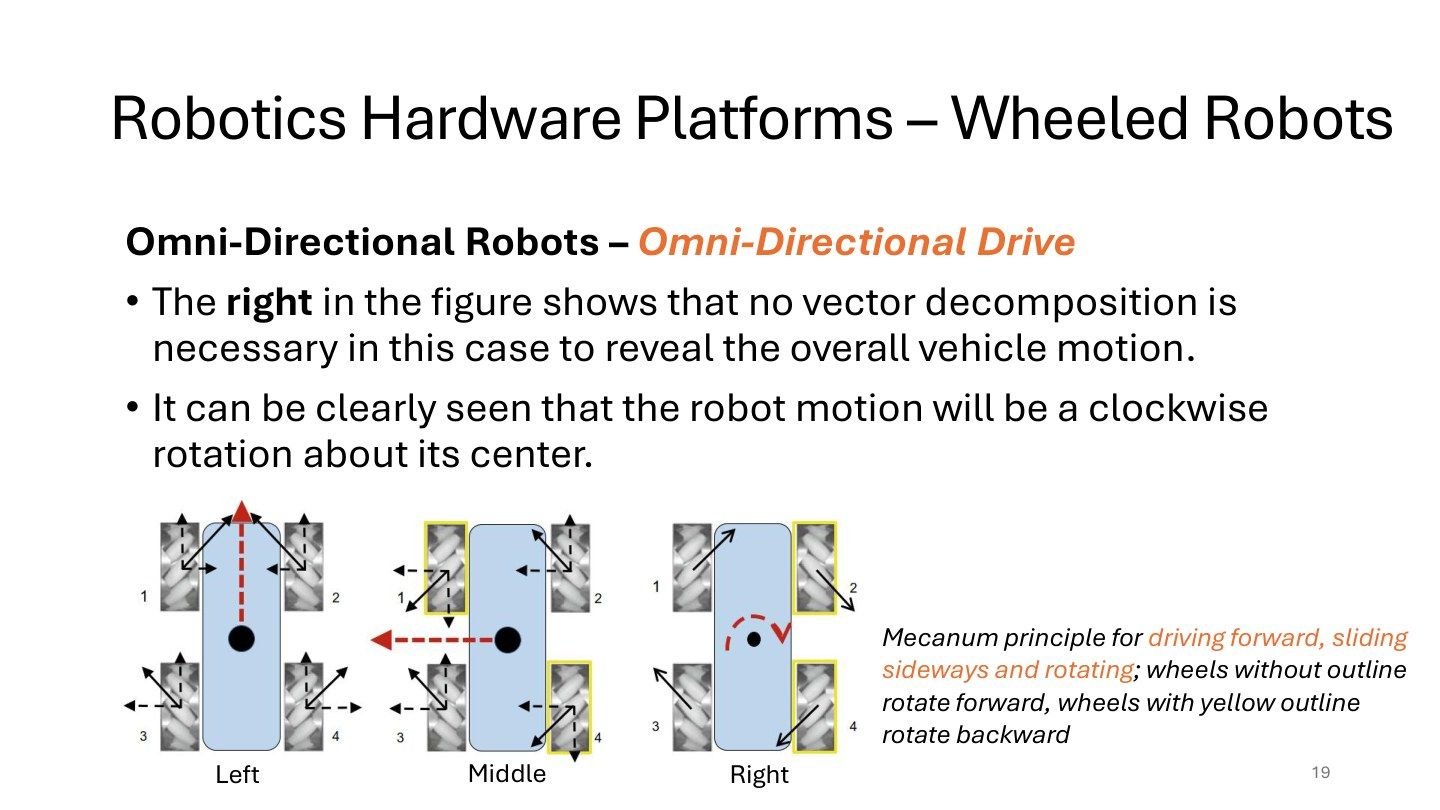
看最右图。左边1、3正转,右边2、4反转。右前轮箭头指右下,左后轮箭头指左上。这两个力大小相同、指向相反,所以抵消平移。它们作用在车中心两侧,却都帮助车顺时针转动。
用图面向右为 x 正、向上为 y 正。力矩 M=xF_y−yF_x,其中 (x,y) 是轮接地点到中心的位置,(F_x,F_y) 是力的分量。例如右前轮在 (0.20,0.25) m,作用力方向右下,取 (5,−5) N,得到 0.20×(−5)−0.25×5=−2.25 N·m。负号指顺时针。左后位置和力一起反号,算出的力矩仍是负值。另一个对角轮对同理,所以四轮让车在原地转。
原课件第20页 / 52页六种方向组合表
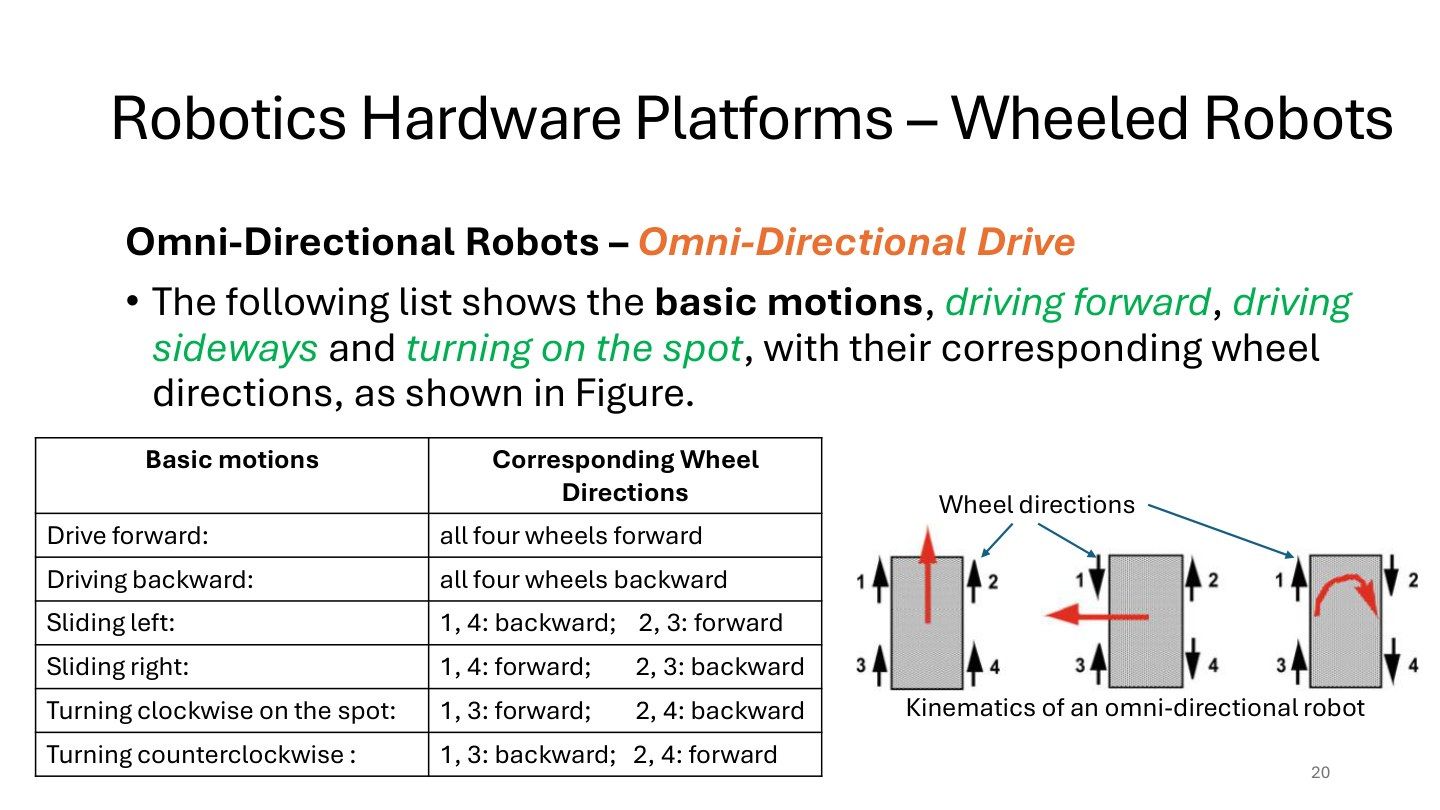
原表:前进全正,后退全反;左移1/4反、2/3正,右移相反;顺时针自转1/3正、2/4反,逆时针相反。读表以图中编号为准,不把“编号1”先验认定前左。
检查:前进与后退互为全体取反;左移与右移也全体取反;旋转两方向同样相反。若程序只实现这六个模式,尚未实现任意速度组合;要同时斜移加转动,需后面的连续运动学矩阵。
原课件第21页 / 52页正运动学与逆运动学
课件两个问题:已知各轮运动,车体位姿怎样变化;希望车体这样运动,各轮需要多快。前者forward kinematics正运动学,后者inverse kinematics逆运动学。
例如,编码器报告左、右轮各转一圈,计算车走多远,是正问题;计划车以0.3m/s直行,求电机目标转速,是逆问题。Kinematics运动学描述速度和几何关系,不直接计算电流、摩擦力或电池功率。先有坐标、轮径、轮距和无滑假设,公式才有意义。
原课件第22页 / 52页差速符号和里程计输入
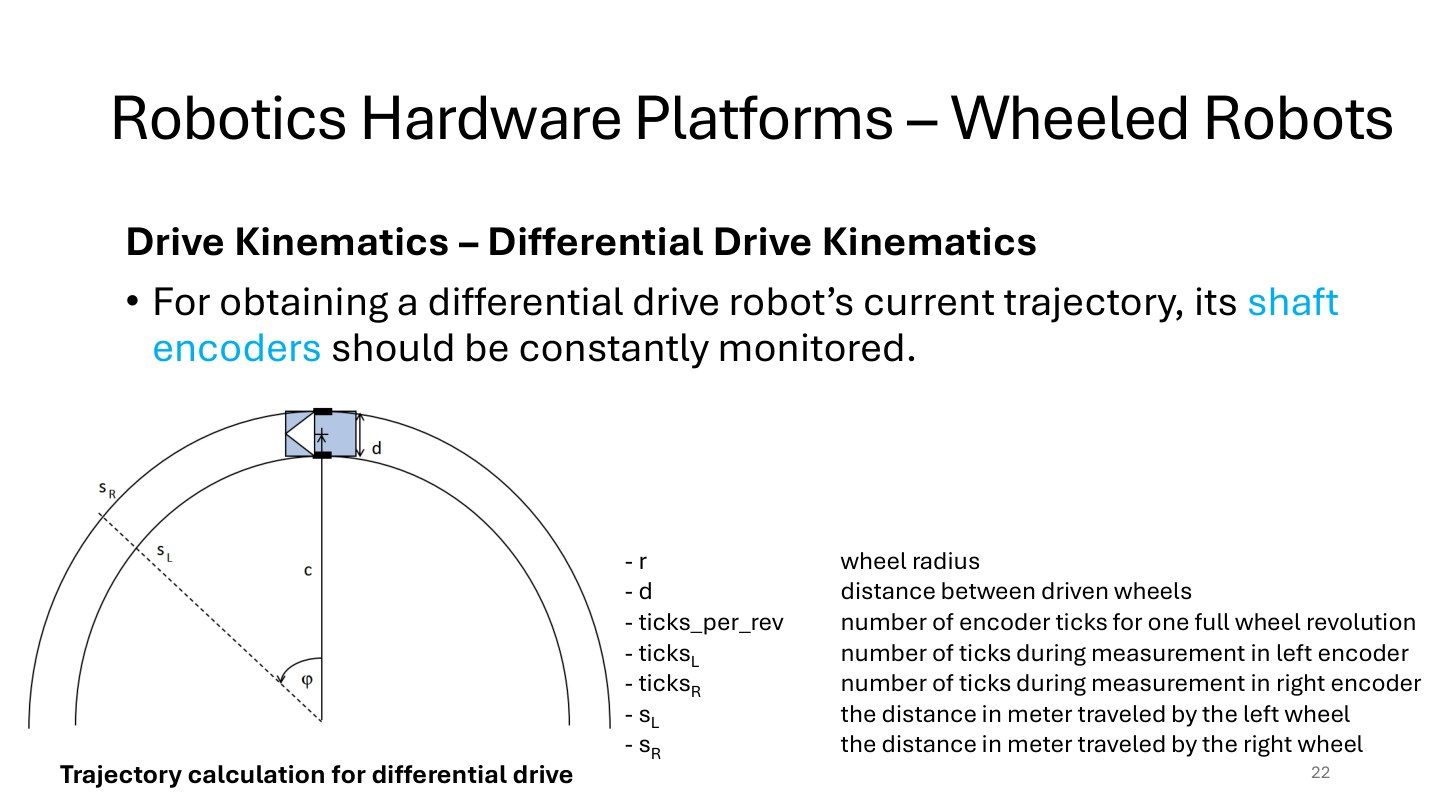
课件r为轮半径,d为两驱动轮距离,ticks_per_rev为每轮一整转的计数,ticksL/R为当前测量区间两轮计数,sL/R为两轮行驶距离m。图示两轮绕同一瞬时中心走圆弧。
先确认编码器装在电机轴还是轮轴:若在电机端且有减速器,每轮一转对应计数还要乘减速比。例如电机轴20计数/转、减速比10,轮一转为200计数。方向也要带符号,后退的ticks应为负。
原课件第23页 / 52页计数到轮程逐步推导
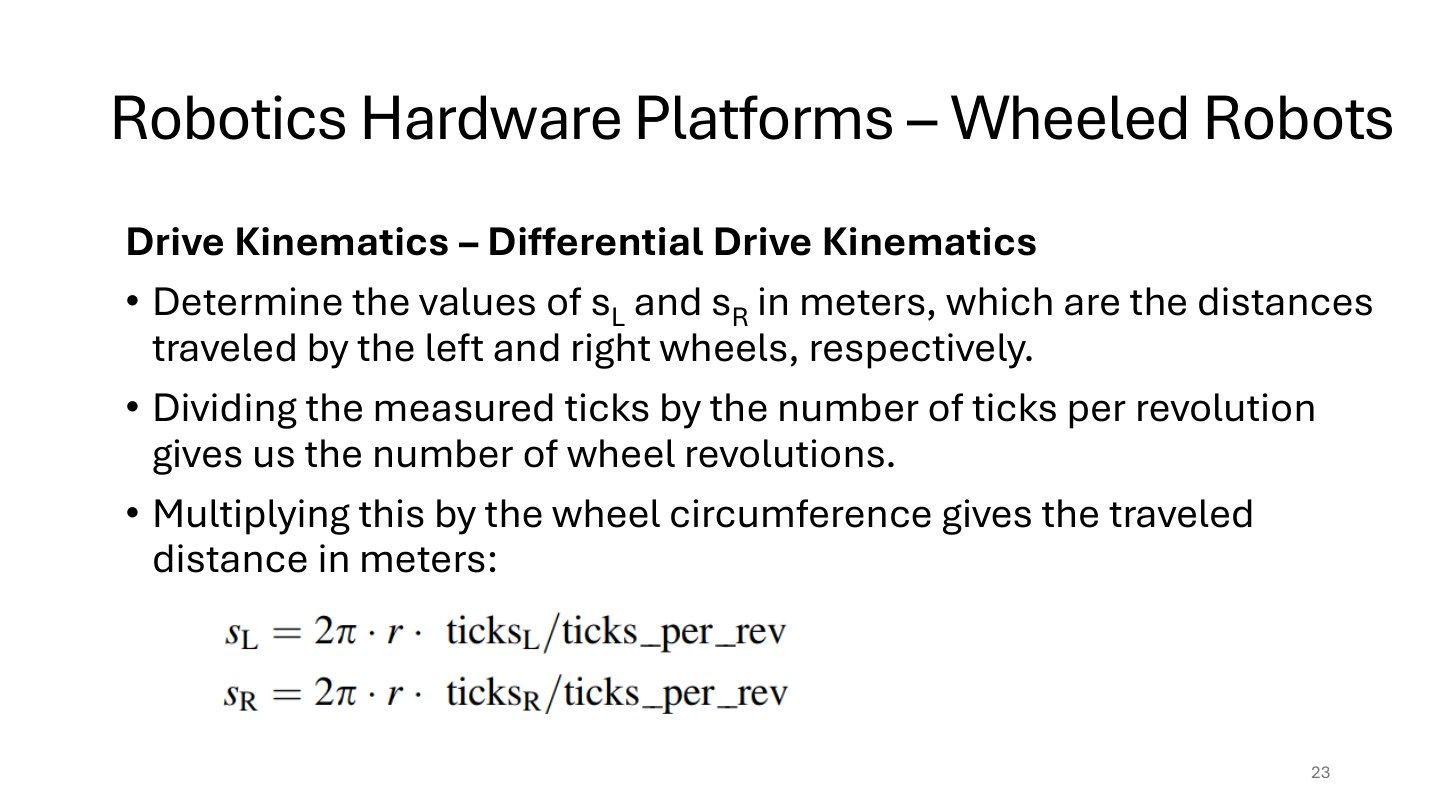
编码器先给计数,轮程最后要用米表示。设 N 是车轮转一整圈的计数,r 是轮半径。先用 计数÷N 得到转数,再乘每圈长度 2πr。
例:r=0.05 m、N=1000,左轮在这一段加了500计数,右轮加了750计数。
- 一圈长度
2π×0.05≈0.31416 m。 - 左轮转
500÷1000=0.5圈,所以s_L=0.5×0.31416≈0.15708 m。 - 右轮转
750÷1000=0.75圈,所以s_R=0.75×0.31416≈0.23562 m。
后退时计数差为负,轮程也带负号。把两轮各自的轮程保留到下一页,才能继续算车中心和转角。
原课件第24页 / 52页同心圆弧几何
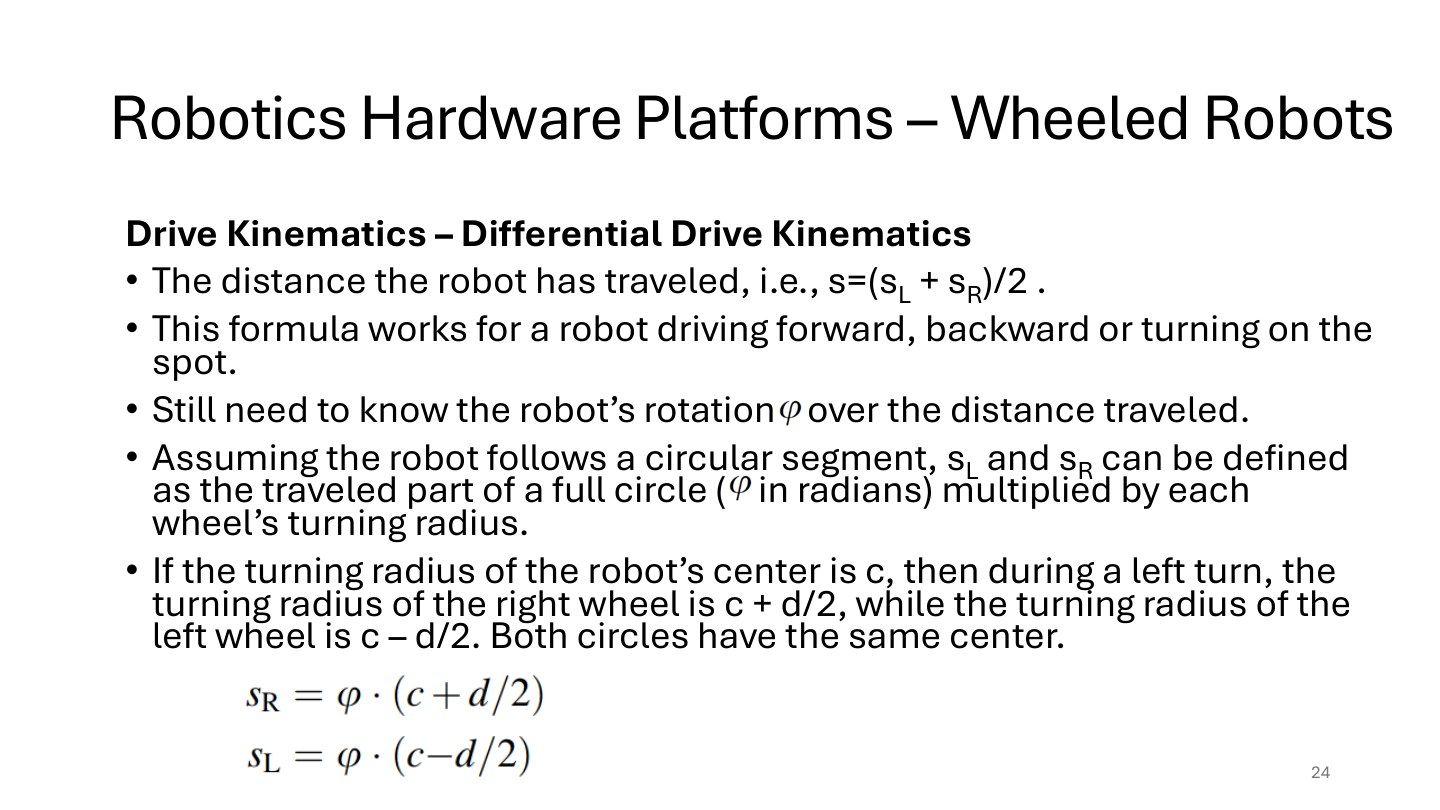
课件平均路程s=(sL+sR)/2,左转时中心半径c,右轮半径c+d/2,左轮c-d/2;弧长=半径×弧度角phi,故sR=phi(c+d/2),sL=phi(c-d/2)。
推导平均:两式相加sR+sL=2phi c,除2得s=phi c;两侧轮距相对中心各占d/2是关键。原地转左右有符号路程相反,平均s=0仍有转角,不能把s=0解释为机器人完全没动。例如sL=-0.1、sR=0.1时中心不平移。
原课件第25页 / 52页消去半径求转角
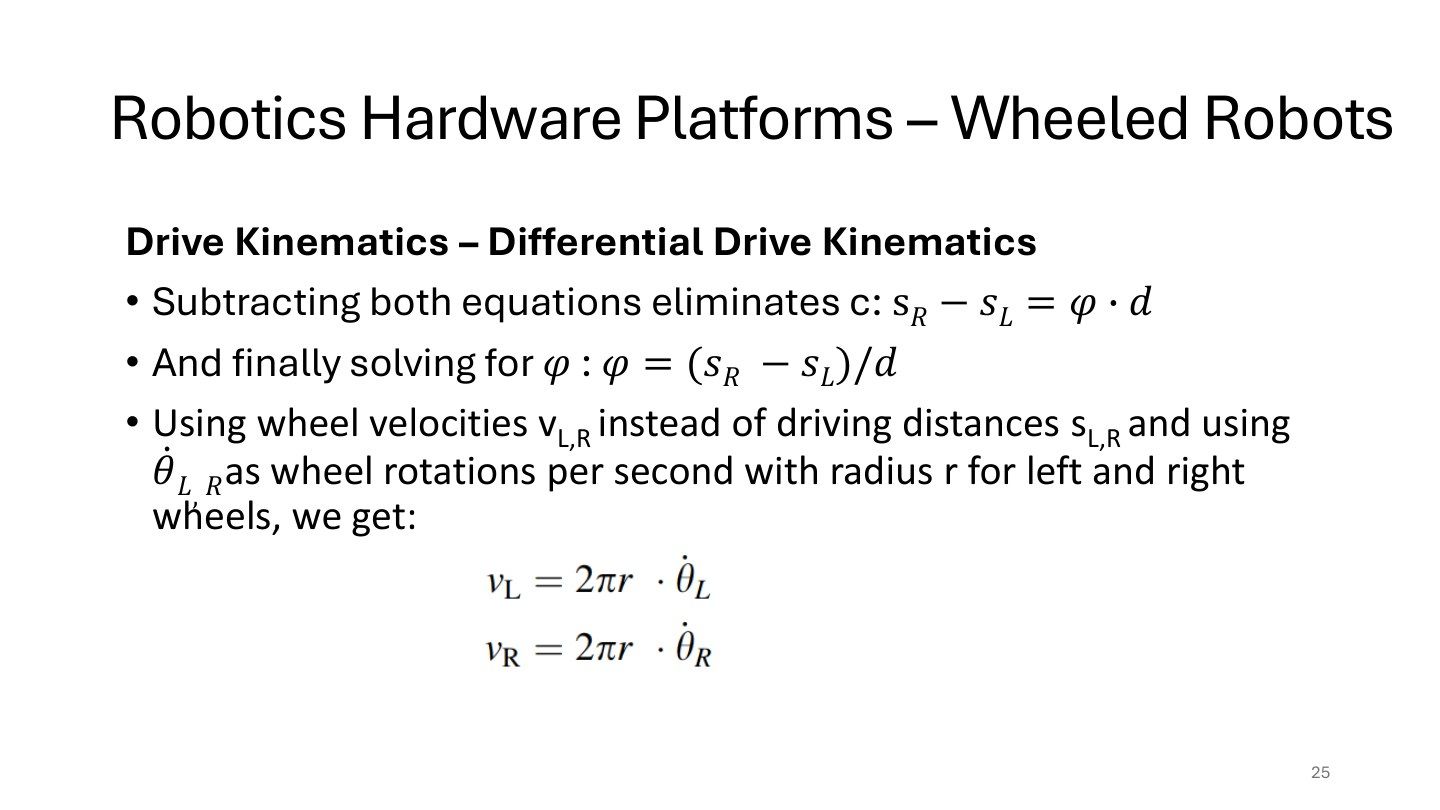
课件两圆弧式相减:sR-sL=phi[(c+d/2)-(c-d/2)]=phi d;两边除d得phi=(sR-sL)/d。若r相同且轮转速n单位转/s,则vL=2pi r nL、vR=2pi r nR。
延续第23页,d=0.3m,路程差0.07854m,phi=0.07854/0.3约0.2618rad=15度,中心路程(0.15708+0.23562)/2约0.19635m。m/m为无量纲角度,但表达为rad。右轮多走为正左转,和第8页顺时针负号一致。
原课件第26页 / 52页差速正运动学矩阵
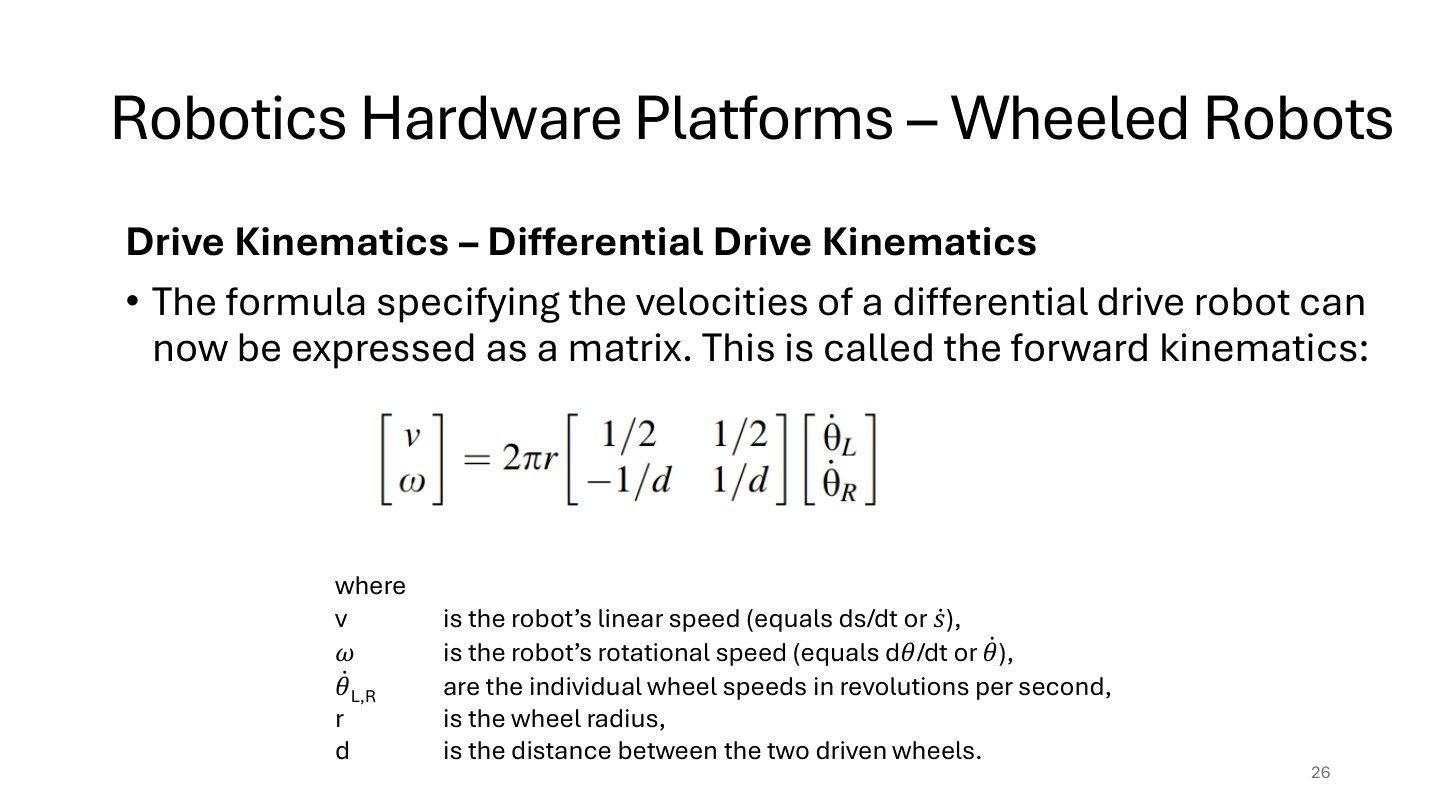
已知左右轮每秒转多少圈,求车身的前进速度和角速度,这就是正运动学。r 是轮半径,d 是轮距,n_L 与 n_R 的单位为转/秒。
- 每转走
2πr米。把每秒转数乘上这一圈的长度,得到v_L=2πr·n_L、v_R=2πr·n_R。 - 第24页的中心轮程取平均,每边除以同一段时间,得到
v=(v_L+v_R)/2。 - 第25页的转角为轮程差除轮距,再除以时间,得到
ω=(v_R−v_L)/d。
矩阵每行对应一个答案。第一行取两轮平均,第二行给左轮负号、右轮正号。以 r=0.05 m、d=0.30 m、n_L=1、n_R=2 为例,轮速为0.3142和0.6283 m/s。中心速 (0.3142+0.6283)/2≈0.4712 m/s,角速度 (0.6283−0.3142)/0.30≈1.047 rad/s。正值对应左转。
小演示 · 调左右轮速,看小车怎么走
原课件第27页 / 52页差速逆运动学逐步解
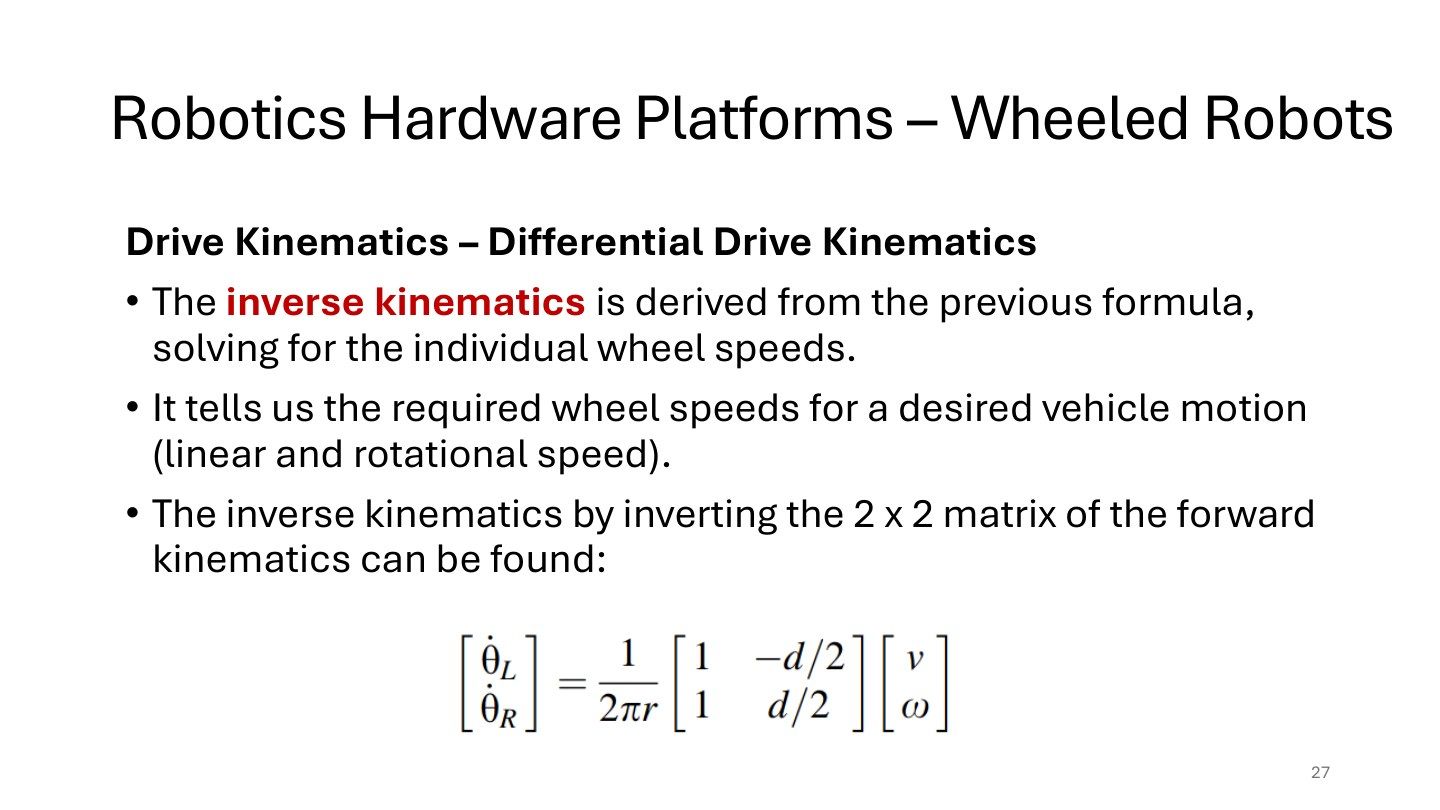
原矩阵[nL,nR]^T=(1/(2pi r))[[1,-d/2],[1,d/2]][v,omega]^T。无需先背矩阵:vR+vL=2v,vR-vL=d omega;两式相加得vR=v+d omega/2,相减得vL=v-d omega/2,再除轮周长得到各轮转/s。
例如r=0.05m、d=0.3m,目标v=0.3m/s、omega=1rad/s。vL=0.3-0.15=0.15m/s,vR=0.45m/s;nL=0.15/0.314159约0.4775,nR约1.4324转/s。代回上一页可还原目标。若某轮超过极限,应限制整体目标而非任意截一轮导致轨迹改变。
原课件第28页 / 52页全向正运动学及原稿矩阵问题
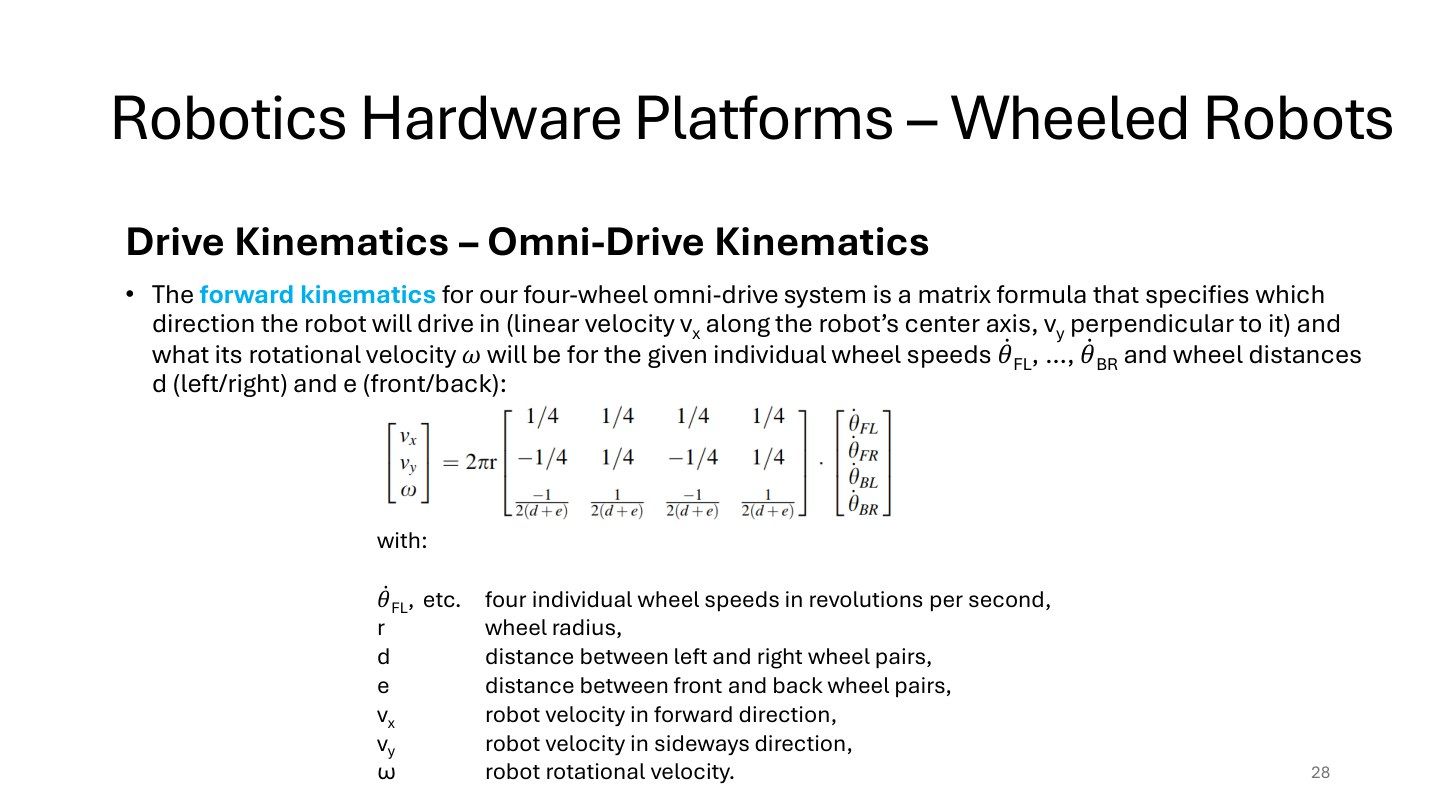
输入按「前左、前右、后左、后右」排列。先把每轮的转速乘 2πr 换成线速度,分别记作 u_FL, u_FR, u_BL, u_BR。d 是左右轮距,e 是前后轮距。
按第29页的轮序与正方向,车身三项速度分别用以下符号组合。
| 输出 | 四轮符号 | 运算 |
|---|---|---|
前进 v_x |
+ + + + | 带符号相加后除以4 |
左移 v_y |
− + + − | 带符号相加后除以4 |
逆时针自转 ω |
− + − + | 带符号相加后除以 2(d+e) |
原图将第二行的后两列写反,导致侧向与自转两行使用同一组符号。用纯侧移测试就能看出问题:令四轮线速度为 [-0.2,+0.2,+0.2,-0.2] m/s。前进和旋转的分子均为0。按正确的侧向符号,侧向分子为 0.2+0.2+0.2+0.2=0.8 m/s,除以4得到左移0.2 m/s。
原课件第29页 / 52页四轮逆映射与一致性检验
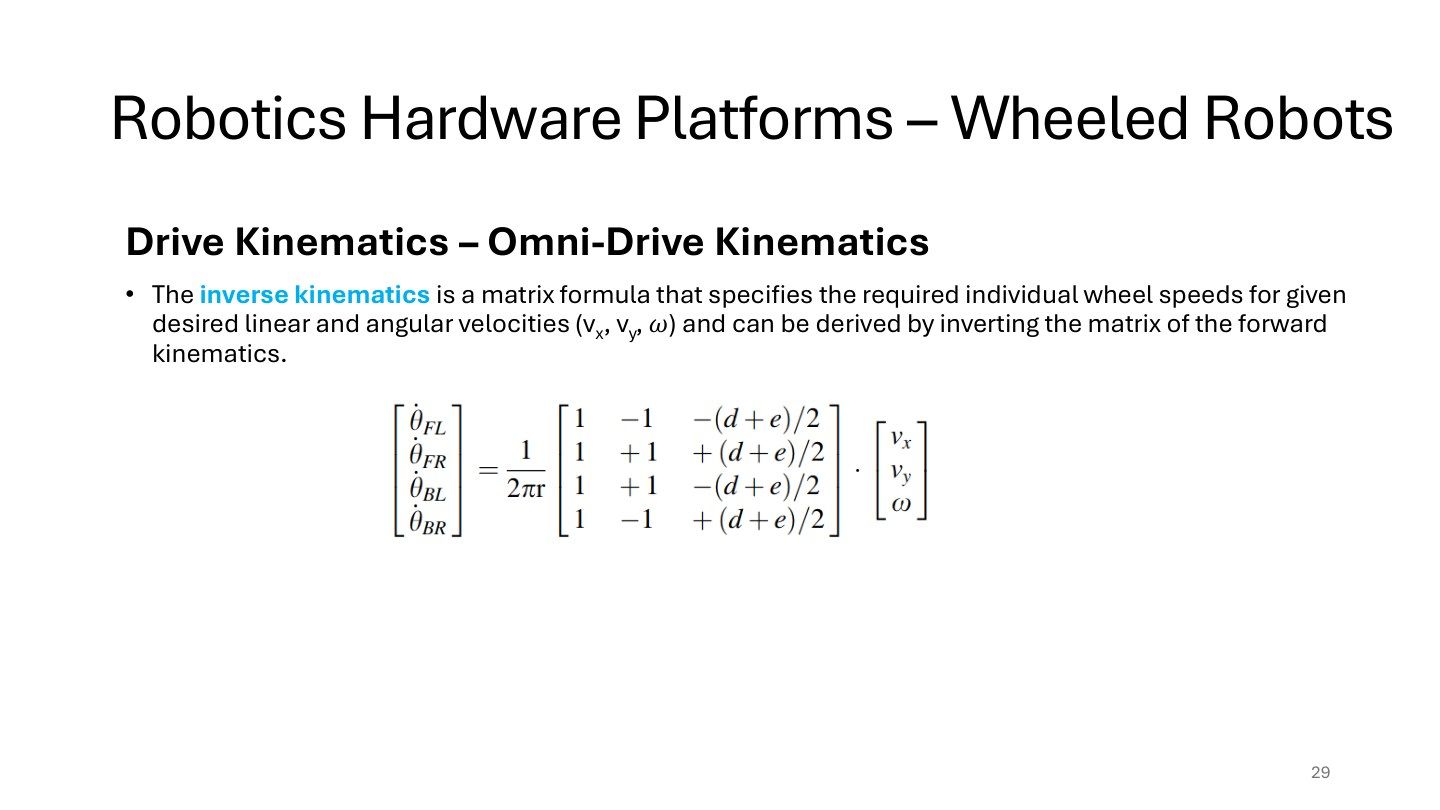
已知目标前进速度 v_x、目标左移速度 v_y 和目标逆时针角速度 ω,这页求四轮分别怎么转。先算 k=(d+e)/2,把旋转项变成线速度 kω。
四轮的线速度为:前左 v_x−v_y−kω,前右 v_x+v_y+kω,后左 v_x+v_y−kω,后右 v_x−v_y+kω。最后每项都除以轮周长 2πr,得到转/秒。
例:轮距 d=0.30 m、轴距 e=0.20 m,所以 k=0.25 m。目标 v_x=0.30 m/s、v_y=0.10 m/s、ω=0.40 rad/s,则 kω=0.10 m/s。前左 0.30−0.10−0.10=0.10,前右 0.30+0.10+0.10=0.50,后左 0.30+0.10−0.10=0.30,后右 0.30−0.10+0.10=0.30,单位都是 m/s。若 r=0.05 m,分别除以0.31416,得到约 0.318、1.592、0.955、0.955 转/秒。
代回第28页检查侧向:(−0.10+0.50+0.30−0.30)/4=0.10 m/s。这组数也可用来检查程序中的轮序。
原课件第30页 / 52页控制器的输入 计算 输出
课件控制器解释输入、执行算法,再命令执行器和外设,协调运动、传感与任务。controller既可指硬件设备也可指运行的软件控制功能,需依语境区分。
按顺序看:读轮编码器→估计速度→比较目标→计算驱动命令→输出到驱动器→下次再测。若目标只是几何路径,仍需其他层把它转成轮速;第27页逆运动学正是其中一步。控制器本身不必承担电机功率,信号经驱动器才变成机械运动。
原课件第31页 / 52页控制器类型及混合方案
课件专用工业机器人控制器、嵌入式板Arduino/ESP32/Raspberry Pi、PLC,软件ROS及自编C++/Python/MATLAB,还有软硬结合的混合方案。
PLC是Programmable Logic Controller可编程逻辑控制器,常处理工业顺序和I/O;微控制器常直接执行实时小任务;单板计算机可承载较重图像与规划。ROS不是替代电源或电机驱动的硬件,且通常运行在宿主系统上。例如,上位机规划路线,嵌入式控制器定时调轮速,PLC协调生产线节拍。列表是角色选择,不是性能高低排名。
原课件第32页 / 52页微控制器与高低层结构
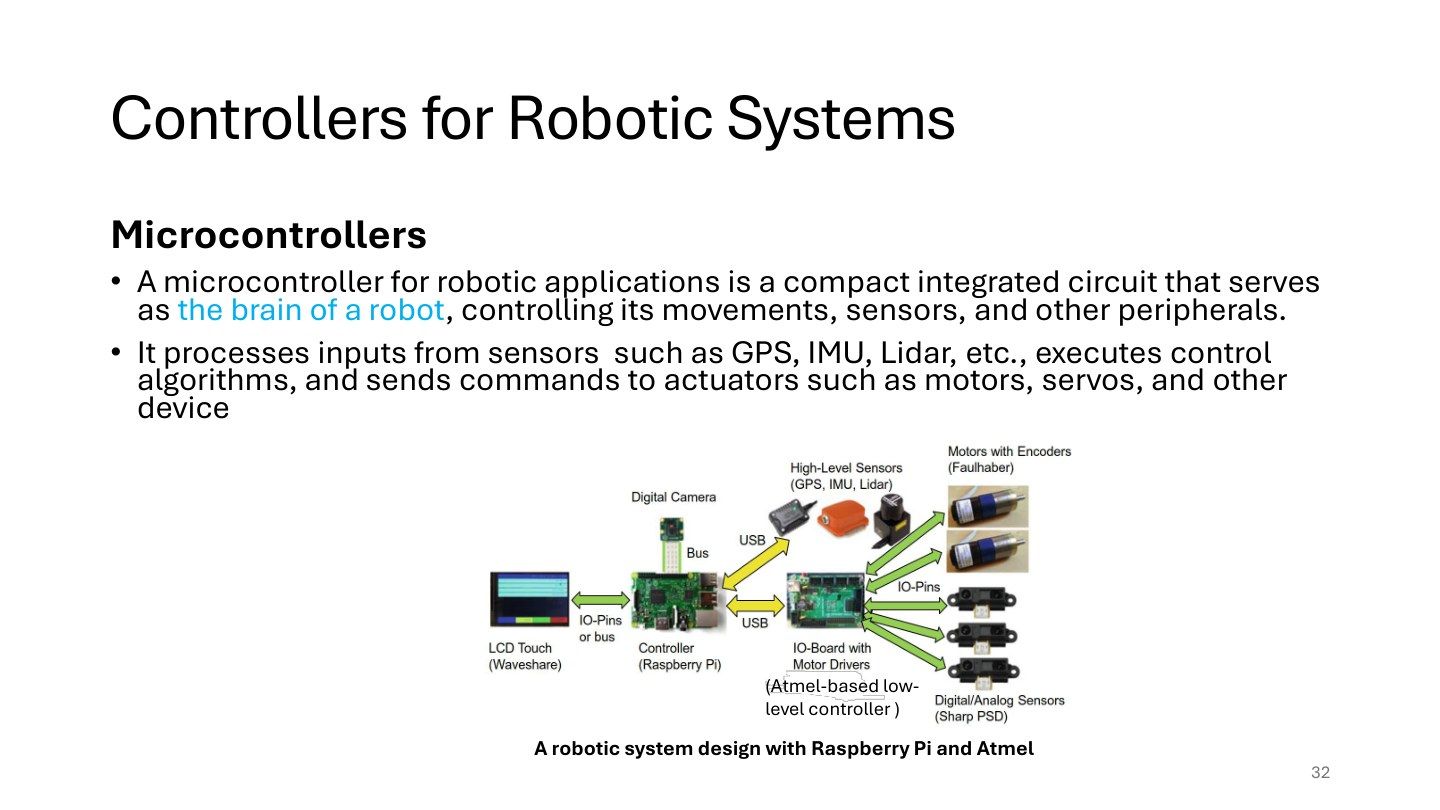
课件微控制器是紧凑集成电路,读取传感器、计算控制、命令电机;右图示Raspberry Pi与Atmel低层板分工。要把图中的两个处理单元辨清,不能把整张系统图都称一个微控制器。
MCU通常把CPU、存储和外设集成在芯片上,SBC单板计算机是装有处理器及相关电路的一块完整计算机板。例如,Pi接相机做识别,低层板负责每固定间隔读编码器和更新PWM,通过连接交换目标与状态。上一页分类在本页转为架构。
原课件第33页 / 52页I/O PWM ADC与定时外设
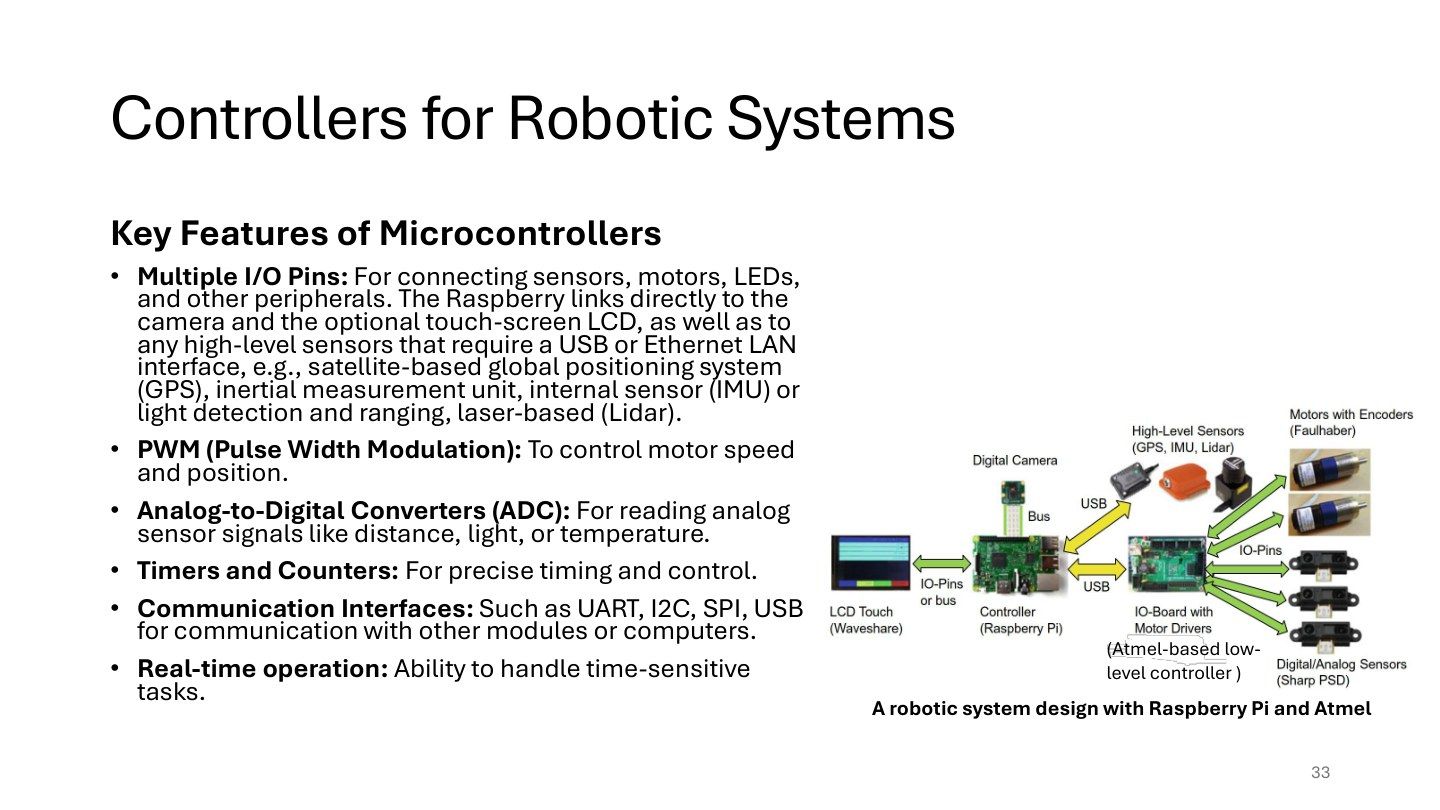
课件特性包括多I/O、PWM、ADC、定时器计数器、UART/I2C/SPI/USB等接口以及时间敏感任务能力。右图同样用高低层分工说明,不意味着每块板都具有所有外设。
逐项教学:GPIO读开关或输出逻辑;PWM产生占空比或舵机脉宽;ADC读模拟电压;timer给周期,counter统计脉冲;UART等传结构化数据。例:编码器脉冲由计数器累计,定时器每10ms触发程序读差值,算法算速度,再改PWM。采集、计算、输出的先后影响闭环延迟。
原课件第34页 / 52页平台例子与规格的边界
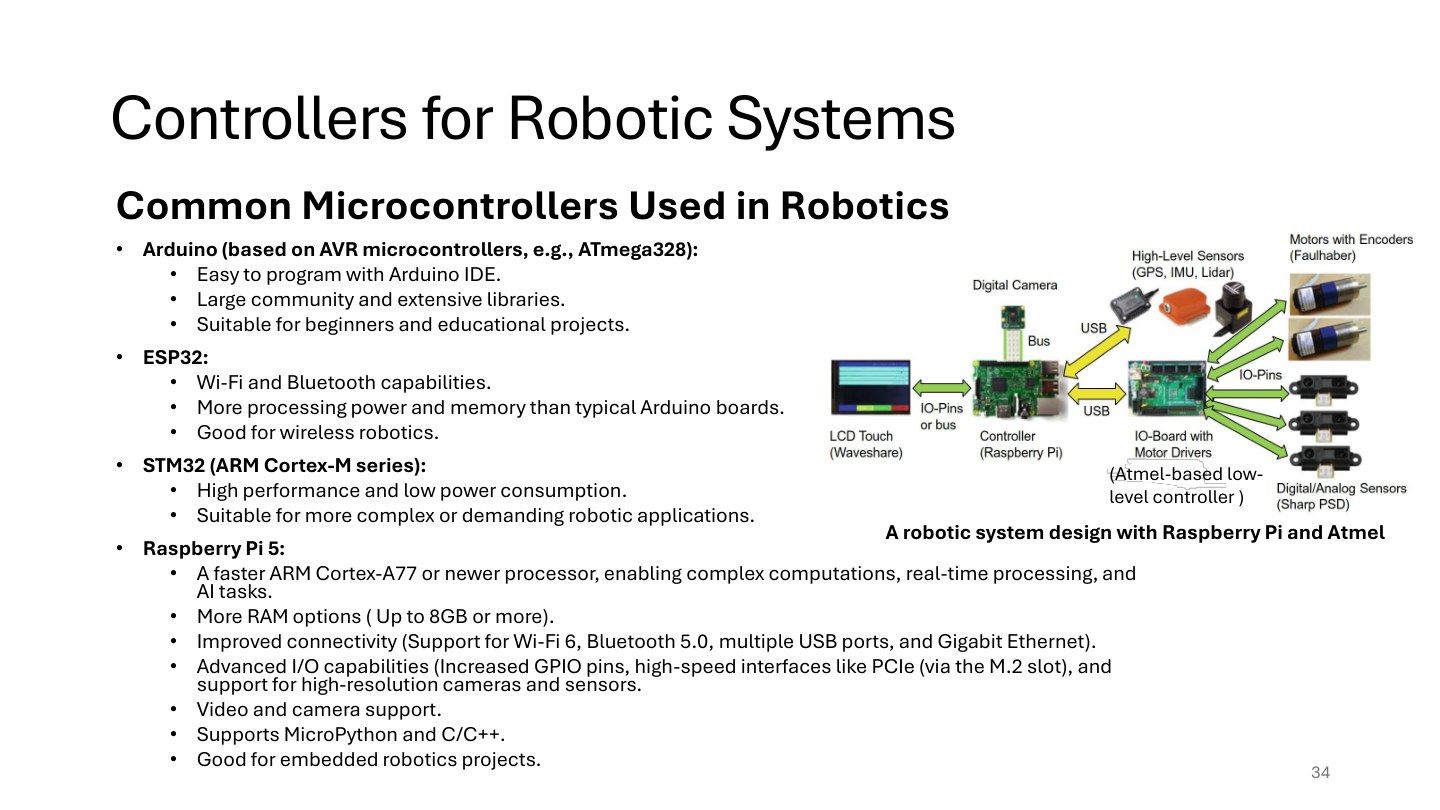
这页比较四种常见控制平台,重点是它们各自适合做什么。
- Arduino AVR:程序和库容易入门,适合读开关、采传感数据、产生简单控制信号。
- ESP32:把微控制器与无线通信结合,适合需要Wi-Fi或蓝牙的小型机器人节点。
- STM32:提供不同性能和外设配置的微控制器,可承担计数、定时和电机控制等任务。
- Raspberry Pi:是一块能运行Linux的单板计算机,适合相机处理、ROS节点和路径规划等较重计算。
右图把Pi和低层控制板组合:Pi接相机、屏幕和网络,低层板接电机与简单传感器。选平台时按“接口够不够、内存够不够、响应时间能否满足任务”判断。课件的Pi5处理器和无线规格条目有混写,理解本页不需要记这些型号数字。
原课件第35页 / 52页高层Pi与低层I/O控制器
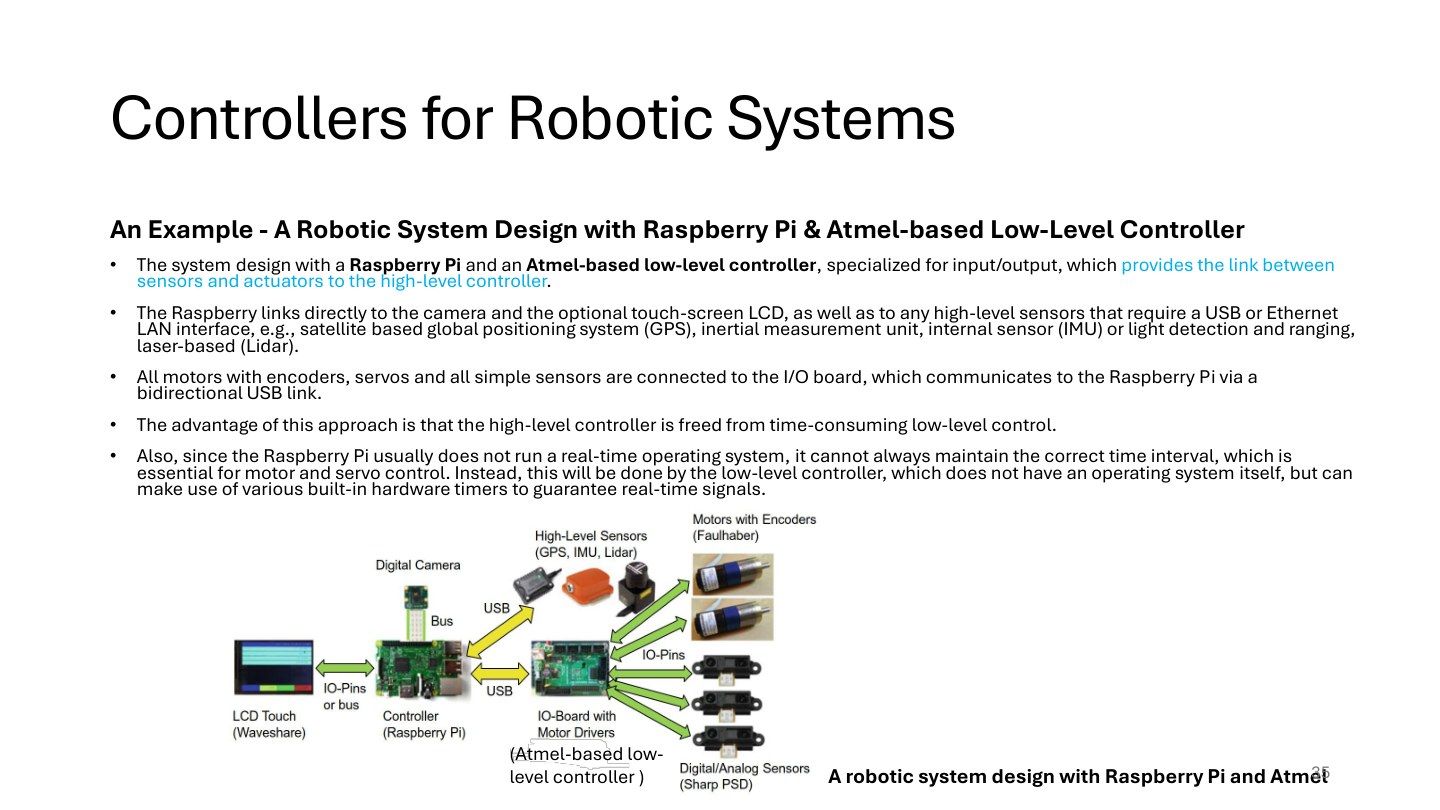
图中相机、屏幕、USB/Ethernet高层传感器连接Pi,电机编码器、舵机与简单传感器接低层板,两板双向USB通信。高层负责重计算,低层用硬件定时保障小周期信号。
例如,Pi每100ms发目标轮速,低层每10ms读编码器、调驱动并回报状态;两种频率服务不同任务。若USB命令停止更新,低层还需明确如何处理过期目标,不能无限重复旧速度。图中的箭头应分别解释目标命令和测量反馈。普通通用操作系统的调度延迟可能影响严格周期,低层硬件有助减轻这种依赖,但系统仍需实际测试。
原课件第36页 / 52页独立扩展板的替代
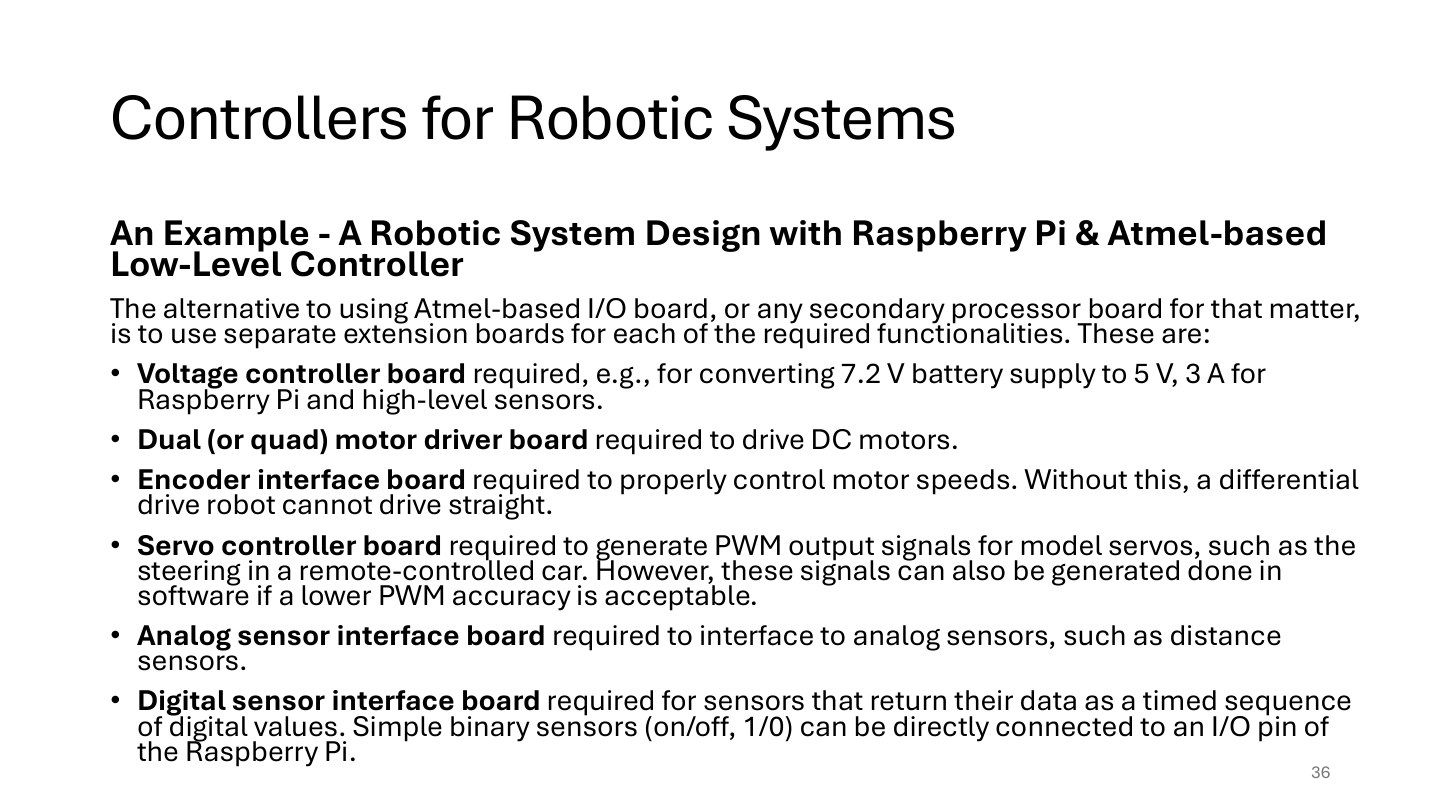
这里列电压转换、电机驱动、编码器接口、舵机控制、模拟传感和数字时序接口六类板。它们实现原集中低层板的不同职能,不能把“可拆成多板”误读为这些功能可省。
工作链:电池7.2V经稳压给Pi及传感器供电;Pi发逻辑到驱动板,驱动板向电机供功率;编码器接口回传计数;ADC把模拟测量转数字;舵机板生成稳定脉宽。课件5V3A仅为示例需求,不代表所有Pi型号适用。多板优点是替换灵活,代价是连接、地址和时序更多。
原课件第37页 / 52页Pi单板方案的简化与代价
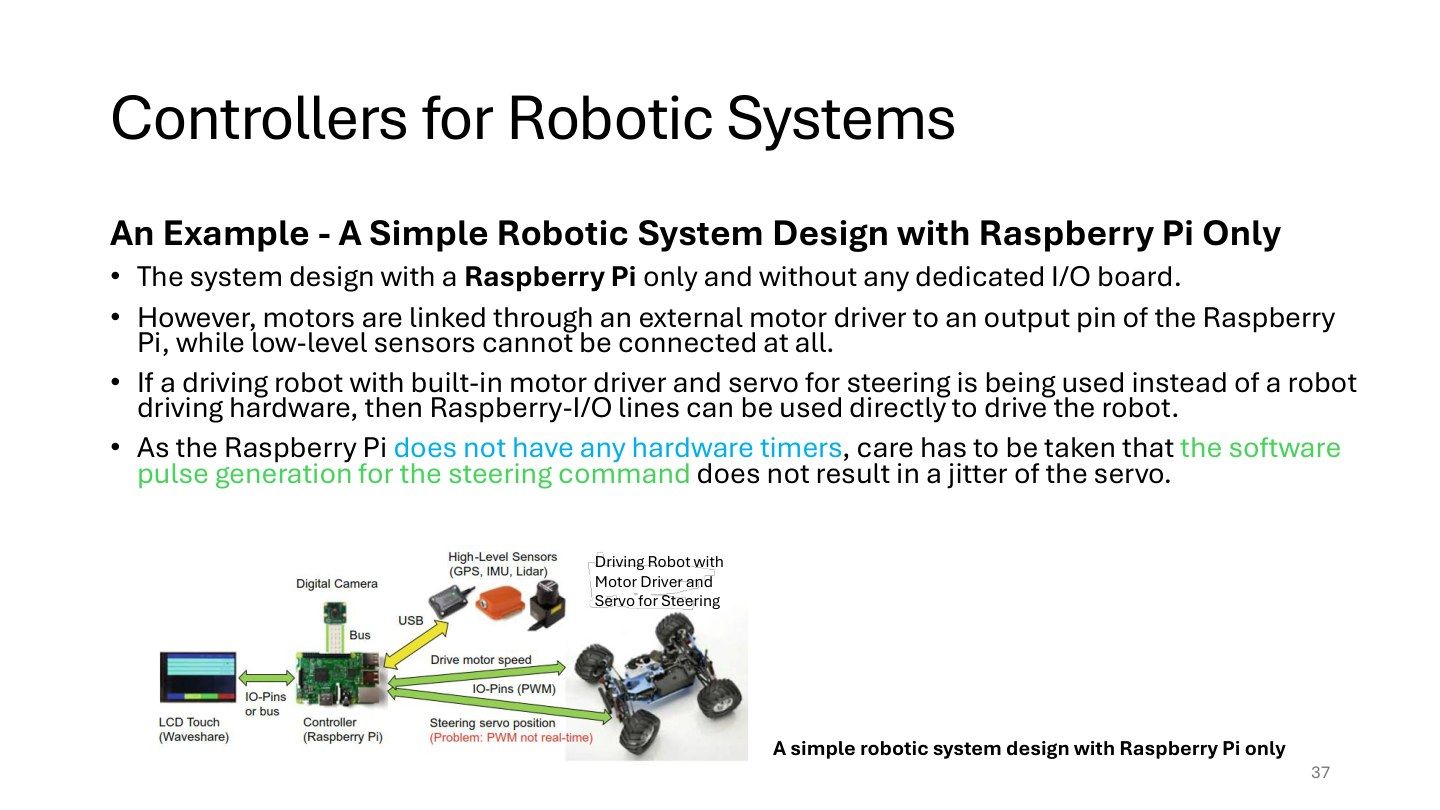
图中采用Pi加外置电机驱动器的简化方案,省去了专门的低层I/O控制板。Pi负责高层计算,也直接承担更多设备接口工作。
沿图追两条输出:一条给电机速度,一条给转向舵机的位置。电机所需的大电流由驱动器提供;Pi引脚只发控制信号。简单数字传感器可通过合适电平的GPIO接入,模拟传感器通常还需ADC。
难点是稳定产生时序。Jitter是时间抖动,例如本应每20ms发一次的舵机脉冲,实际间隔发生变化。应优先用合适的硬件外设或控制板生成脉冲。课件“Pi没有任何硬件定时器、不能接低层传感器”的表述过于绝对,这里要理解成该示例的接口与定时方案不完整。
原课件第38页 / 52页Arduino单板方案
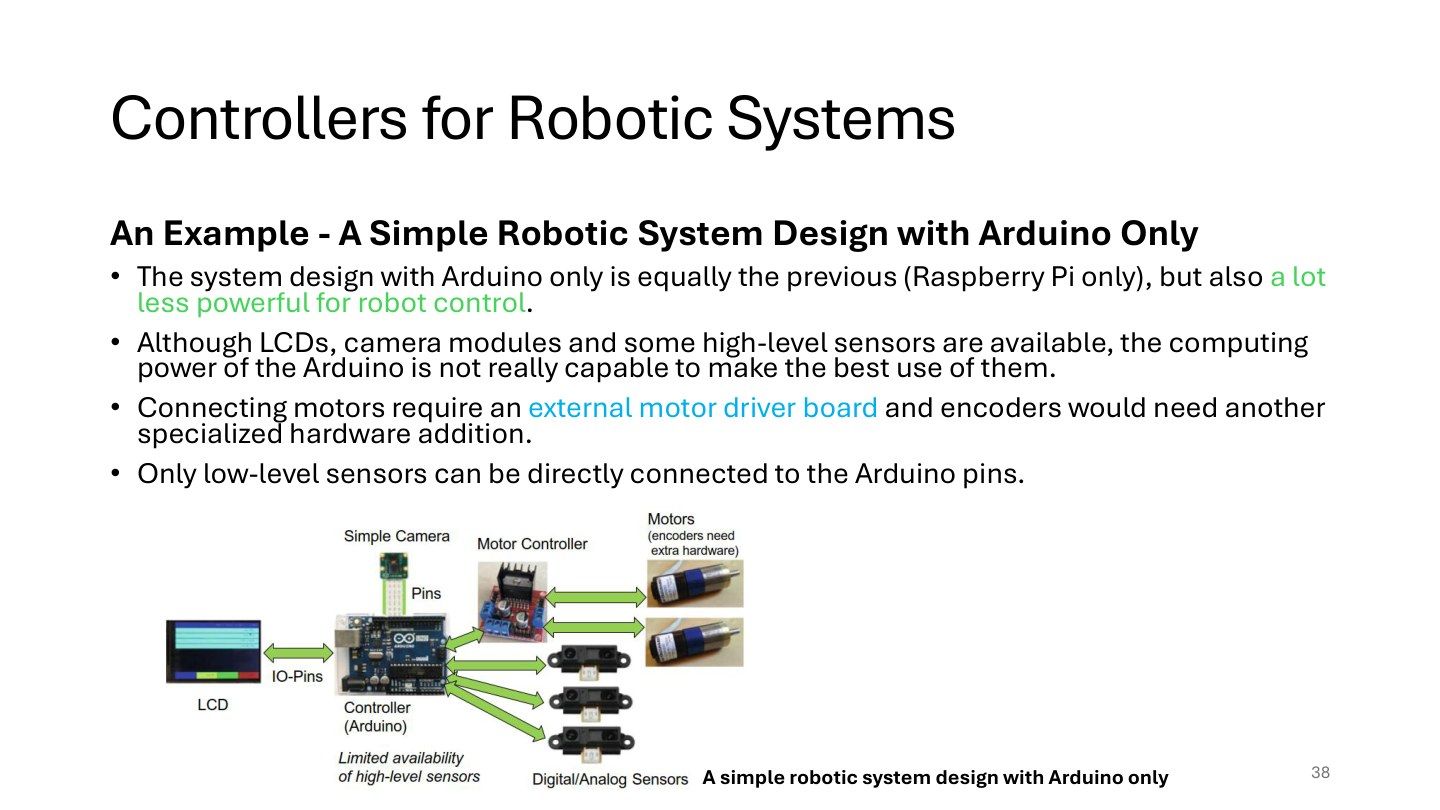
课件Arduino方案能直接处理较简单传感器,复杂视觉与高层计算受资源限制;电机需要外置驱动,图示整体更精简。不同Arduino板资源差异很大,课件此处是典型教学方案,不是全系列限制。
例如,读取开关、定时PWM、统计编码器可相对直接;但把高分辨相机送入同一小内存板运行识别,可能超出存储和算力。编码器是否需额外接口取决于芯片计数和中断能力,不能把“都需专板”绝对化。硬件简单也要明确反馈和异常处理。
原课件第39页 / 52页控制器选择的六个问题
课件考虑任务复杂度精度、机器人类型、环境不确定性、实时性、连接需求、计算资源;常可用分层多控制器实现稳健系统。
例如,若只让两轮保持速度,先看计数器、PWM和周期;若还识别二维码,看相机接口和图像内存;若要远程监控,再看通信。把需求写成可验条件,如“每10ms更新驱动”而非“要够快”。更高算力不能替代缺失的接口或确定时序,多个控制器也增加同步成本。
原课件第40页 / 52页中间件 仿真和规划工具
课件ROS/ROS2提供消息与硬件抽象,Gazebo提供物理仿真,Unity Robotics用于环境与数据,MoveIt用于机械臂运动规划。它们在流程中的位置不同,不应统称“控制电机的库”。
ROS2的实时能力需依配置与系统条件实现,不是装上软件就成为硬实时控制器。
例如一项机械臂抓取任务:ROS2组织相机、规划和控制模块的消息;Gazebo提供虚拟机械臂和场景;MoveIt计算绕开障碍的关节路径;控制节点再把路径变成执行命令。先分清各工具负责哪一步,程序之间的连接就容易理解。
原课件第41页 / 52页感知 机器学习与开发工具
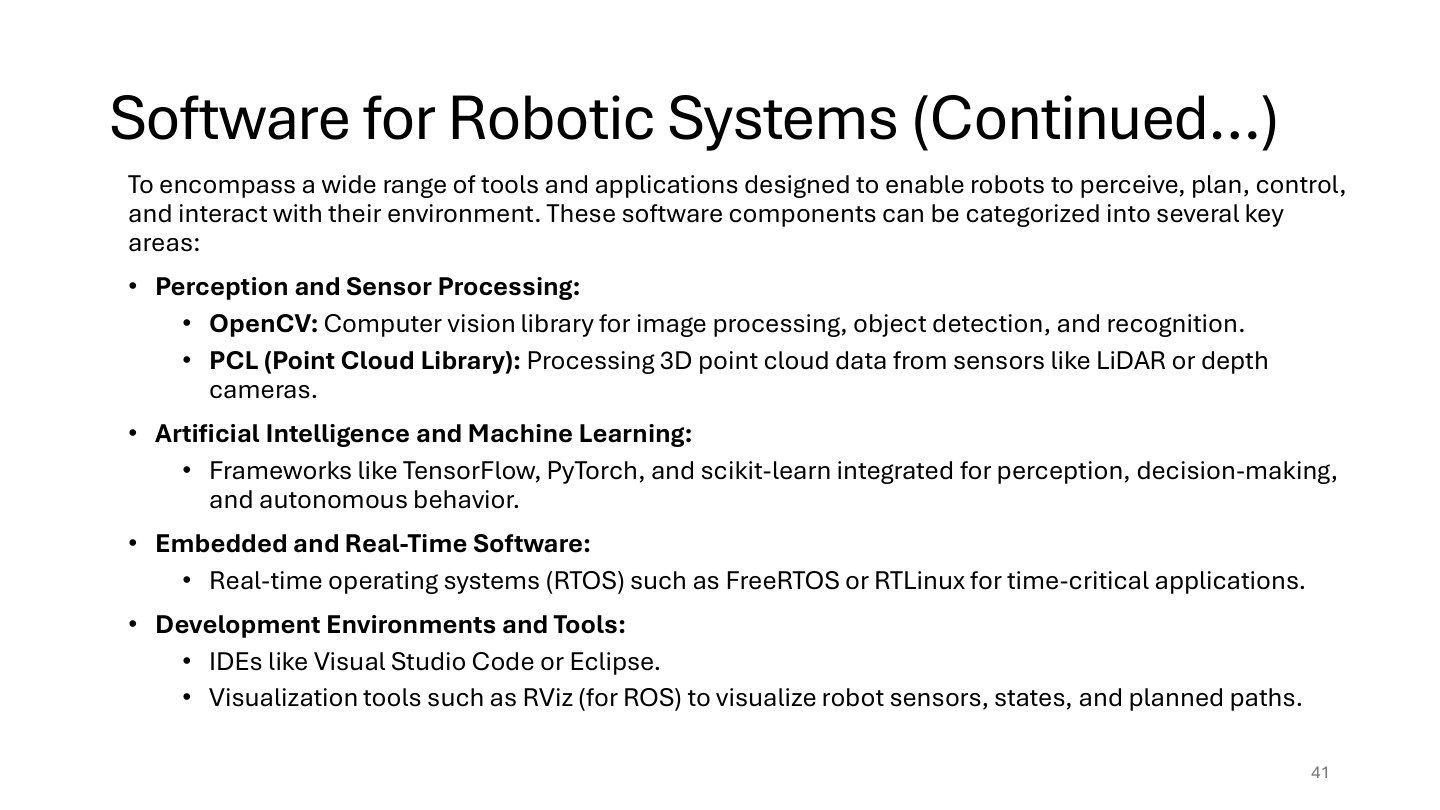
课件OpenCV处理图像,PCL处理三维点云;TensorFlow/PyTorch/scikit-learn服务机器学习;FreeRTOS/RTLinux处理时间敏感任务;VS Code/Eclipse是开发环境,RViz用于可视化。
数据流:相机图像进入OpenCV预处理,模型执行识别,再把目标位置发给规划;Lidar点云经PCL滤波或配准;RViz显示传感与路线但不自动规划路线。IDE是写代码的工具,library库是程序可调用的功能,两者不能混淆。
原课件第42页 / 52页四种软件架构
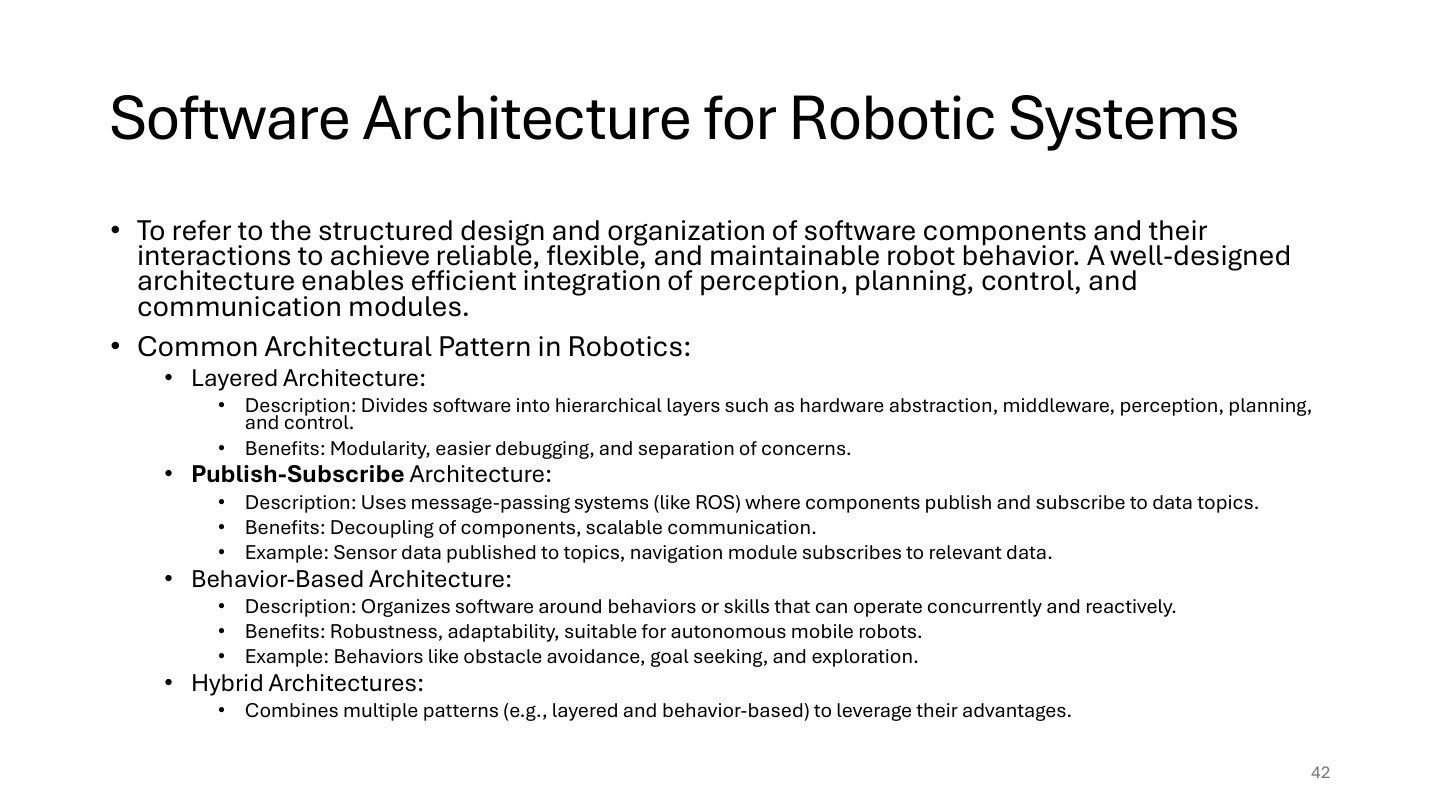
课件分层、发布订阅、行为式、混合四种模式。分层按职责组织,发布订阅按数据主题交换,行为式围绕避障/寻目标等可并行行为,混合组合多种方式。
例如,驱动层发布距离,感知层解释障碍,规划层给路径,控制层给轮速,这是分层;这些层之间仍可通过发布订阅通信,所以两种模式并不互斥。行为式若“趋近目标”和“避障”同时发速度,必须有仲裁,否则两者互相覆盖。
原课件第43页 / 52页模块边界和容错
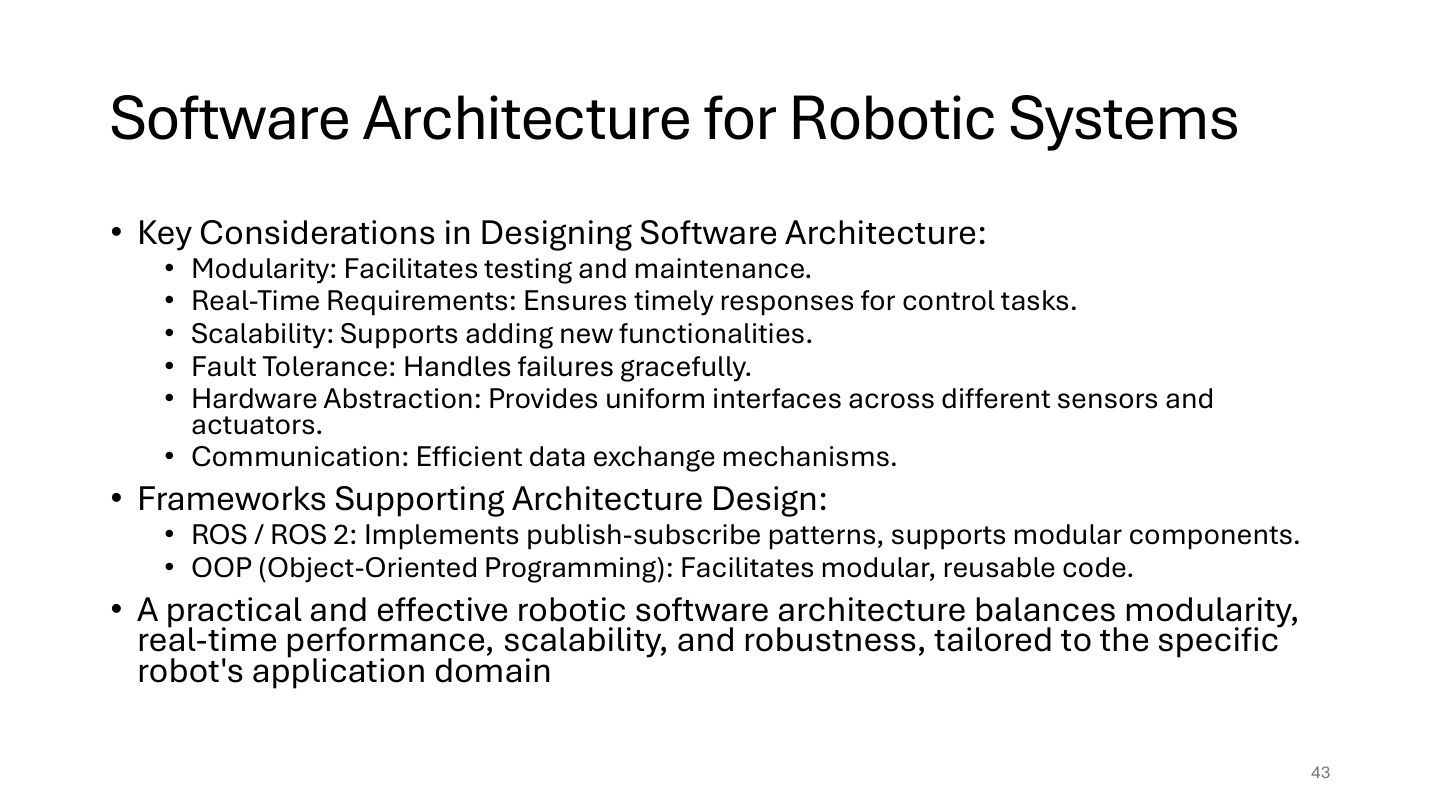
课件关注模块化、实时、扩展、容错、硬件抽象、通信;ROS支持组件消息,OOP面向对象可组织复用。OOP是编程组织方式,不能代替整套通信架构。
接口例子:距离模块输出数值时必须带单位、时间和有效状态;设备断线应报告无效而非0m。容错不是“用try掩盖错误”,而是检测失败后给出定义好的状态与行为。上一页模式在本页转为质量要求。
原课件第44页 / 52页软件框架与版本范围
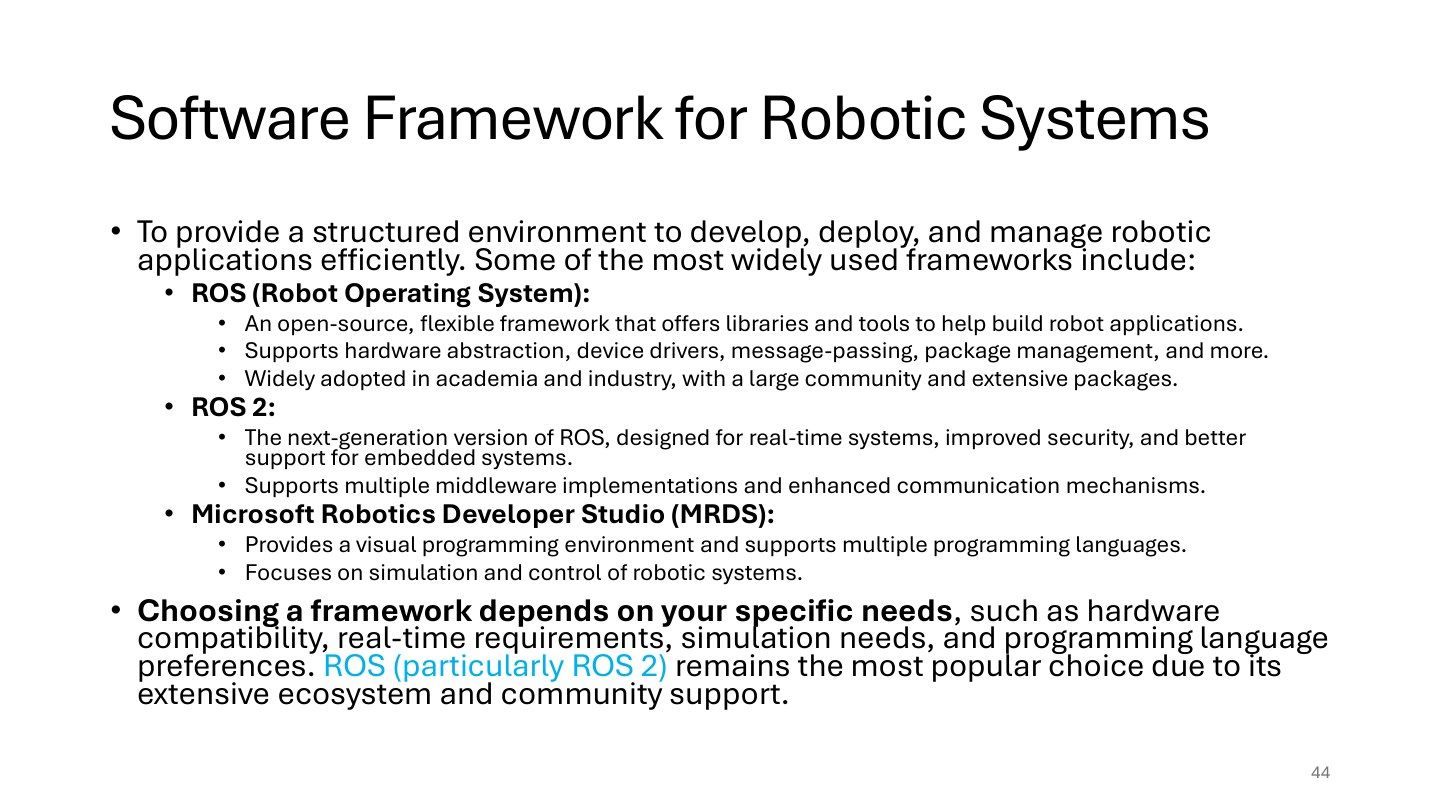
Framework是软件框架:它提供组织程序的约定、工具和可复用组件。本页列出ROS、ROS2和MRDS,并给出选框架时要看的四件事:硬件兼容、实时需求、仿真支持、编程语言。
例如你已经拿到某相机的驱动,先确认它支持哪个系统和消息接口,再决定如何放进自己的程序。若控制任务必须每10ms更新,还要检查运行平台的调度与通信时间。
框架和架构的区别是:框架提供积木与连接规则,架构决定你把哪些积木放在哪一层。即使用同一个ROS2框架,不同机器人也可以采用不同的节点划分。
原课件第45页 / 52页ROS提供的约定
课件ROS是开源机器人软件框架,集合工具、库和约定,使构建部署管理更方便。名字有Operating System,但它通常不是直接替代Linux等宿主系统。
例如,两个学生分别编写相机和导航程序,只要共同遵守消息类型、主题名称、坐标和时间约定,就可组合;“都用了ROS”仍不能保证单位和语义一致。library库给调用能力,tool工具支持运行调试,convention约定让组件能理解彼此。
原课件第46页 / 52页节点 topic service action及工具
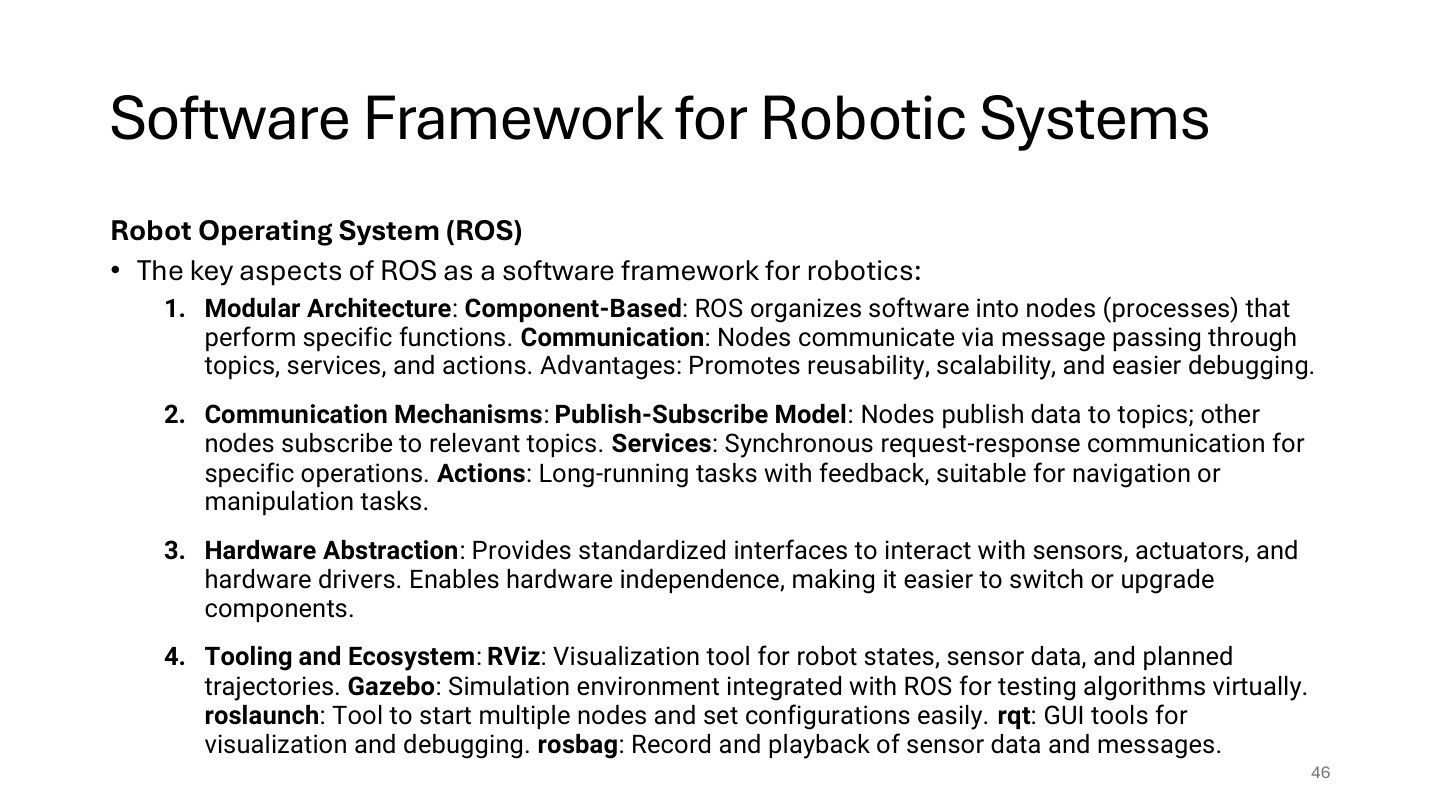
课件node节点执行具体功能;topic适合持续发布订阅,service适合请求回应,action适合较长任务并提供进度和取消。还列RViz、Gazebo、roslaunch、rqt和rosbag。
例如,相机图像用topic连续发;查询某次设备状态可用service;“导航到房间”用action,因为要进度和取消。节点是逻辑功能单元,实际进程可以承载不同组织形式,不必把每个函数都建成节点。rosbag记录消息用于重放分析,不等于音频录音。课件混合ROS代际命令名,不能把roslaunch直接当所有ROS2命令。
原课件第47页 / 52页包组织与ROS2迁移
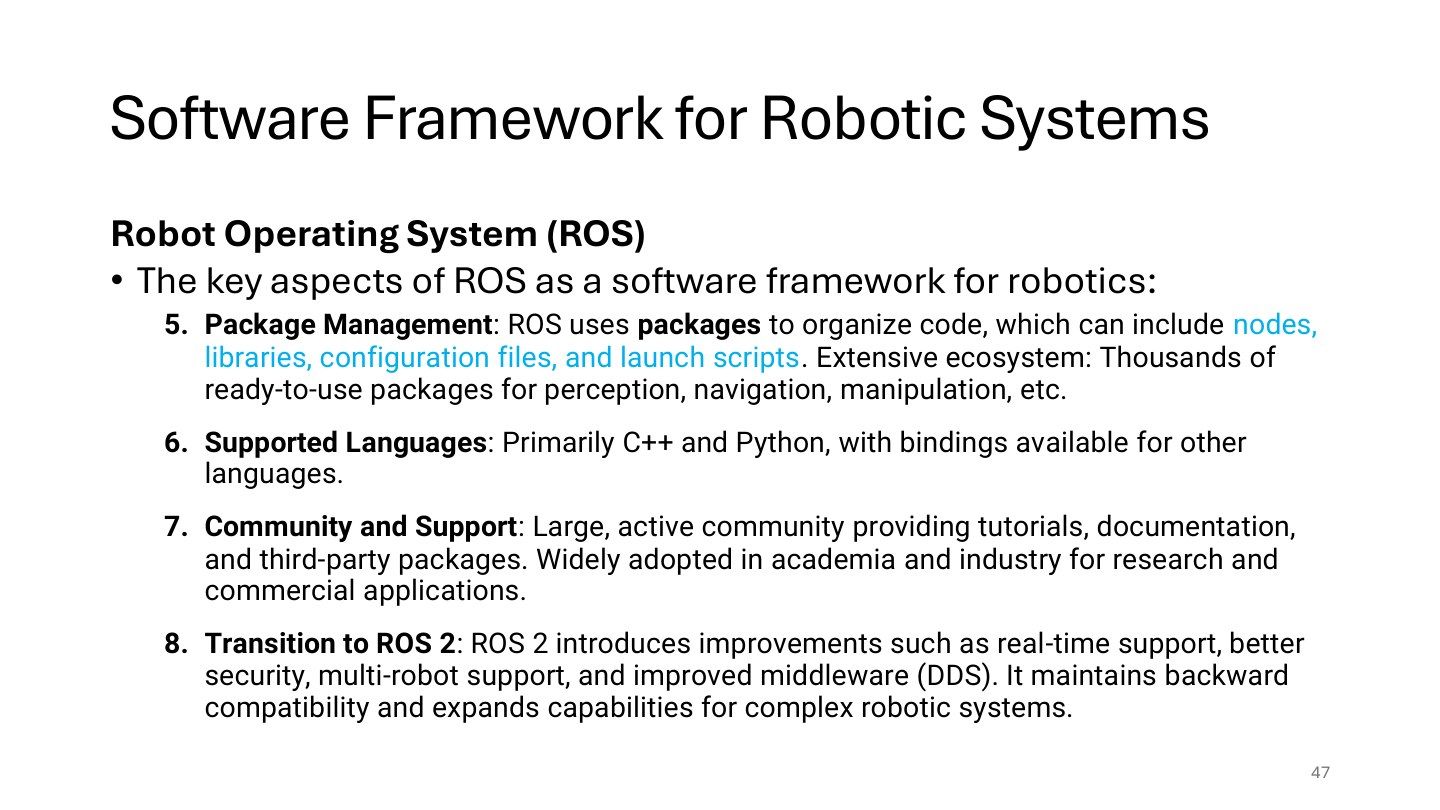
课件package包包含节点、库、配置与launch文件,主要使用C++和Python,并介绍ROS2与DDS。DDS是底层分布式数据通信体系之一,ROS2在其上组织消息接口。
例如,一个轮速包可以同时有节点代码、参数文件和启动配置,包不是仅一个.py文件。原文称ROS2保持向后兼容,应谨慎理解:ROS1与ROS2并非所有代码和通信都可不修改直接互通;通常需迁移或适配。
原课件第48页 / 52页ROS2三类通信接口
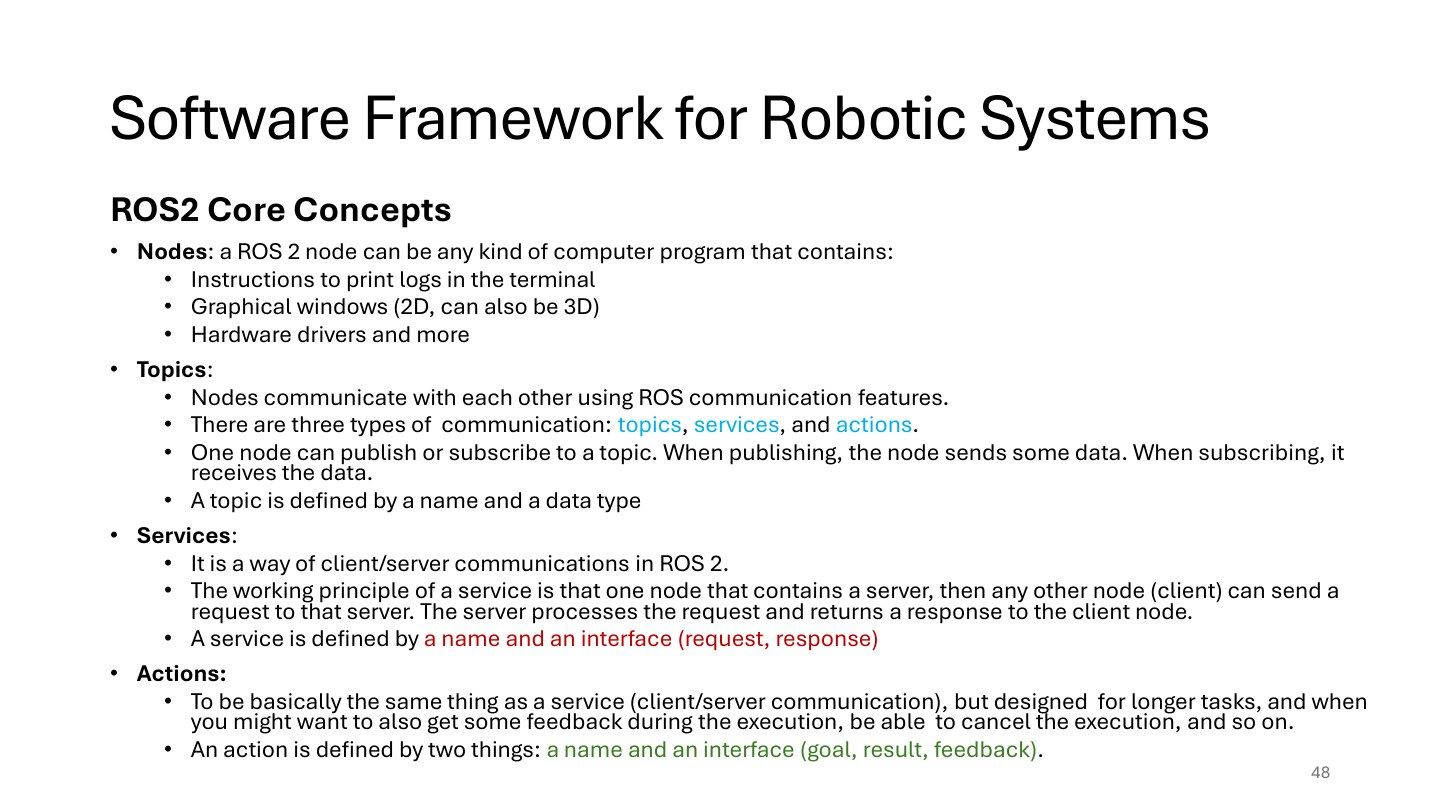
三种通信方式对应三种交互节奏。
| 需求 | 接口 | 发送和返回什么 |
|---|---|---|
| 持续发送相机图像 | Topic 话题 | 相机节点一帧帧发布,视觉节点按话题名和消息类型订阅 |
| 把里程计归零 | Service 服务 | 客户端发一次请求,服务端处理并回一次结果 |
| 导航到房间 | Action 动作 | 发目标,执行时可收到进度,可请求取消,结束有结果 |
节点是承担某个功能的程序单元,例如相机节点读设备并发布图像,诊断节点记录日志。沿每个例子的发送方和接收方看箭头,就能判断该选哪类接口。
原课件第49页 / 52页参数与launch
课件parameter参数存在于节点内,可在运行或启动时配置;launch文件把多个节点和参数一起启动。参数不同于持续传感数据,通常用于设置运行行为。
例如,轮半径r=0.05、轮距d=0.3是模型配置;每10ms变化的编码器计数应走数据接口,不应反复改参数冒充流。一个launch可启动相机、识别和控制并分别指定参数,方便复现同一配置。若程序代码已换单位却沿用旧参数,运动学会系统性出错。
原课件第50页 / 52页协议层次与介质
这里列ROS、EtherNet/IP、Modbus、MQTT、TCP/IP,和有线Ethernet、无线Wi-Fi/Bluetooth/5G/LoRa。这些名称属于不同层次:介质或链路、网络传输、应用消息或框架不能简单互相替代。
例如,MQTT消息可经TCP/IP再经Wi-Fi传输,ROS2也有自己的通信抽象;选择“Wi-Fi还是MQTT”不是同一层的二选一。控制闭环需考虑最坏延迟与丢包,远程监测可容忍的时延可能不同;这里列举工业或IoT用途是场景说明,不等于任一协议自动达到实时保证。
原课件第51页 / 52页从需求到机电设计
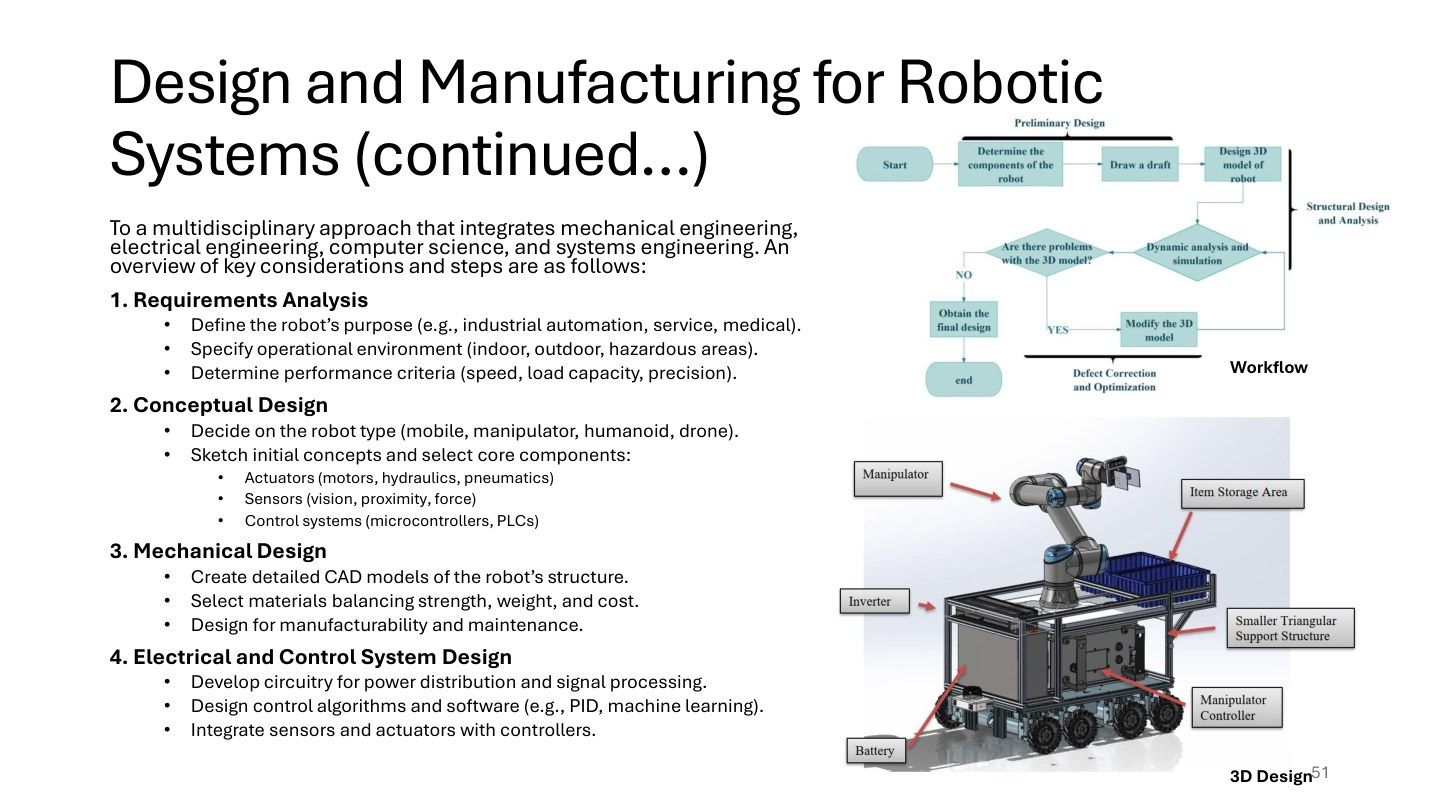
课件步骤1需求分析、2概念设计、3机械CAD、4电气控制,配workflow和3D设计图。CAD是计算机辅助设计,用模型确定几何、配合与制造资料。
例如,定义搬1kg、通道宽0.8m、目标速度0.3m/s;据此选平台与驱动,再画底盘保证相机视野和轮距,选材料兼顾强度重量;最后规划电源分配、信号电平和闭环算法。不能先随意组装再把可达到的结果写成原需求。读流程图找每步输入输出,读三维图找安装关系而不从外观估造尺寸。
原课件第52页 / 52页样机 制造 测试和维护
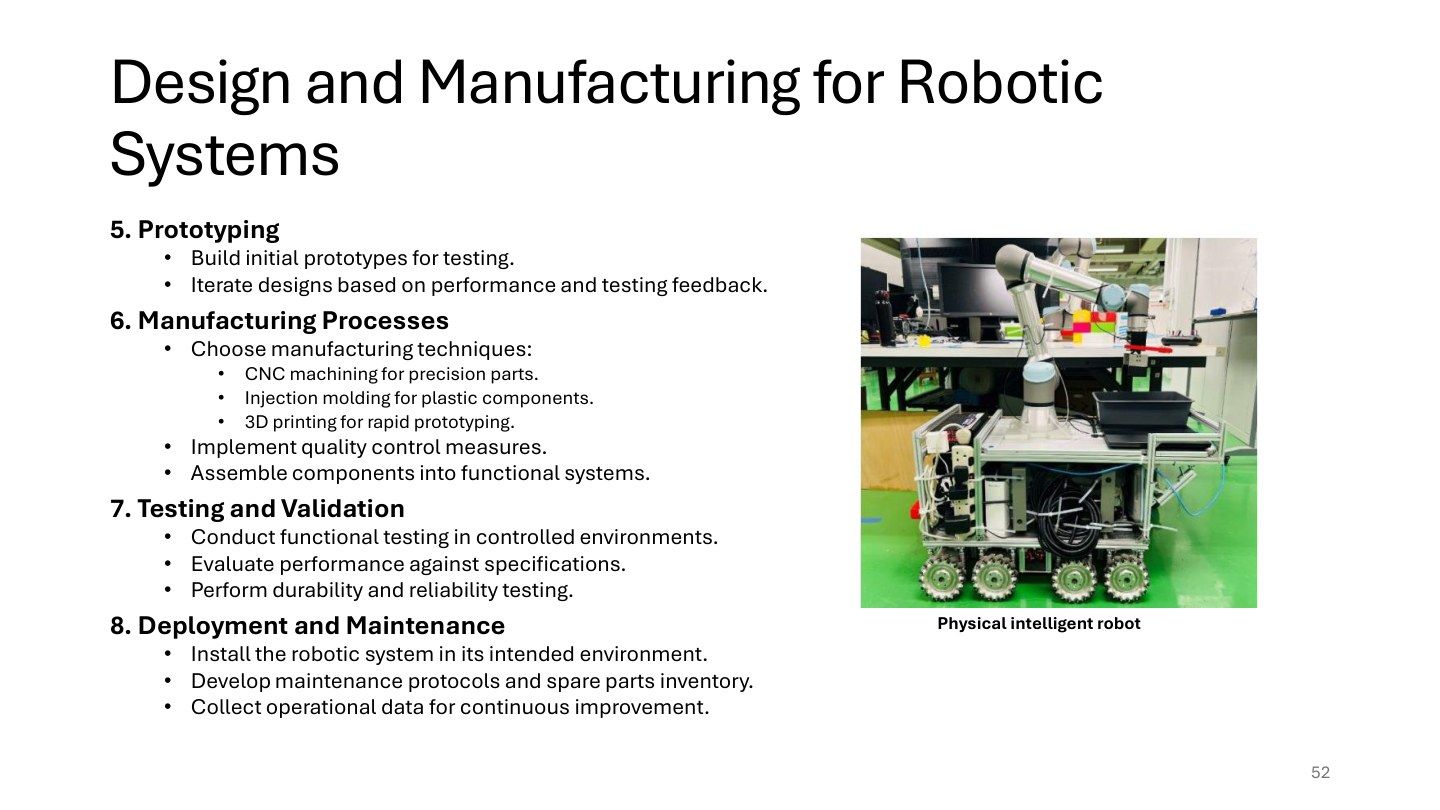
课件步骤5样机迭代、6制造工艺、7验证、8部署维护;列CNC、注塑、3D打印,要求质量控制、装配和性能耐久测试。CNC按数控加工去除材料,注塑适合模具成型,3D打印逐层制造,选择依材料精度数量与成本。
教学验证链:需求写目标→样机按同样工况测→把结果与阈值比较→记录不满足项并改设计→再测。会在桌上动不等于能长期在实际环境稳定工作。维护还需可拆换、备件和运行记录。