没有找到对应内容,换一个词试试。
原课件第1页 / 34页传感器怎样进入机器人系统
课件标题Integrating Sensors with Robotic Systems。学习对象不只是某种传感原理,还包括测量如何变成CPU可用的数据。sensor传感器把物理量转为信号,interface接口把信号送到控制系统。
例如,距离传感器输出1V,机器人不能直接知道是10cm还是100cm;先要了解输出类型、标定关系、单位、更新时刻和有效范围,再用它决定是否停车。全讲围绕这条从物理世界到决策的路径。
原课件第2页 / 34页目录与复习顺序
课件四项是Introduction、Sensor Categories、Sensor Interfaces and Integration、Common Sensors for Robotics Applications。顺序体现从选择到连接再到使用。
先确定任务要测什么,再按输出选接口,最后解释数值含义及误差。例如,要知道车轮走多远,可选编码器;要知道轮子打滑后车实际在哪,仅编码器就不够,需要其他观测。分类不是背名称,而是预测接线、程序和误差来源。上一页提出数据路径,本页给路线。
原课件第3页 / 34页选型 轮询与中断
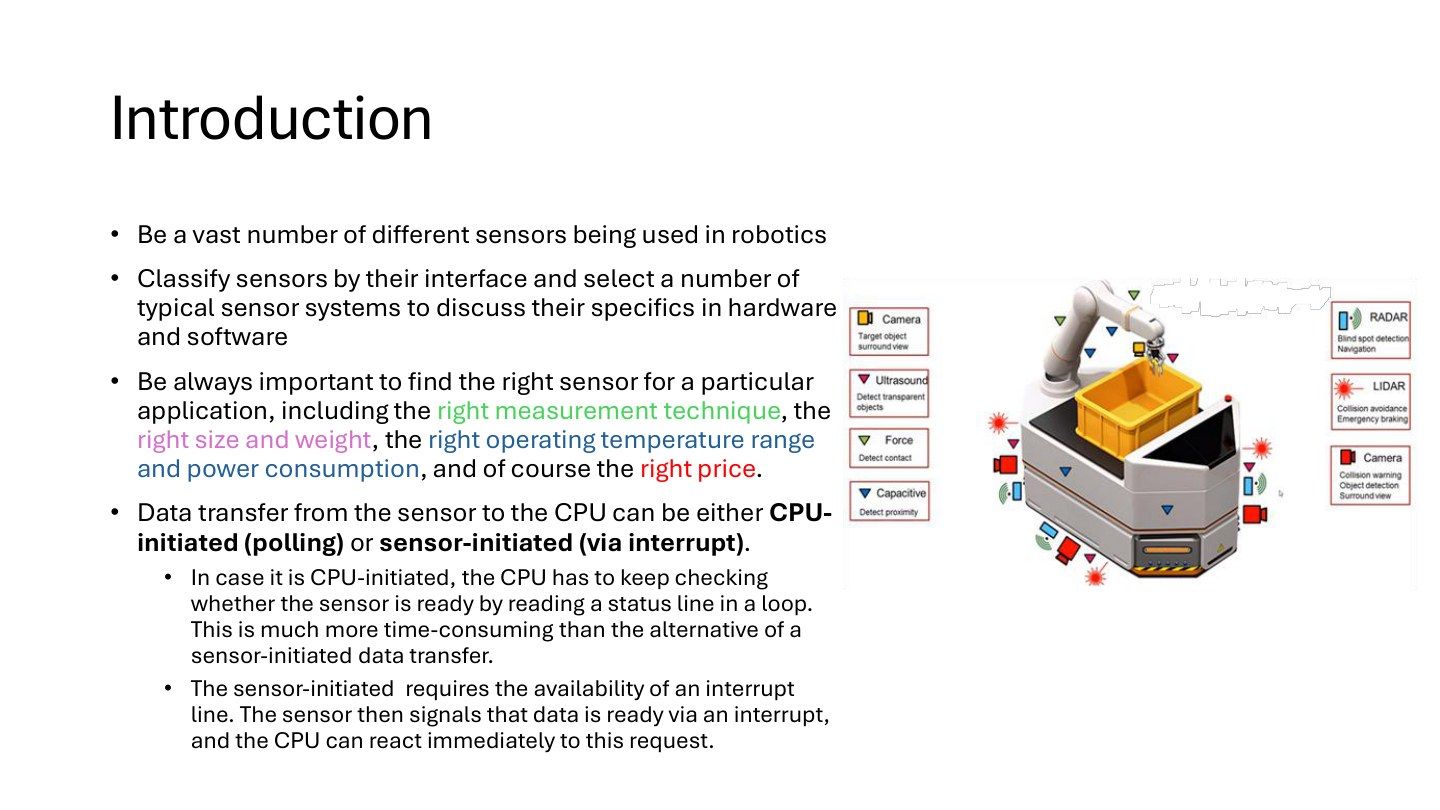
选择传感器时,先问它测什么、怎样测,再看尺寸重量、工作温度、功耗和价格。例如车轮编码器适合测轮轴运动,测障碍距离则需要另一种传感器。
CPU取得数据有两种常见方式。轮询(polling)像不停查看门口有没有信件:程序反复检查状态,准备好后读取。中断(interrupt)像门铃:有新事件时通知CPU,再执行对应处理。
若每1ms轮询一次,事件恰好发生在刚检查完之后,就要等接近1ms。中断省去反复查询,但处理函数应简短,把耗时计算留到主程序。
课堂补充(09-21 Part01 00:00:00–00:08:04):老师把传感器选型与CPU怎样读取数据放在一起讲。选型时就要考虑后面的采集程序。
原课件第4页 / 34页五种输出形态
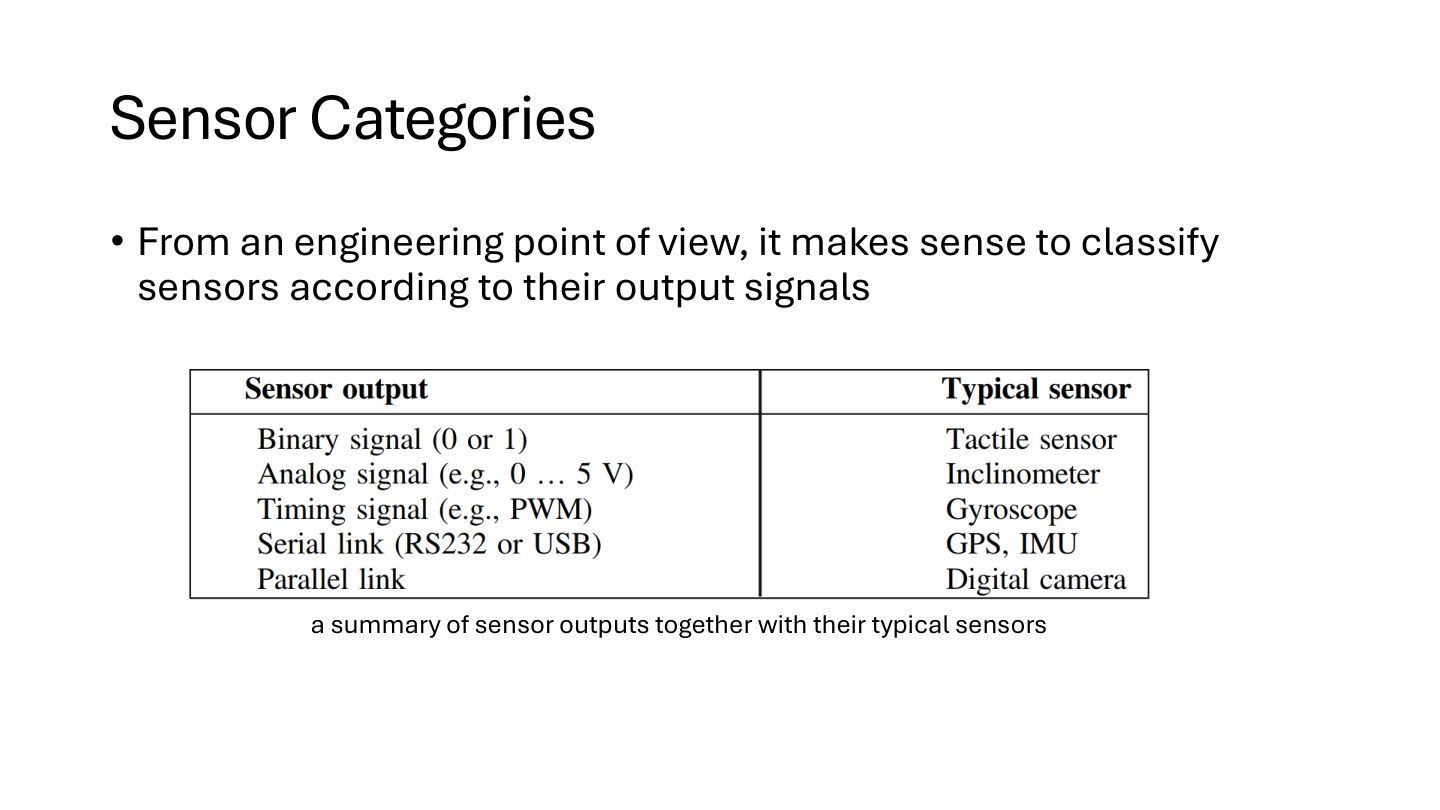
原表对应关系为二值0/1→接触传感器,模拟电压如0-5V→倾角计,时间信号如PWM→陀螺仪,串行RS232/USB→GPS或IMU,并行→数字相机。这些是典型示例,不是每类传感器唯一接口。
读表先沿一行从输出形态走到典型设备,再反问CPU需要读电平、测脉宽、做模数转换还是解析数据帧。例如,同样测距离,模拟型需ADC,数字串口型需解析协议;只按“距离传感器”买设备无法确定程序写法。
模拟值连续,数字值以有限位表示;PWM虽只有高低电平,信息却编码在时间比例中,不能只读一次高低就得到测量。回听:09-21 Part01 00:00:00-00:08:04。
原课件第5页 / 34页局部 全局 内部 外部
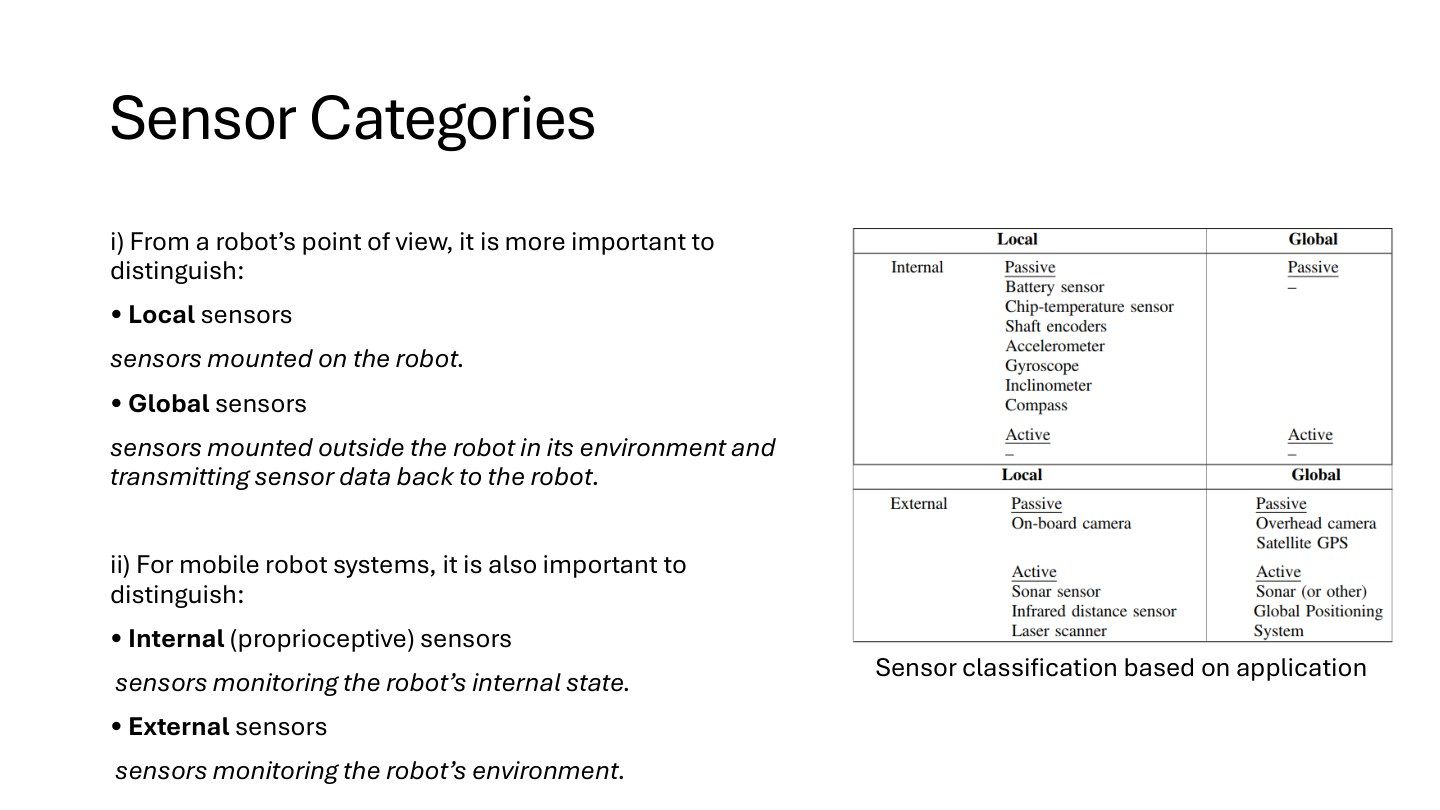
课件两组区分:local安装在机器人上,global安装在环境中并传回数据;internal或proprioceptive监测机器人自身状态,external监测环境。右表还保留多种具体示例。
这两组是不同维度。例如,装在车上的相机既local又external;轮轴编码器既local又internal;天花板摄像机观察机器人则是global定位信息。不能把local简单译为“只测内部”。pose位姿通常包含位置和方向,不只是一个坐标。
读表先看列所分的安装方式,再看行所分的测量对象,避免交叉条件混淆。
原课件第6页 / 34页无源与有源
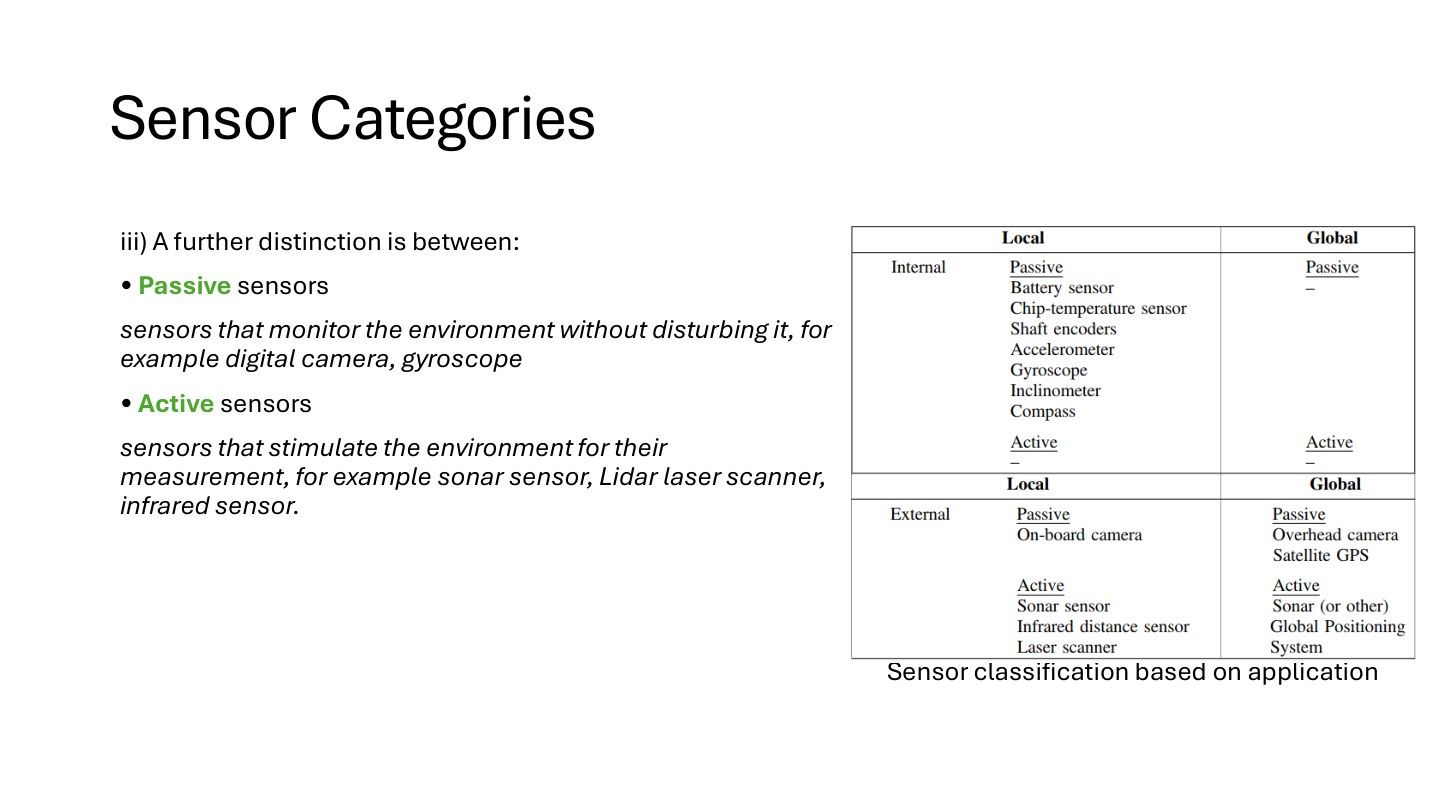
无源(passive)传感器利用环境中已有的信息,例如普通相机利用已有光照,陀螺仪感知自身运动。有源(active)传感器主动发出测量信号,再接收响应,例如声呐发声、激光雷达发光。
判断方法只看一件事:为了测量,它是否主动向环境发出刺激。无源传感器也需要供电;“无源”说的是测量方式。
例如普通相机拍照时依赖场景光照;加入主动红外照明的深度相机系统,则包含有源测量部分。右表把有源/无源与本机/环境、内部/外部并列,这些是不同分类维度,可以组合使用。
回听:09-21 Part01 00:08:04–00:15:34。
原课件第7页 / 34页同步串行怎样读一个数
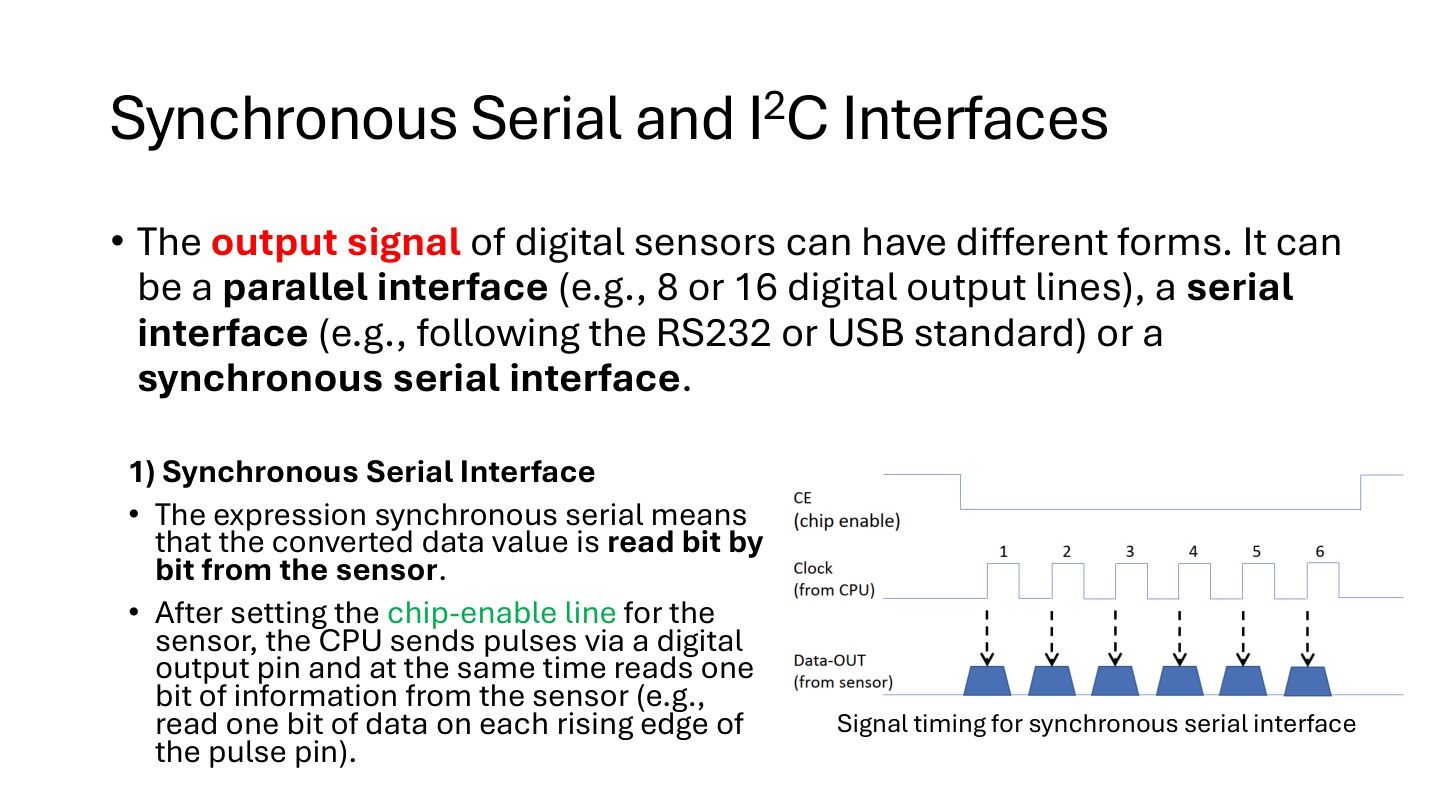
数字输出可并行、串行或同步串行。图中chip enable决定器件是否被选中,clock时钟提供采样节拍,data逐位传送测量值。
按时序读图:先看使能何时有效;再找每个采样沿;沿着时钟上升沿逐个读data高低;最后按协议规定的位顺序组成整数。例如,若最高位先发且依次读到1、0、1、1,二进制1011对应8+0+2+1=11。若最低位先发,相同采样顺序有不同解释,必须查协议。
“串行”指数据位先后走一条线,“同步”指发送接收用时钟协调,不等于所有机器人传感器同一时刻采样。回听:09-21 Part01 00:08:04-00:15:34。
原课件第8页 / 34页I2C两根信号线
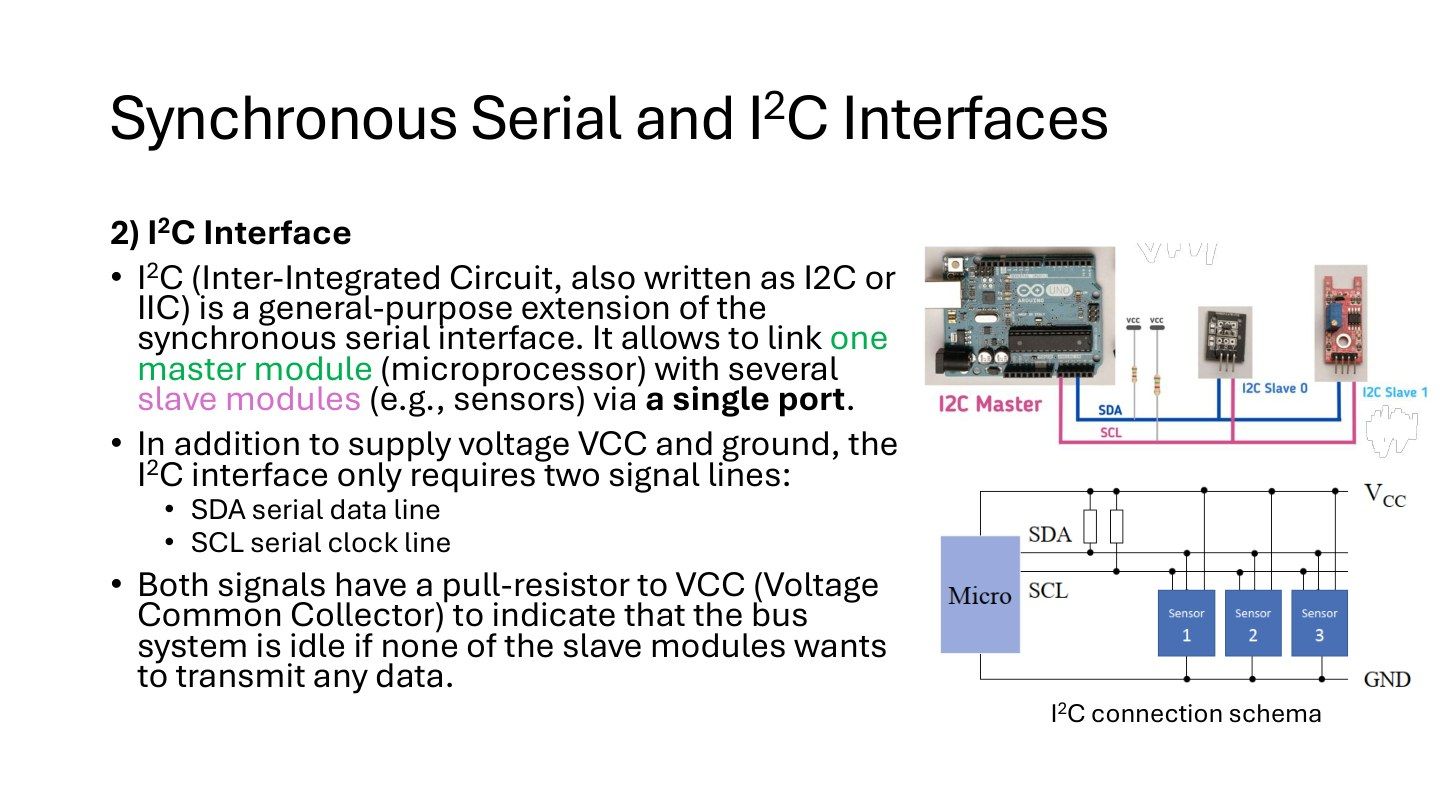
课件I2C连接图显示一个主控制器与多个传感器共享SDA数据线和SCL时钟线,另需VCC与GND;两信号线上拉到VCC。pull-up上拉电阻在没人拉低总线时使其保持高电平。
逐步理解:共享线路要让多个设备可释放线路,因此不能想成每个器件都始终强推高电平;读图沿SDA/SCL分别追到各器件,确认它们是共用两条网络,而不是每个传感器单独两根独占线。
例如,温度与加速度模块接在同一总线,用不同地址区分。信号线少不等于无需考虑供电、共地和电平兼容。课件以一主多从示意,后页才讲地址。回听:09-21 Part01 00:08:04-00:15:34。
原课件第9页 / 34页I2C通信顺序
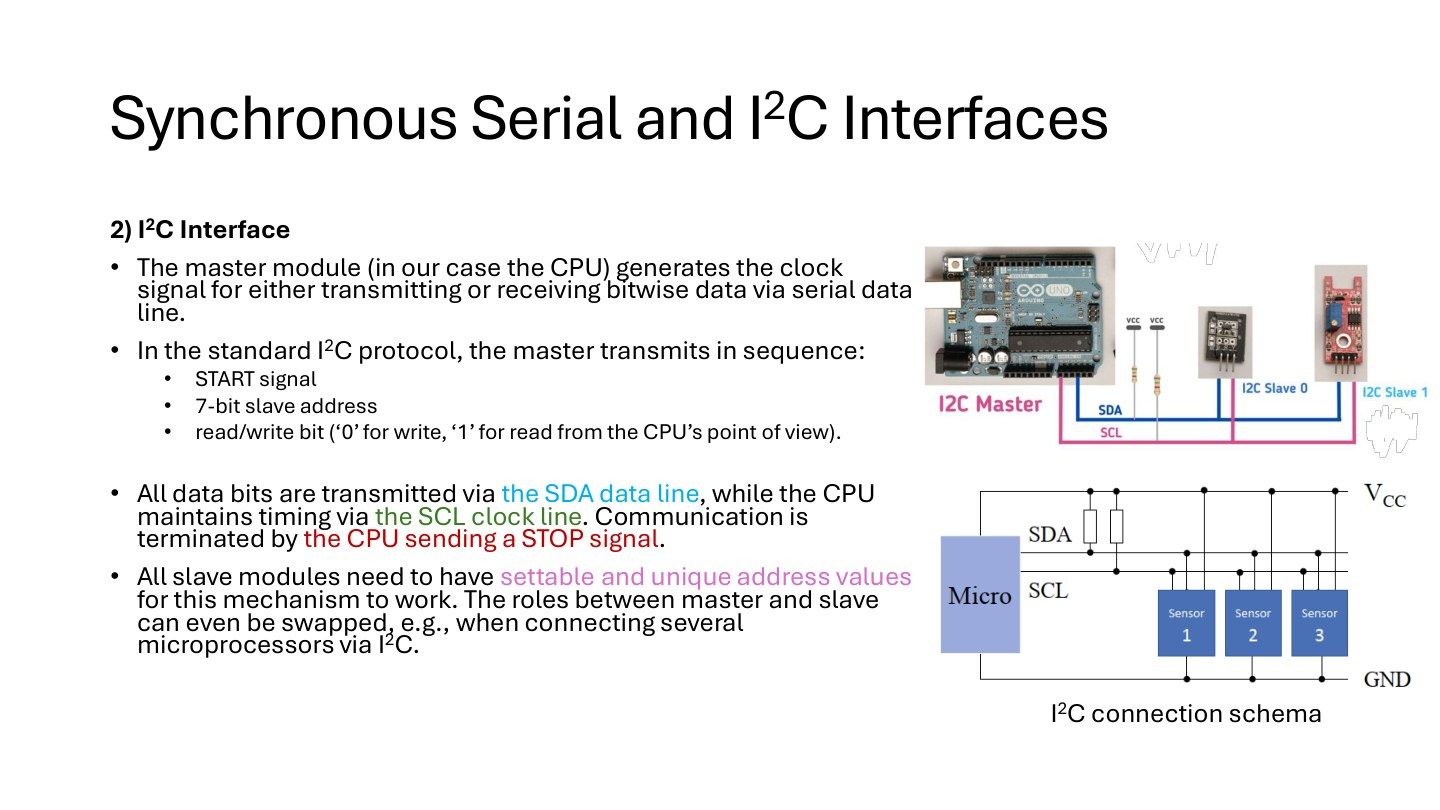
课件从CPU视角列START→7位地址→读写位,0写、1读,之后传数据并以STOP结束。SDA承载各位,SCL给节拍;器件地址要能区分。
例如,7位地址0x48,向该设备写时,地址移左一位再添0,即0x90;读时添1,即0x91。7位地址与含读写位的8位地址字节不是两台设备,程序库要求哪一种必须看接口约定。实际传输还包含确认位ACK及可能的寄存器地址,本页是简化流程,不应省略这些后自行认定硬件通信已成功。
常见错是同地址器件直接并联却不更改地址或使用选择方案;另一个错是把读写方向从传感器视角反过来。回听:09-21 Part01 00:08:04-00:15:34。
原课件第10页 / 34页接触开关与低有效
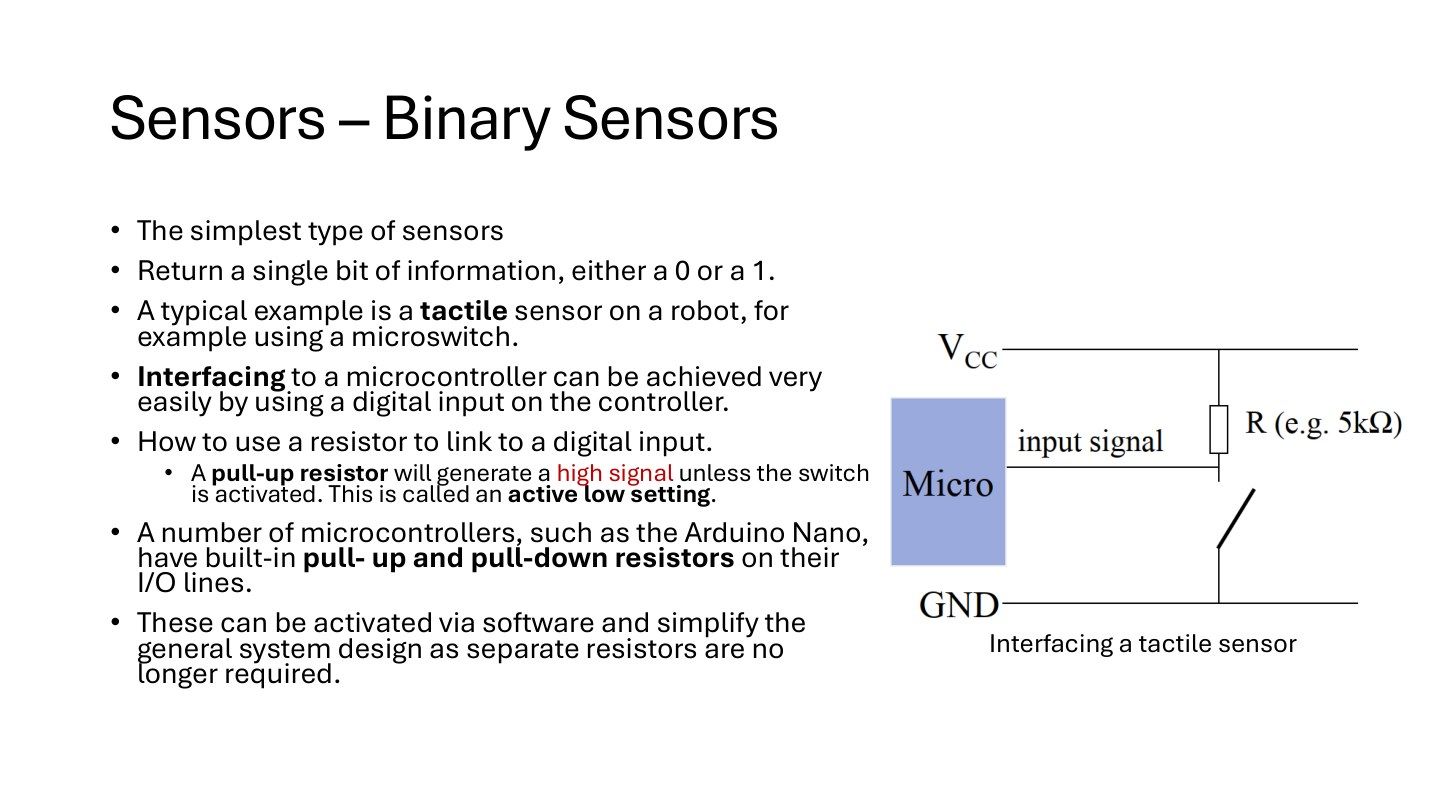
课件图为电阻上拉到VCC,开关将输入接地。开关未闭合,输入被拉高;闭合后输入拉低,所以active low低有效。tactile指触觉或接触检测,数字输入只提供一位状态。
状态对照:未触碰→1,触碰→0,因此代码判断“检测到接触”应对应低电平,而非下意识将1当触发。开关断开若没有上拉下拉,输入可能悬空,读数不稳定。机械开关还可能抖动,状态改变时短时间多次跳变;例如连续几次读到相同状态后才确认触碰。
原文笼统说Arduino Nano有内置上拉和下拉;具体芯片不一定两者都有,不能把这句套到所有Nano型号。回听:09-21 Part01 00:15:34-00:22:48。
原课件第11页 / 34页磁编码器的脉冲
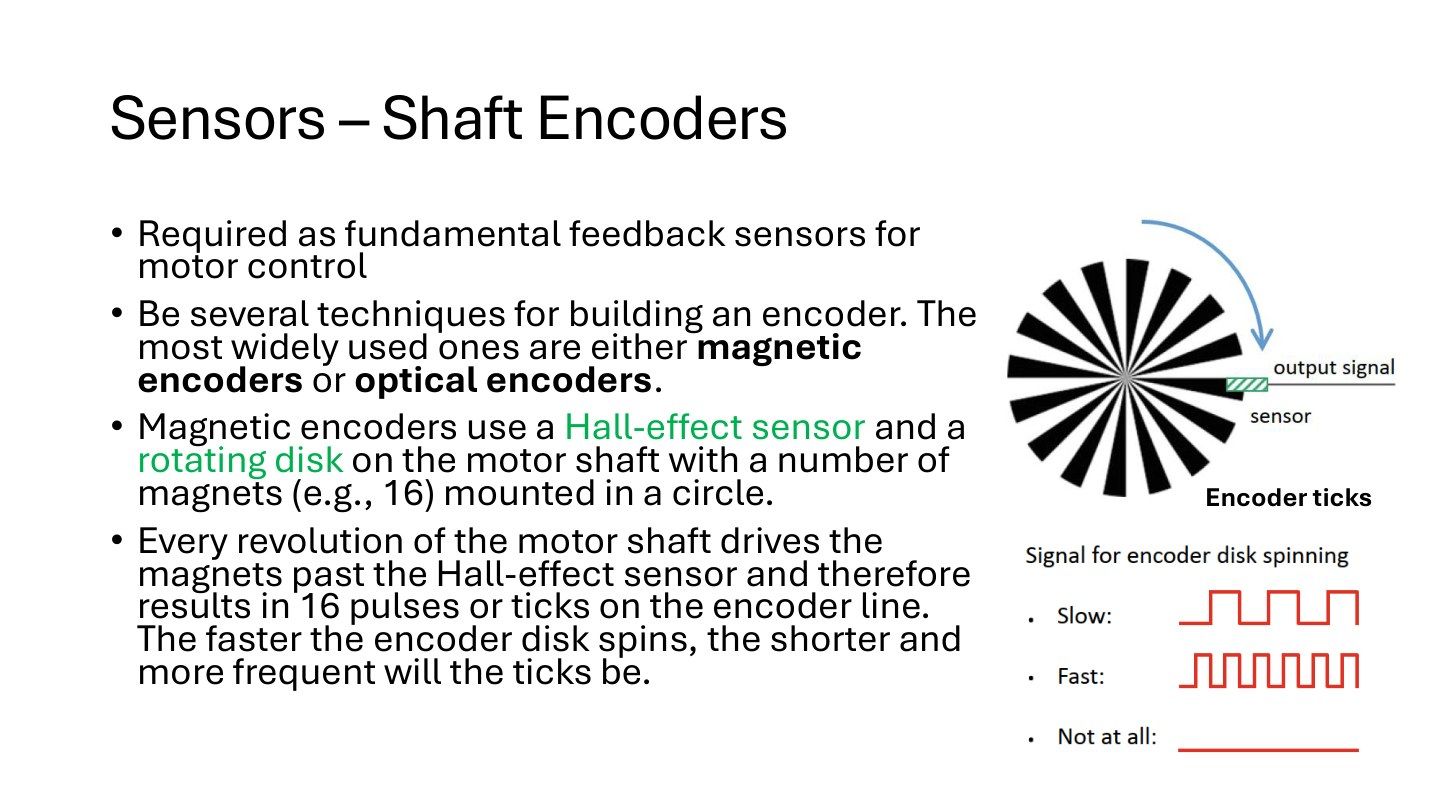
课件轴上16个磁体经过霍尔元件,每转产生16个ticks脉冲;图将慢、快和不转的波形并列。Hall-effect霍尔效应元件将磁场变化变成电信号。
例如,每转16脉冲,在0.5s数到40脉冲,则转数40/16=2.5转,转速2.5/0.5=5转/s=300rpm。也可测相邻脉冲间隔Ttick,转速=1/(16Ttick)。必须先明确计数单位是整脉冲还是边沿,不能把双边沿计数直接当成16脉冲/转。
读图看横轴同一时间内脉冲越密,速度越快;停止后无新脉冲,但并不说明当前轴角是多少。回听:09-21 Part01 00:15:34-00:22:48。
原课件第12页 / 34页光学增量编码器
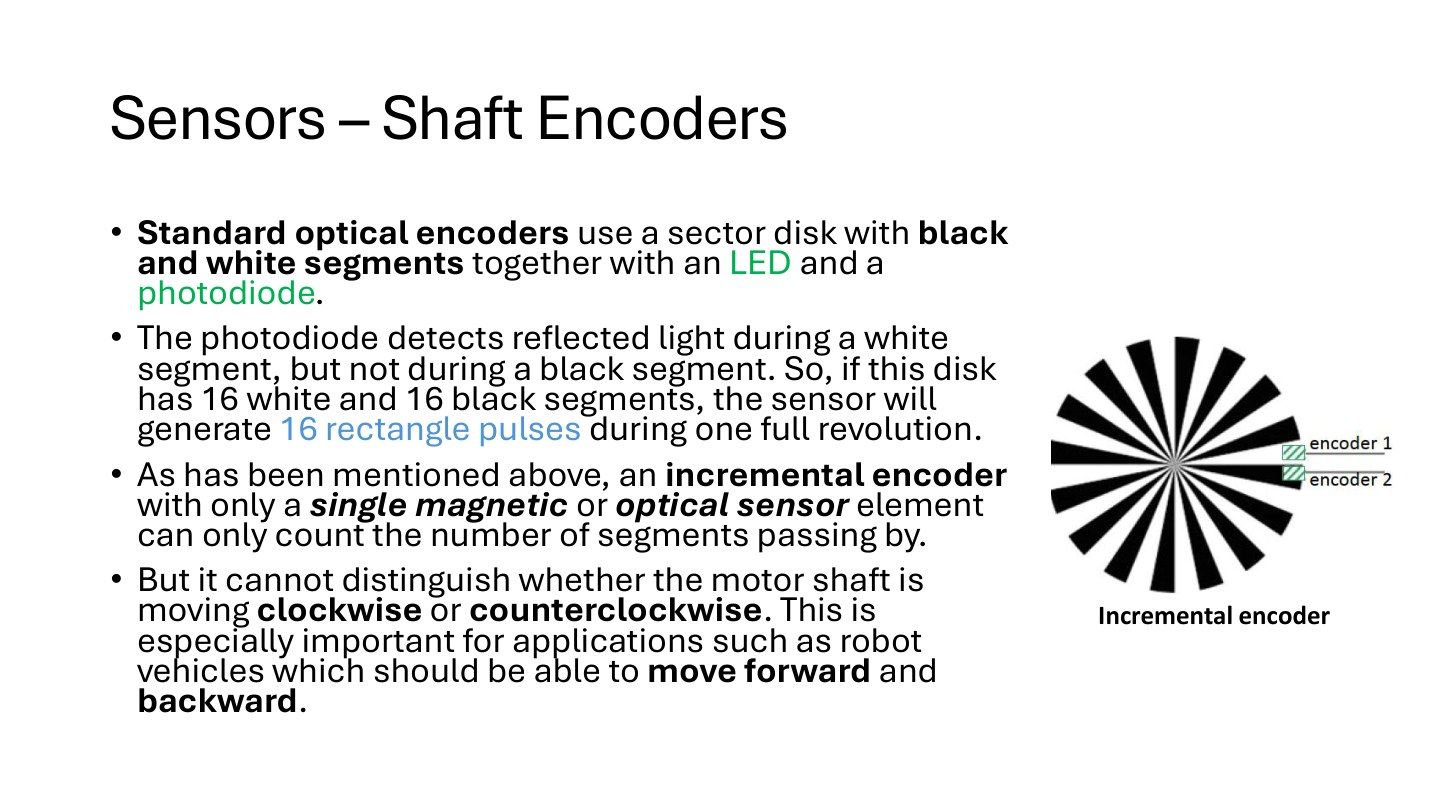
课件黑白扇区盘配LED和光电二极管,白区反射强、黑区弱;16白16黑一圈形成16个完整方脉冲。光电二极管把光变成电流或电信号。
为什么不是32脉冲?一白一黑构成一个高低周期;若只数上升沿,每周期一次,所以16。若数高低两种边沿可得32次变化,但分辨率定义已经改变。例如,单路序列高低交替,不论盘正转反转都可能一样,所以它只能报告经过多少区间,不能独立给出运动符号。
读图将LED照射区与盘上黑白边界联系,再看脉冲随转动产生。回听:09-21 Part01 00:15:34-00:22:48。
原课件第13页 / 34页双相编码器的方向
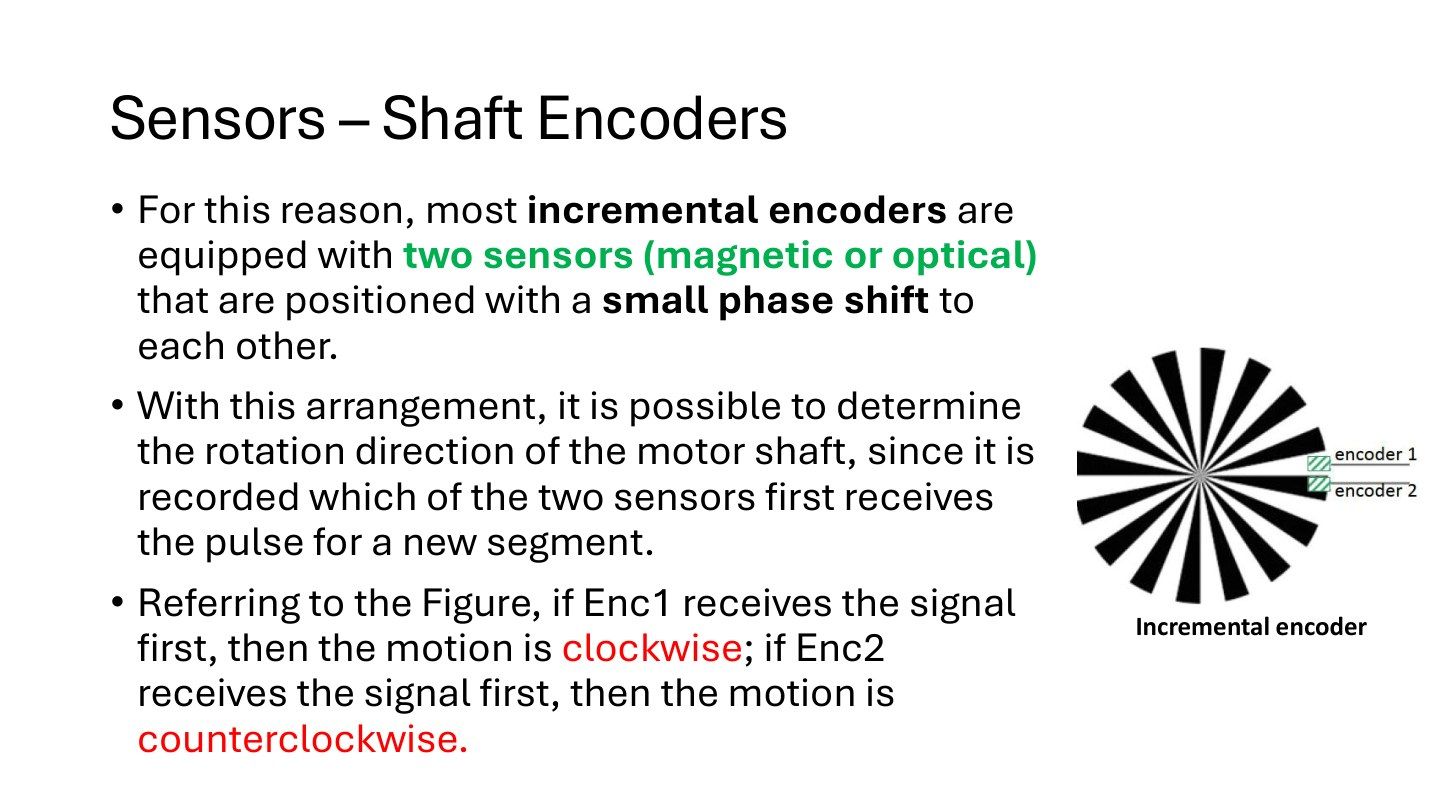
课件两个传感器有小相移,Enc1先到则按图定义为顺时针,Enc2先到为逆时针。必须相对安装和图中方向解释,A先B并非脱离接线后仍普遍对应某个地理方向。
教学状态序列:两通道可依次00→10→11→01→00;反向则00→01→11→10→00。每次读前后两状态,确定沿着哪一方向穿过循环。计数后加或减,才能得到有符号转数。
读图关注两检测位置沿圆周的错开,不要误解为测两根轴。只计Enc1脉冲可测速度幅值,结合Enc2相位才能得到符号。回听:09-21 Part01 00:15:34-00:22:48。
原课件第14页 / 34页硬件计数与CPU分工
把脉冲交给硬件计数器,CPU只需定期读数。这样在CPU计算速度的同时,计数器仍能累计新边沿。
例如前一次读2200,本次读2212,相隔10 ms。先得计数差 2212−2200=12。若每轮一圈240计数,这段时间转 12÷240=0.05 圈。然后 0.05÷0.010=5 转/秒,再乘60得到300 RPM。
16位无符号计数器到65535后回到0。若正转且这段只跨一次回绕,从65530读到6,计数差为 (65536−65530)+6=12。按原始数值直接相减会把回绕误当成大幅反转。
原课件第15页 / 34页绝对编码器与位数
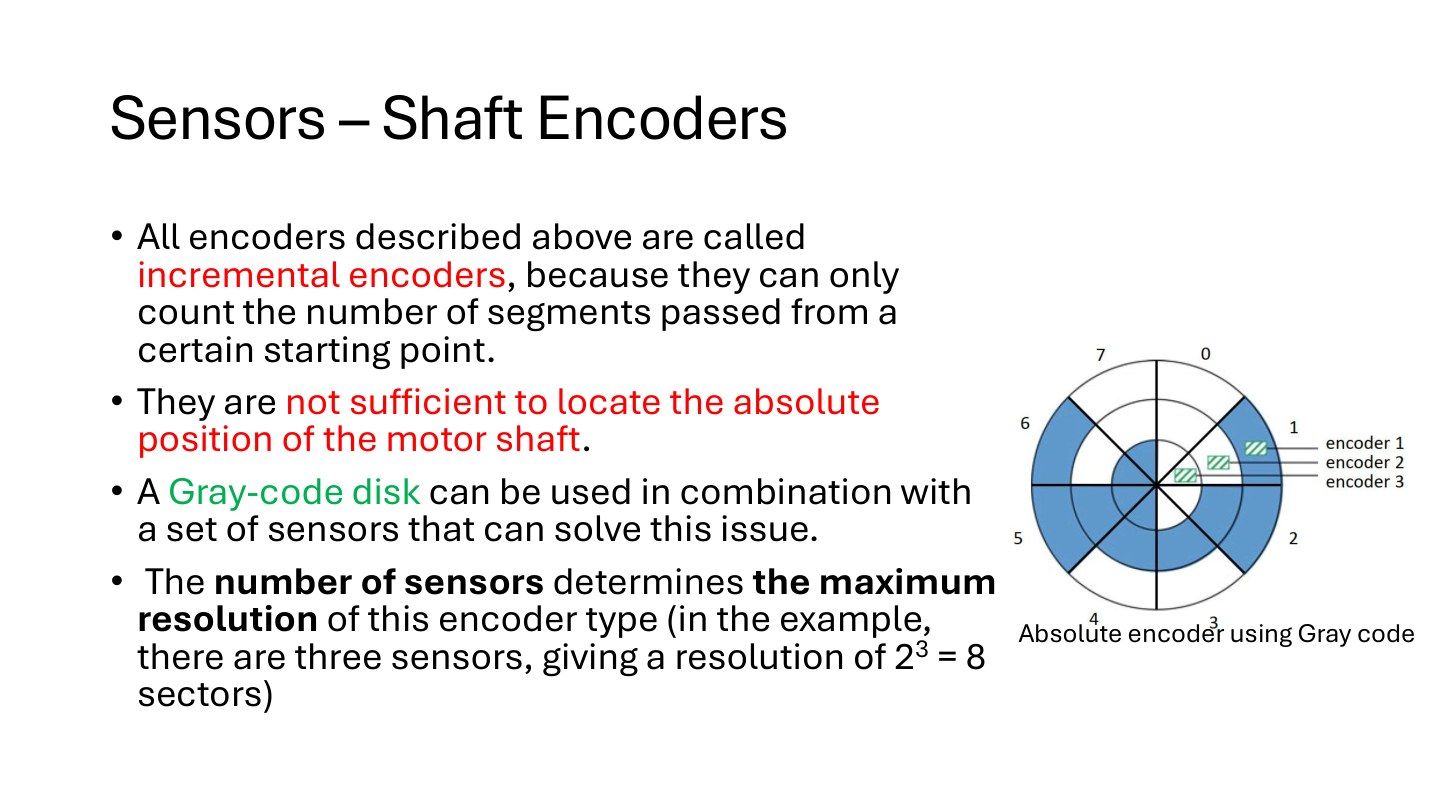
课件增量编码器只知道从某起点累计多少,无法仅凭当前脉冲识别绝对轴角;Gray-code盘配三传感器可区分2^3=8个扇区。右图的三条轨道对应三位编码,不是三台独立电机。
逐步推导:每位0或1,n位独立组合数为2×2×…×2=2^n;n=3得8个区,一圈360度,理想区间宽360/8=45度。若需1度以内区间,2^n至少360,2^8=256不足,2^9=512,故至少9位才能达到该理想量化区间。
绝对只表示编码能标识位置,不意味着无误差或无限精度。回听:09-21 Part01 00:22:48-00:30:24。
原课件第16页 / 34页格雷码避免多位同时变化
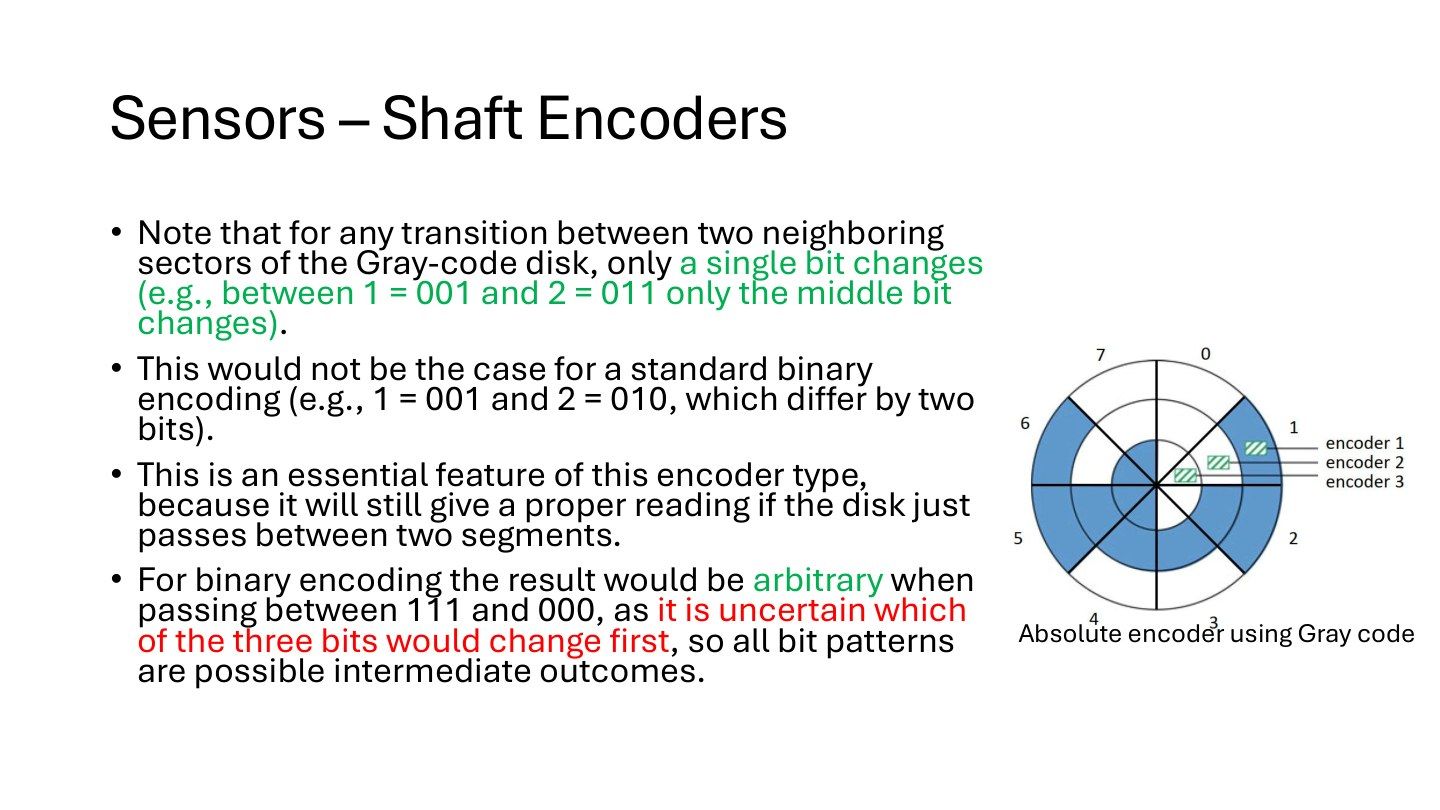
课件格雷码相邻扇区仅一位变化,例如001→011;普通二进制001→010变两位。图中盘转过边界时,多个传感器不可能绝对同时切换,多位变化可能产生中间错误码。
逐步看:普通二进制111→000若第一位先变,可暂读011;其他位的任意先后还可能产生多种远离真实边界的值。格雷码邻区只变一位,理想边界不确定通常局限在相邻两编码,而非任意扇区。
这并不保证完全免除电子噪声或机械偏差,也不意味着格雷码数字值可直接当普通二进制角度,必须先解码。回听:09-21 Part01 00:22:48-00:30:24。前页说需要多少位,本页说怎样排列这些位。
原课件第17页 / 34页为什么需要ADC
这里列麦克风、红外距离、罗盘、气压计等可产生模拟输出,需要A/D converter模数转换器接入微控制器。注意这些设备也有已内置ADC的数字型号,例子不是全部产品的接口规定。
analog模拟电压可在范围内连续变化;CPU寄存器存有限位整数,ADC通过采样与量化把前者变成后者。例如,光强变大使电压从1.0V变到1.5V,ADC将两个电压映射到不同码值;代码还要再用标定关系变成物理量,ADC码本身不是距离。
先检查电压范围,再选转换分辨率和采样率,不能把超范围电压接入后期待程序修正。回听:09-21 Part01 00:22:48-00:30:24。
原课件第18页 / 34页分辨率 速度与量程
ADC把0–5 V分成一格格的区间。10位有 2¹⁰=1024 格,代码从0到1023。用理想等宽模型,每格 ΔV=5/1024≈0.004883 V,也就是约4.883 mV。
例:输入2.70 V。先除以每格宽度,2.70÷(5/1024)=552.96。从0开始编号并向下取整,得到552。第552格的下边界为 552×5/1024≈2.6953 V,上边界约2.7002 V。小幅改变输入但仍落在这一格内,输出码就保持552。
每秒最多500次转换对应最短转换间隔 1÷500=0.002 s=2 ms。位数决定格子多细,采样速度决定多久读一次,实际准确度还受噪声和偏差影响。
回听:09-21 Part01 00:22:48-00:30:24。
小演示 · 拖动电压,看 ADC 怎样取整
原课件第19页 / 34页ADC接口与多路选择
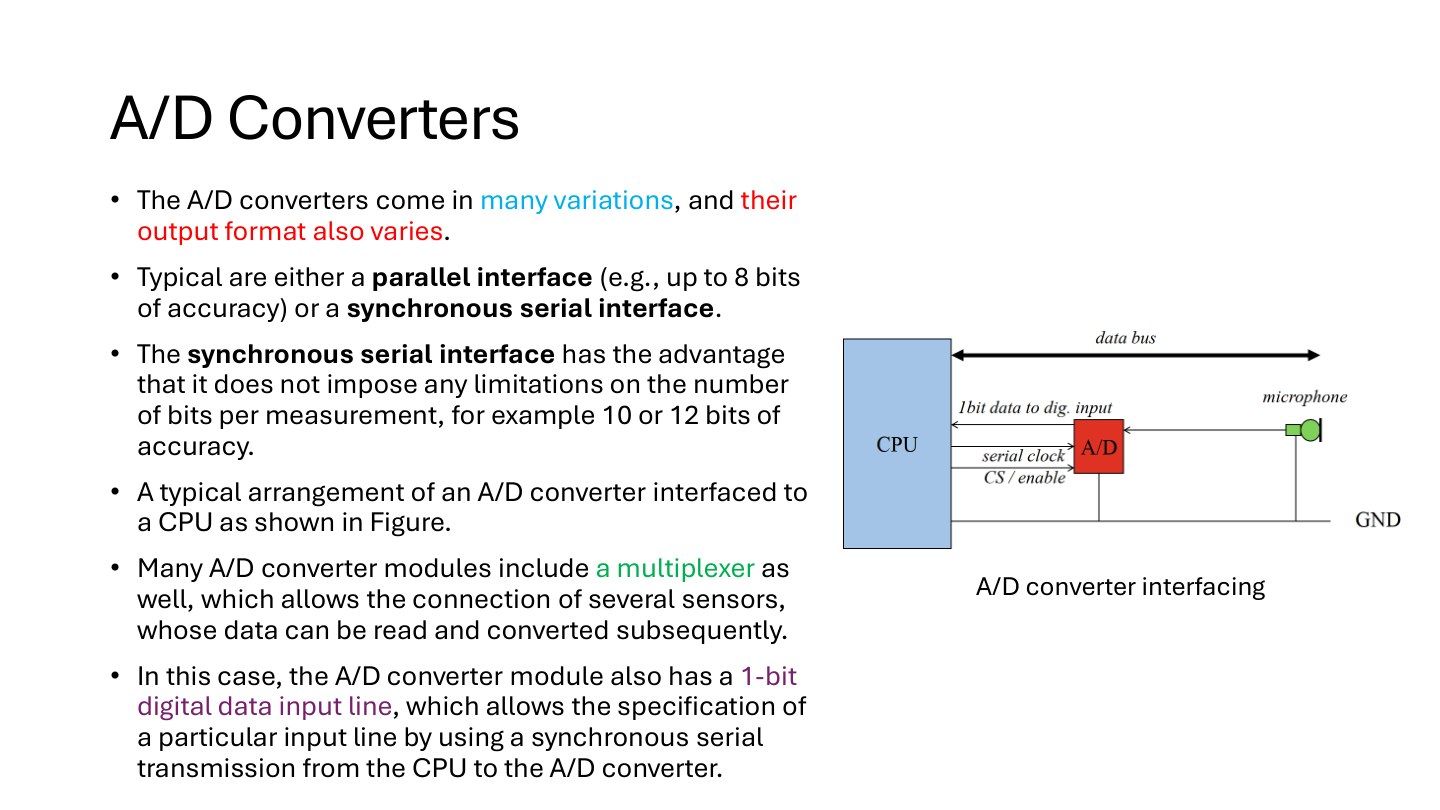
图中是CPU连接ADC,多只模拟传感器接到转换模块;有的模块内置multiplexer多路复用器,选择某一路后转换,再输出数字值。输出可并行或同步串行。
执行顺序:CPU发通道编号→等待模拟输入稳定及转换完成→读数据→按通道保存→再切下一路。若两路共享一个转换器,两次采样并非严格同时;运动融合时要保留采样时刻。四路共享总500次/s且平均分配,理想每路125次/s,间隔8ms,还未扣除切换开销。
课件“1-bit input line”指串行数据线上逐位发送通道选择,不是说一位就能编码任意多通道。读图先追控制箭头,再追数据箭头。回听:09-21 Part01 00:22:48-00:30:24、00:30:24-00:33:23。
原课件第20页 / 34页测距与导航
Sonar、Infrared、Laser距离传感器对导航重要,用于观察附近障碍。课件在此使用position sensitive devices泛指距离测量设备;后面具体红外PSD的几何机理需单独理解。
distance距离是从传感器测量参考位置到反射目标的量,不自动等于机器人中心到障碍距离。例如,传感器装在车头向前20cm处,读到前方50cm,若用于机器人中心地图,应考虑20cm安装偏置;若用于车头间隙,则需考虑车体外缘而不是中心。回听:09-21 Part01 00:30:24-00:33:23。前几页讲输出和采集,本页将数值放回空间任务。
原课件第21页 / 34页声呐飞行时间
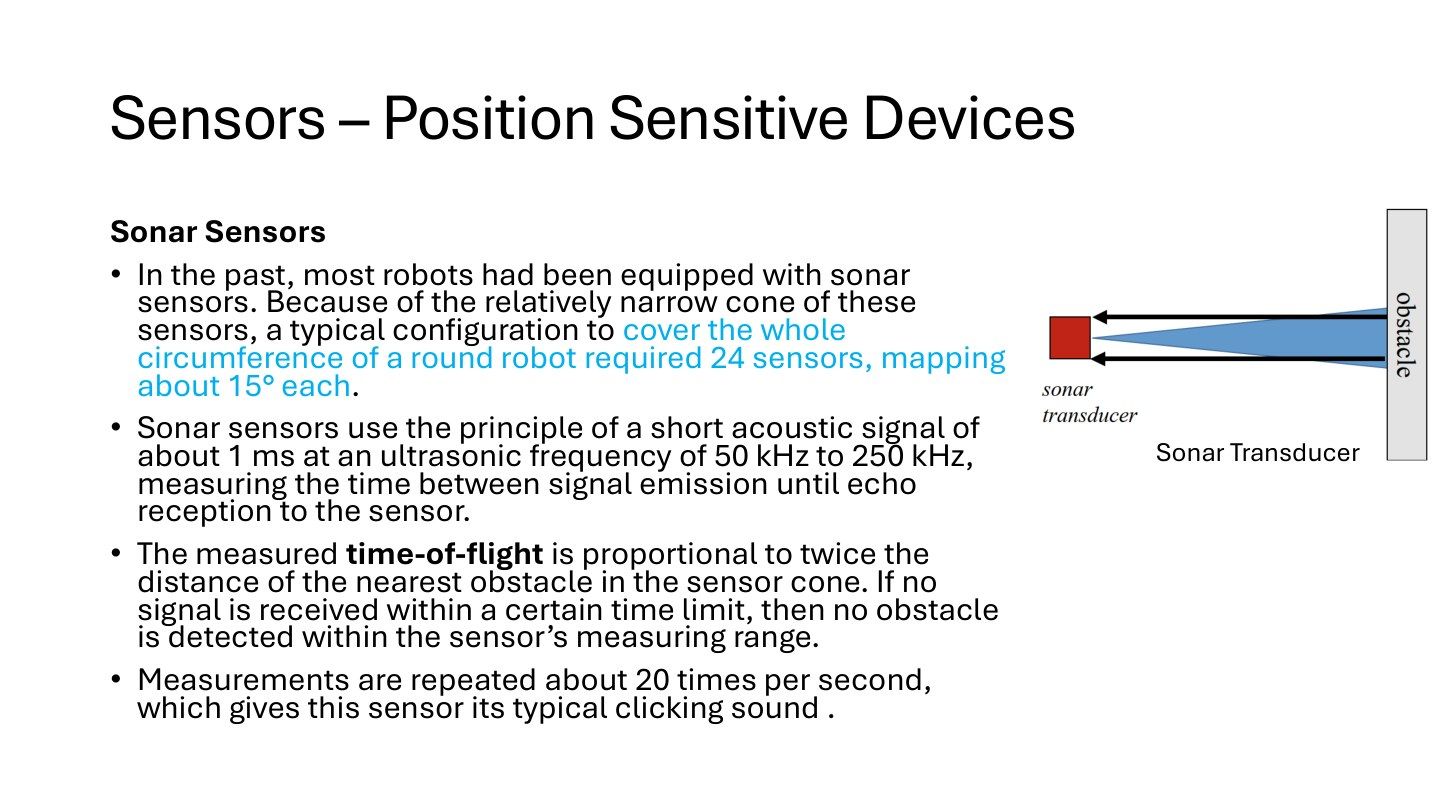
课件声呐发短超声脉冲,测从发射到回波接收的时间;传播经历往返,所以时间对应两倍目标距离。例示24个传感器覆盖360度,每个约15度,约每秒测20次。
推导:声速c,单程距离d,往返路程2d,t=2d/c,故d=ct/2。例如取c=343m/s、t=10ms=0.010s,则d=343×0.010/2=1.715m。这里声速只是算例条件,温度会影响它。24×15度=360度是理想角覆盖,并不证明波束无重叠或无盲区。
图中锥形声束表示可能反射区域,不是单条无限细射线。未收到回波应标无有效检测,不能直接当“无限远”。回听:09-21 Part01 00:30:24-00:33:23。
原课件第22页 / 34页声呐反射与串扰
课件虽然小标题写Infrared Sensors,正文实际仍讨论声呐:斜墙反射可能使路径延长,多传感器同时工作可能互相接到脉冲,编码声信号可帮助区分来源。
例如,A发声,B提前收到A的脉冲,却以B自己的发射时刻计算距离,会得到错误近距离;若回波沿斜墙多次反射再回来,用ct/2算的是传播路径一半,不一定是真正最近墙距。可以错开触发时间或区分编码,但不能假设任何方法彻底消除所有干扰。
inaccuracy指测量与真值不一致,interference指信号互相影响,二者不是同一概念。回听:09-21 Part01 00:33:23-00:40:05。
原课件第23页 / 34页红外三角测距
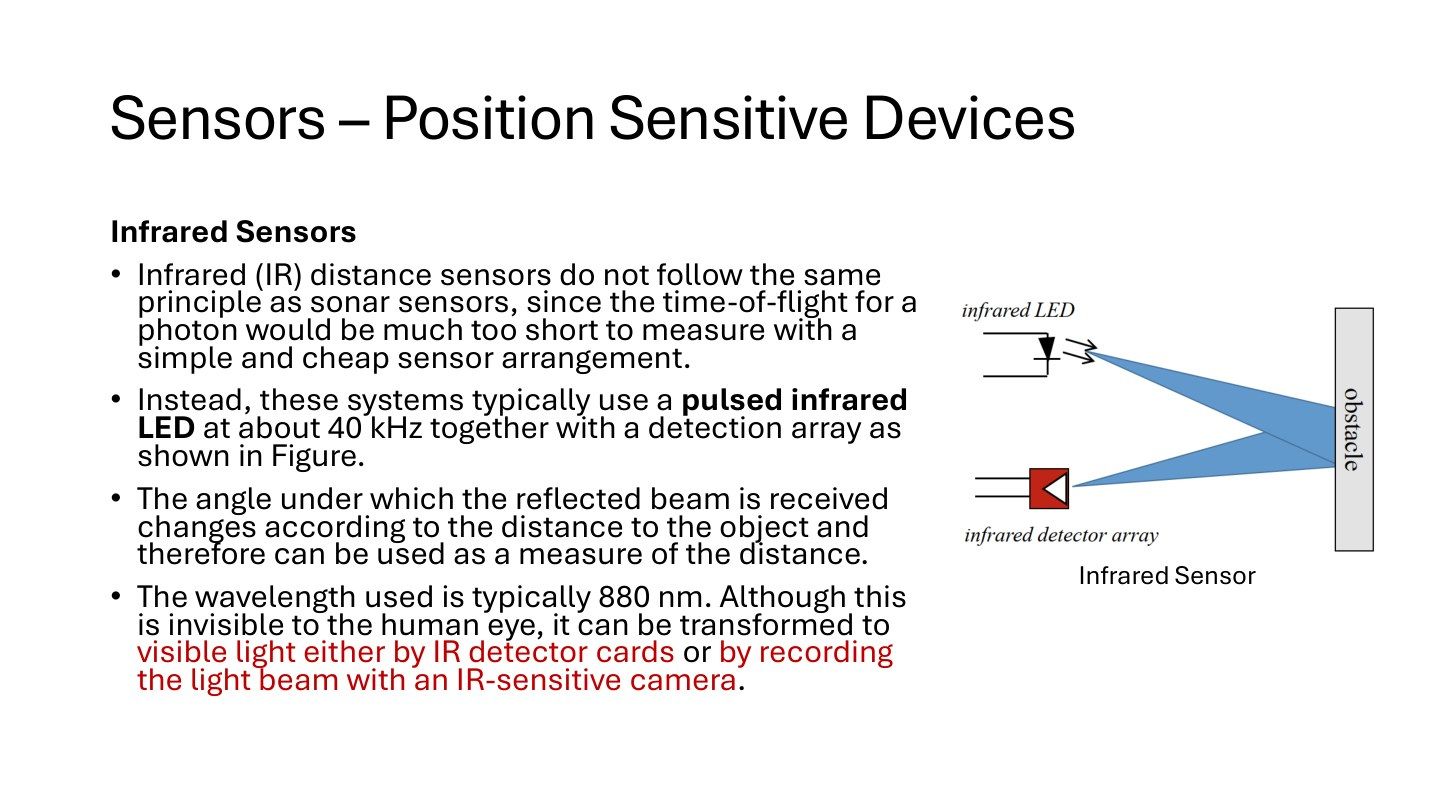
红外LED把光射向物体,反射光经光学系统落在接收阵列上。沿图追两条线:从LED到物体的发射线,以及从物体到接收器的回光线。物体越近,接收方向相对发射方向变化越明显,像点会落到不同位置。
用一个简化直角三角形理解。发射和接收器的间距为 b,物体在发射轴上,距离为 d。回光方向与发射轴的锐角为 α,所以 tan α=b/d。两边乘 d 再除以 tan α,得 d=b/tan α。若 b=0.03 m、α=30°,d=0.03÷0.577≈0.052 m。实际接收器再通过标定把像点或输出电压换算成距离。
40 kHz是红外发射的调制频率,880 nm是光的波长。一个说光强变化的节拍,另一个说光本身的性质。
原课件第24页 / 34页非线性标定与近距离歧义
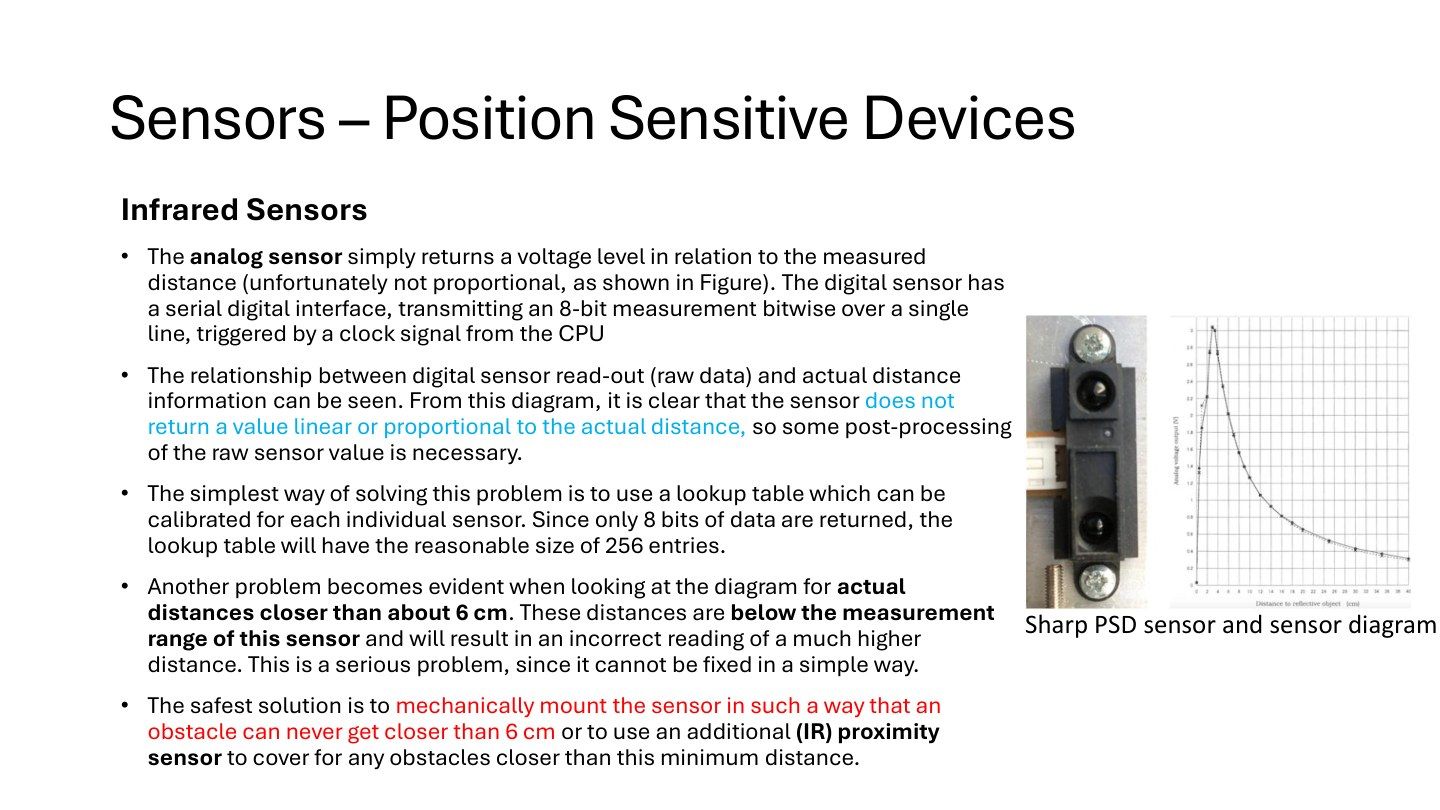
课件Sharp PSD图横轴实际距离,纵轴输出原始读数;有效范围内非线性,过近约6cm以下可能反而给出较远读数。数字8位共有256个码,可建256项查表。
推导条目数:每位两状态,8位为2^8=256,索引0到255。例如,若某读数在有效范围内对应20cm,而同样读数也可能来自过近3cm,则只看该数无法唯一反推距离。查表能纠正单调有效区内的非线性,不能消除两距离对应同一值的歧义。
读图必须先找转折点与规定量程,再讨论插值;不能延伸有效段曲线穿过盲区。课件建议安装结构防止目标过近或加近接传感器覆盖。回听:09-21 Part01 00:33:23-00:40:05。
原课件第25页 / 34页激光扫描器
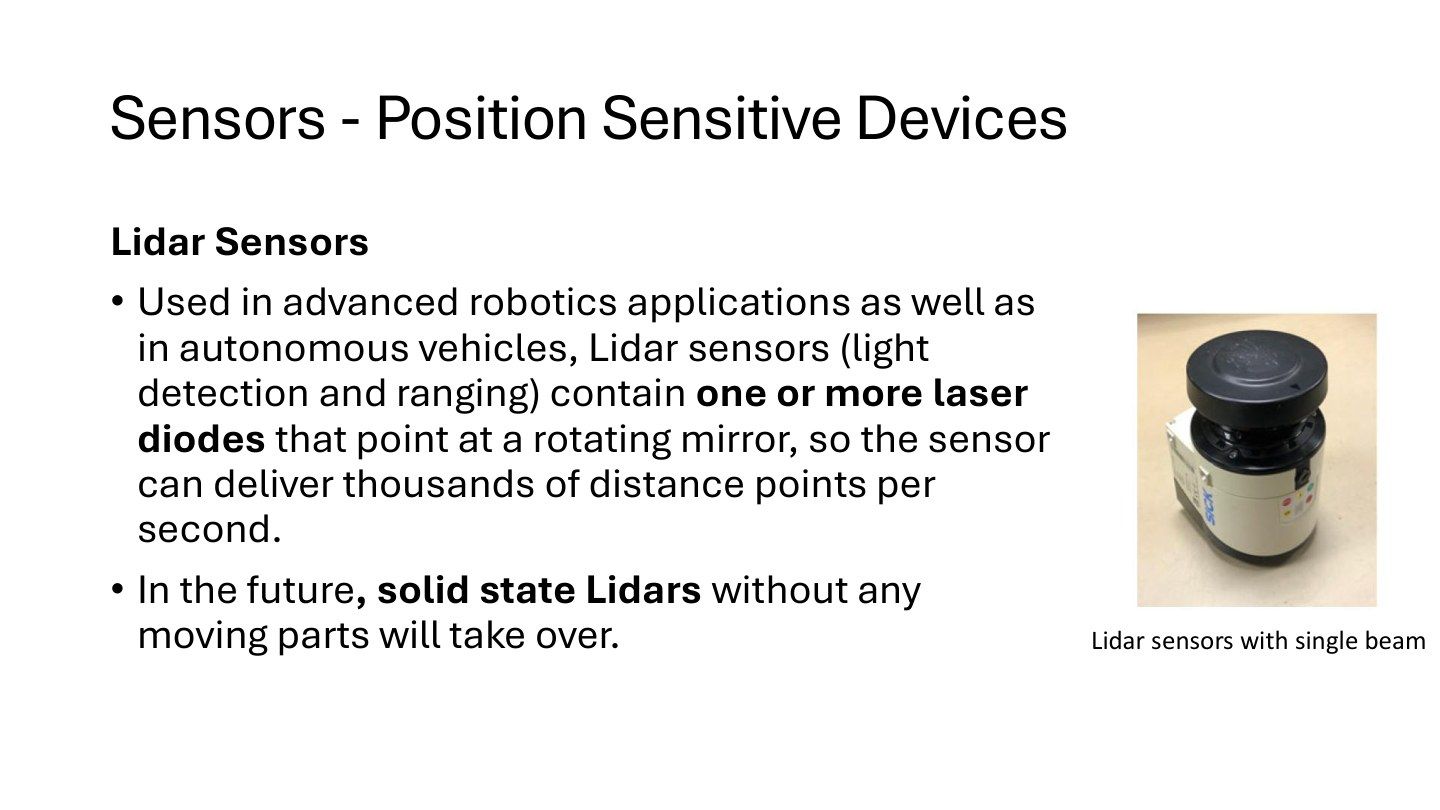
课件Lidar为Light Detection and Ranging,一束或多束激光随旋转反射镜扫描,输出大量距离点。
这样理解:一个距离点只有某方向上的距离;旋转扫描把角度theta与距离r配对,形成一圈或部分视场。若需要二维坐标,按定义x=r cos(theta),y=r sin(theta),前提是坐标轴与角度方向已约定。例r=2m、theta=0度,得x=2m、y=0m。
高点数不自动代表每一点精度更高,也不保证玻璃和弱反射物都可见。
原课件第26页 / 34页从墙角到极坐标扫描
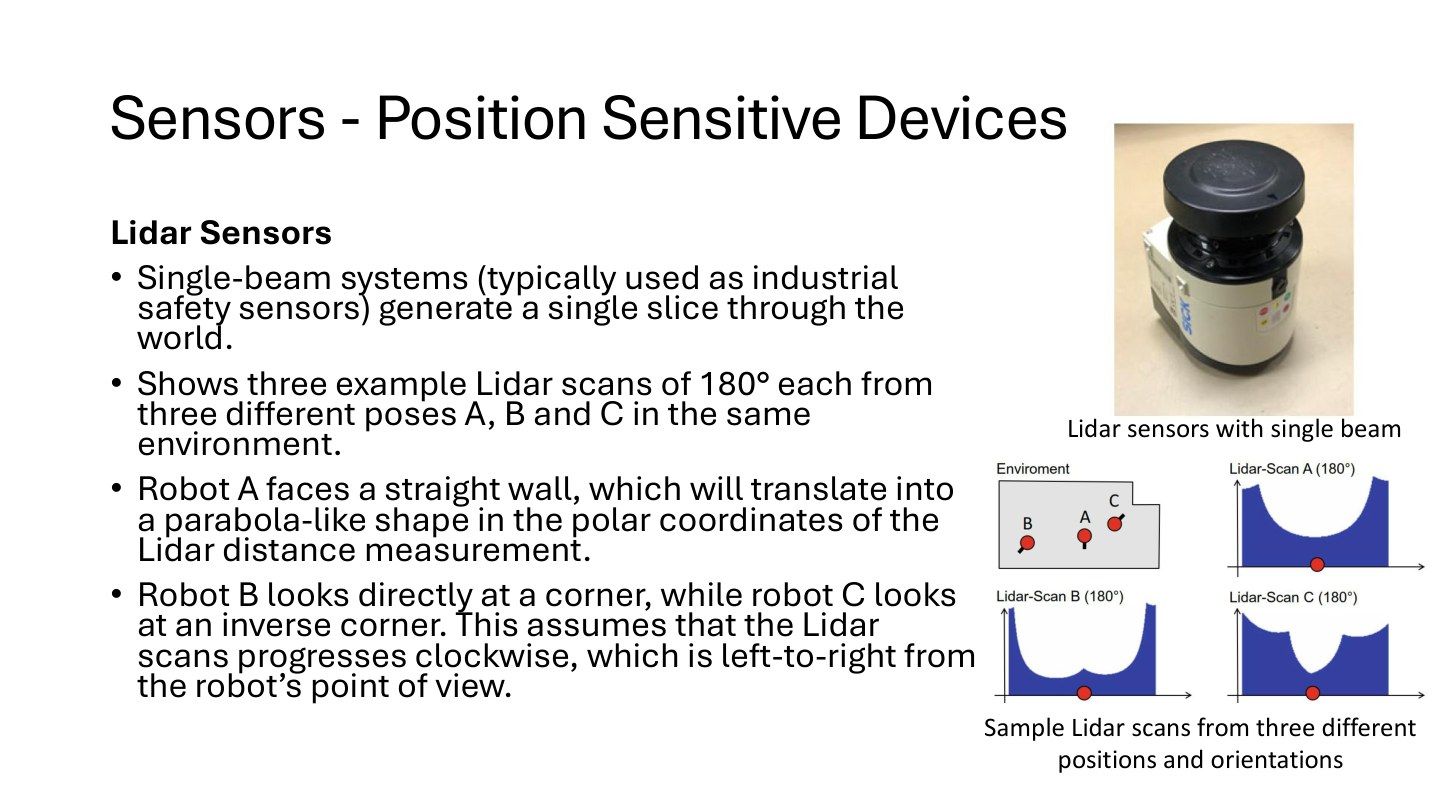
图中A、B、C为同一环境不同位姿的180度扫描,下方图横向是扫描角或顺序,纵向是距离。A面对直墙,距离曲线两侧变大;B和C分别看不同角结构。课件parabola-like只描述形状相似,不是精确抛物线方程。
推导:设直墙位于传感器正前方d0,射线与前向夹角theta,直角三角形满足r cos(theta)=d0,所以r=d0/cos(theta)。theta=0时r=d0,偏到60度时cos60=0.5,r=2d0。因此直墙在“角度-距离”图上弯曲,不代表墙弯了。转到笛卡尔坐标后才呈直线。
必须先确认扫描顺序,课件假定顺时针。回听:09-21 Part01 00:40:05-00:47:58。
原课件第27页 / 34页多束与点云
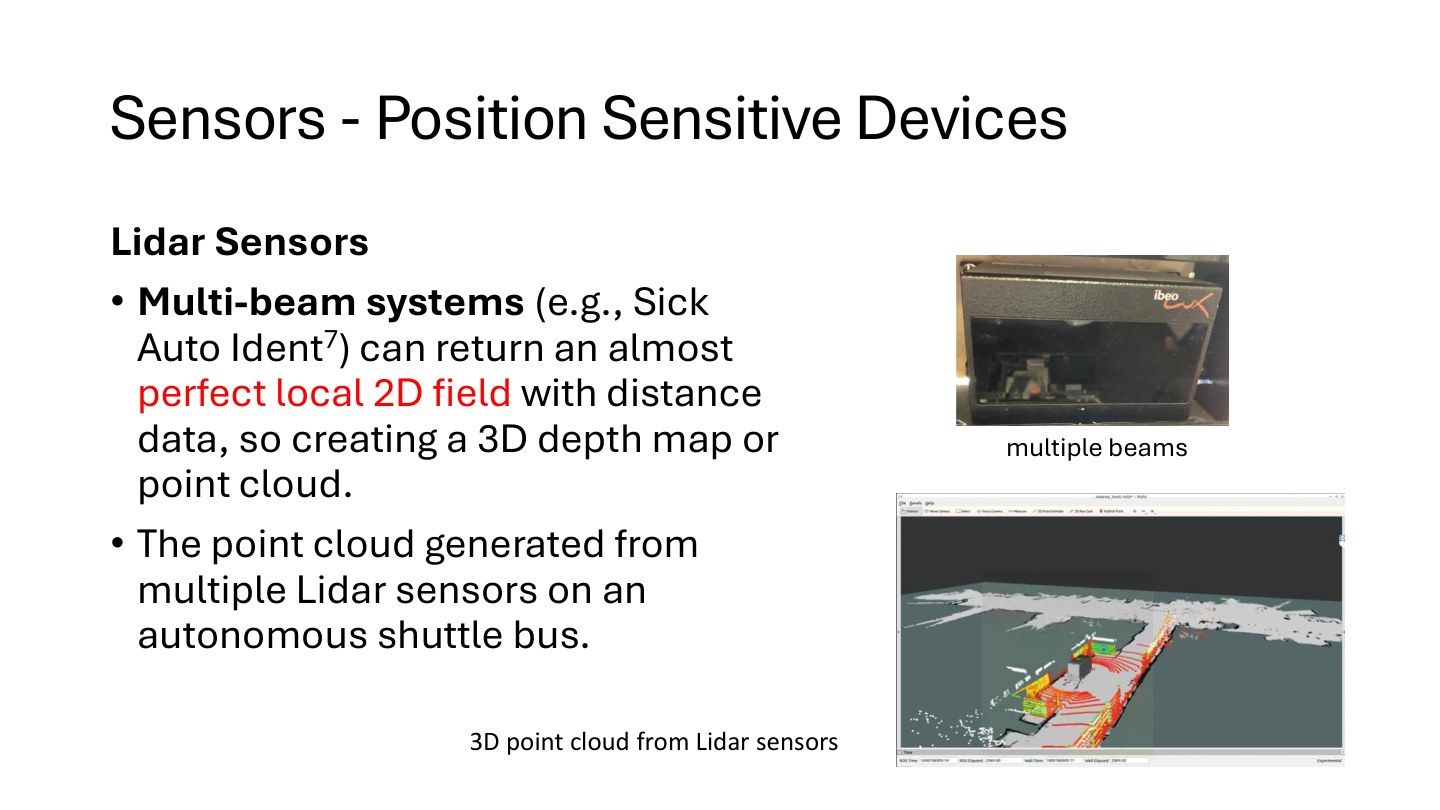
单层激光平着扫,会得到一圈平面点。多层激光在不同仰角同时测距,才能把点放到不同高度。图中每一点对应一束激光的距离和方向。点云是这些三维坐标的集合。
按本页常用坐标约定,先用仰角 φ 把斜距 r 分成水平距离 ρ=r cosφ 和高度 z=r sinφ。再用水平角 θ 分解平面距离,得 x=ρ cosθ、y=ρ sinθ。
例:r=2 m、φ=30°、θ=0°。水平距离 2×0.866≈1.732 m,高度 2×0.5=1 m,于是 (x,y,z)≈(1.732,0,1) m。几台雷达共同建图时,先用各自安装位置和朝向换到同一坐标系,再合并点。
原课件第28页 / 34页罗盘与航位推算
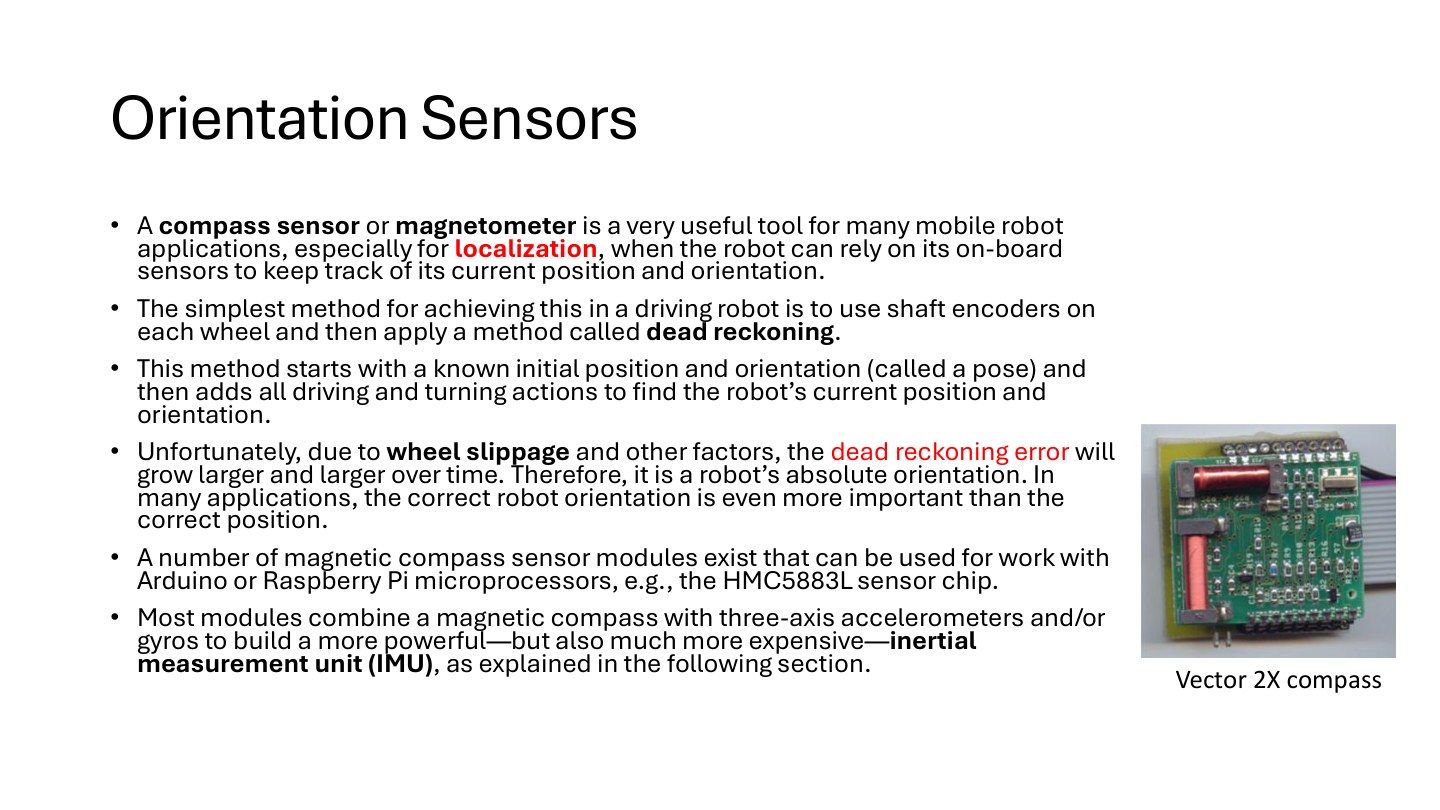
课件编码器从已知初始pose逐步累积行驶和转向,称dead reckoning航位推算;轮滑等误差会不断累积,罗盘可提供方向信息。
例如,机器人认为直行10m,若方向估计偏1度,侧向误差约10sin1度=0.175m;即使每轮里程看似准确,方向误差也会把位置推偏。磁罗盘测的是磁场方向,附近电机、钢结构可能干扰,不应当成无误差的真北仪。回听:09-21 Part01 00:40:05-00:47:58。
原课件第29页 / 34页IMU的三个轴与积分
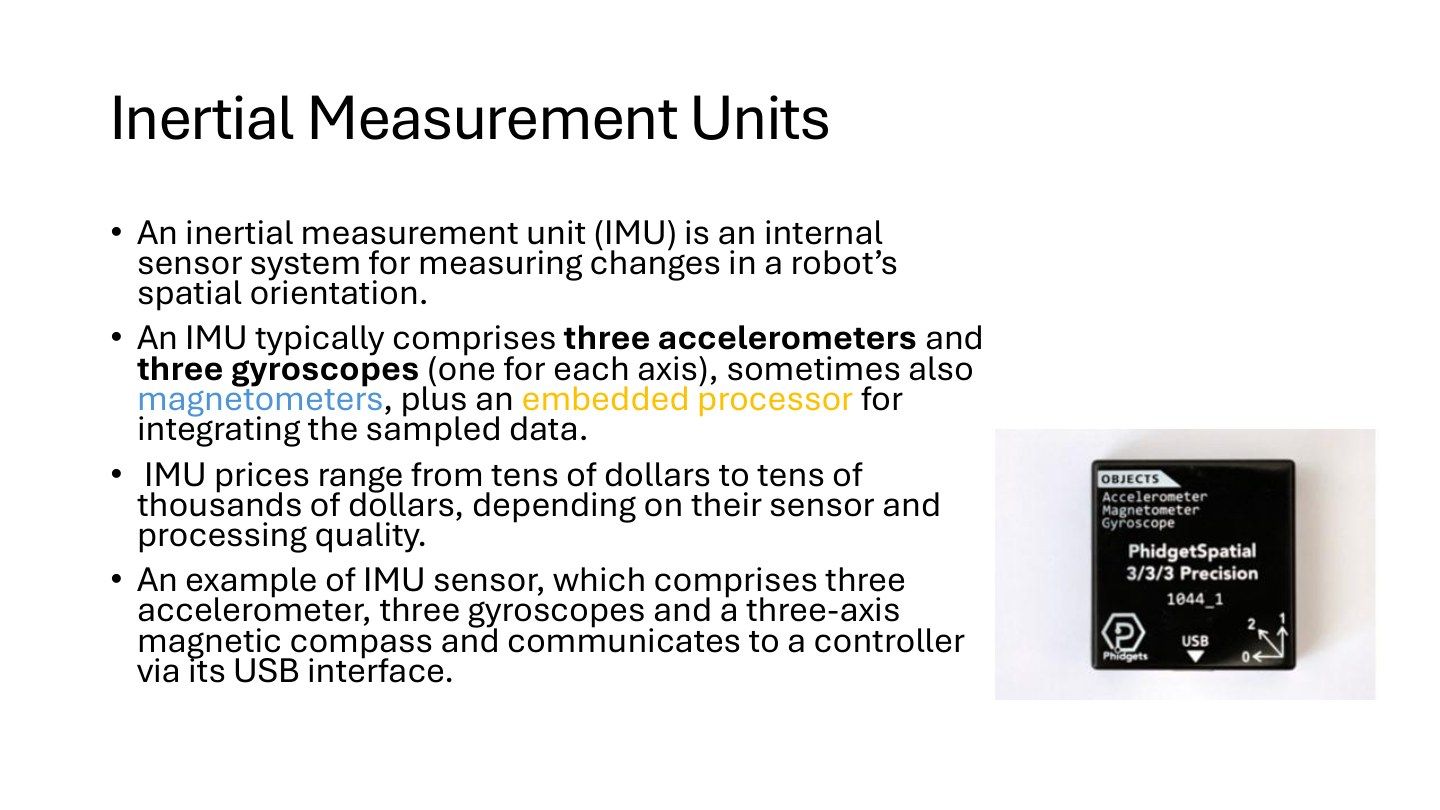
课件IMU通常包括三轴加速度计、三轴陀螺仪,有时加三轴磁力计和处理器,示例经USB通信。三轴指沿互相独立的空间方向测量,不是三台完整机器人。
陀螺仪测角速度,教学积分在短时间Delta t内Delta theta约omega×Delta t。若恒定零偏b=0.1度/s,60s累计角误差约0.1×60=6度,说明积分会漂移。加速度计还包含重力相关响应,不能把静止读数简单解释为机器人正在加速离地;姿态估计需要正确区分参考系与测量模型。
回听:09-21 Part01 00:40:05-00:47:58。
原课件第30页 / 34页GNSS与GPS名称
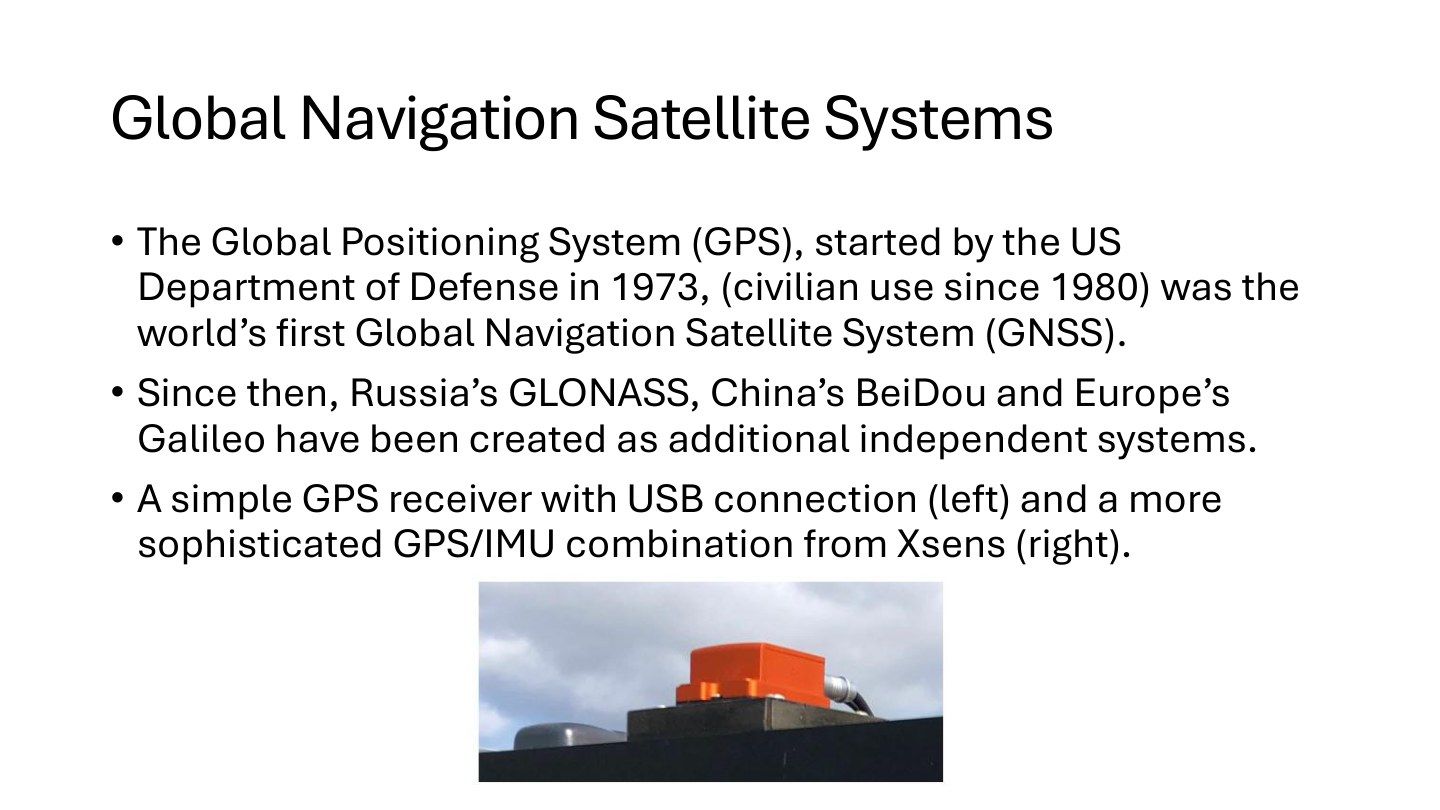
课件介绍GPS、GLONASS、BeiDou和Galileo,图片比较USB接收器与GPS/IMU组合。
例如,机器人程序接收的经纬度可能来自支持多星座的设备,不能仅看“GPS模块”商品称呼判断实际使用哪种星座。GNSS提供相对全球地理框架的位置信息,而IMU提供短时运动观测,组合可以互补但仍需时间与坐标统一。回听:09-21 Part01 00:40:05-00:47:58。
名称对照:GNSS是“全球导航卫星系统”的总称;美国GPS、俄罗斯GLONASS、中国北斗BeiDou、欧洲Galileo都属于这一大类。程序解析经纬度之前,先弄清接收器输出的坐标格式。
原课件第31页 / 34页NMEA坐标逐步换算
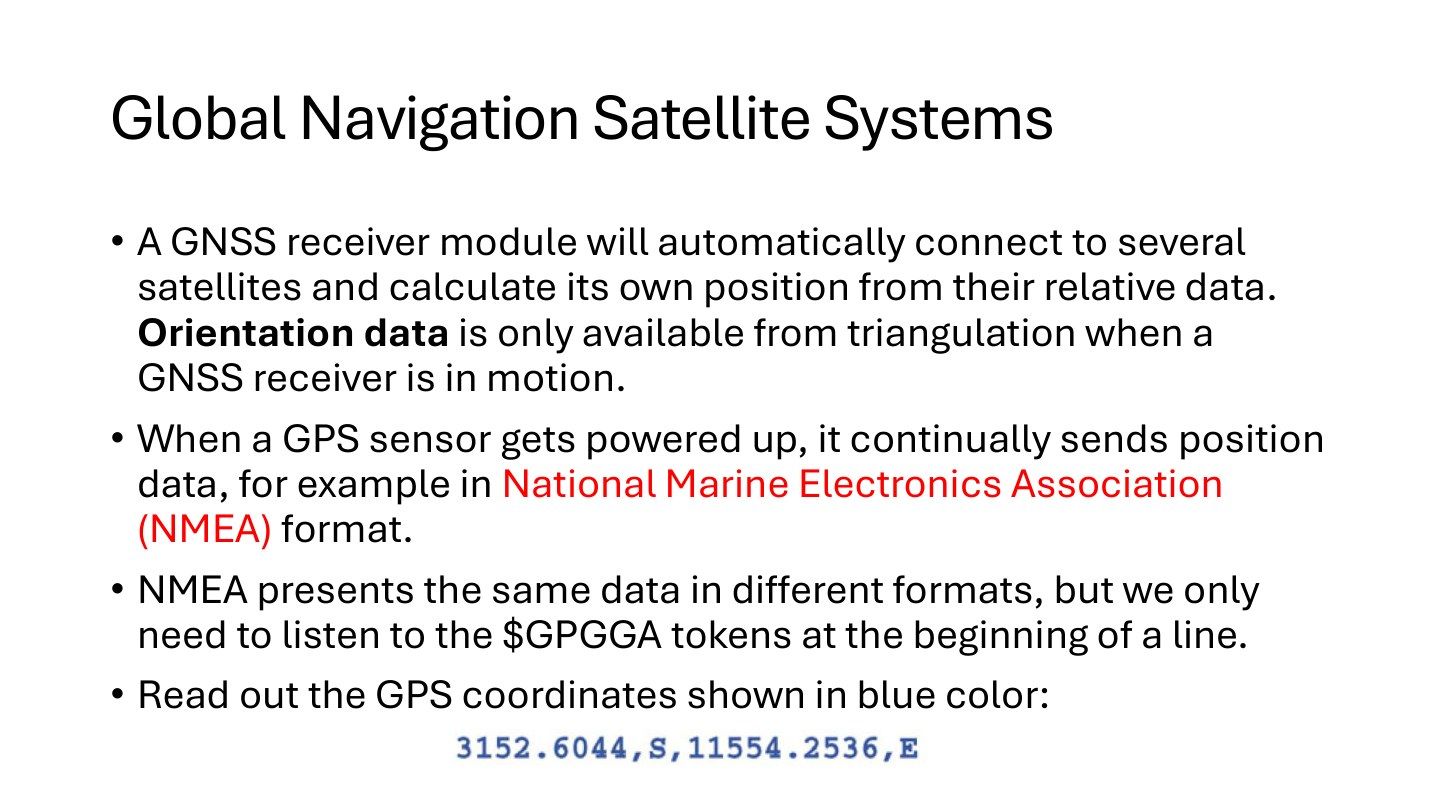
课件说接收器持续发送位置,例如NMEA格式,选读以$GPGGA开头的行;蓝色示例为3152.6044,S,11554.2536,E。这是纬度ddmm.mmmm与经度dddmm.mmmm,不是十进制度数。
纬度分解:31度52.6044分,52.6044/60=0.87674度,所以纬度31.87674度;S为南,记为-31.87674。经度分解115度54.2536分,54.2536/60约0.9042267,所以115.9042267度;E为东,正号。不能直接读成31.526044度或115.542536度。
常见程序顺序应先验证语句类型与有效状态,再提取字段和方向,再换算单位;只看到GGA不代表定位有效。单天线常以运动推估航向,运动方向也不同于静止机体朝向;课件“only”需在此范围理解。回听:09-21 Part01 00:40:05-00:47:58、00:47:59-00:56:02。
原课件第32页 / 34页经纬度地图截图
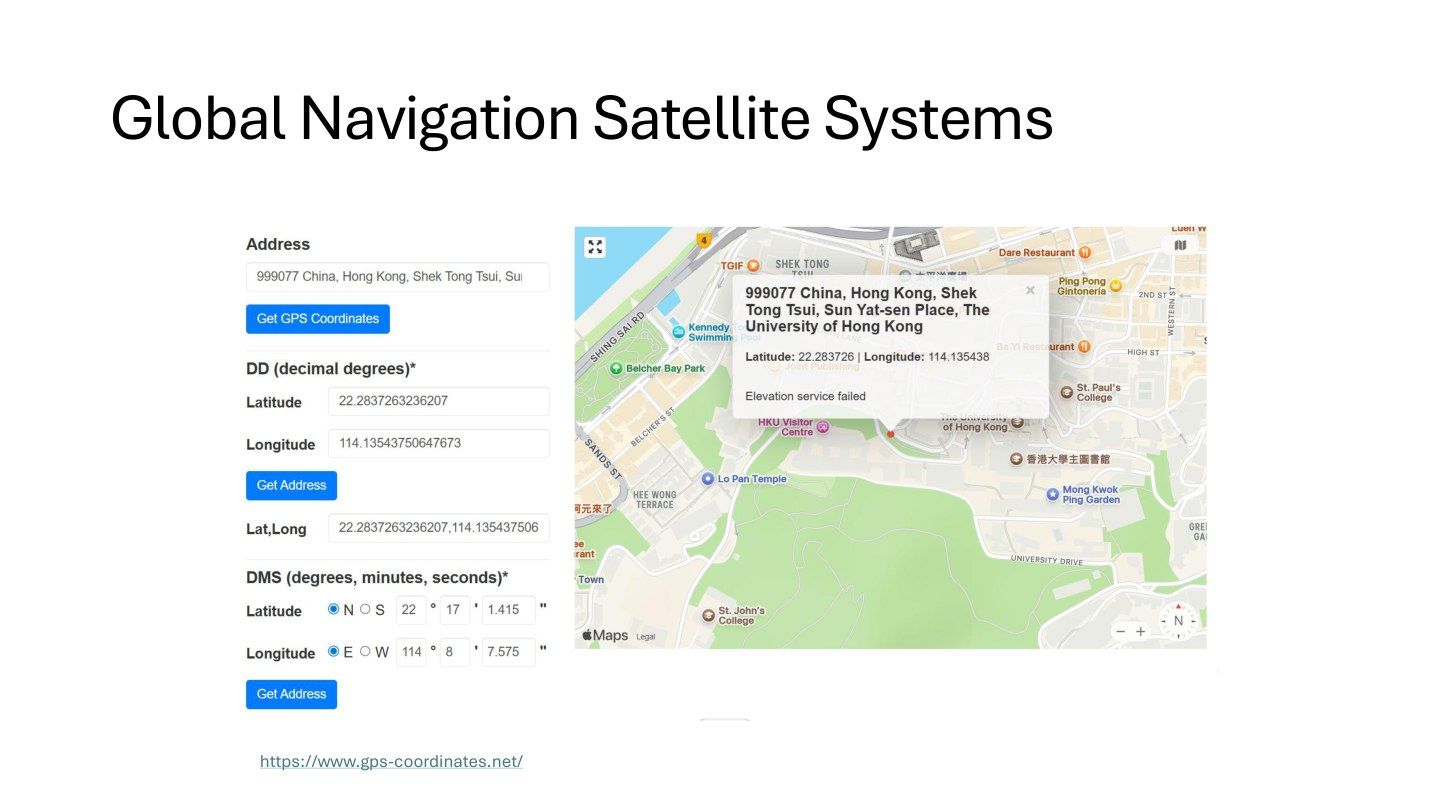
这页把经纬度显示到地图上。先找Latitude(纬度)与Longitude(经度)两个输入,再确认输入格式是十进制度,还是度、分、秒。
沿用前一页:3152.6044,S表示南纬31度52.6044分。先算52.6044÷60=0.87674,再加31,最后因S取负,输入−31.87674。11554.2536,E表示东经115度54.2536分,输入115+54.2536÷60≈115.9042267。
输入后看标记落在哪个地区。如果落到错误半球,先检查正负号;如果偏得很远,再检查是否把度分格式当成了十进制度。地图显示负责把坐标变成可见位置,坐标本身的误差要由定位方法和测量条件判断。
原课件第33页 / 34页差分定位与共同误差
固定基站的真实位置已知。把「基站这次测到的位置」减去「基站真实位置」,就能估计基站与附近移动接收器共同受到的偏差。
先用一维坐标演示。
- 基站实际在100 m,读成103 m,估计共同偏差
e=103−100=+3 m。 - 机器人读成152 m,减去共同偏差,得
152−3=149 m。 - 若机器人实际在150 m,修正前误差为 +2 m,修正后为 −1 m。这个 −1 m 来自机器人附近反射、噪声等自身误差。
真实差分定位通常在卫星测量或载波观测上做校正。这里的一维例子用来理解「已知基准怎样帮助移除共同偏差」。
回听:09-21 Part01 00:47:59-00:56:02。
原课件第34页 / 34页相机分辨率与帧率
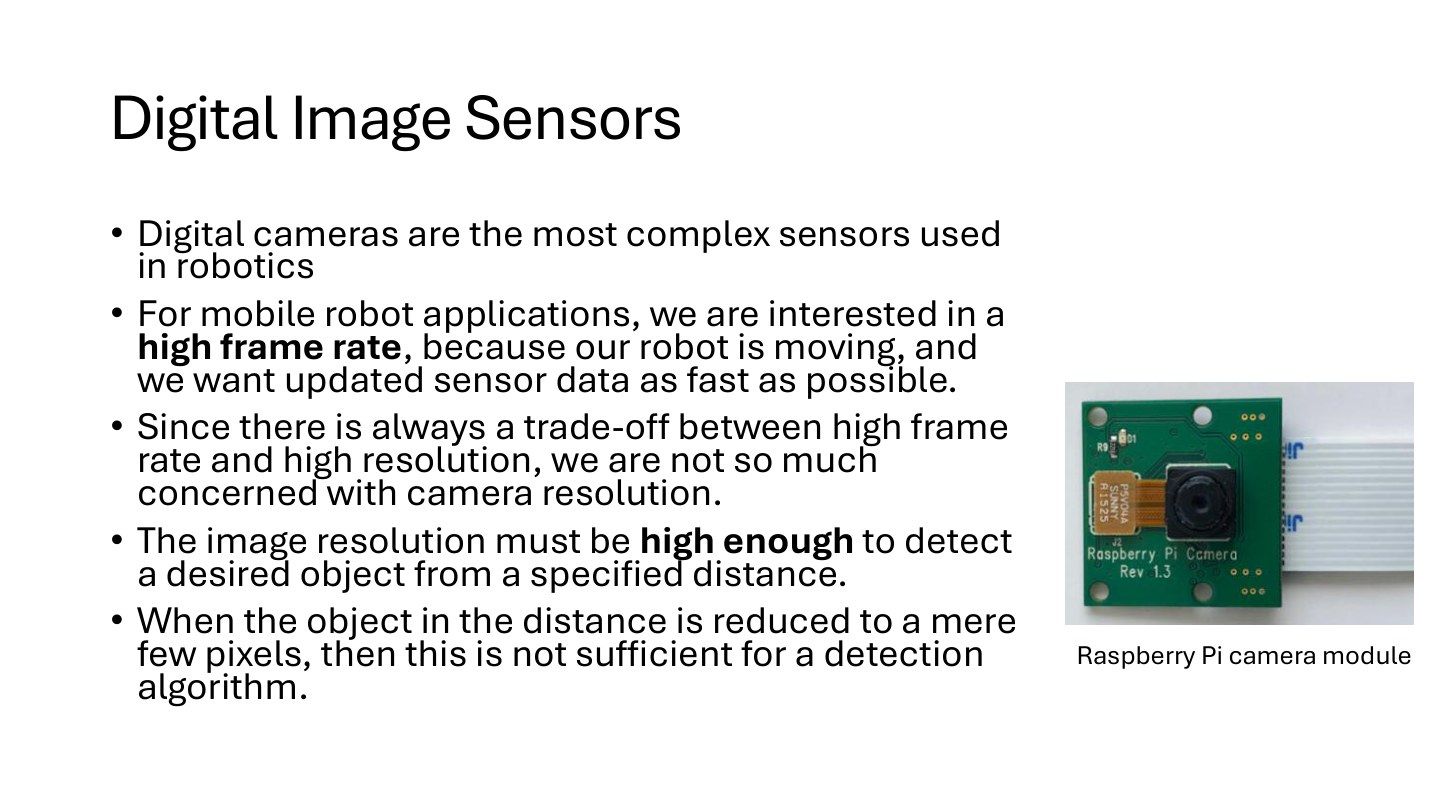
课件介绍数字相机在机器人中的复杂性,强调移动场景需高帧率,但图像分辨率仍须足以检测目标;右图为Raspberry Pi相机模块。不能将“不是最关心分辨率”理解为像素数越低越好。
例如,车速1m/s,10fps相邻图像间隔0.1s,车移动0.1m;30fps间隔约0.0333s,移动约0.0333m。更高帧率使更新更频繁,但曝光、传输、处理仍可能增加延迟。另一方面,远处目标若只有2像素宽,很难可靠区分细节,必须同时满足空间与时间需求。
回听:09-21 Part01 00:47:59-00:56:02。整讲连接:输出形态决定接口,接口时序决定采集方式,传感原理决定误差和有效范围,校准与融合决定数据能否支持控制。