没有找到对应内容,换一个词试试。
原课件第1页 / 26页执行器与系统中的行动环节
课件是Actuators in Robotics封面。actuator执行器把能量变成机械运动,在机器人“感知→决策→行动”链中位于行动端。传感器回答发生了什么,执行器实现希望发生的运动,两者通过控制器形成反馈链。
例如,轮式机器人希望前进,控制器不能只输出一个“前进”文字,而要让驱动器向电机供电,电机产生转矩,再经轮子把转动变成位移。学完本讲应能区分电机、电机驱动器、编码器和舵机,解释改变方向与改变速度各需要什么。
原课件第2页 / 26页从电机到控制输入的目录
课件顺序为Introduction、DC Motors、H-Bridge、PWM、Stepper Motors和Servos。DC为Direct Current直流,PWM为Pulse Width Modulation脉宽调制。
理解路线:先知道执行器输出运动,再用直流电机模型连接电压、电流、转矩和转速;H桥决定电机两端极性,PWM改变通电时间比例;最后比较按步数运动的步进电机和按位置脉冲控制的舵机。方向控制与速度控制是不同功能,不能看见一个PWM端口就断言能反转。
自检:把“选电机”“接驱动”“发控制信号”“测实际运动”分别放到这条路线中。
原课件第3页 / 26页执行器的能量转换
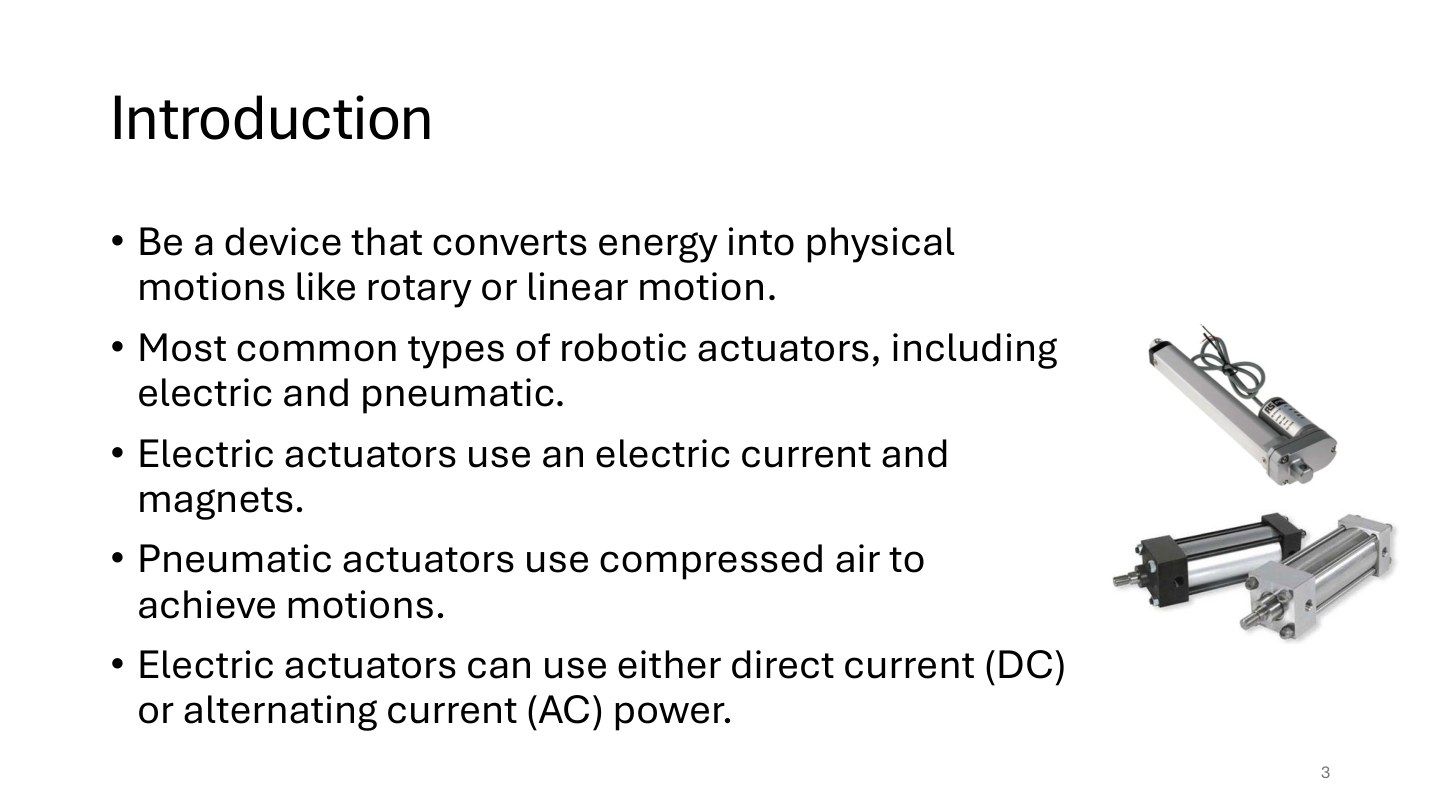
执行器把能量变成旋转或直线运动,常见电动和气动;电动利用电流与磁场,气动利用压缩空气;电动可由直流或交流供能。
rotary旋转输出角度、转速和转矩,linear直线输出位移、速度和力。前置知识是能量不能凭空出现:气缸的能量来自压缩空气,电机来自电源;控制信号只是决定何时怎样转换能量,不等于提供全部机械功率。
例如,气缸推动夹爪,活塞将压差转换成直线力;电机转动丝杠也能使夹爪直线移动,所以“输出直线”不等于“一定气动”。
原课件第4页 / 26页电机类型与选型范围
这页列出电机的几种分类方式:按供电分AC交流与DC直流;按换向方式分有刷与无刷;按运动控制方式可以讨论步进和伺服。
这些名称回答的是不同问题。有刷电机用电刷与换向器改变线圈电流方向;无刷电机用电子电路换向。步进强调按离散步数推进;伺服强调“给目标、测实际、按偏差调整”的反馈控制。
移动机器人常使用直流电机:电池供电方便,配合驱动器可控制方向和驱动力。有外部气源的设备也常用气动执行器。
选型时按顺序检查:需要多大转矩 → 多快转速 → 电源能否提供电压电流 → 驱动器是否匹配 → 是否需要位置或速度反馈。
原课件第5页 / 26页连续转动 步进与有限角舵机
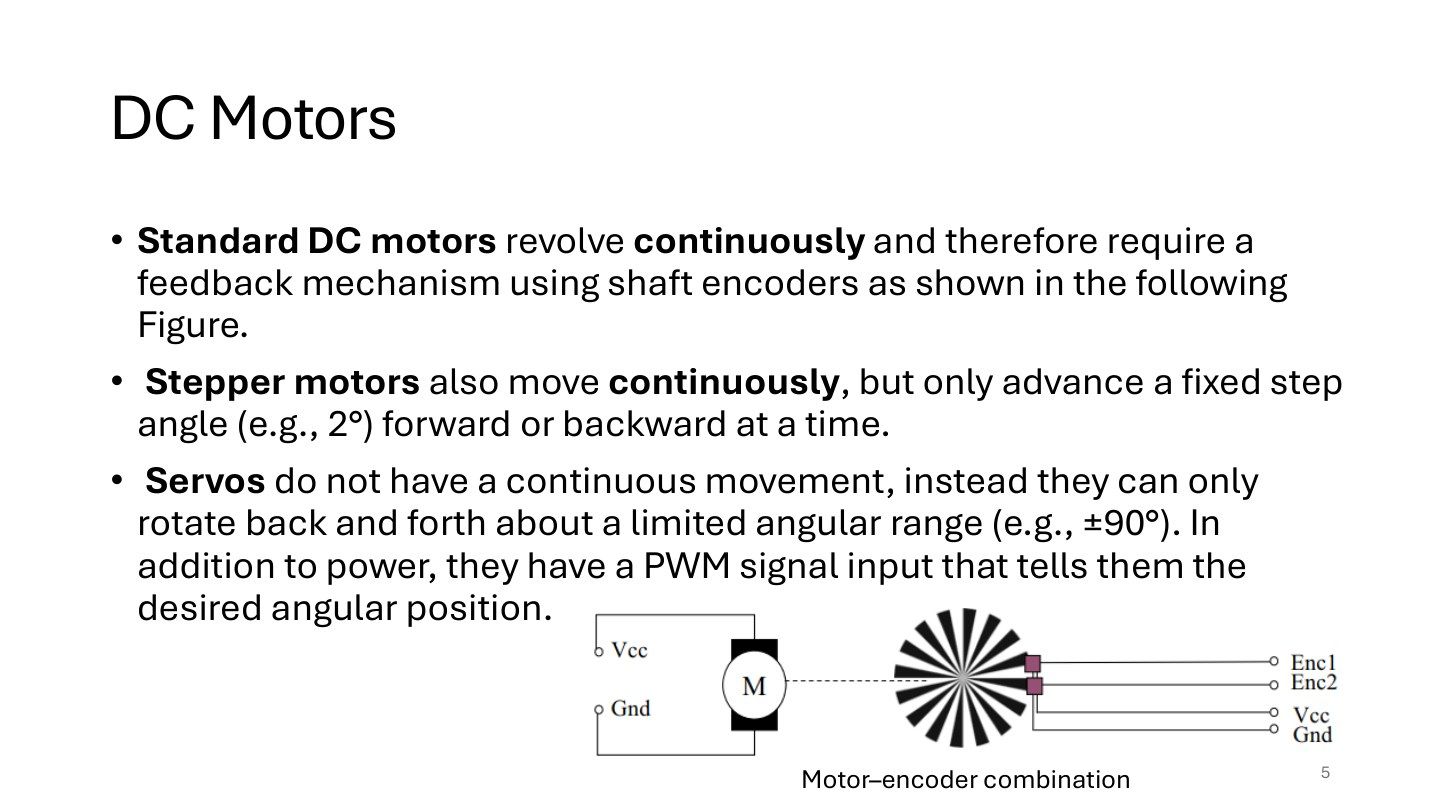
课件比较普通DC电机连续旋转、步进电机每次按固定角度推进、常见舵机在有限范围内转到目标角度,并配电机与编码器组合照片。
encoder编码器把转轴运动变成脉冲或位置读数。普通电机通电后,给定电压并不直接等于已知角度;需要测量反馈。步进的命令步数可估算角度,但若失步,估算不再等于实际。此处舵机指课件后面介绍的常见模型舵机,不涵盖所有工业伺服或连续旋转舵机。
读图先辨电机本体和轴端编码器,理解一个出力、另一个测量。例如,要求转90度,DC需测角闭环,1.8度步进理想需50步,舵机需将目标角编码为控制脉宽。
原课件第6页 / 26页集成电机 模块化与减速
课件推荐DC电机、齿轮箱、光学或磁编码器的封装组合;双相移编码器可辨转速和方向。优点是紧凑、防尘、光学部分避杂散光;限制是齿轮比难更换。
gearbox齿轮箱用转速换转矩。推导:若减速比g=输入转速/输出转速=10,输入1000rpm,则输出100rpm;理想功率相等,tau_in×omega_in=tau_out×omega_out,代入omega_in=10omega_out得到tau_out=10tau_in,实际还要扣除损耗。不能认为减速同时免费增加转速和转矩。
双相编码器两信号先后顺序随方向改变,因此可辨正反;只有单路脉冲通常只能计数。
原课件第7页 / 26页电机模型符号与转矩
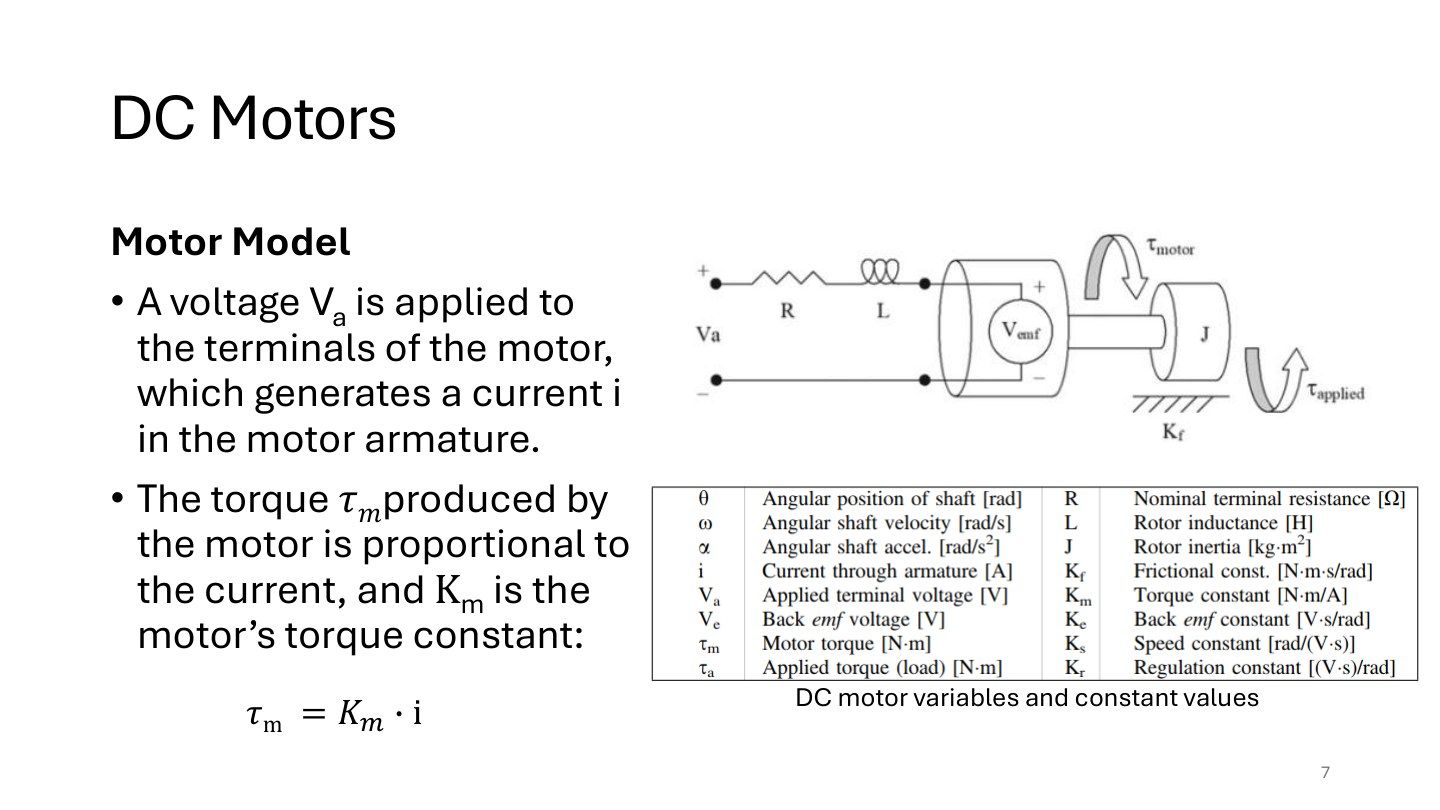
课件电路图包含电阻R、电感L、反电动势,机械端包含转动惯量J、摩擦与负载;表列theta角位置rad、omega角速度rad/s、角加速度rad/s²、i电流A、Va外加电压V、Ve反电动势V、tau_m电机转矩Nm、tau_a负载转矩Nm等。主要式为tau_m=Km×i,Km单位Nm/A。
逐步代入例如,Km=0.05Nm/A,i=2A,则tau_m=0.05×2=0.10Nm;A约掉,结果是Nm。这个转矩是电机产生的转矩,仍要克服负载、摩擦并使转子加速,不应直接等同负载端可用转矩。
读图从左侧电源沿串联R、L进入电机,再看右端转轴;电气量通过电磁转换影响机械量。
原课件第8页 / 26页输入与输出功率
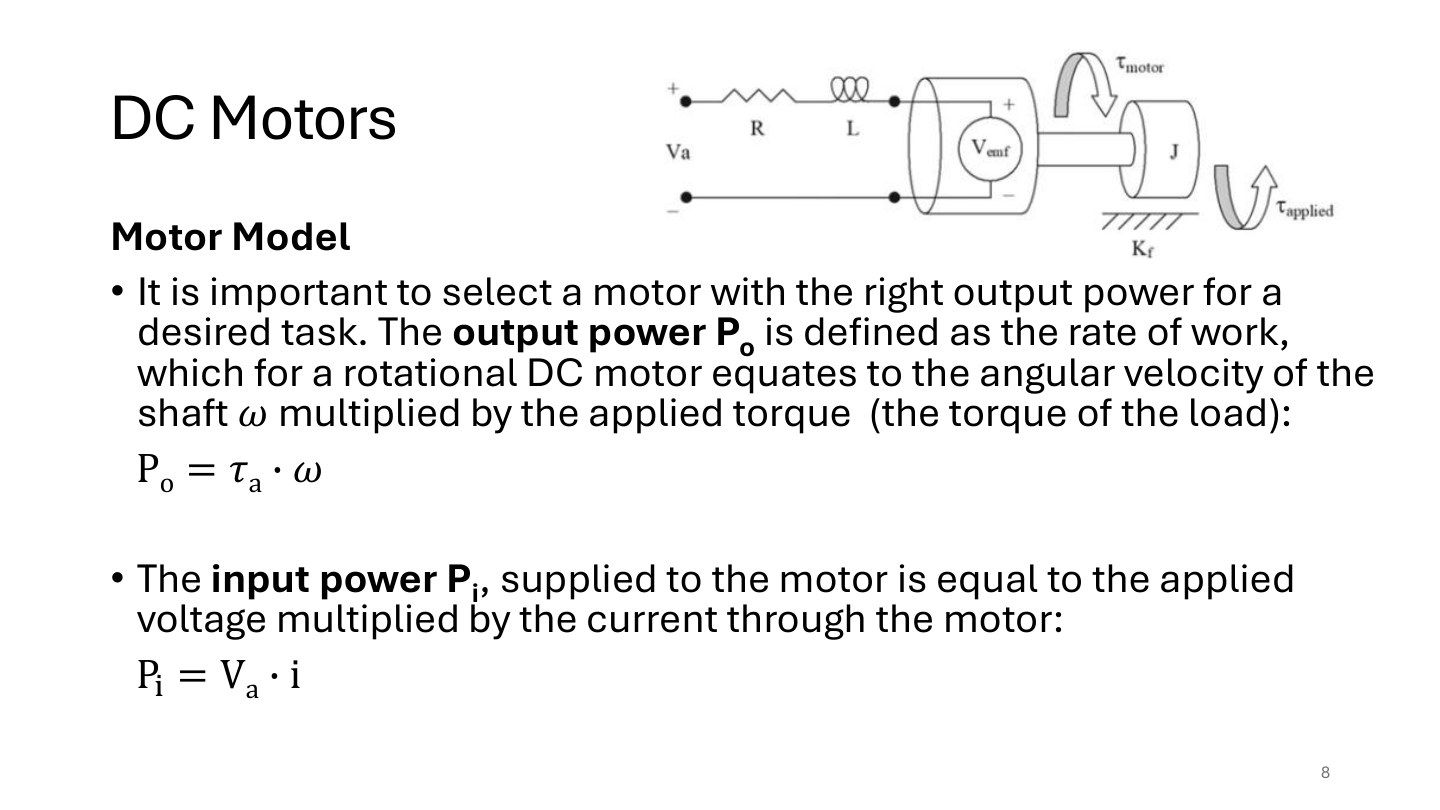
课件给Po=tau_a×omega和Pi=Va×i。Po是传到负载的机械功率,Pi是电源输入功率。先理解功率是单位时间所做的功。
逐步推导:小角位移dtheta对应旋转功dW=tau_a×dtheta;两边除dt,Po=dW/dt=tau_a×dtheta/dt=tau_a×omega。电气侧每单位电荷获得Va能量,单位时间通过电荷为i,故Pi=Va×i。
例如,负载转矩0.1Nm,转速600rpm。先把每分钟转数变成角速度:600÷60=10转/s,omega=10×2pi约62.83rad/s;Po=0.1×62.83约6.28W。若Va=12V、i=1A,则Pi=12W。不能直接把600代入角速度式;rpm必须转为rad/s。
原课件第9页 / 26页热损耗与效率
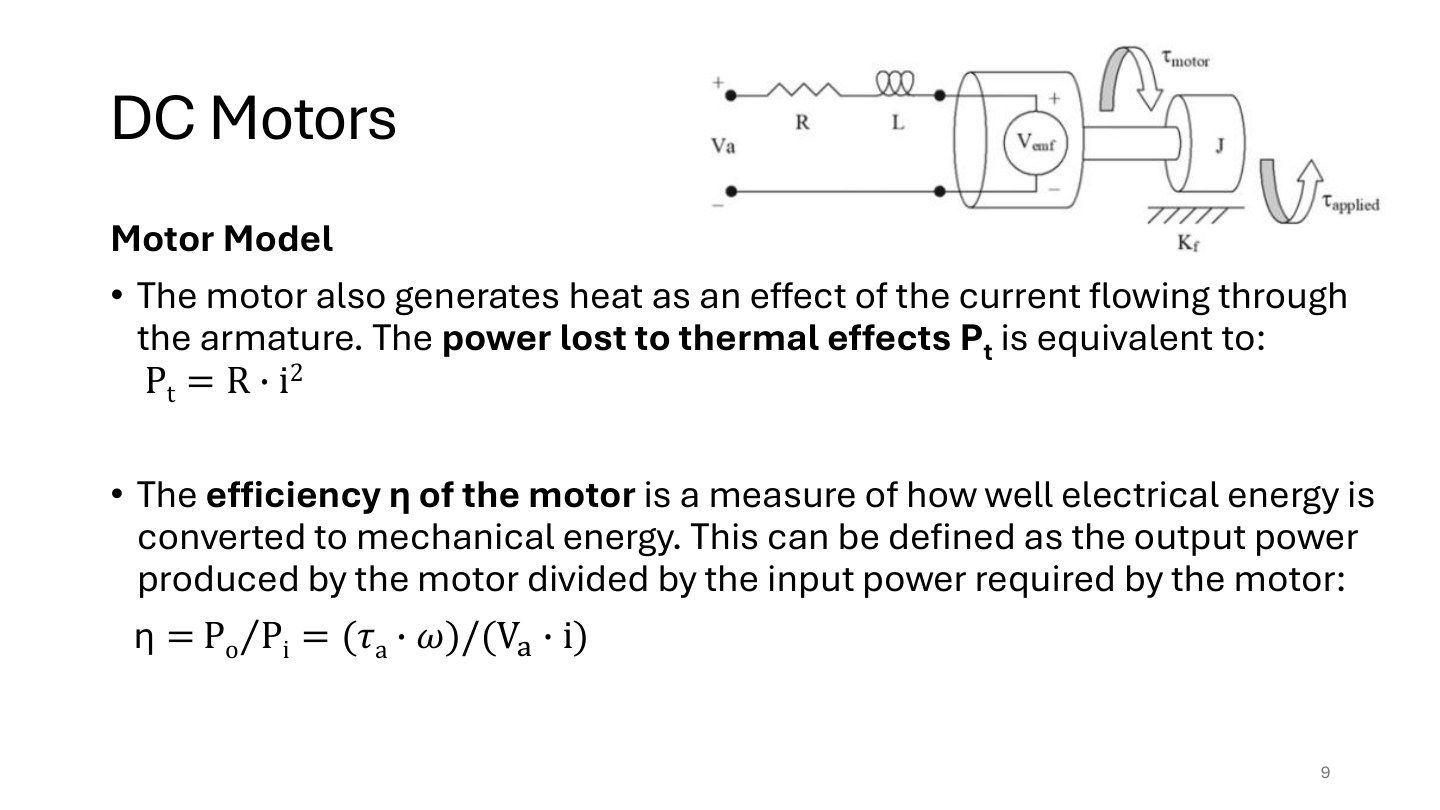
课件Pt=R×i²,eta=Po/Pi=(tau_a×omega)/(Va×i)。eta为无量纲效率。先由电阻压降Vr=Ri,再算电阻耗散Pt=Vr×i=(Ri)i=Ri²。
例如,R=2ohm,i=1A,Pt=2W;电流变为2A,Pt=2×2²=8W,是原来的4倍。电流增大可增转矩,但热损耗增得更快。延续前页Po=6.28W、Pi=12W,eta=6.28÷12约0.523,即52.3%。其余功率还可能包括摩擦等损耗,不能没有证据就全记成铜耗。
常见错误是把效率写为Pi/Po,得到大于1的数;应先看输出不应超过输入的能量逻辑。
原课件第10页 / 26页反电动势
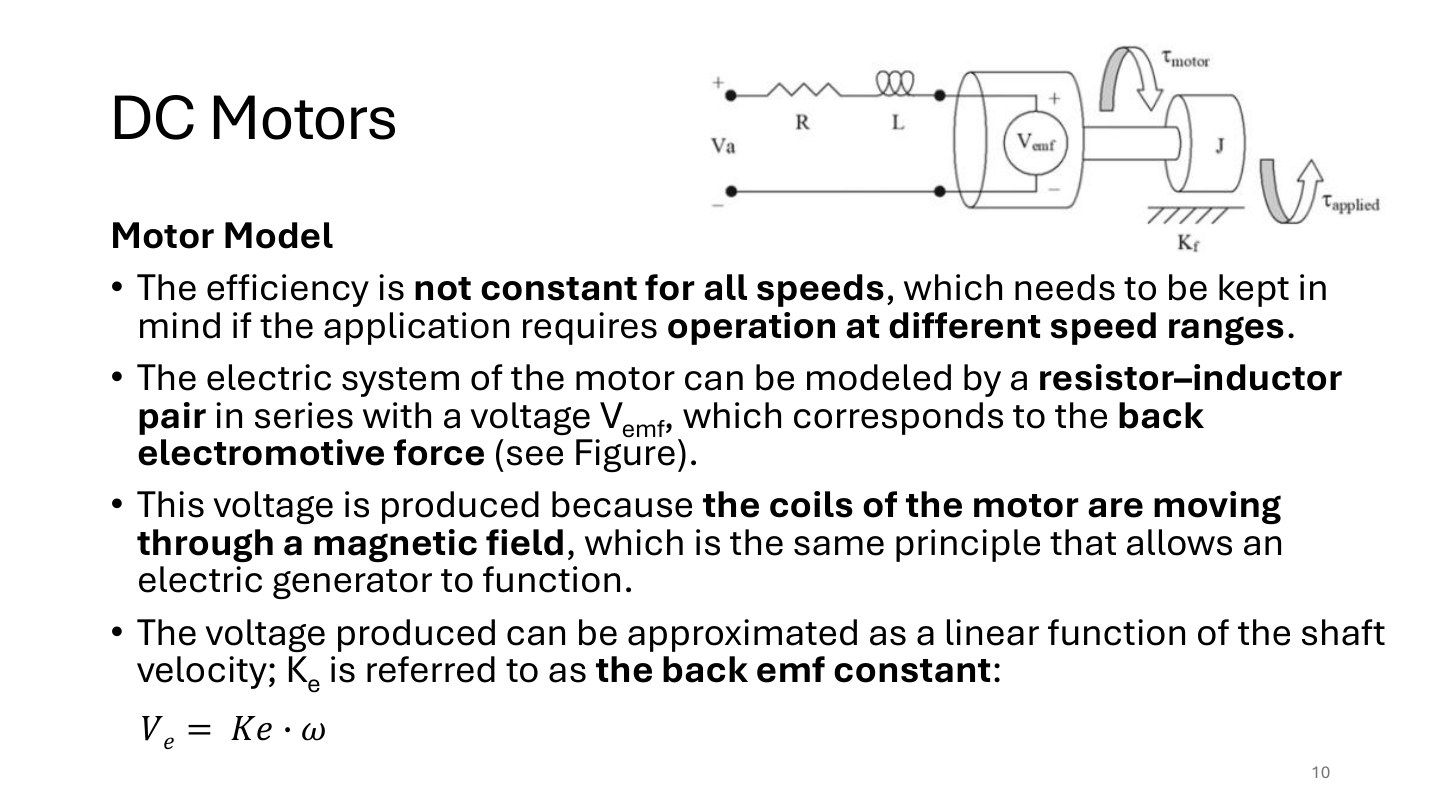
线圈运动在磁场中产生电压,可近似Ve=Ke×omega,Ke为反电动势常数;电机可由R、L与反电动势串联建模,效率随速度变化。
back EMF反电动势方向抵抗外加驱动。例如,Va=12V、R=2ohm,先忽略电感。静止omega=0,因此Ve=0,i=(12-0)/2=6A;转快后若Ve=10V,i=(12-10)/2=1A。为什么启动电流大?因为一开始尚未建立反电动势,不是电阻突然消失。
电路读法是沿同一闭合回路累计电压,而不是将Ve当作另一个额外给电机加能的电源。完整式Va=Ri+Ldi/dt+Keomega同时包含电阻压降、电感电压与反电动势。
原课件第11页 / 26页简化模型逐步推导
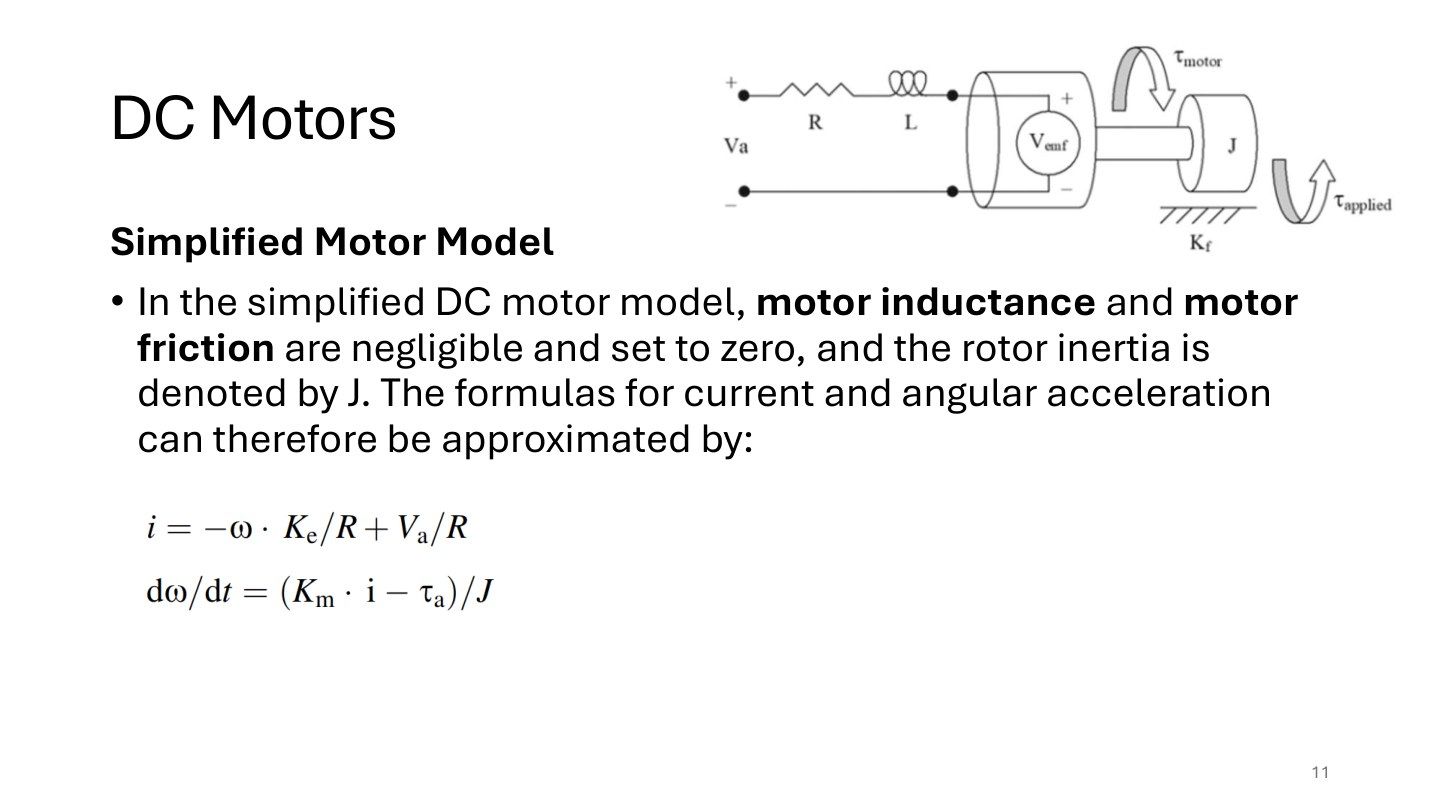
把电机拆成两道计算。先求电流,再看电机力矩减掉负载以后,还剩多少力带动转子加速。
- 电气侧:外加电压
V_a = Ri + L·di/dt + V_e。忽略电感项,并代入V_e=K_eω,得到V_a=Ri+K_eω。移项得Ri=V_a−K_eω,除以R得i=(V_a−K_eω)/R。 - 机械侧:忽略摩擦,净转矩是电机转矩减负载转矩,即
τ_m−τ_a。转动形式的牛顿定律给出Jα=τ_m−τ_a。代入τ_m=K_m i,两边除J,得α=(K_m i−τ_a)/J。
以外加12 V、R=2 Ω、K_e=0.10 V/(rad/s)、ω=80 rad/s为例,反电动势 0.10×80=8 V,电流 (12−8)/2=2 A。若 K_m=0.10 N·m/A、τ_a=0.10 N·m、J=0.01 kg·m²,先得电机转矩 0.10×2=0.20 N·m,再得净转矩 0.20−0.10=0.10 N·m,角加速度 0.10÷0.01=10 rad/s²。
原课件第12页 / 26页转矩 转速 电流 功率曲线
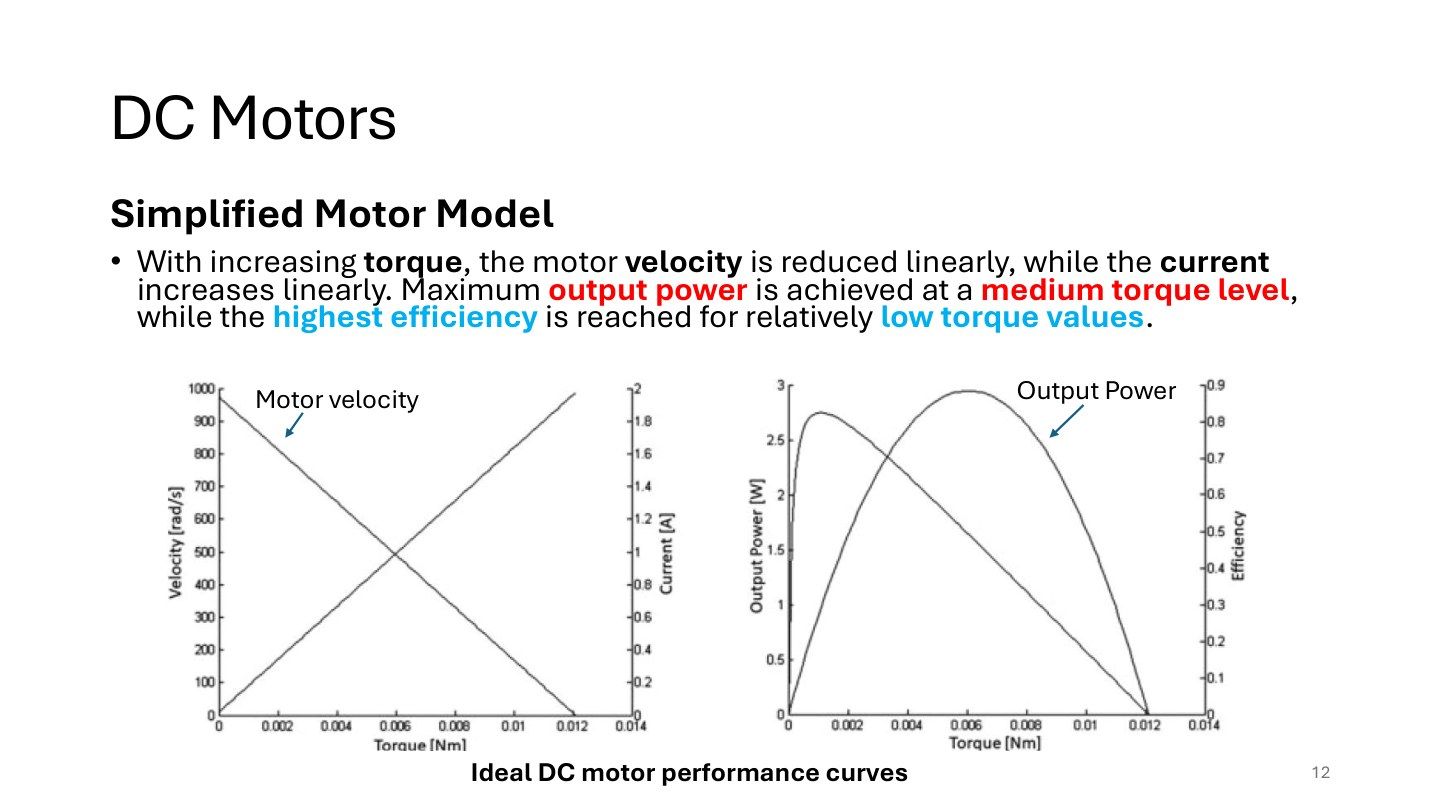
横轴都是负载转矩 τ。左图的转速随负载下降,电流随负载上升。右图的机械功率是转矩乘转速,所以在两端都是0:空载转矩为0,堵转速度为0。
在稳态、忽略摩擦时,电机输出转矩等于负载转矩。由 τ=K_m i 得 i=τ/K_m。代入第11页的 V_a=Ri+K_eω,得到 V_a=Rτ/K_m+K_eω,移项后 ω=(V_a−Rτ/K_m)/K_e,这就是转速随负载线性下降的原因。
令空载转速 ω₀=V_a/K_e,堵转转矩 τ_s=K_mV_a/R。代入后 ω=ω₀(1−τ/τ_s)。令 x=τ/τ_s,那么 P=τω=τ_sω₀·x(1−x)。因为 x(1−x)=1/4−(x−1/2)²,平方项在 x=1/2 时最小,功率在半堵转转矩、半空载转速处最大。效率还要用机械功率除以输入电功率,所以效率峰和功率峰要分别读图。
原课件第13页 / 26页为什么需要H桥
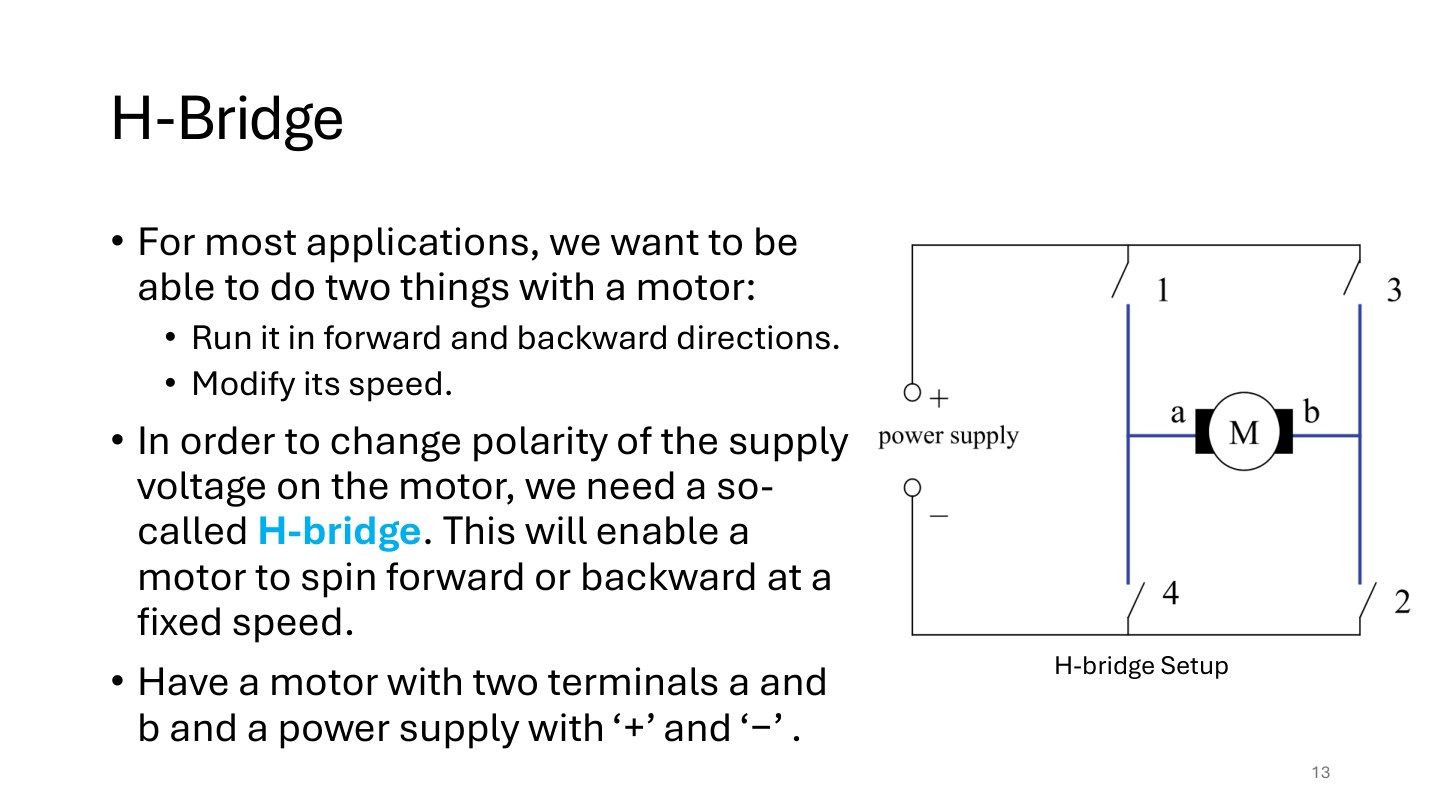
课件提出正反转与调速两个需求,H桥用于改变电机两端a、b的电源极性。图中四个开关把电机接在桥中间;H来自形状,不是额外的电机种类。
先理解电压Va=Va端电位-Vb端电位:a接正、b接负产生一种转向;交换后Va符号改变,电磁转矩方向也改变。例如,+12V和-12V表示跨电机两端的相对极性,不一定意味着需要正负两个独立电源。
读图沿电源正端→闭合开关→电机→另一闭合开关→负端追电流。这里只解决极性,在相同供电和负载下并不独立设定转速;调速将在PWM部分讲。
原课件第14页 / 26页H桥两种导通路径
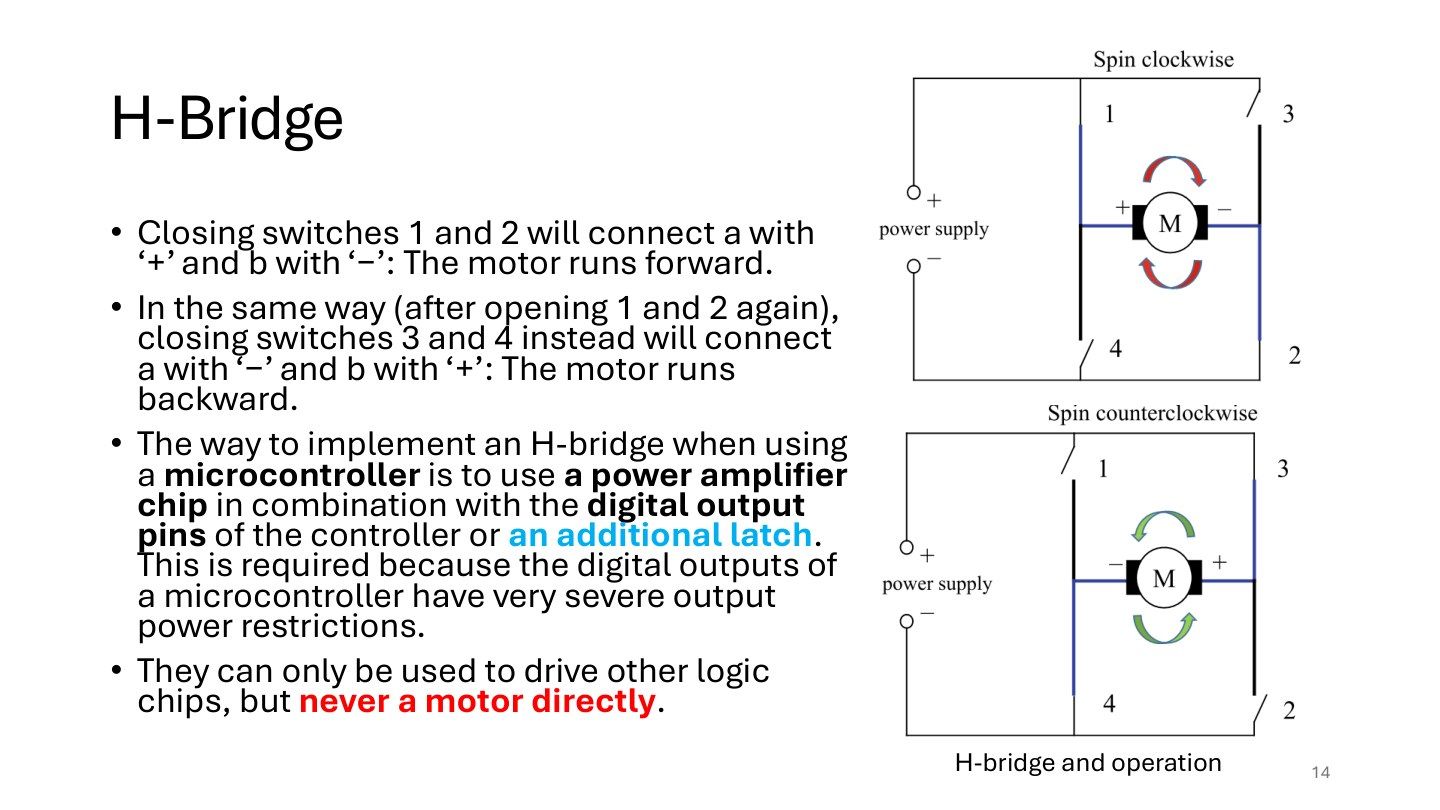
这张图里左上、左下开关分别编号1、4,右上、右下分别编号3、2。按闭合的开关跟踪电流。
| 开关闭合 | 电流经过的路径 | 电机两端 |
|---|---|---|
| 1和2 | 电源正端 → 1 → a → 电机 → b → 2 → 负端 | a正、b负 |
| 3和4 | 电源正端 → 3 → b → 电机 → a → 4 → 负端 | a负、b正 |
电机电流方向反过来,转向也随之反过来。换向时先断开原来的对角开关。若同一侧的1和4同时闭合,电流可以从电源正端直接走到负端,造成短路。微控制器只发开关命令,由功率驱动芯片承担电机电流。
原课件第15页 / 26页驱动器与逻辑输入
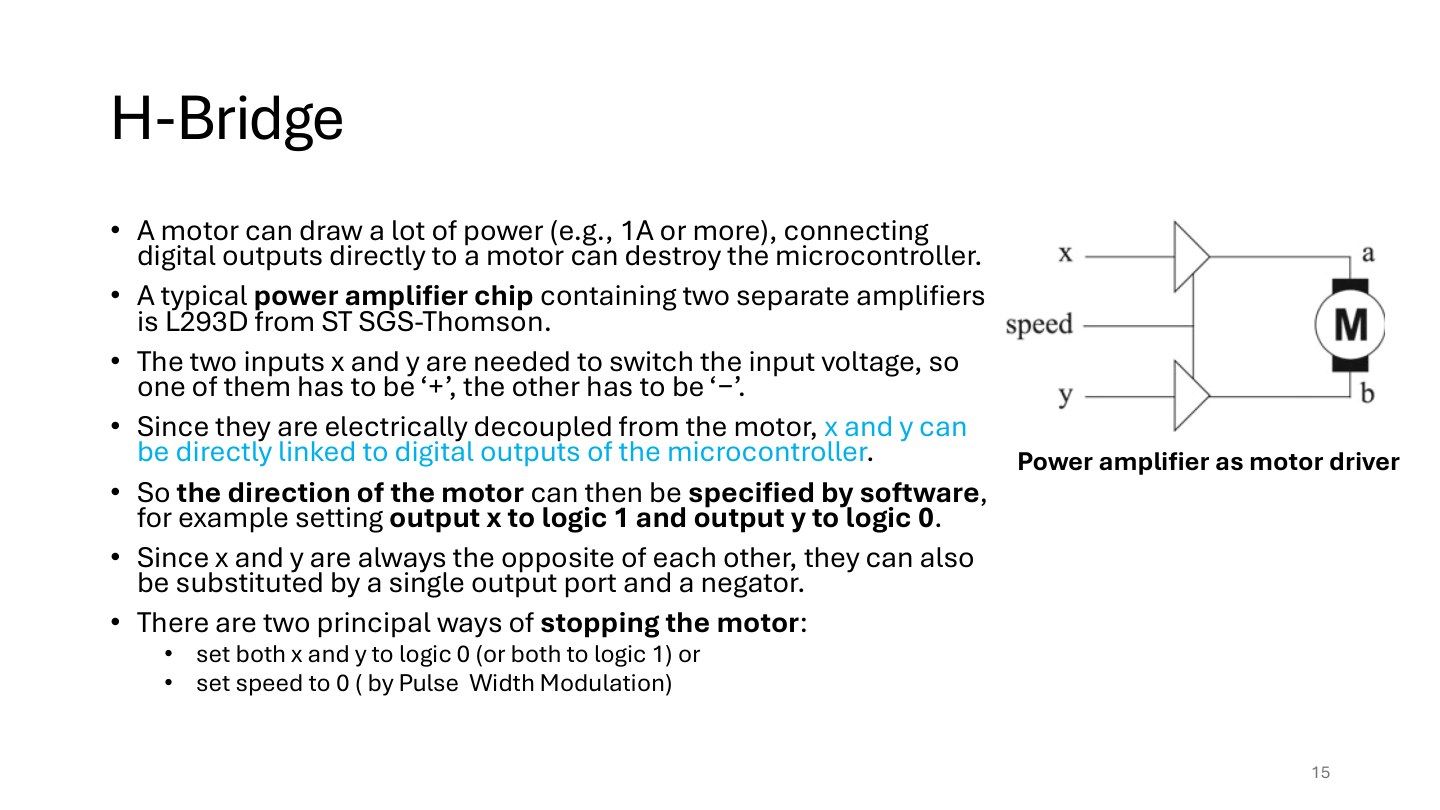
课件以L293D说明功率放大器,x、y输入决定方向;一高一低表示两种方向,同值或PWM为零可用于停止。图示分开了数字输入与电机供电路径。
“逻辑上分开”不等于芯片具有电气隔离:课件electrically decoupled应理解为控制引脚不直接承担电机大电流,不能由此声称有隔离栅。按顺序看:程序设x=1、y=0,驱动器形成一种极性;改变为x=0、y=1反向;速度命令交给PWM端。实际制动或滑行取决于驱动器状态与使能端,不能仅凭“输入同值”泛化所有芯片。
若电机需1A而引脚只能供小逻辑电流,直接连接会超负荷。
原课件第16页 / 26页PWM的基本思想
课件介绍固定频率、全幅度数字脉冲,并以5V和20kHz为例;机械系统响应较慢,所以短时间开关在运动层面表现为较平滑的作用。
PWM不是让引脚输出任意模拟电压,而是在高电平幅值不变时改变通电时间。前置量周期T与频率f互为倒数:f=1/T;20kHz=20000次/s,T=1/20000s=0.00005s=50微秒。提高开关频率可以减少可闻的开关音。
例如,每50微秒中通电25微秒、断电25微秒,与全程5V的作用不同;此前H桥决定方向,本页只讨论开关时间分配,不把二者混为一个功能。
原课件第17页 / 26页占空比与平均电压
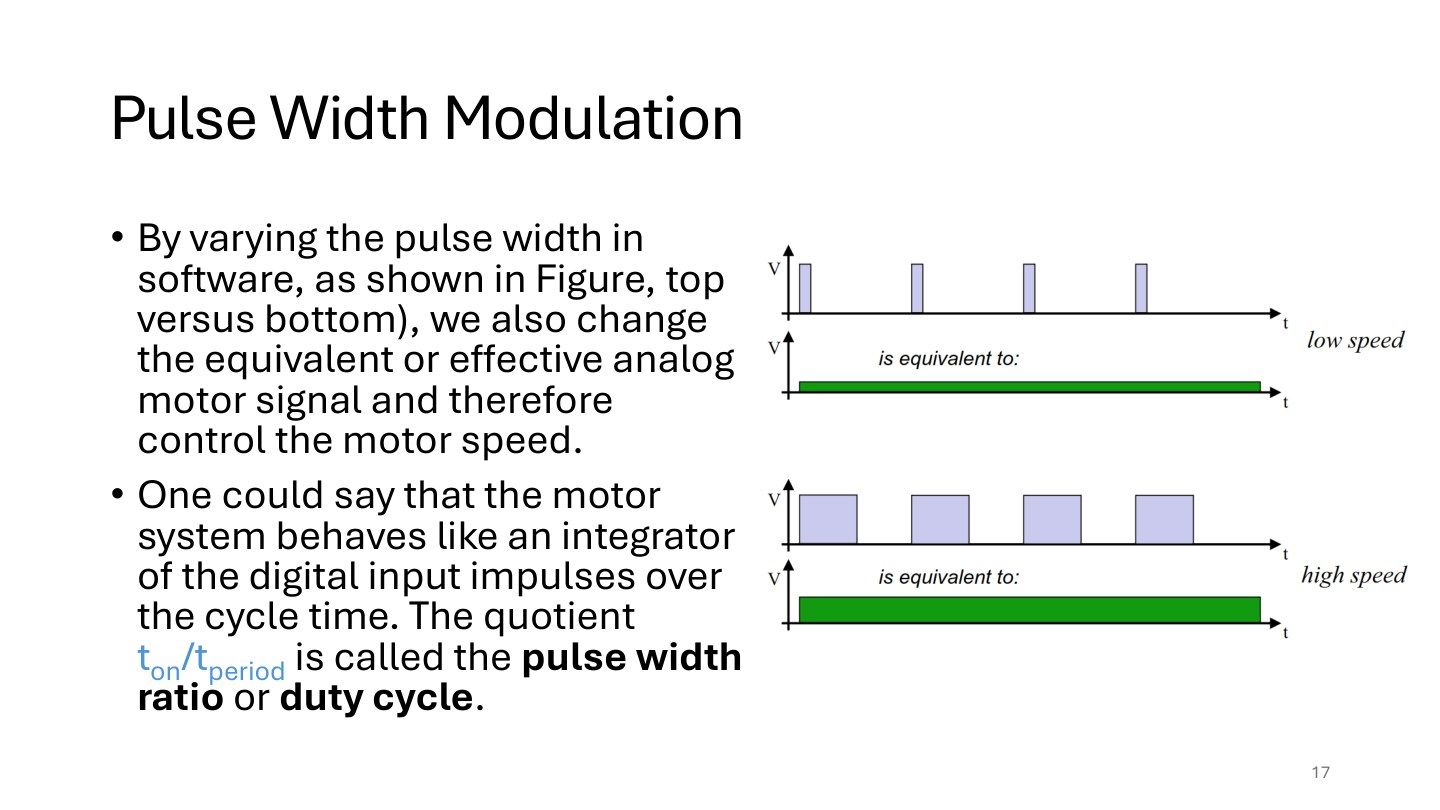
图的横轴是时间,纵轴是电压。两种波形的周期 T 相同,高电平宽度 t_on 不同。占空比 D=t_on/T,表示一个周期里通电的比例。
用「电压 × 持续时间」求面积,再除以总时间。高电平是 V,持续 t_on。低电平为0,持续 T−t_on。于是 V_avg=[V×t_on+0×(T−t_on)]/T=V×D。
举例:V=12 V、T=50 μs、t_on=15 μs。先得 15/50=0.30=30%,再算面积 12×15+0×35=180 V·μs,最后除以50 μs得3.6 V。高电平高度始终是12 V。占空比决定平均施加电压,电机的实际速度还受负载与反电动势影响。
小演示 · 拖动占空比,看脉宽和平均电压
原课件第18页 / 26页PWM阶跃响应
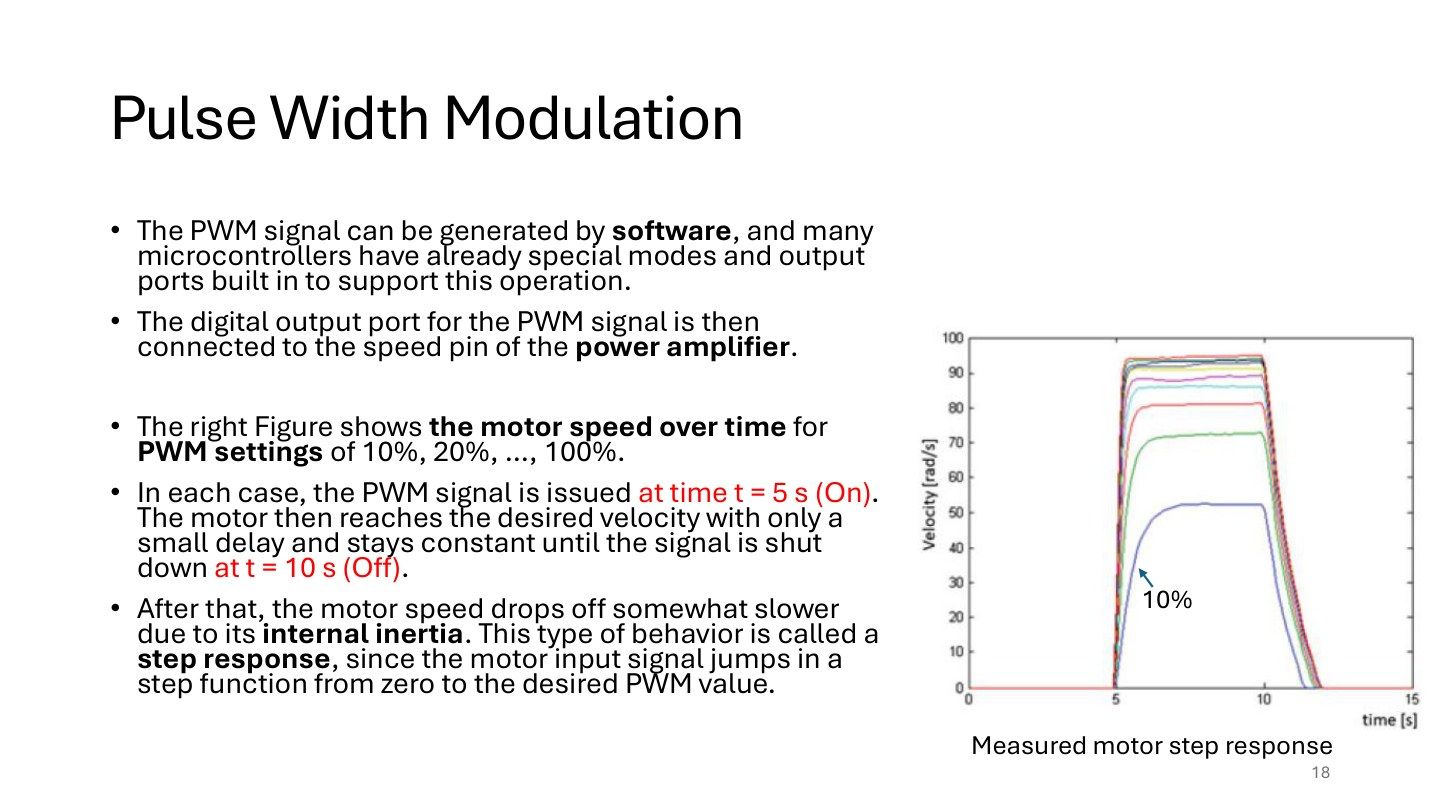
课件图中在t=5s接通,在t=10s关断,对10%至100%多种PWM测转速。横轴时间,纵轴电机速度;每条曲线对应一个占空比。先看输入改变时刻,再看速度何时上升、达到平台及衰减。
step response阶跃响应,是输入突然从一个常值变到另一个常值时系统输出的变化。惯量J使速度不能瞬时跳变:净转矩有限,alpha=净转矩/J有限,速度需要随时间累积。关断后仍转一会也是储存的机械动能逐渐耗散。
例如,命令在5s发出,若5.2s速度才接近平台,就不能把5s作为已达到目标时刻。图只描述测量工况,不能当所有负载的响应时间。
原课件第19页 / 26页PWM与速度不一定线性
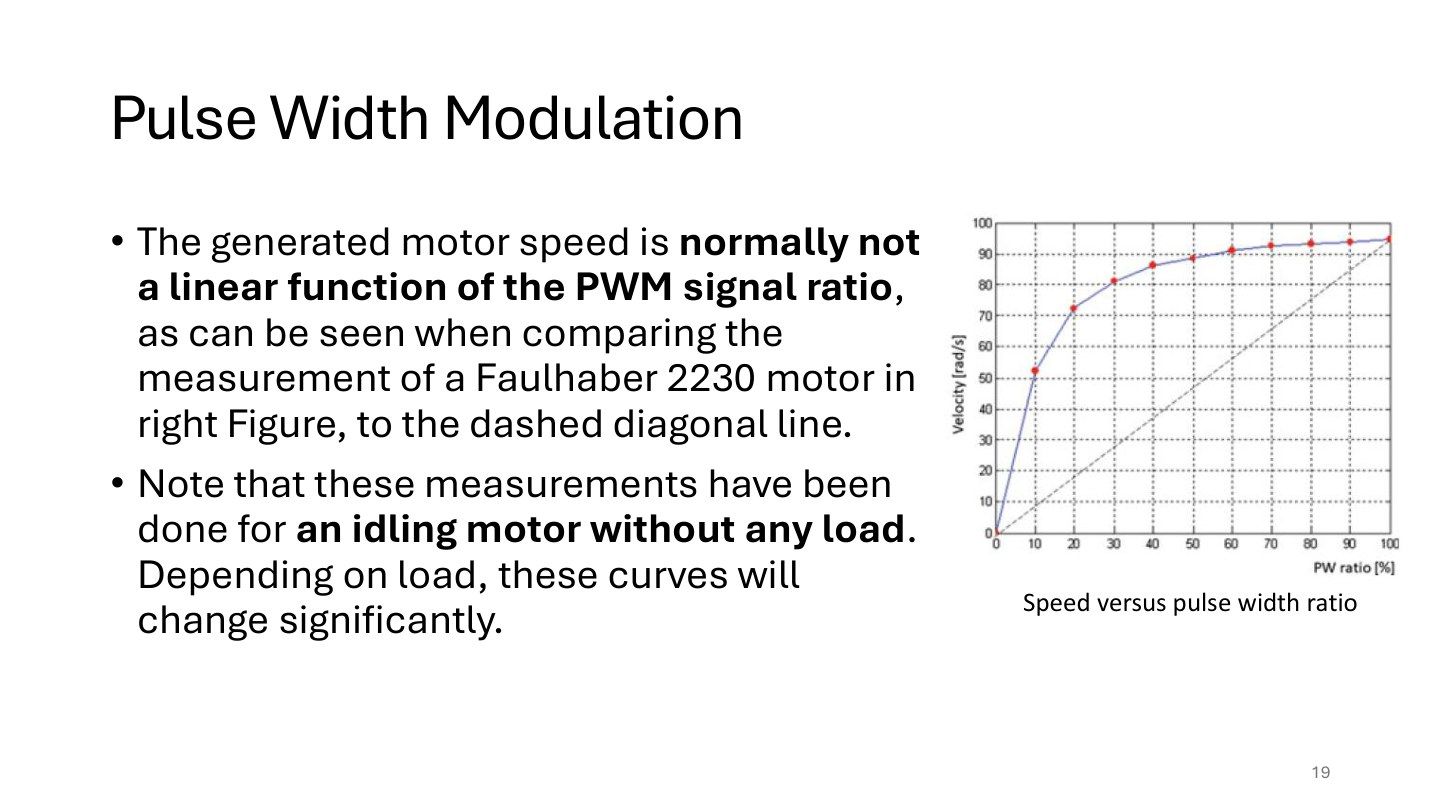
这里把Faulhaber2230空载实测曲线与虚线对角线比较,指出速度通常不是占空比的严格线性函数,负载改变会显著改变曲线。
读图先确定横轴PW ratio占空比、纵轴速度,再看低占空比区域是否出现不起转或明显弯曲;虚线只是线性参照,不是测量数据。摩擦、电压压降和驱动死区可使低输入时不运动,负载则改变所需转矩与电流。
例如,30%PWM若空载得到某速度,装上轮子和货物后速度可能下降;不能把“30%”翻译为“最大速度30%”。
原课件第20页 / 26页校准表与开环局限
校准表把「输出的PWM」和「测到的稳定转速」配对保存。左右电机分别测,正转与反转也各做一条曲线。外壳对称的两只电机,安装方向和实际转速可能不同。
例:实测占空比40%对应80 RPM,50%对应100 RPM,想设90 RPM。先算目标在两个测点之间的比例 (90−80)/(100−80)=1/2。再取占空比间隔10个百分点的一半,即5个百分点。加回起点40%,得到45%。这是两点间的线性插值。
开环使用这张表时,程序只按目标查出45%并发给电机。坡度变大后即使转速降到75 RPM,输出仍是45%。闭环做法会测出75 RPM,比较目标90 RPM,再提高控制输出。
原课件第21页 / 26页步进电机与角度计算
两组可独立控制线圈,使转子按脉冲逐步前进或后退;常见200步/转,对应1.8度,还可半步,最大步频受负载限制。
逐步计算:一圈360度,N=200,所以每步Delta theta=360/200=1.8度;命令50步,理想角度=50×1.8=90度。若半步把一整步分两段,则0.9度/半步,达到90度要100半步。步频fstep=400步/s时,转速=400/200=2转/s=120rpm。
命令角度基于每步都成功,超过可用转矩或步频会失步;步数等于命令历史,不一定等于测量位置。
原课件第22页 / 26页两相线圈的切换顺序
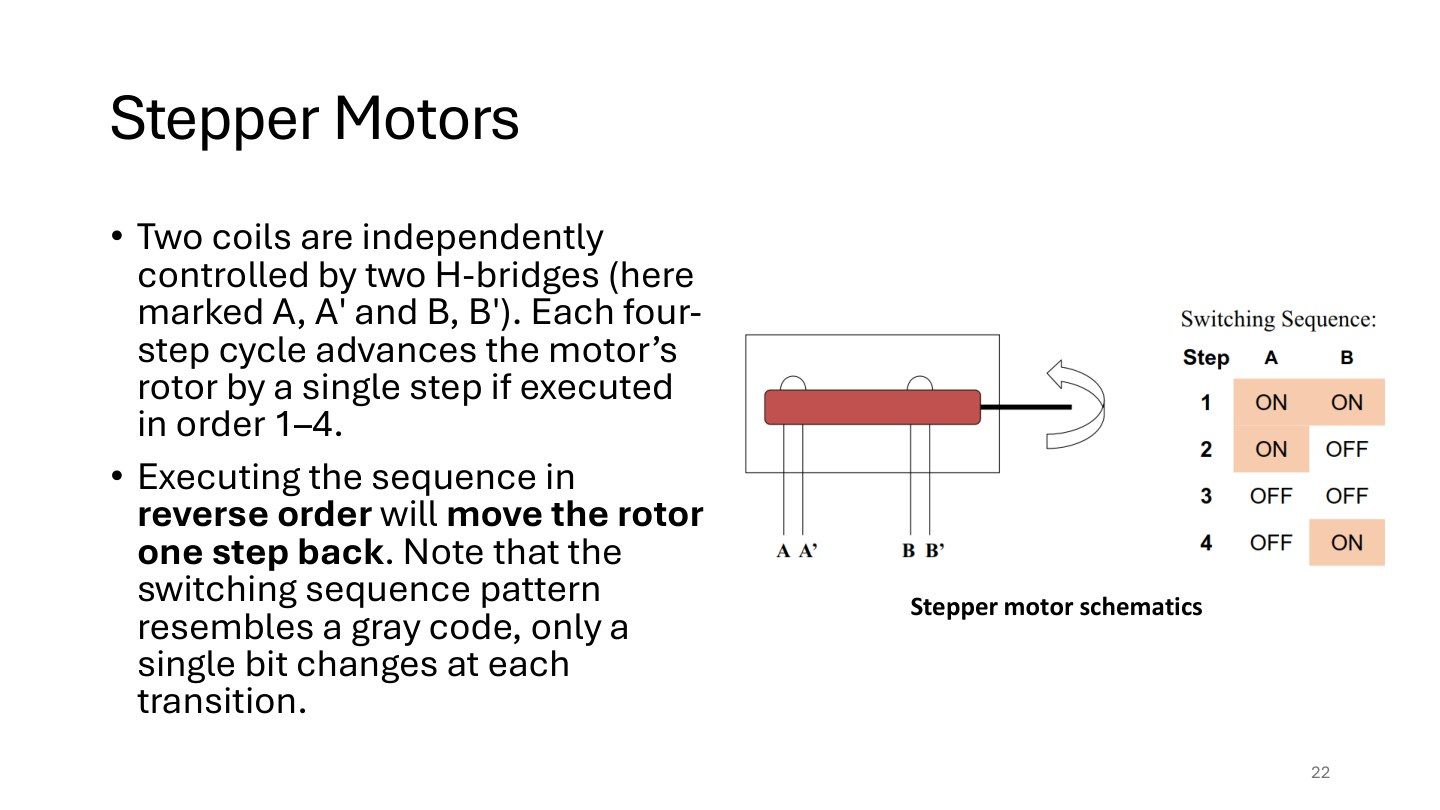
图中A、A′是一组线圈的两端,B、B′是另一组。两个H桥分别改变两组线圈中的电流方向,从而改变磁场方向,吸引转子逐步转动。
右表按1→2→3→4→1循环:ON/ON → ON/OFF → OFF/OFF → OFF/ON → ON/ON。逐行比较,每次只改变一个状态位;倒着执行,磁场推进方向也倒过来,电机反转。这种“相邻只变一位”的形式类似格雷码。
这里的ON/OFF是简化的驱动状态编码,要结合H桥理解;第三行不能直接解释为“两组线圈都彻底断电”。机械角度由电机结构和驱动方式决定。算90°需要多少步时,使用上一页的实际步距角:若1.8°/步,则90÷1.8=50步。
原课件第23页 / 26页为什么步进不总适合移动机器人
课件指出步进虽然命令方便,但缺少负载和实际速度反馈,失步难察觉;功率电子需求更多,重量与性能比也可能不及DC方案。
例如,命令左右轮各前进100步,右轮压到障碍失去5步,控制器若只记录命令仍认为两边一样远,车便偏离原路线。增加微步提高命令分辨率,并不自动证明实际位置更准确;需要负载和反馈证据。
“很少用于移动驱动”是本课件对典型选型的概括,不是禁止所有步进移动平台。应比较重量、供电、速度、负载、是否允许丢步等需求。
原课件第24页 / 26页舵机内部闭环与外部接口
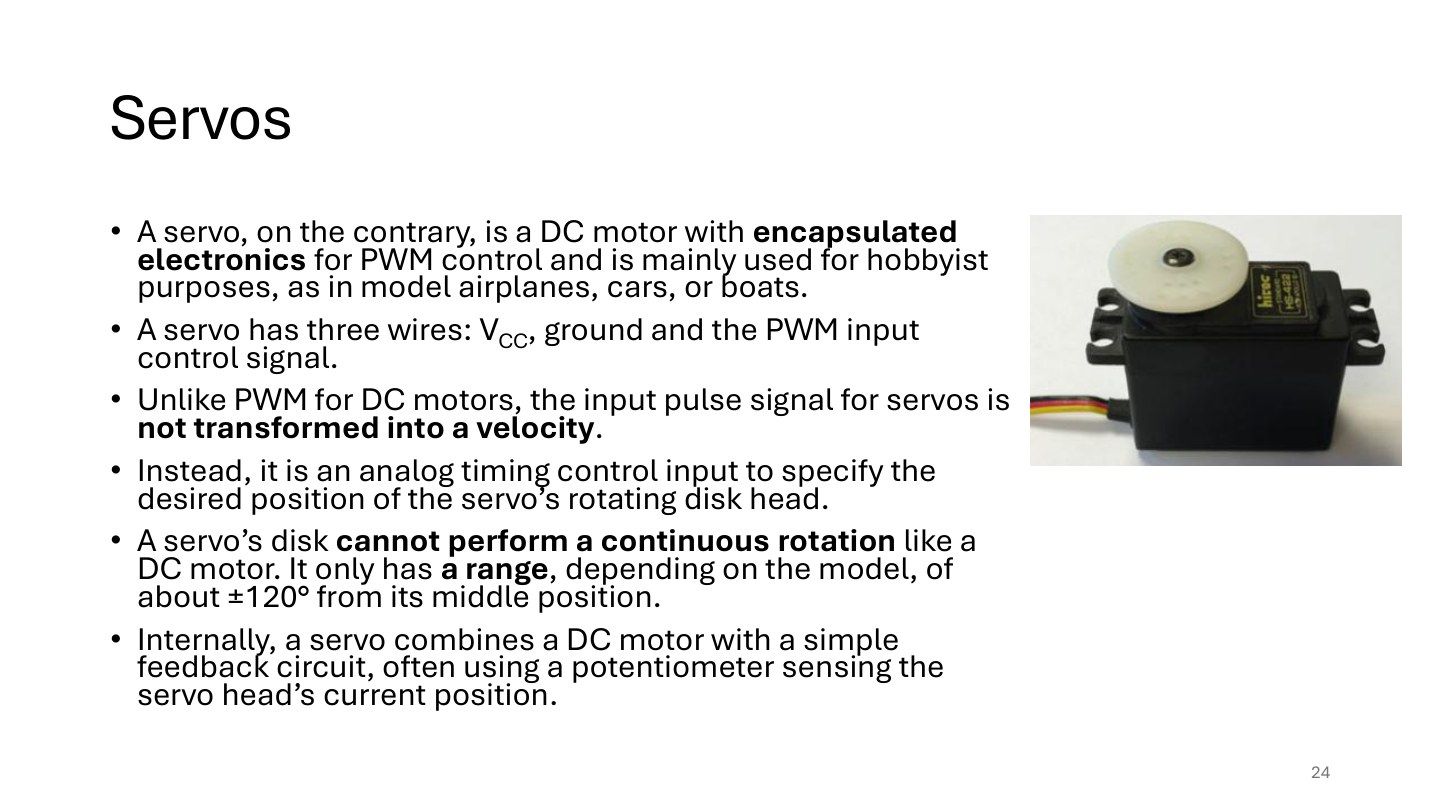
课件介绍常见模型舵机:电机、控制电子和位置反馈封装在一起;三线为VCC电源、ground地、PWM控制。控制脉冲指定位置而非速度,内部常用电位器测输出角度,范围依型号有限。
逐步理解:外部发目标角对应脉冲,内部测实际角,计算差值,驱动电机朝减小差值方向运动,接近目标时降低驱动。此处称闭环是因为内部有反馈,不代表外部主控制器能读到角度。
例如,夹爪收到“30度”信号后内部尝试到位,主程序如果没有角度或到位信号,仍无法证明夹爪完成动作。VCC与控制信号角色不同,不可用控制引脚给电机供电。
原课件第25页 / 26页舵机脉宽与角度
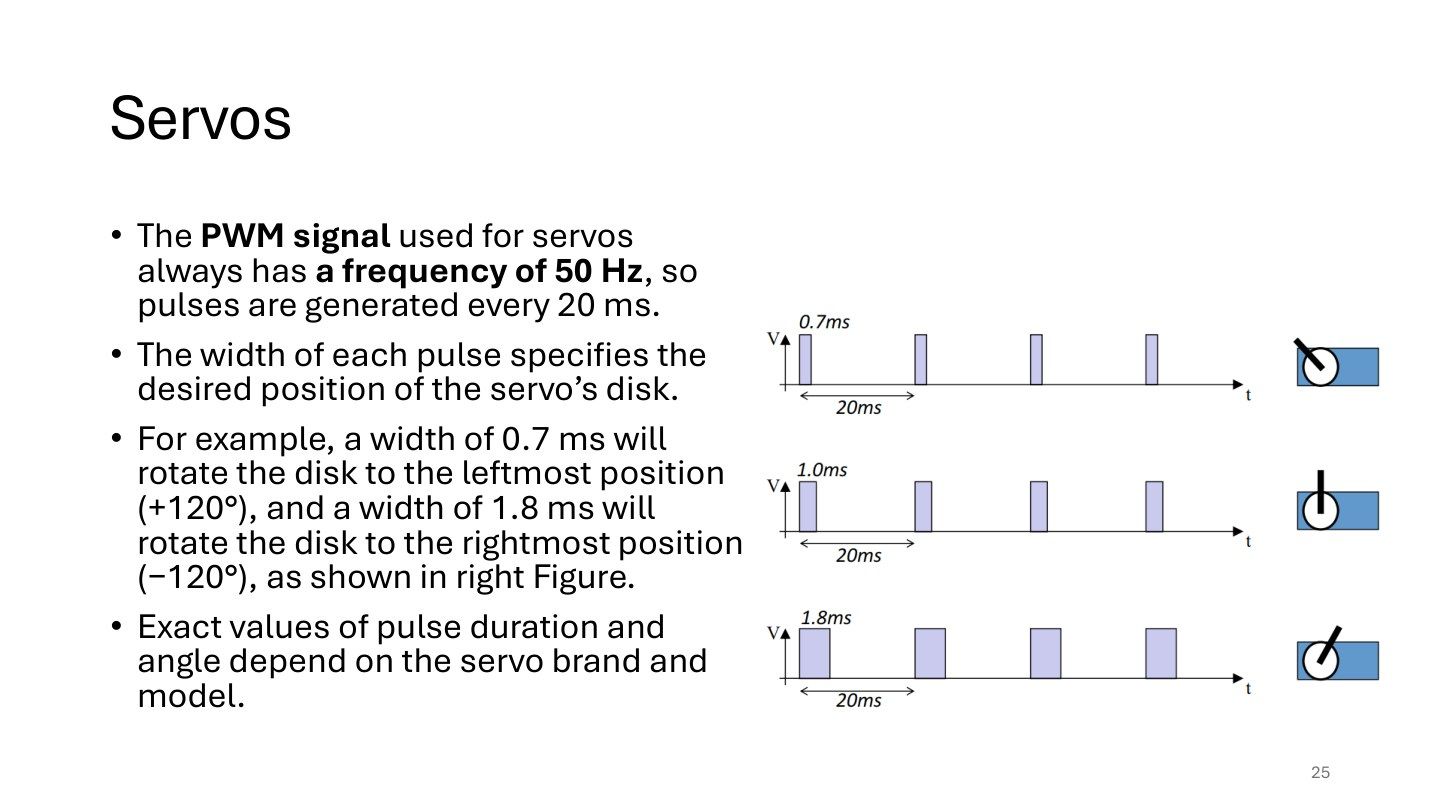
课件以50Hz、20ms周期为例,0.7ms对应+120度,1.8ms对应-120度;图中另有1.0ms脉冲示意。
周期推导T=1/f=1/50s=0.02s=20ms。若只用两端点作教学线性插值,theta=120+[(t-0.7)/(1.8-0.7)]×(-240),t单位ms。取t=1.25ms,比例(1.25-0.7)/1.1=0.5,theta=120-120=0度。中点是1.25ms,不能从图的1.0ms线示意推断它必为精确零位;课件文字与图只是概念示意。
与DC电机PWM区别:舵机按脉宽解释位置命令,不把12%占空比理解为12%速度。
原课件第26页 / 26页命令不等于已到位
常见舵机对外不提供实际运动反馈,给定PWM后无法仅靠该命令知道何时到达或是否因过载、阻挡而不能到达。
这与第24页内部闭环不矛盾:内部控制器知道某种位置测量,外部三线接口却未必输出该测量。例如,程序发夹紧命令后等待0.5秒,只证明等待了0.5秒,不能证明已夹住物体;需要适当的外部位置、接触或状态测量才能判断。
整讲联系:电机模型解释电压电流转矩速度,H桥控制方向,PWM编码驱动力,步进用离散状态推进,舵机内部闭环跟踪角度。选择方案时同时问“能否产生所需运动”和“我怎么知道它真的产生了运动”。