没有找到对应内容,换一个词试试。
原课件第1页 / 36页控制系统:让动作接近期望
这一讲回答一个问题:你让电机转到某个速度,它怎样知道自己做得对不对?控制系统不断处理“目标、测量、调整”三件事。比如目标100转/分,实际只有80转/分,就要增加驱动力。
后面先学只有开与关的控制,再学根据误差大小调整的PID,最后把单电机控制扩展到小车的位置和左右轮配合。先把“给出命令”和“测到结果”区分开,就能读懂后面的反馈箭头。
原课件第2页 / 36页全讲的学习顺序
目录分五块:控制的基本概念、通断控制、PID、速度与位置控制、多电机直线行驶。
它们是逐层加问题:首先怎样让一个电机转;接着怎样让它转得稳定;然后怎样让它在指定位置停;最后怎样让两个电机协调工作。速度是“现在走得多快”,位置是“已经走到哪里”。只把速度控制好,小车仍可能在目标处来不及停下。
原课件第3页 / 36页控制系统接收什么、输出什么
控制系统的输入包括目标和传感器测量,内部程序按规则计算,输出是电机或其他执行器的命令。感知、计算、动作连起来,才构成机器人完成任务的过程。
例如机器人目标前进1米:编码器提供轮子转动信息,程序换算已走路程,控制器决定当前电机驱动力。开环只按预设命令执行;闭环会把测量结果送回来修正命令。判断有没有闭环,要找“结果返回并影响下一次动作”的那条线。
原课件第4页 / 36页开环:照预先安排做
开环控制没有用被控量的反馈修正输出。例如给电机固定PWM,再等两秒关闭;程序依靠事先估计,而不是测量实际转速后调整。
如果电池电压下降、载荷变重或地面阻力变化,同一PWM可能产生不同速度。因此开环适合任务重复、条件较稳定、精度要求较低的场景。课件列传送带和洗衣机作为例子,具体设备也可以包含反馈;这里理解的是“预设流程直接驱动”的控制方式。
课堂补充(10-26 Part01 00:00:00–00:07:51):老师用重复性工业动作说明预设参数的用途,并强调环境变化会带来偏差。
原课件第5页 / 36页闭环:测到偏差就调整
闭环控制把实际输出与目标比较。目标100 RPM,编码器测到80 RPM,误差为100−80=20 RPM;控制器据此增加输出。下一次测到105 RPM,误差变为−5 RPM,就减小输出。
电机负载和摩擦会改变,所以“同一PWM”并不等于“同一速度”。编码器负责测量,控制程序负责比较,驱动器负责改变电机供能。这三者分工不同,闭环正是用信息反馈把它们连接起来。
课堂补充(10-26 Part01 00:00:00–00:07:51):老师重点提醒,实际电机转速受到负载、摩擦影响,应使用编码器反馈调速。
原课件第6页 / 36页最简单的反馈规则
先设目标速度,再周期性测实际速度。实际太低就加功率,实际太高就减功率。这里的“功率”指控制动作的方向,具体程序可能调整PWM占空比。
课件给出的更新频率范围是每秒100次到20000次。频率f与周期T互为倒数:T=1/f。因此100 Hz对应0.01秒,即10 ms;20000 Hz对应50微秒。每轮都按“读取→比较→输出”进行,周期决定控制器多久能作出一次新反应。
原课件第7页 / 36页通断控制公式逐项读
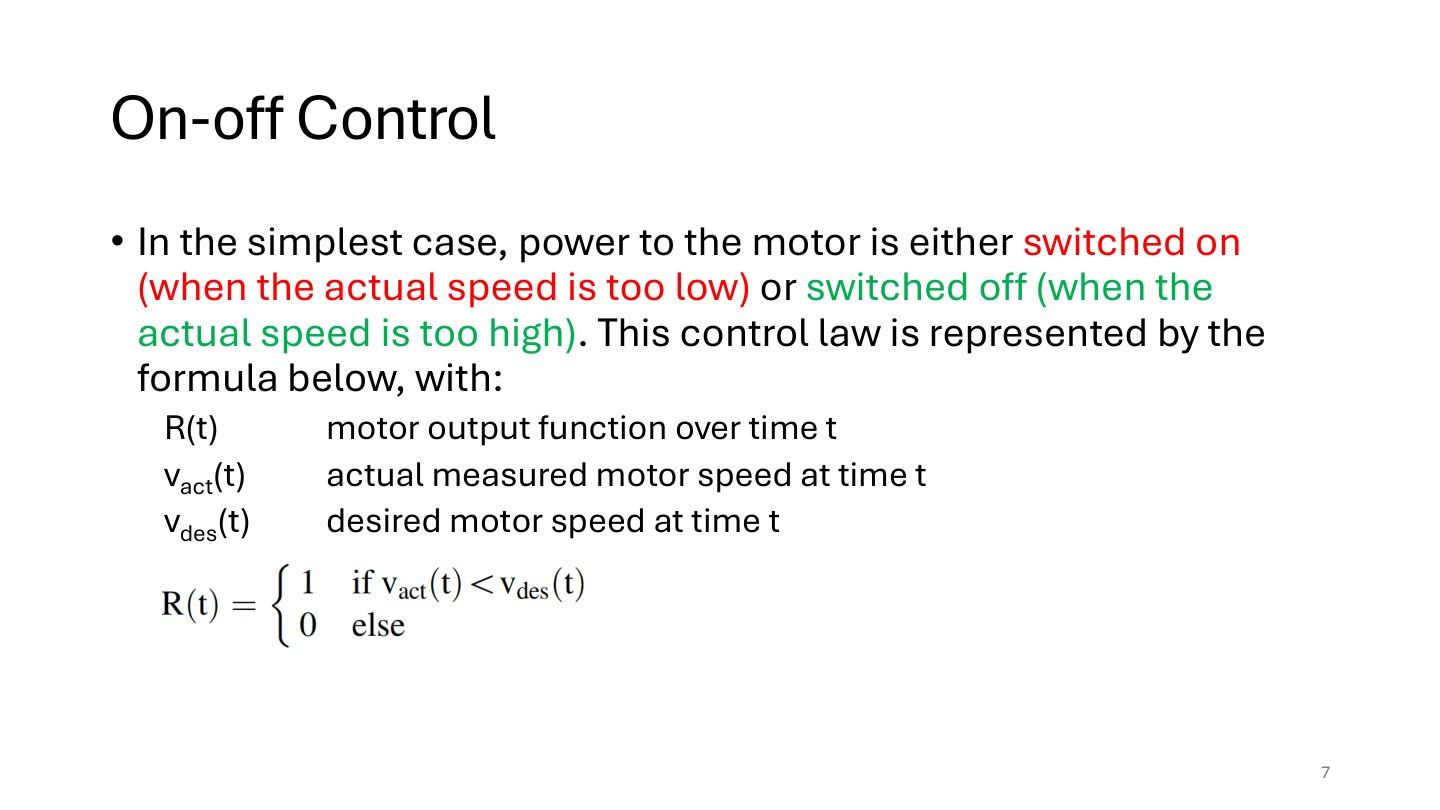
通断控制只输出两个值:
- 当v_act(t)<v_des(t),R(t)=1,接通驱动。
- 其他情况R(t)=0,关闭驱动。
t是当前时间;v_act是实测速度,v_des是目标速度;R是控制输出,1和0表示开、关。目标100 RPM时,测到99就开,测到101就关;恰好100也按“其他情况”关。
这条规则只判断大小,不关心差多少:慢1 RPM和慢80 RPM都会全开。所以它简单,却容易在目标附近反复切换。
原课件第8页 / 36页怎样读通断控制器的图
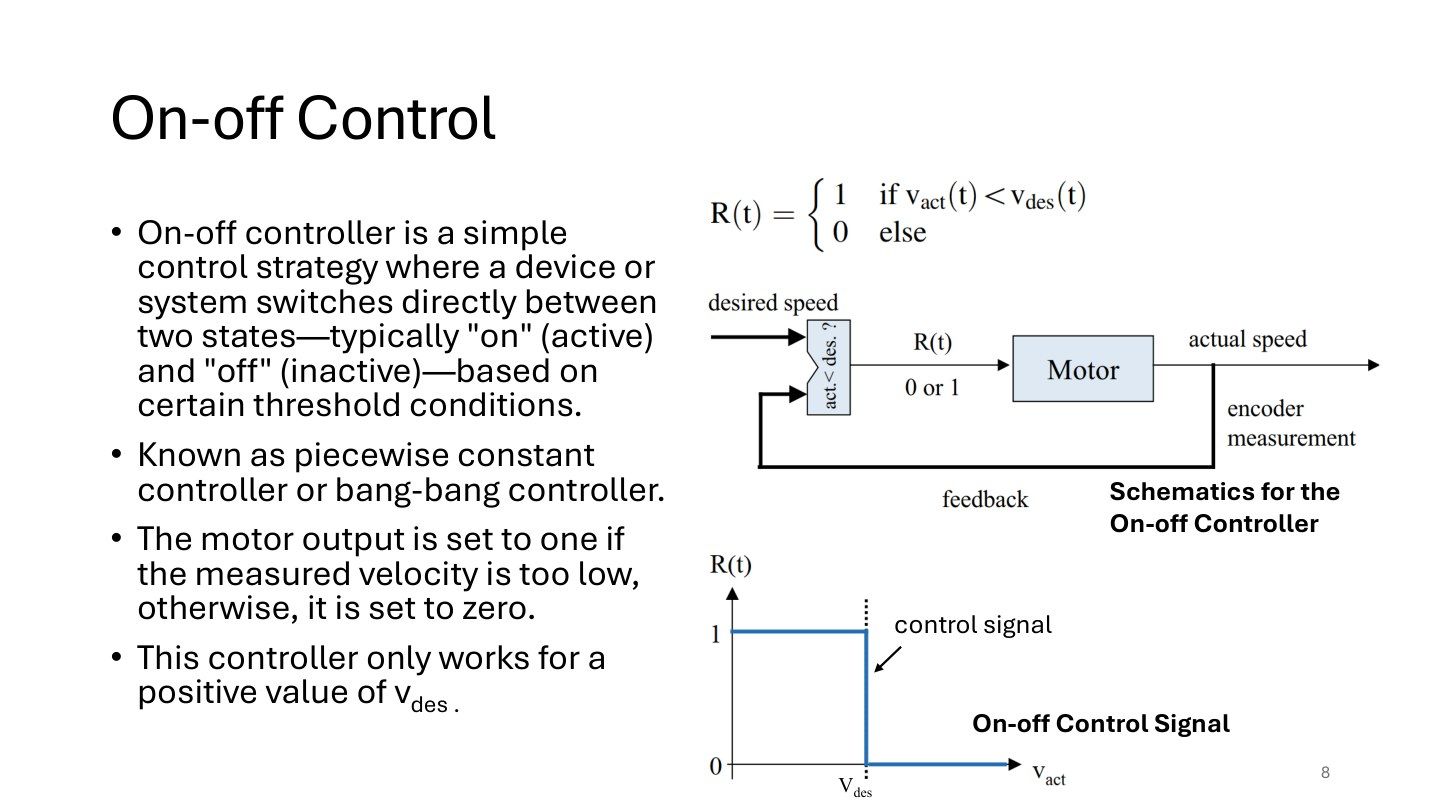
图的横轴是实际速度,纵轴是输出R。实际速度低于目标阈值时输出保持1;达到或超过阈值时跳到0,形成台阶。这就是分段常数控制,也叫bang-bang控制。
它不像比例控制那样有中间力度。此处只讨论正目标速度以及单向驱动:输出0代表不再驱动,输出1代表向正方向驱动。如果要让电机反转,还需要方向控制和相应的正负输出规则。
课堂补充(10-26 Part01 00:07:52–00:11:37):老师反复强调,要比较编码器测出的实际速度和期望速度,再决定开或关。
原课件第9页 / 36页为什么速度会在目标附近起伏
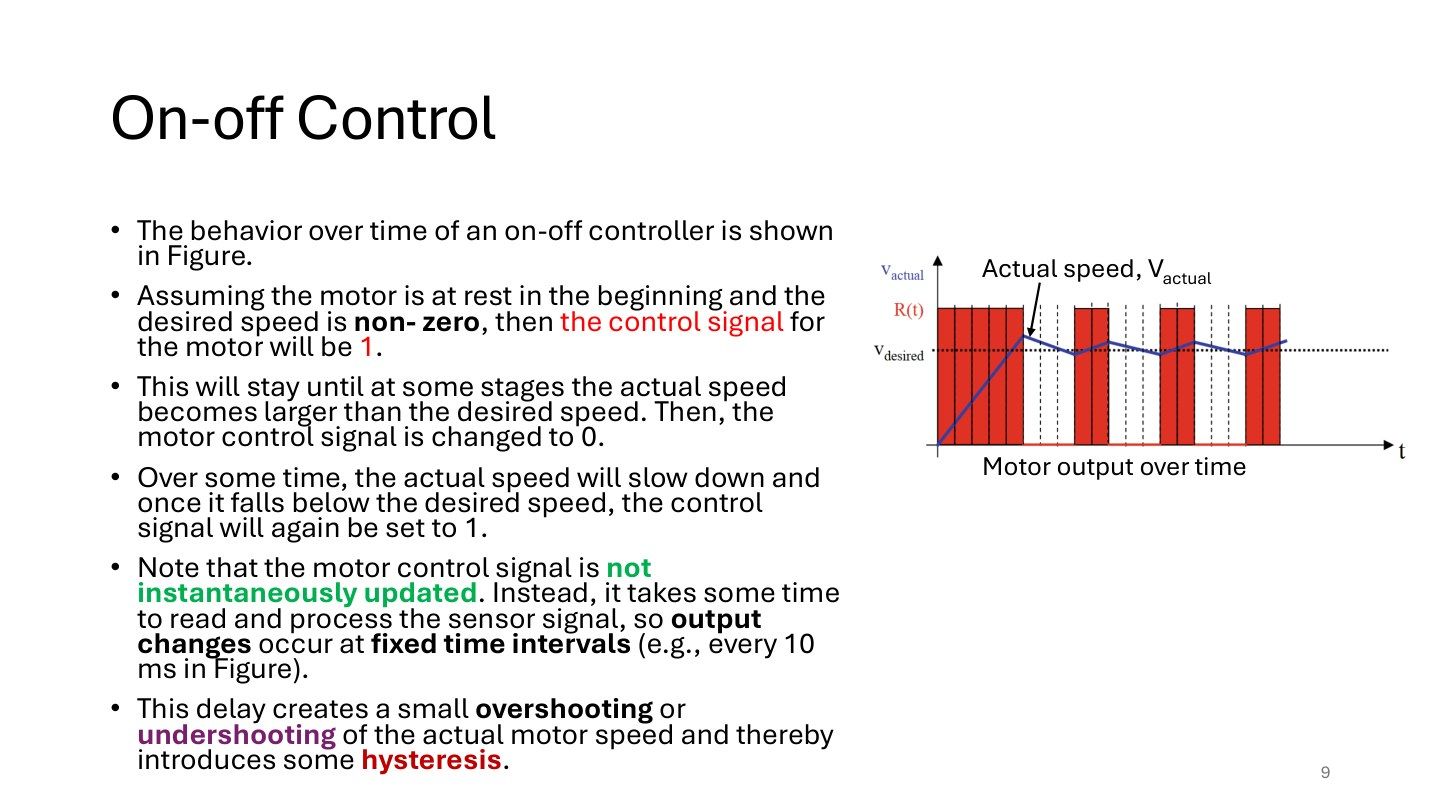
沿时间轴读图:开始静止,控制输出为1,电机加速;速度超过目标后输出变0;电机靠惯性继续运动,再在阻力作用下减速;低于目标后重新开启。于是速度反复穿过目标线。
如果每10 ms才更新一次,越过目标的瞬间不会立即关断,要等下一次读取和计算,因此会出现超调。关断也不会让转轴瞬间停止,机械惯性仍在。图中实际速度的斜线与控制输出的方波代表不同的量,要分开读。
原课件第10页 / 36页用两个阈值减少频繁开关
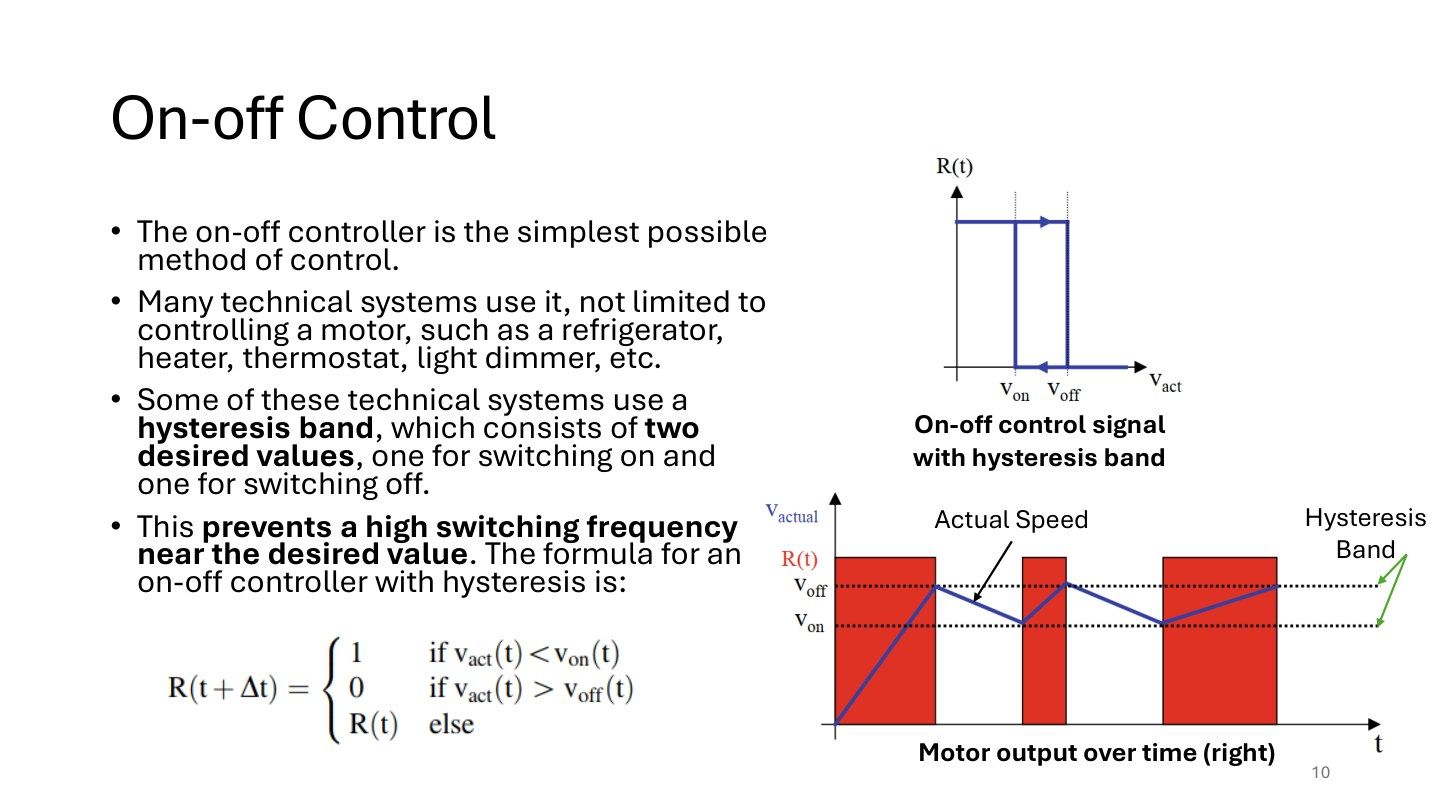
设置较低开启阈值v_on和较高关闭阈值v_off:低于v_on就开,高于v_off就关,夹在两者之间则保持原状态。式中的R(t+Δt)表示下一次输出,Δt是更新周期。
例:v_on=95、v_off=105 RPM。转速从90升到100时仍开,直到超过105才关;从110降到100时仍关,直到低于95才开。95到105这一段就是滞回带。它通过允许一定速度波动,换来更少的切换次数。
原课件第11页 / 36页相同速度为什么会有不同输出
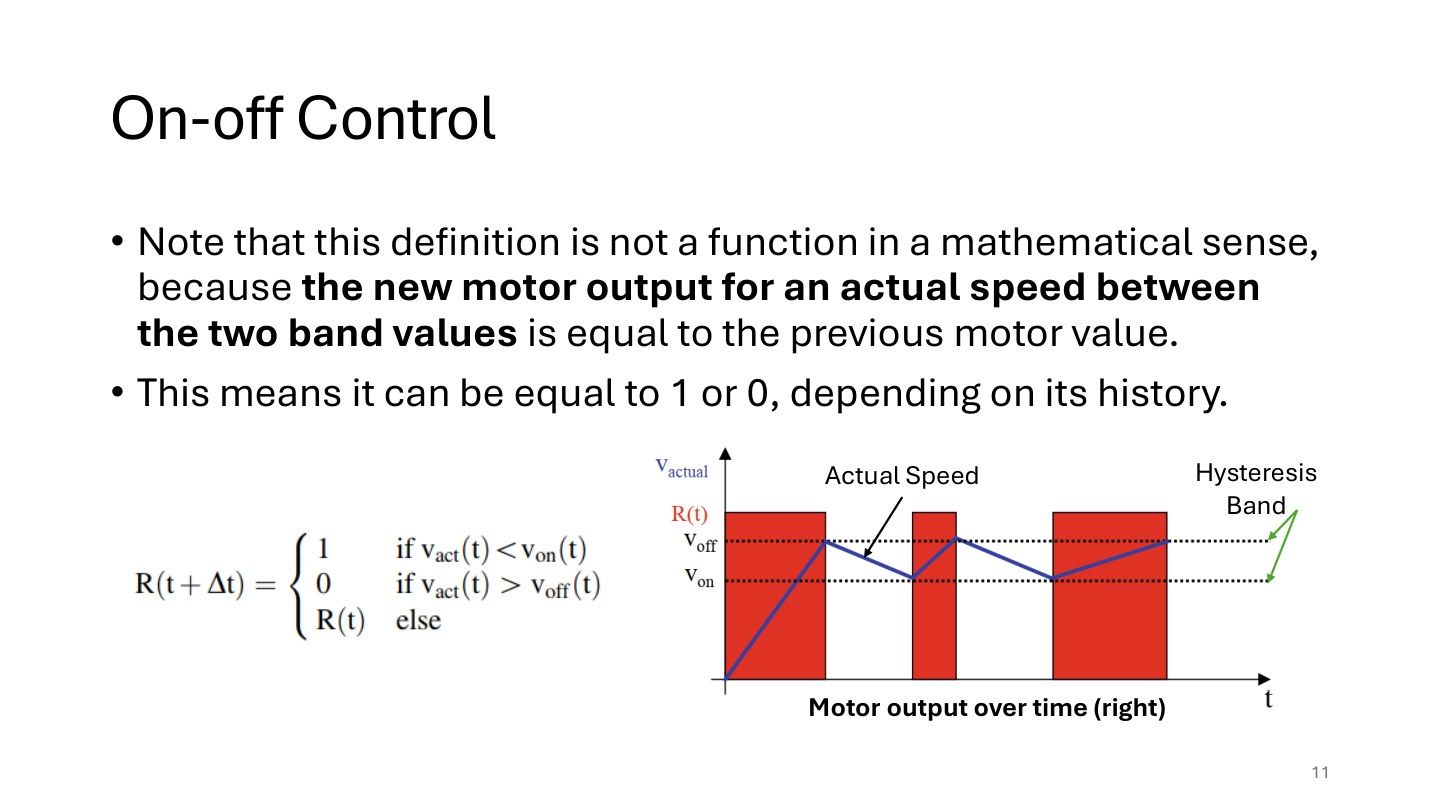
如果当前速度是100 RPM,而且开启、关闭阈值分别是95和105,那么仅凭100这个数字无法决定输出。还要问:上一轮是开还是关?在带内,输出保持上一轮状态。
因此它是“当前速度+历史状态→新输出”的规则。课件说它不是数学意义上的函数,更准确地说,它不是只以当前速度为输入的单值函数;把上一轮R一起作为输入,规则就明确了。写程序时必须保存这个状态变量,否则无法实现滞回。
原课件第12页 / 36页把通断控制写进周期任务
每次调用控制子程序,依次做三步:读编码器并算速度;把速度与目标或阈值比较;把计算出的开关值写给驱动器。随后等待下一个固定周期,再做同样的事。
例如每1/100秒运行一次,就是每10 ms一次、100 Hz。后台定时任务负责低层调速,上层用户程序只修改目标速度。编码器通常给计数,速度要用“本次计数−上次计数”除以经过时间来求,不能把累积计数直接当速度。
原课件第13页 / 36页通断控制的两个主要问题
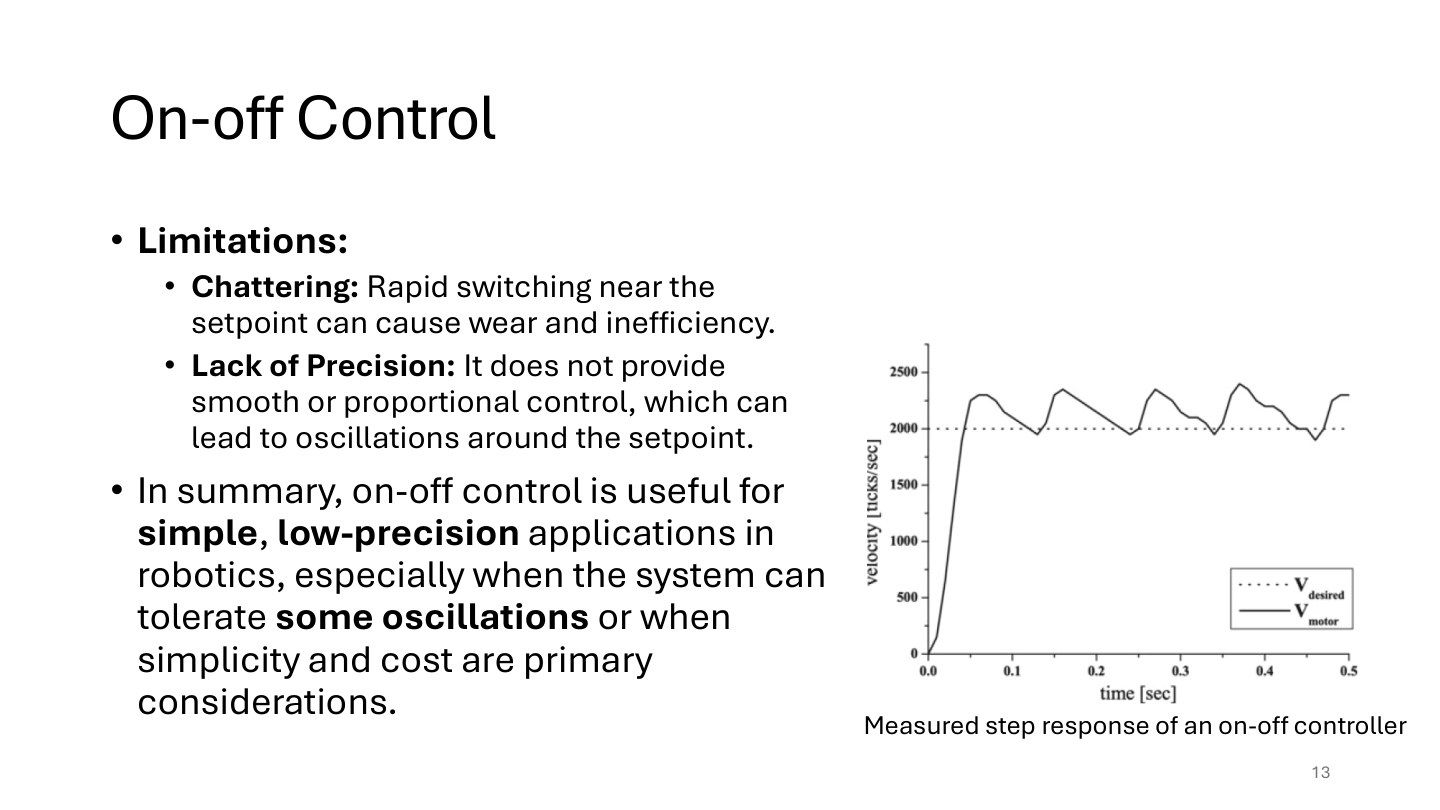
第一是抖振:在阈值附近频繁切换。第二是精度有限:输出只有全开和全关,速度往往围绕目标上下摆动。图中目标突然变化叫阶跃输入,实测速度随后加速并发生起伏,这叫阶跃响应。
读曲线时先找目标水平线,再看实际曲线多久接近它、最高超出多少、最后还有多大波动。滞回可减少切换,但会留下一个允许波动的区间;需要更平滑的调节时,就引出下一页的PID。
原课件第14页 / 36页PID三部分分别看什么
先定义误差e=目标−实际。P看现在:误差越大,纠正越强。I看过去:把长期存在的误差积起来,补足持续不足的驱动力。D看变化:误差变化越快,修正作用越明显,用于改善动态响应。
例如电机长期比目标慢5 RPM,P每次只给固定的小修正;I会因这5 RPM持续存在而逐渐增加输出。若速度正在迅速逼近目标,D项可以提供抑制过冲的作用。三项相加后才是控制输出,各项大小由增益决定。
原课件第15页 / 36页P控制:误差乘一个系数
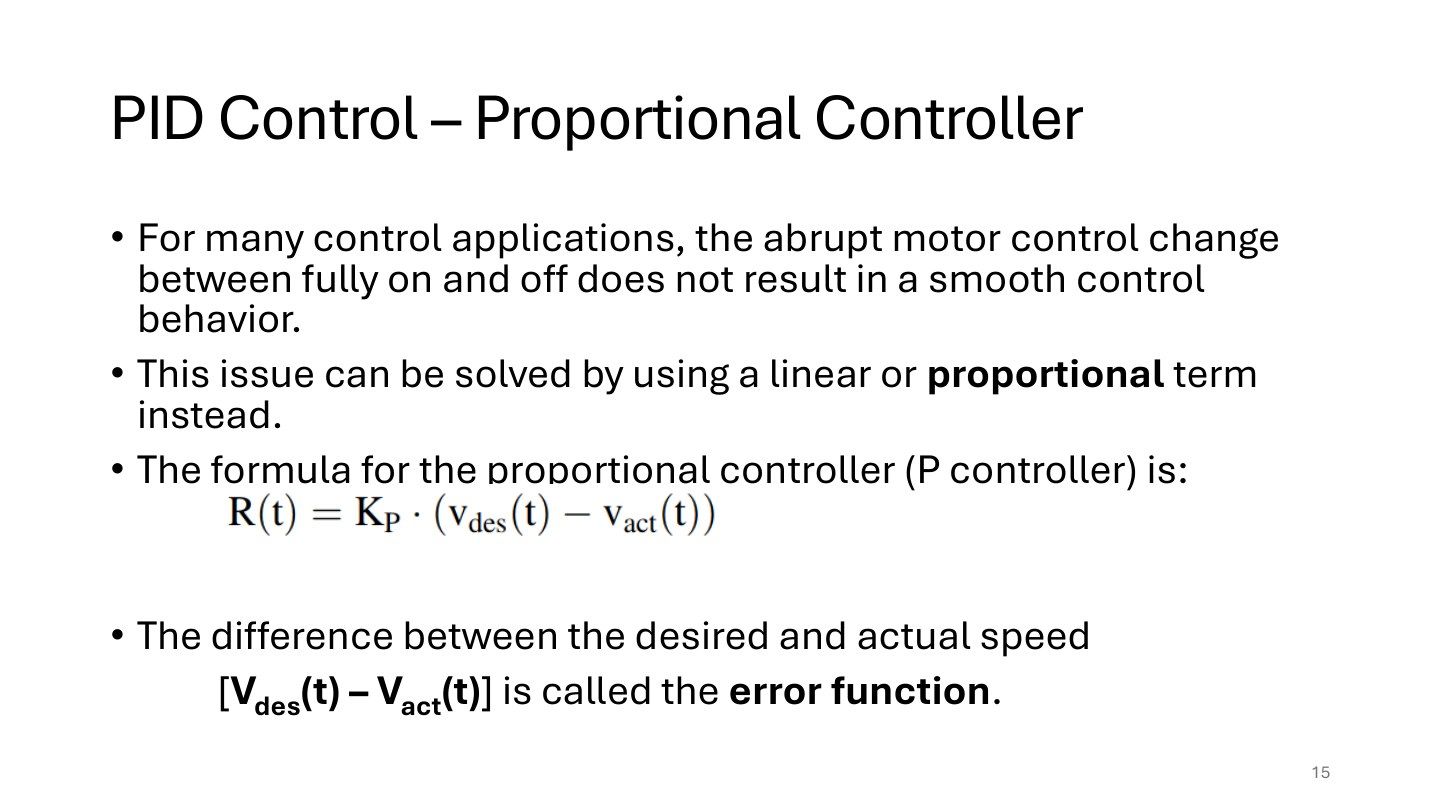
公式R(t)=K_P[v_des(t)−v_act(t)],也就是R=K_Pe。K_P叫比例增益,决定每单位误差产生多大的输出。
例:把输出归一化到0至1,K_P=0.02/RPM,目标100、实际80 RPM。先算e=20,再算R=0.02×20=0.4。若实际90,e=10,R=0.2。比起通断控制,P会随误差减小而逐渐减小驱动力。算出的输出超出允许范围时,要限在驱动器能接收的范围内。
原课件第16页 / 36页K_P太小和太大的区别
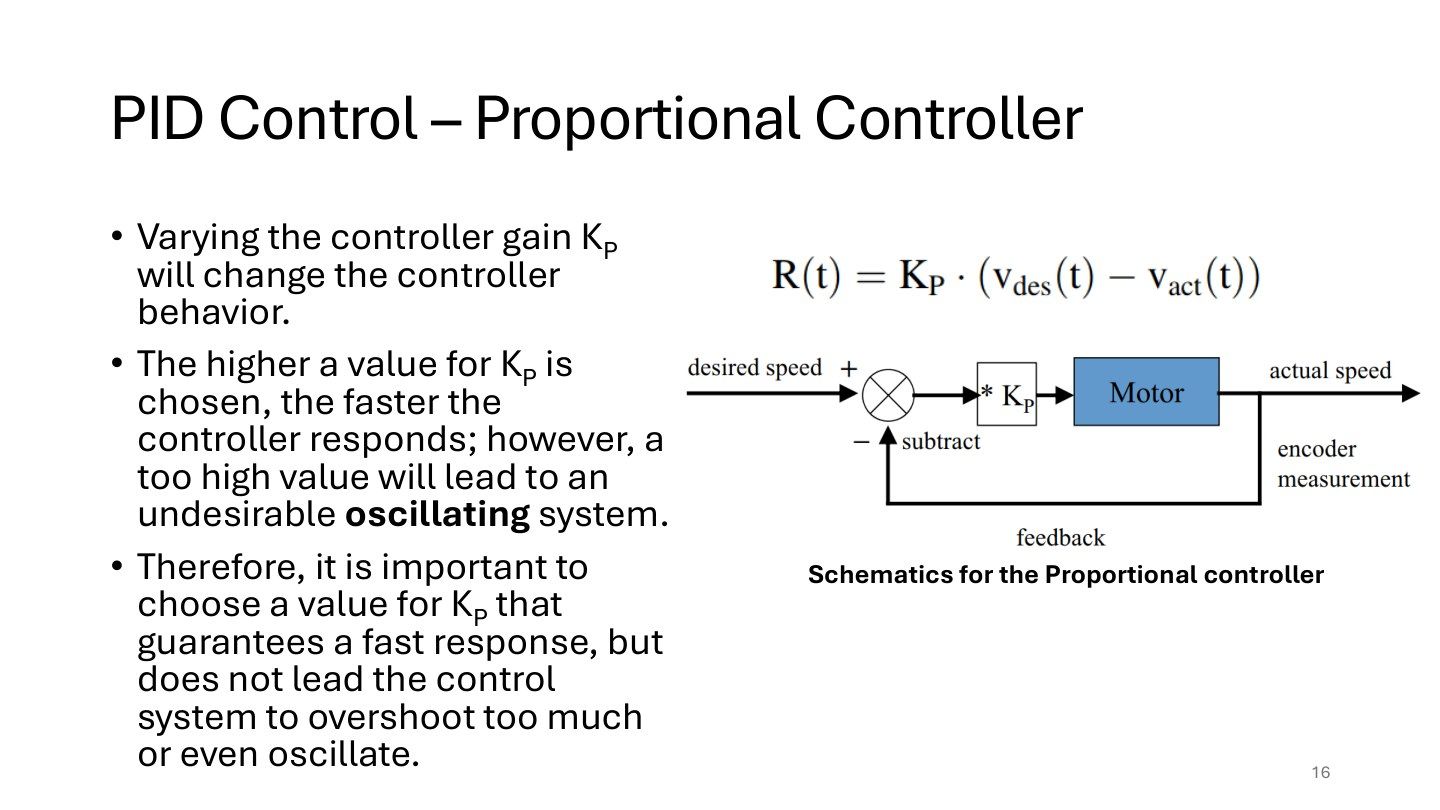
增大K_P,同样误差就会产生更大输出,通常响应更快;但电机有惯性,测量和控制也有延迟,输出过猛可能冲过目标,再反向修正,形成振荡。
读右图时,输入速度变化经过比例控制,输出随误差成比例变化。调参要同时看上升速度和超调,不能只追求“立刻变快”。例如误差20 RPM时,K_P从0.02增至0.04,输出从0.4变成0.8;这个例子说明增益如何放大纠正,不代表任何电机都适用同一参数。
原课件第17页 / 36页为什么只有P时可能差一点到不了
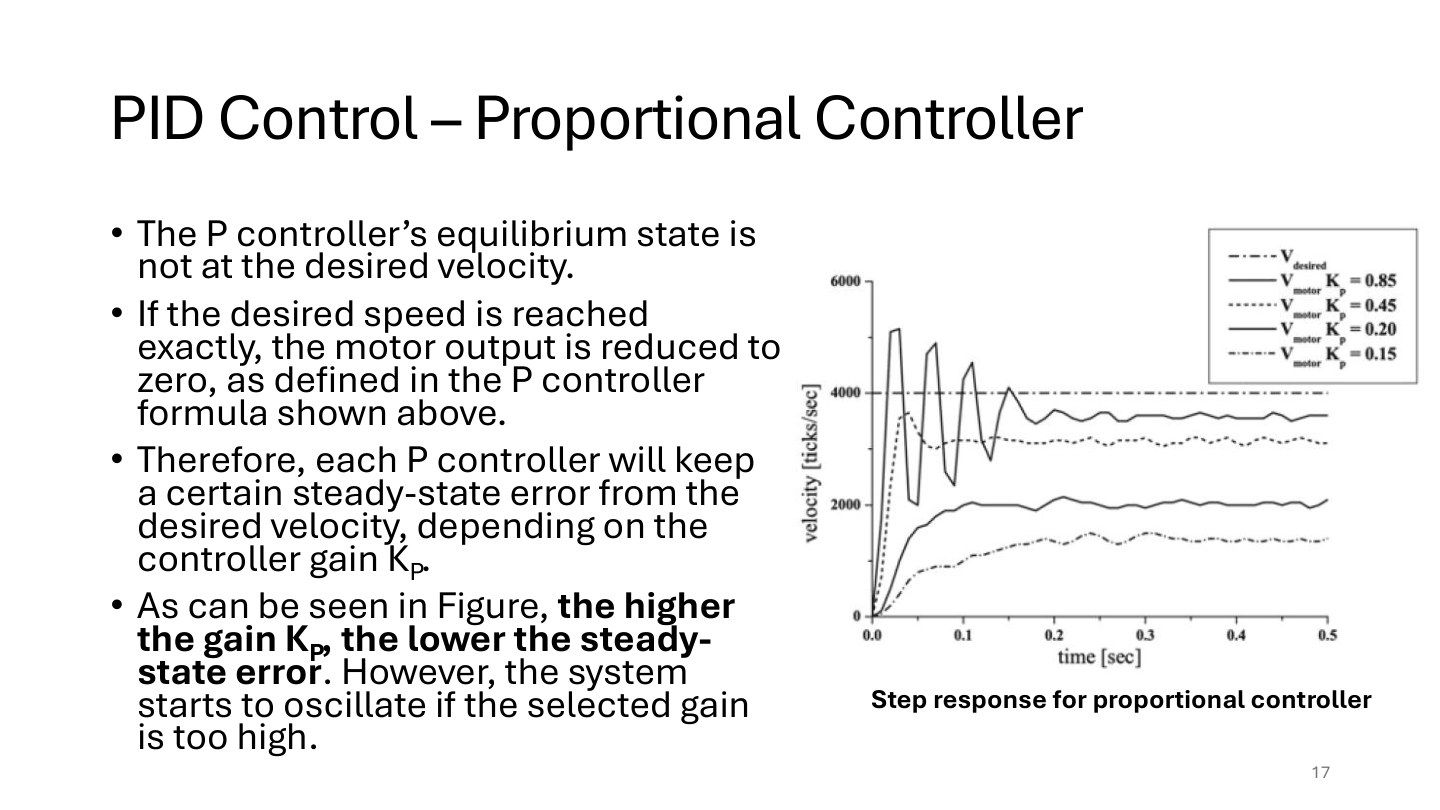
在本讲的电机模型中,稳定转动需要持续驱动力抵消阻力。纯P的输出R=K_Pe,如果误差恰好为零,输出也归零,便无法维持这份驱动力。因此系统可能稳定在略低于目标的位置。
这份长期残留的差值叫稳态误差。假如维持转速需要输出0.2,K_P=0.02/RPM,则稳定误差e=0.2÷0.02=10 RPM。提高K_P可以减小这个误差,却可能增加振荡;接下来用I项补足持续输出。
原课件第18页 / 36页I项怎样补足稳态误差
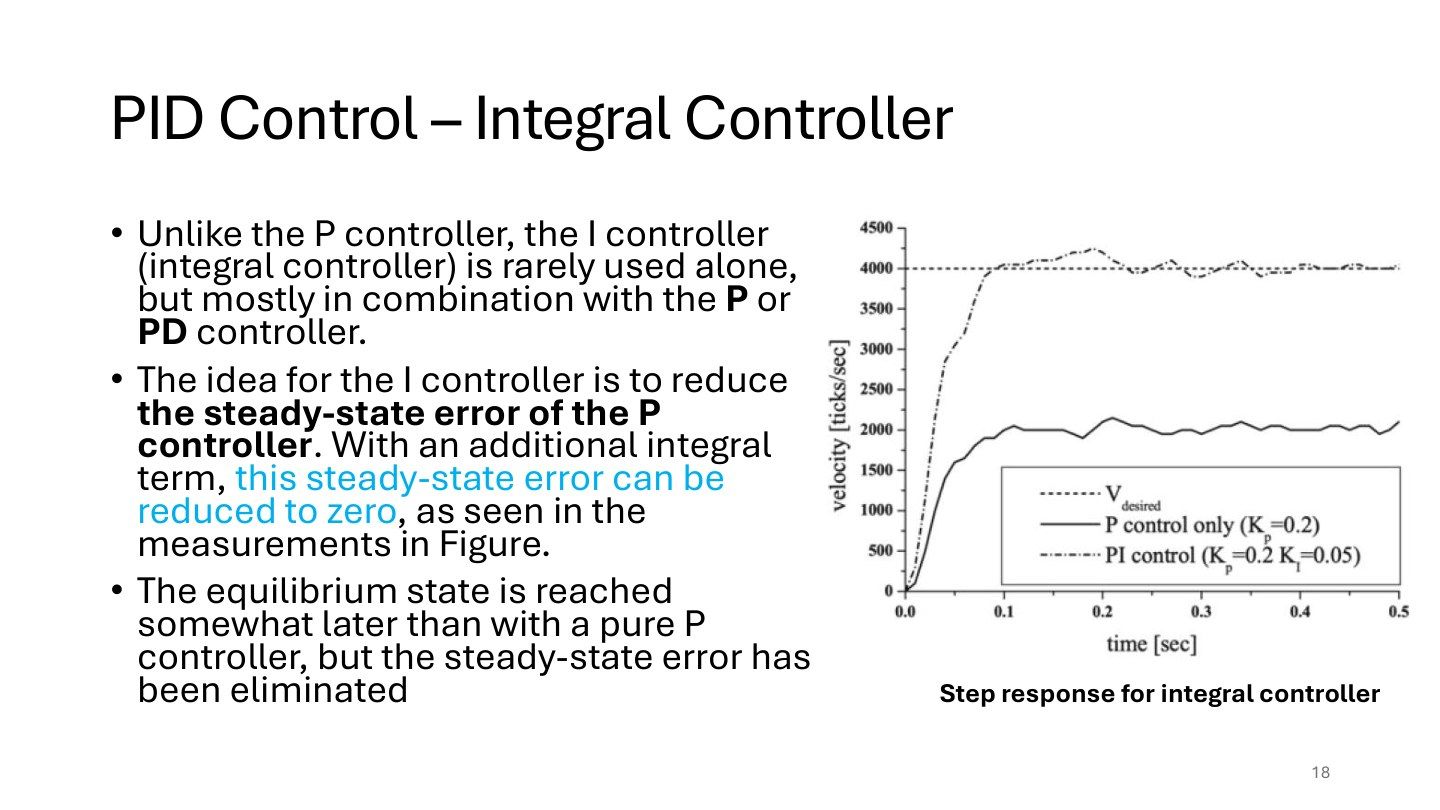
积分可以先理解成“误差持续多久,就累计多久”。目标100,实际长期95,误差一直为5;I项不断积累,就会逐渐把输出推高,直到实际接近100。
图中纯P停在目标线下方,加入I后最终接近目标,但稳定过程可能更慢。这是因为累计的输出不会随当前误差变小而立刻消失。即使当前误差为零,过去积累的I项仍能提供抵消阻力所需的驱动力。积累过多也会带来过冲,所以I增益要逐步调整。
原课件第19页 / 36页PI连续公式与积分的含义
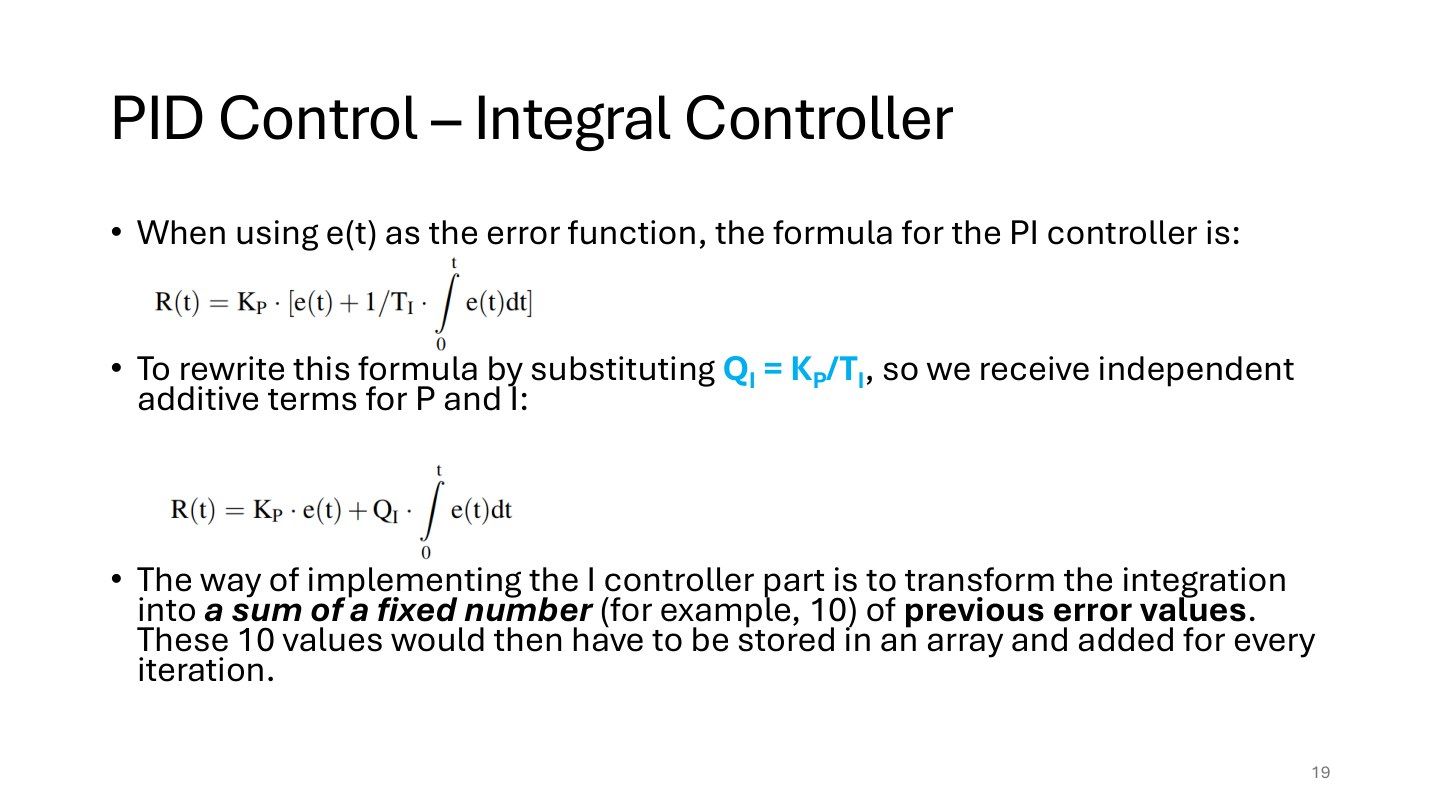
PI控制先写成R=K_P[e+(1/T_I)∫e dt]。T_I是积分时间,单位秒。展开括号,并令Q_I=K_P/T_I,得到R=K_Pe+Q_I∫e dt:前项是比例输出,后项是积分输出。
积分就是误差曲线下带正负号的面积。误差2 RPM持续3秒,面积=2×3=6 RPM·s。若Q_I=0.01/(RPM·s),积分输出=0.01×6=0.06;若随后误差−1 RPM持续2秒,新增面积−2,累计面积从6变4,积分输出变0.04。
本讲若把输出R归一化为0到1,则K_P的单位为1/RPM,Q_I为1/(RPM·s)。这样每一项乘完单位后,都得到相同的无量纲输出,才能相加。只保存最近10个误差再求和是有限窗口近似;持续积分则保留更早误差的累计效果。
原课件第20页 / 36页从积分推到能循环计算的PI公式
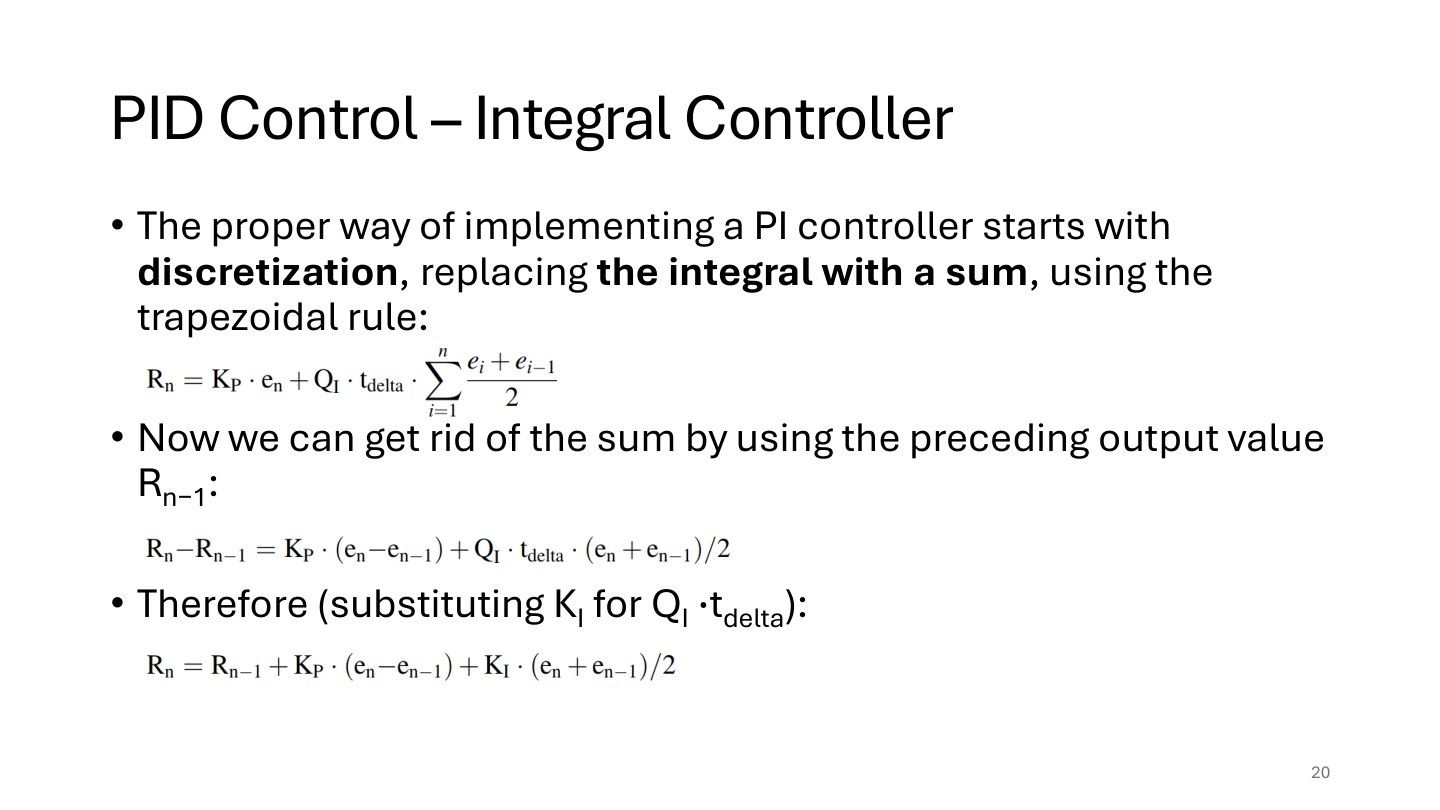
采样间隔为Δt,第n次误差为e_n,积分项输出为I_n。先用梯形面积计算新增积分:Δt(e_n+e_(n−1))/2,所以:
I_n=I_(n−1)+Q_IΔt(e_n+e_(n−1))/2。
本轮总输出R_n=K_Pe_n+I_n;上一轮R_(n−1)=K_Pe_(n−1)+I_(n−1)。两式相减,逐项配对:
R_n−R_(n−1)=K_P(e_n−e_(n−1))+(I_n−I_(n−1))。
再把第一式的积分增量代入:
R_n−R_(n−1)=K_P(e_n−e_(n−1))+Q_IΔt(e_n+e_(n−1))/2。
令K_I=Q_IΔt,并把上一轮输出移到右边:
R_n=R_(n−1)+K_P(e_n−e_(n−1))+K_I(e_n+e_(n−1))/2。
算例:前输出0.3,前误差10,本次误差8,K_P=0.02,K_I=0.01。P增量=0.02×(8−10)=−0.04;I增量=0.01×(8+10)/2=0.09;新输出=0.3−0.04+0.09=0.35。误差虽减小,积分仍在增加驱动力。
原课件第21页 / 36页为什么必须限制控制输出
如果PWM只允许0至255,计算得到300也只能输出255。若内部还一直保存300、400、500,目标稍降后仍要很久才能把累计量消掉,造成长时间过冲。这就是积分饱和问题的直观来源。
本页给出的增量PI做法是:先算新输出,再限制到允许范围,并保存限制后的值供下一轮使用。若使用独立积分状态,还可以在饱和时暂停继续朝饱和方向积分。限幅解决的是控制器内部累计与实际输出不一致的问题。
原课件第22页 / 36页D项怎样改变响应曲线
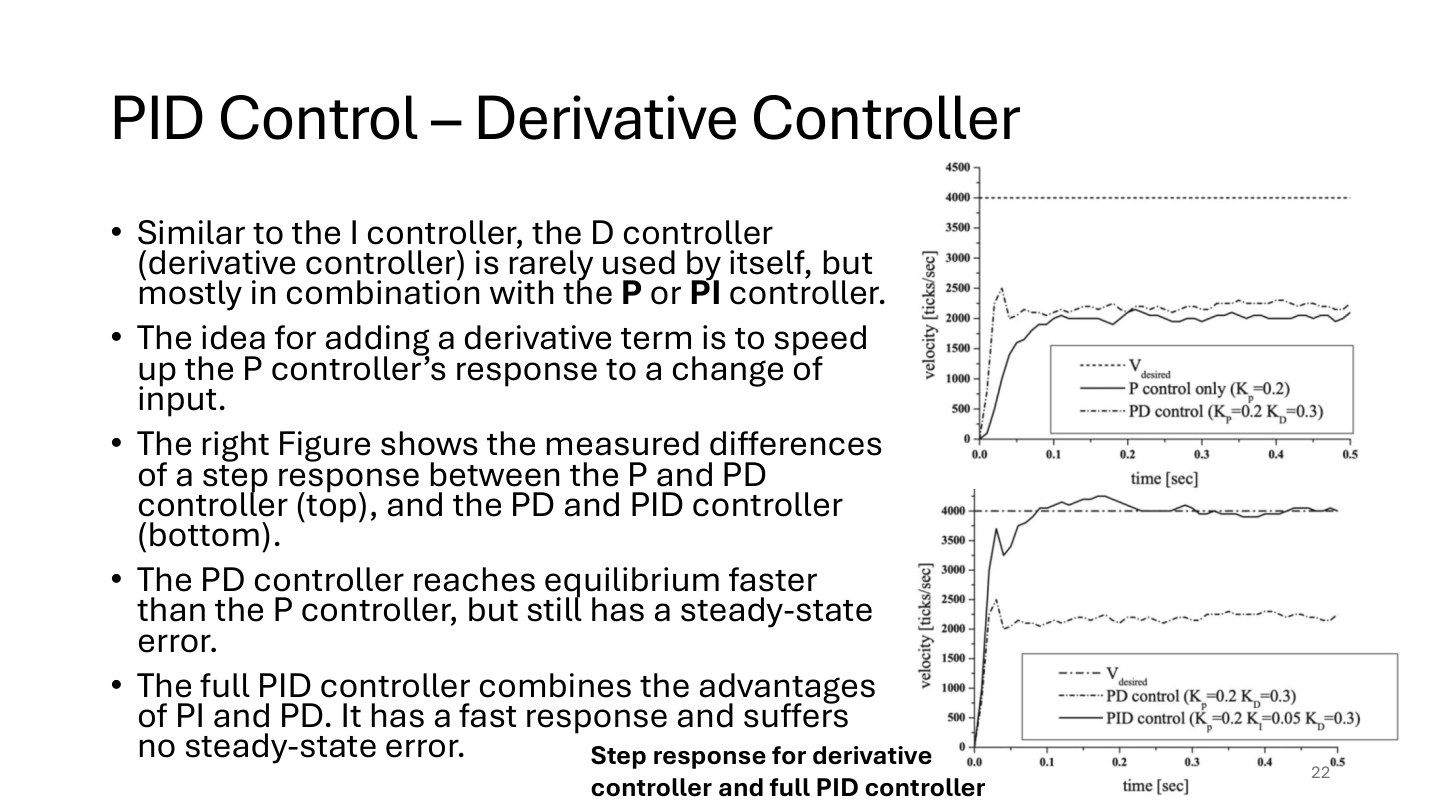
D项取决于误差变化率。误差正在快速增大,D项会产生较大作用;实际速度迅速追上目标、误差正在减小时,D项在常见调速配置中可减弱继续加速的趋势,帮助降低过冲。
右侧上图比较P与PD,下图比较PD与PID:PD改善过渡过程,但没有积分项时仍可能留下稳态误差;PID再加入I来消除这份长期偏差。微分也会放大快速变化的测量噪声,所以实际使用常配合滤波,不能只把D增益越调越大。
原课件第23页 / 36页把P、I、D写成一个式子
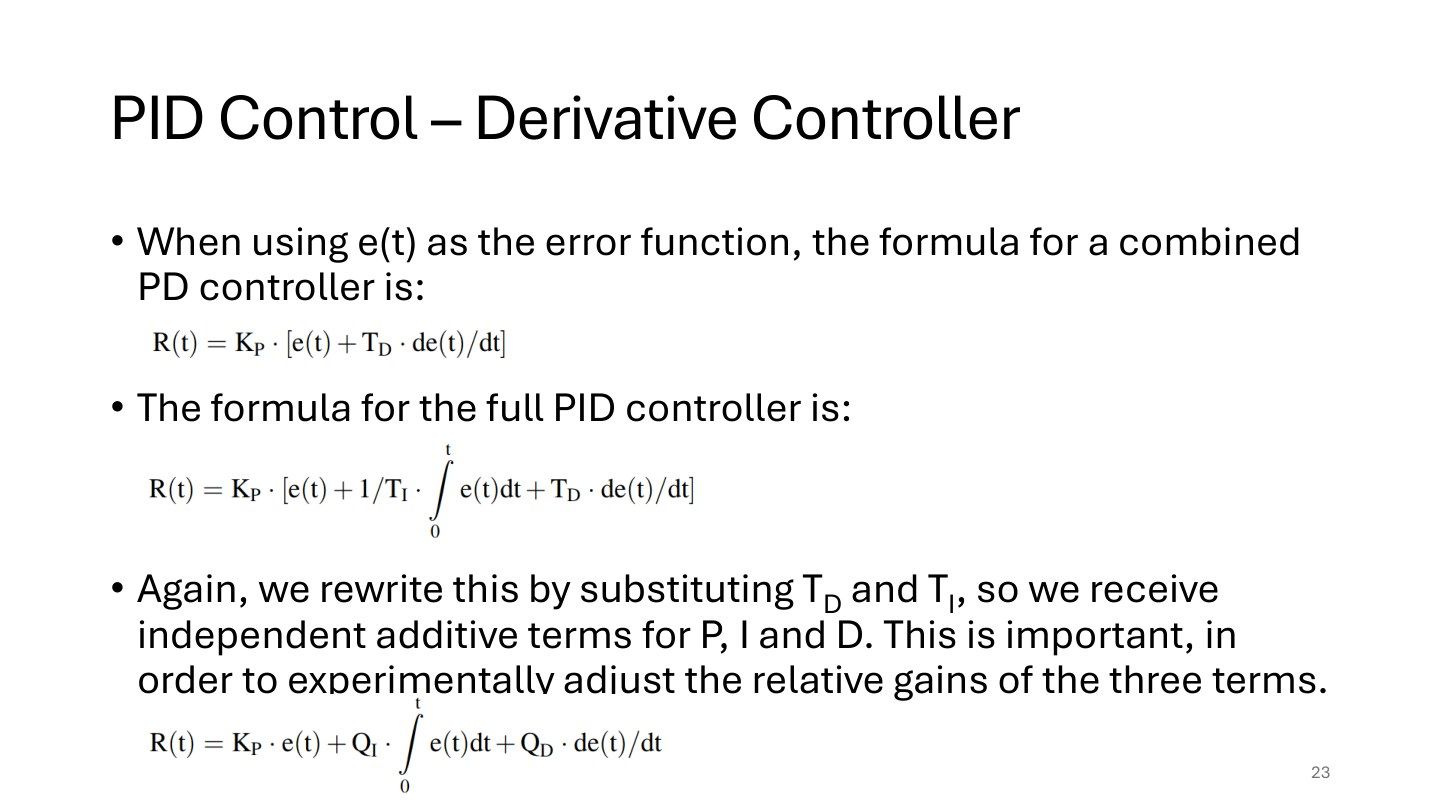
PD式为R=K_P[e+T_D(de/dt)],其中T_D是微分时间,单位秒。PID再加入积分:
R=K_P[e+(1/T_I)∫e dt+T_D(de/dt)]。
把K_P分别乘进三个加项:
R=K_Pe+(K_P/T_I)∫e dt+(K_PT_D)(de/dt)。
令Q_I=K_P/T_I,Q_D=K_PT_D,就得到R=K_Pe+Q_I∫e dt+Q_D(de/dt)。三个加项分别是当前误差、误差历史面积、误差变化率的贡献。
例:误差从10 RPM在0.1秒内降到8 RPM,变化率≈(8−10)/0.1=−20 RPM/s。若Q_D=0.005 s/RPM,则D输出≈−0.1,会减小这次总驱动输出。连续式系数Q_I、Q_D与下一页包含采样间隔的K_I、K_D要分清。
原课件第24页 / 36页离散PID为什么出现三个误差
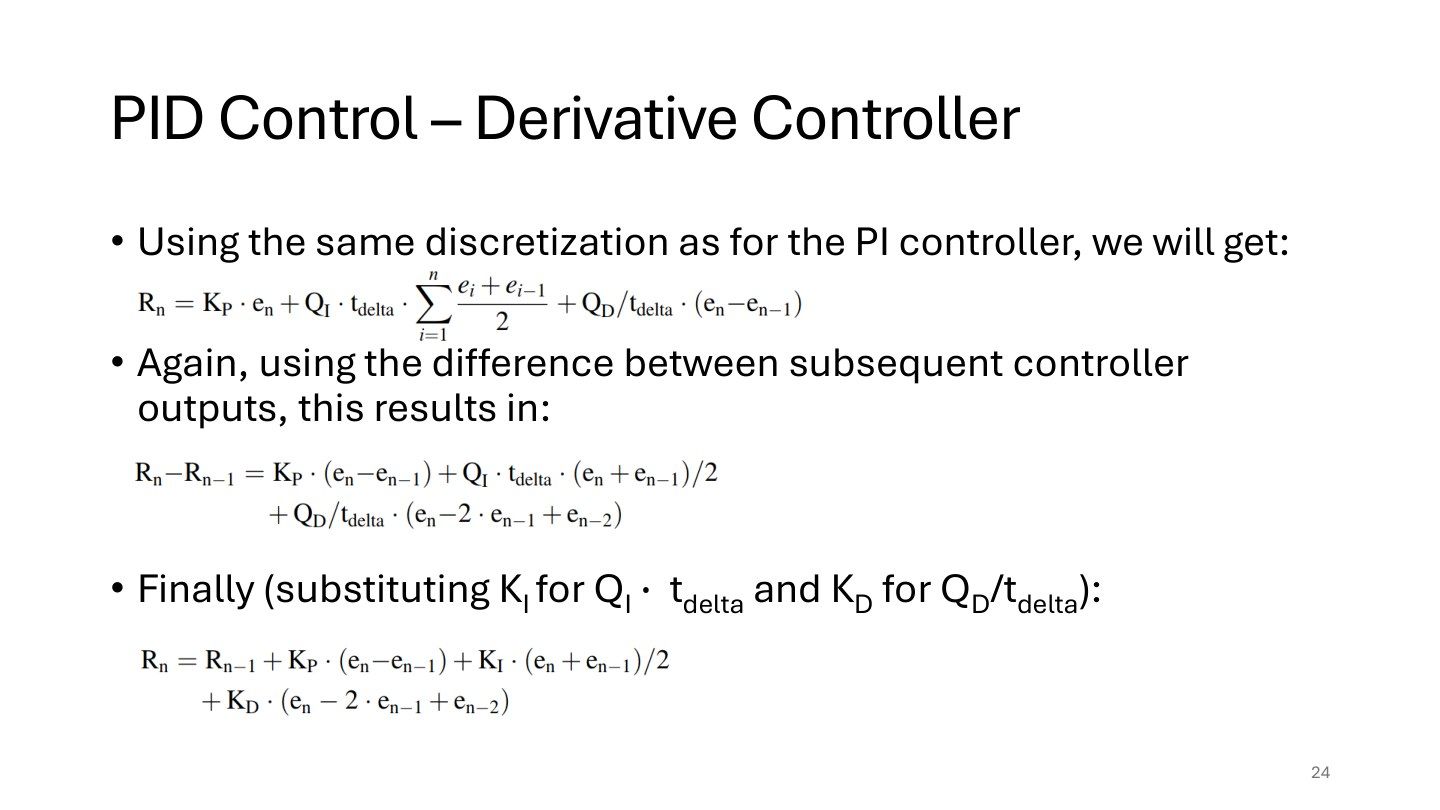
先把微分换成相邻误差之差除以时间:
D_n=(Q_D/Δt)(e_n−e_(n−1));上一轮D_(n−1)=(Q_D/Δt)(e_(n−1)−e_(n−2))。
两轮总输出分别是R_n=K_Pe_n+I_n+D_n、R_(n−1)=K_Pe_(n−1)+I_(n−1)+D_(n−1)。相减后得到三部分增量:
R_n−R_(n−1)=K_P(e_n−e_(n−1))+(I_n−I_(n−1))+(D_n−D_(n−1))。
积分增量沿用第20页。微分增量逐步展开:
D_n−D_(n−1)=(Q_D/Δt)[(e_n−e_(n−1))−(e_(n−1)−e_(n−2))]
=(Q_D/Δt)[e_n−e_(n−1)−e_(n−1)+e_(n−2)]
=(Q_D/Δt)[e_n−2e_(n−1)+e_(n−2)]。
令K_I=Q_IΔt、K_D=Q_D/Δt,移项得到:
R_n=R_(n−1)+K_P(e_n−e_(n−1))+K_I(e_n+e_(n−1))/2+K_D(e_n−2e_(n−1)+e_(n−2))。
因此要保存前输出与前两次误差。例:本次8、前次10、前前次13,二阶差分=8−20+13=1,再乘K_D加入输出。改变采样周期Δt时,K_I与K_D都需相应换算。
小演示 · 改一轮误差,逐项算 PID 输出
原课件第25页 / 36页按顺序调PID参数
先选典型目标速度,将I、D置零,逐步增加P;若出现振荡,把P减半。再逐步增加D,用目标速度上下约5%的变化观察过冲和稳定过程。最后逐步增加I,出现振荡后按课件方法减到原来的1/2或1/3。
每次只改一个参数,记录响应快慢、超调、稳态误差和持续振荡。最后换典型负载再看表现,避免只适应一个工况。这里是一套经验整定流程,关键是根据实测曲线反馈调整。
课堂补充(10-26 Part01 00:40:10–00:48:55):老师按“先P、后D、再I”的顺序解释上述整定过程。
原课件第26页 / 36页调速和定位是两个任务
速度控制问“当前应该多快”,位置控制问“离目标还多远”。保持60 RPM,并不能自动让轮子转够3圈后恰好停住;什么时候减速,还需要位置控制器决定。
可以分两层:外层位置控制器用目标位置减实际位置,产生目标速度;内层速度控制器让电机跟随这个速度。离目标远时速度较大,靠近目标时降低速度,停车时要求速度趋零。外层安排运动进度,内层实现安排好的速度。
原课件第27页 / 36页从加速度到速度,再到位移
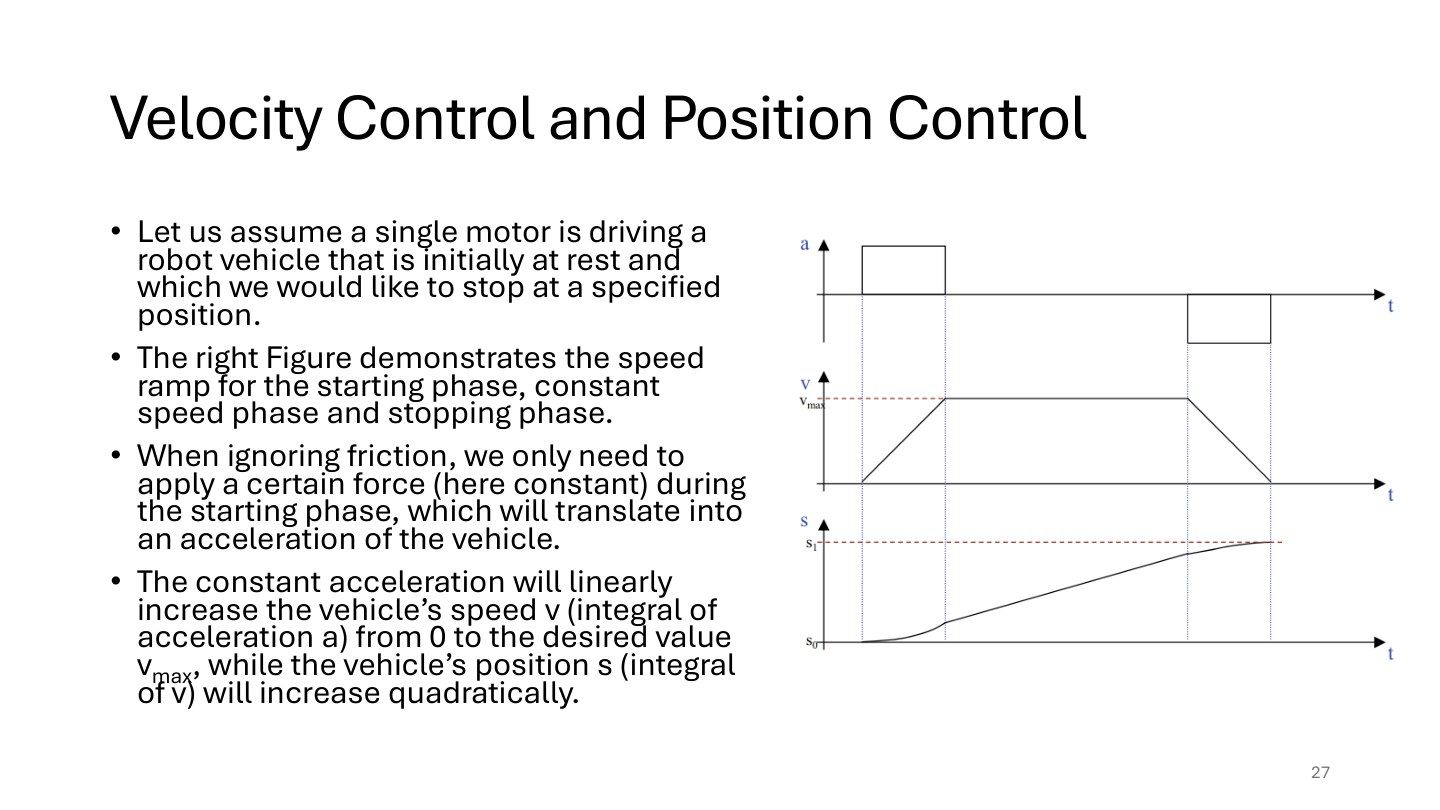
图分启动、匀速、制动三段。启动时施加恒力,忽略阻力且质量固定,由F=ma得到恒加速度a;速度v=at,位移s=(1/2)at²。
例:a=0.5 m/s²,加速2秒,速度=0.5×2=1 m/s,位移=0.5×0.5×2²=1 m。读图从力或加速度的矩形,看速度的斜线,再看位置向上弯的曲线:积分一次得到速度,积分两次得到位移。相同时间内,后面的位移增长更多,因为速度越来越大。
原课件第28页 / 36页匀速与制动阶段怎样计算
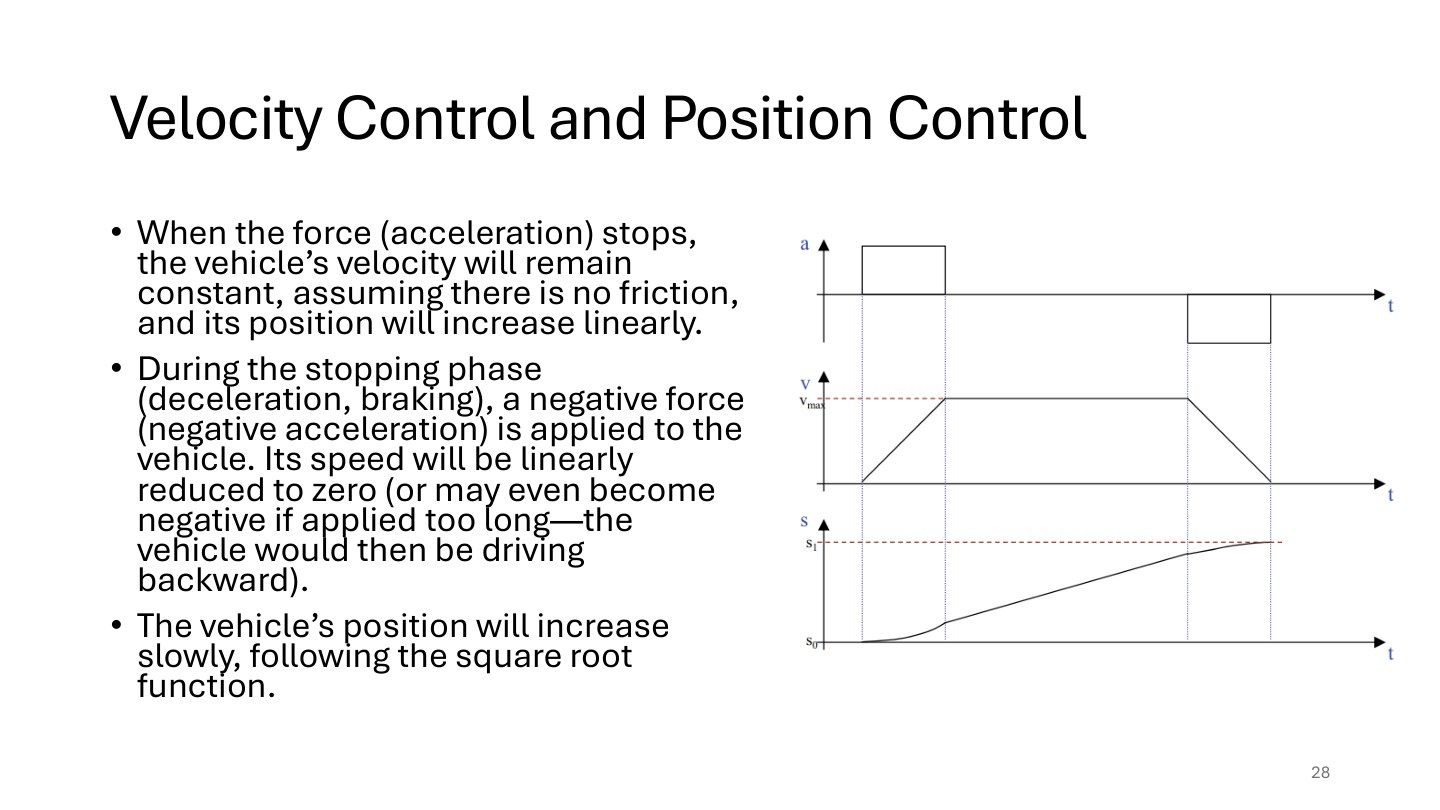
理想无阻力时,撤去驱动力后速度保持不变,位置按s=s_0+vτ增长。制动时设减速度大小a_b>0,制动经过时间为τ:
v=v_0−a_bτ;s=s_0+v_0τ−(1/2)a_bτ²。
停车时v=0,所以0=v_0−a_bτ,移项得到停车时间τ_stop=v_0/a_b。把它代入位移式:
d_stop=v_0(v_0/a_b)−(1/2)a_b(v_0/a_b)²=v_0²/a_b−v_0²/(2a_b)=v_0²/(2a_b)。
例:v_0=1 m/s,a_b=0.5 m/s²。停车时间=1÷0.5=2秒;制动距离=1²÷(2×0.5)=1米。制动期间位移仍增加,只是增加得越来越慢。原页的square root(平方根)应改为二次函数:恒减速度下,位移随时间遵循上面的τ²关系。
原课件第29页 / 36页准确停车必须同时满足两件事
第一,速度最终为零;第二,位置落在目标允许范围内。只满足其中一个还不够:车可能很早停住,也可能经过目标时仍在动。
课件例子要求前进1米,停在±1 cm内,即最终位置应在0.99到1.01米之间,而且没有继续爬行。设计控制时要提前考虑制动距离。若当前速度1 m/s、能提供0.5 m/s²减速度,则需1米停车;不能等到离目标只剩1厘米才开始刹车。
原课件第30页 / 36页停车时为何既要速度也要位置
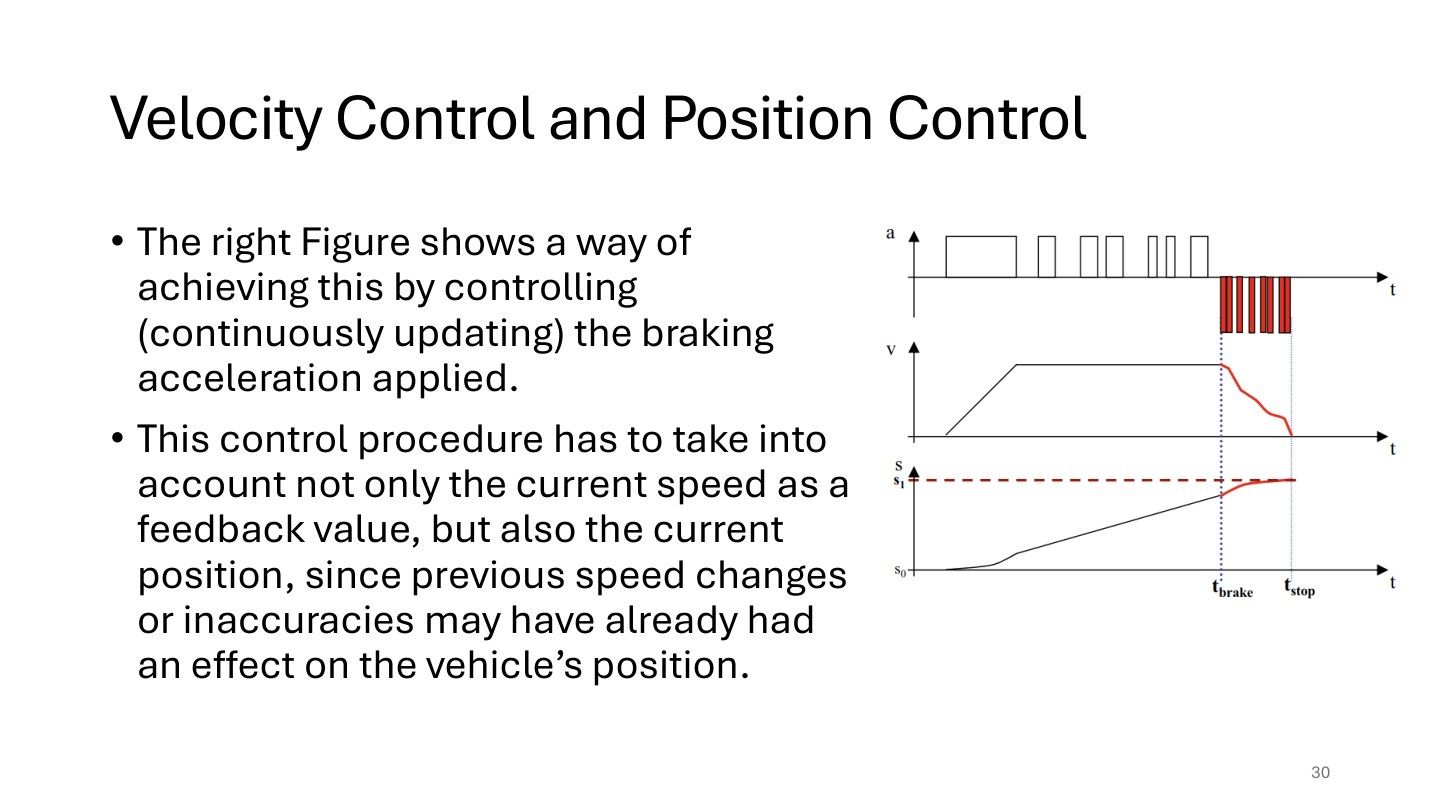
图中控制器在运动中持续更新制动力。当前位置告诉它还剩多少距离,当前速度告诉它还需要多长距离才能停。
设剩余距离为d,当前速度为v,想用恒减速度大小a_b停在目标处。由上一页制动距离d=v²/(2a_b),两边乘2a_b,再除2d,可得a_b=v²/(2d),其中d>0。
例:v=0.4 m/s,剩d=0.2 m。先算v²=0.16,再算2d=0.4,因此a_b=0.16/0.4=0.4 m/s²。同样速度只剩0.1米,所需减速度为0.16/0.2=0.8 m/s²。距离越短,减速越急。这个式子适用于车正在朝目标运动的情形。若车辆最多只能减到0.5 m/s²,它在0.4 m/s时至少需要 0.16/(2×0.5)=0.16 m 才能停住。只剩0.1 m再把命令限制到0.5,仍会越过目标,因此需要提早制动或提前降速。
原课件第31页 / 36页真实小车还有摩擦和低速死区
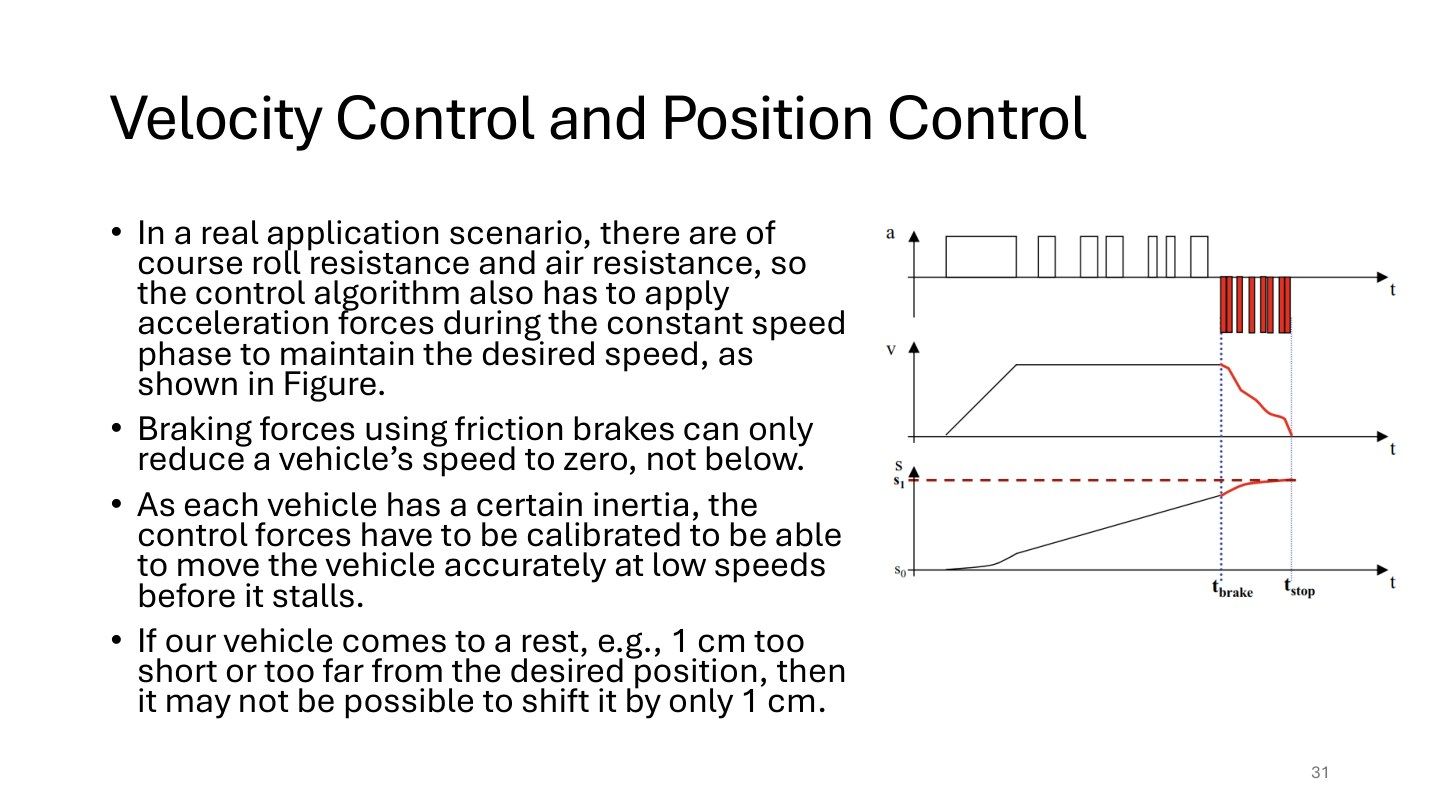
真实车匀速也需要驱动力,因为要抵消滚动阻力和空气阻力。这里匀速表示合力为零,并不是每一种力都为零。图中匀速段仍有驱动力,正是这个原因。
低速时静摩擦会造成死区:小输出推不动,输出加大后又突然开始动。所以停差1厘米,再补一点命令,可能仍不动或一下走过头。需要通过合适的减速轨迹、编码器分辨率和低速控制处理这些问题。摩擦刹车主要耗散运动能量,持续反向电机驱动则可能把车带向后方。
原课件第32页 / 36页为什么两台电机都正常,车仍会跑偏
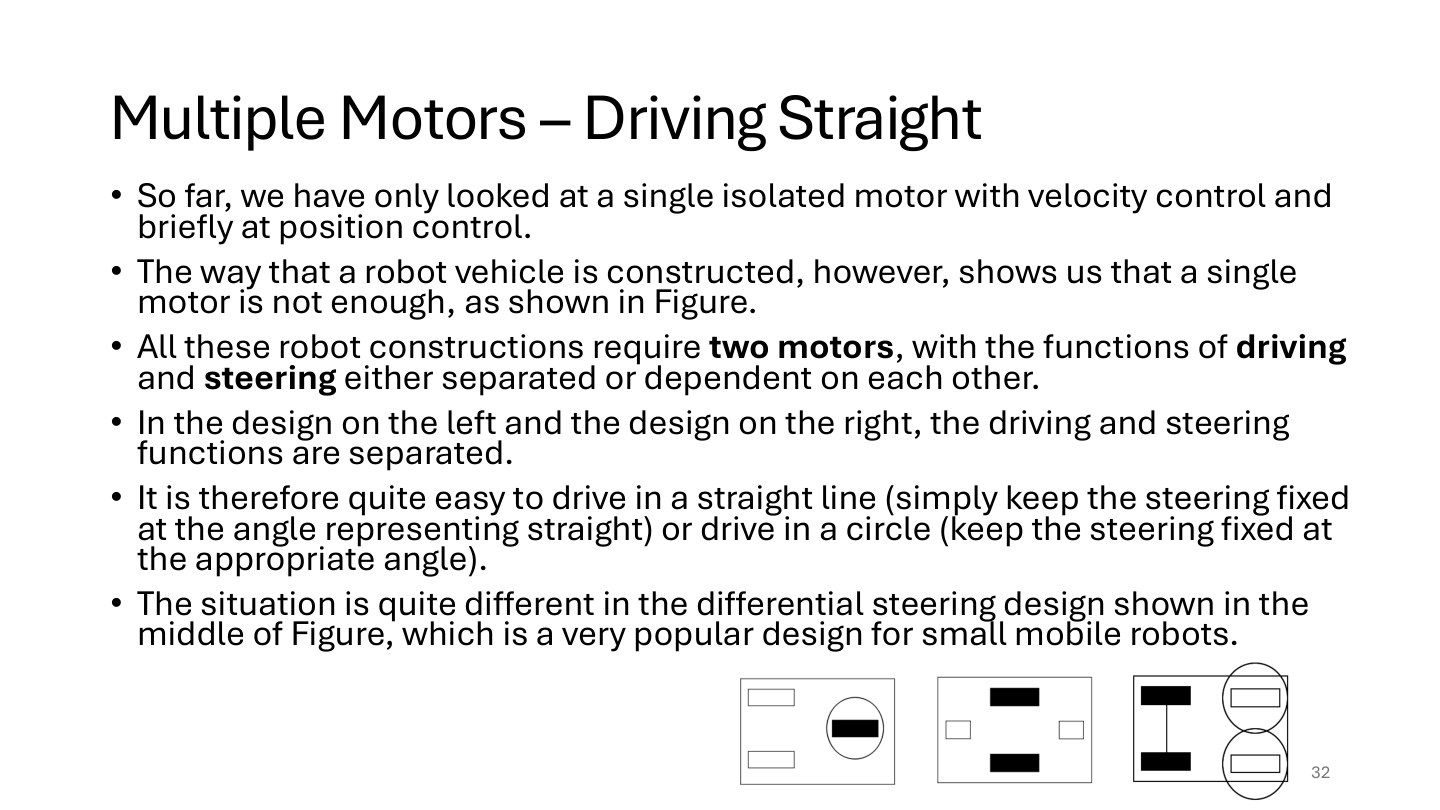
图左、右是驱动和转向功能分开的机构:一个电机负责推进,另一个负责改变轮的朝向。中间差速车由左右轮速度差转向,两个轮子都参与前进与转弯。
差速车想直行,左右轮地面线速度必须相等。若左轮比右轮快,就会向右转。因此“每个电机都在转”不够,还必须协调两边。即使转速相同,轮径不同也会造成线速度不同,因为v=rω;配合控制要关心实际轮程和车体运动。
原课件第33页 / 36页直行与圆弧都靠左右轮配合
设轮距d,左右轮线速度v_L、v_R。车体前进速度v=(v_L+v_R)/2,角速度ω=(v_R−v_L)/d,以逆时针为正。
例:v_L=0.3、v_R=0.3 m/s,则v=0.3、ω=0,直行;若v_R升到0.4、d=0.5 m,则v=0.35,ω=0.2 rad/s,向左沿弧线走。保持直行需要不断抑制两轮差异;希望转弯时则主动设置合适的差异。这里比较的是同一时间段两边的运动。
原课件第34页 / 36页第一次方案:两个独立P环
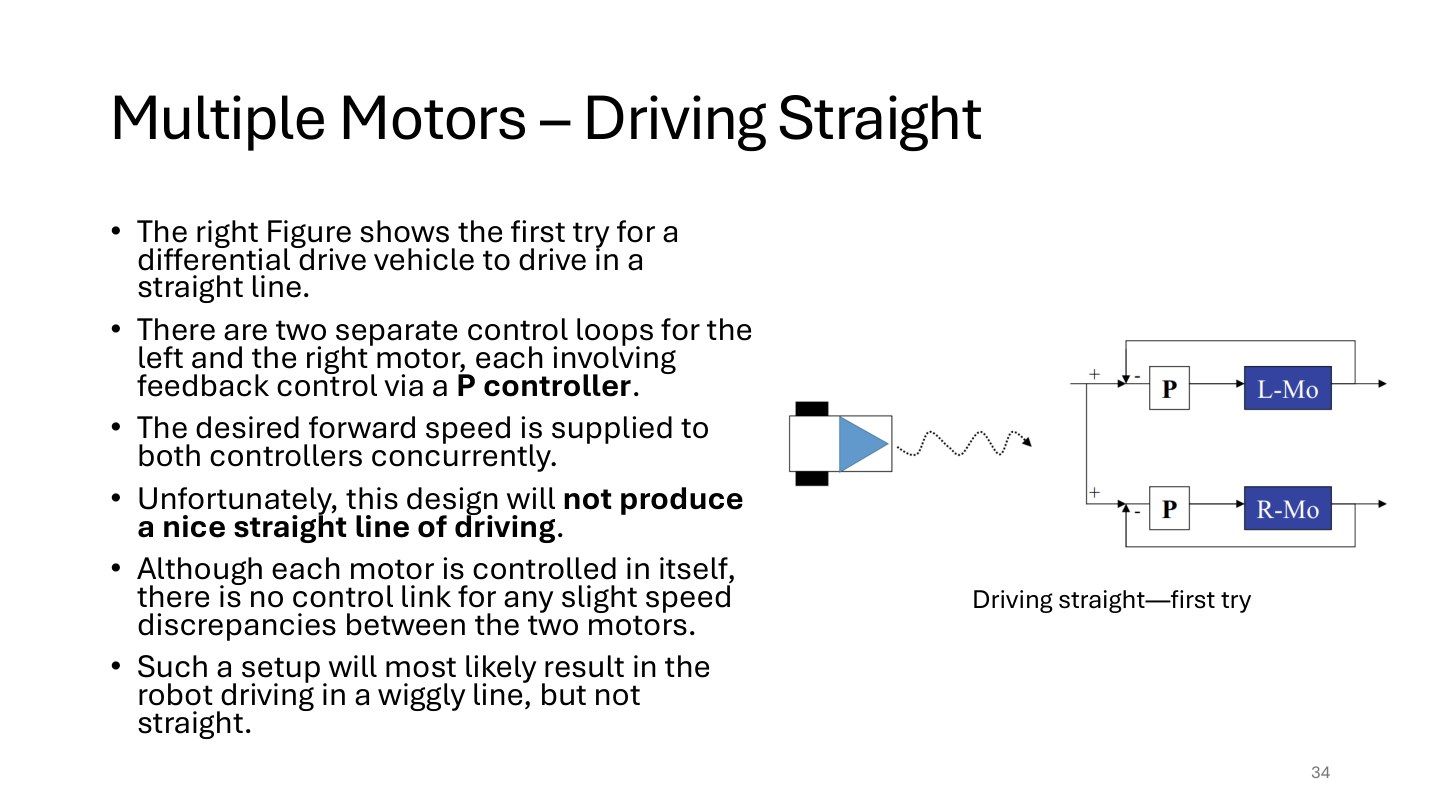
图中左右各有一个P控制器,接收相同目标速度,各自用自己的编码器反馈。每边都在“目标−本轮实际”这个小闭环里工作,但没有专门比较左右累计运动差。
两台电机负载、摩擦不同,纯P又可能各自存在不同稳态误差,左右就可能长期不一致,车体轨迹随之偏转或摇摆。读图时沿左右两条支路分别绕一圈,再找两支路之间是否有纠偏联系,就能看出这一方案缺少什么。
原课件第35页 / 36页第二次方案:加一个左右同步环
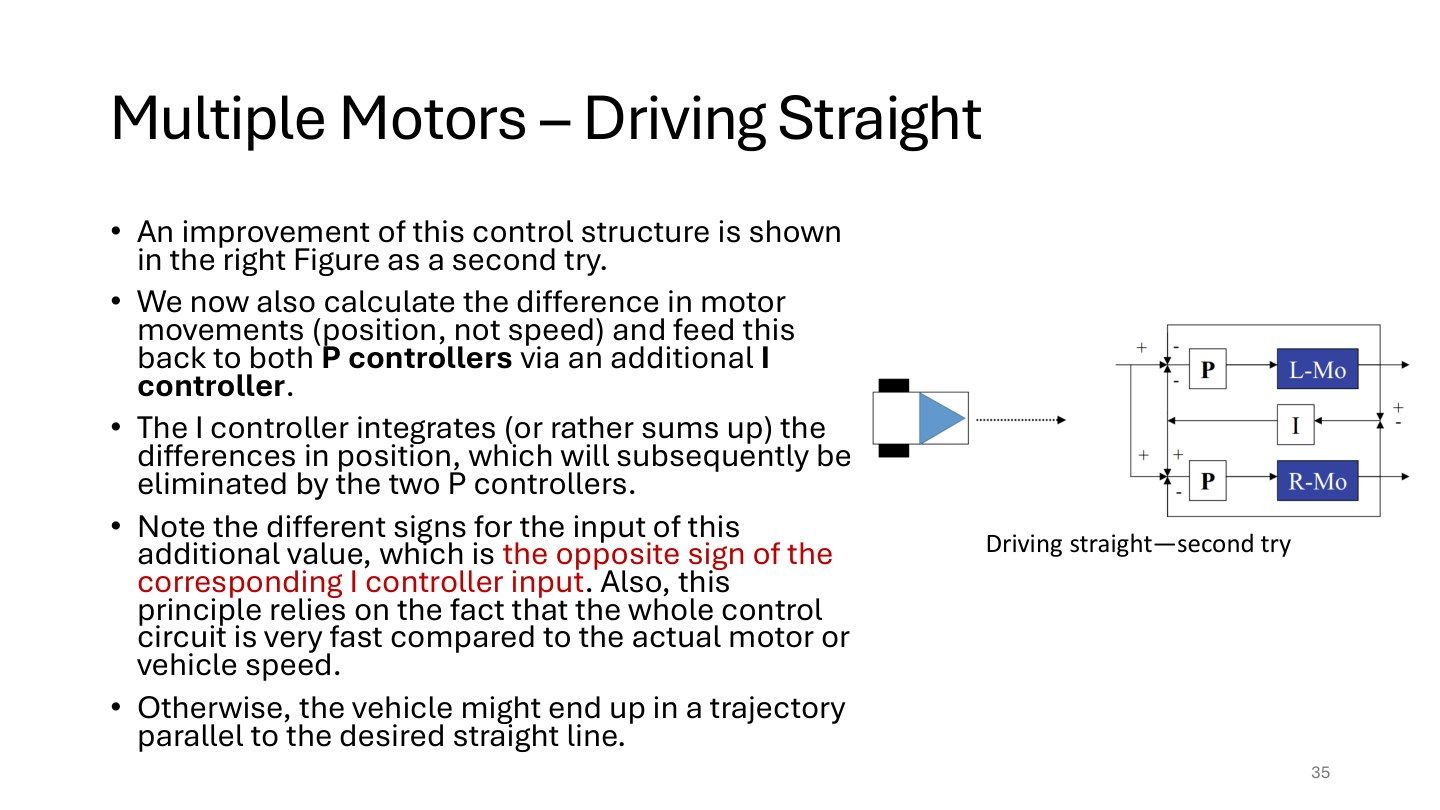
右图多出的支路比较左右运动,并把差异经过I项累计,再以相反符号送入两边控制器。一边偏快时,修正应减少这边、增加另一边,使两轮差距缩小。
关键是抑制累积轮程差,而不只在某一瞬间让转速相等:左轮先多走了2厘米,即使后来速度完全相同,这2厘米差异也不会自动消失。控制环要足够及时,否则后续只把方向调回,车辆仍可能沿一条平行偏移的线走。图中加减号表示纠偏方向,应沿箭头逐个检查。
原课件第36页 / 36页加入转弯偏置,直行控制就能转弯
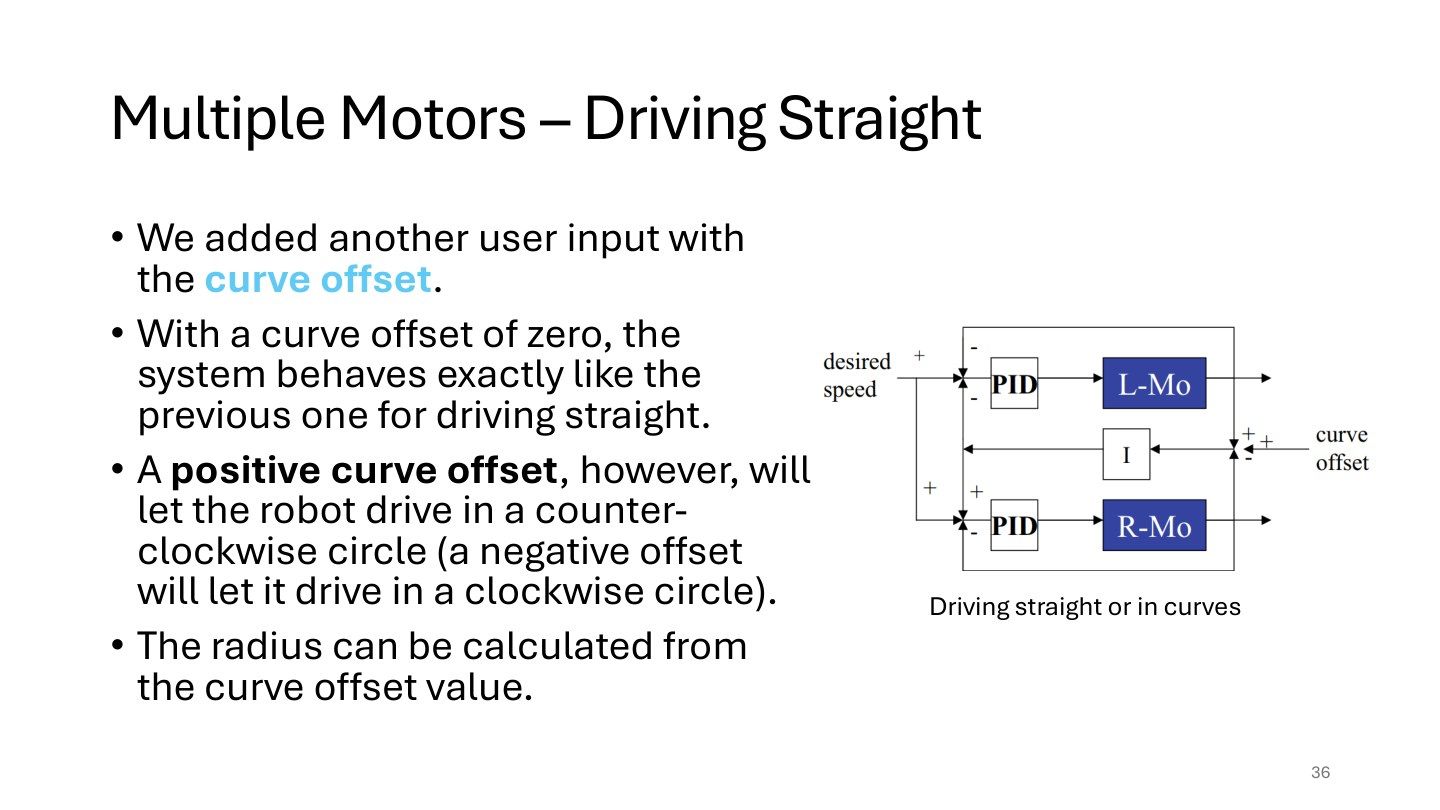
最后一图在左右同步结构中加入curve offset(曲线偏置)。偏置为零,控制器努力维持左右一致;按课件符号约定,正偏置产生逆时针转弯,负偏置产生顺时针转弯。
从运动学看,转弯半径R=v/ω=d(v_L+v_R)/[2(v_R−v_L)]。例如d=0.5 m,左右0.3和0.4 m/s,R=0.5×0.7÷(2×0.1)=1.75 m。软件偏置需先换算成实际轮速差,才能求物理半径。
课堂补充(10-26 Part01 00:56:53–01:00:38):老师用零偏置、正偏置、负偏置分别解释直行和两个方向的圆周运动。