没有找到对应内容,换一个词试试。
原课件第1页 / 32页机器人仿真:先在电脑里做实验
机器人仿真把机器人、环境、传感器和运动规则放进计算机中,让控制程序与虚拟系统交互。例如先让虚拟小车穿过迷宫,再观察它的定位、规划和控制是否按预期配合。
本讲先认识仿真模型,再区分Gazebo与RViz,接着讲建图、导航,最后讲与真实设备持续交换数据的数字孪生。每一步都围绕“输入是什么、模型怎样变化、怎样观察结果”。
原课件第2页 / 32页全讲四部分怎样衔接
第一部分解释仿真是什么、能用于哪些任务;第二部分列常见工具;第三部分用Gazebo和RViz串起建图与导航;第四部分讨论数字孪生。
记住三个问题:模型描述“系统是什么样”,仿真描述“按规则运行后会怎样”,可视化描述“把系统数据怎样显示给人看”。数字孪生再加入与特定真实对象的数据联系,使虚拟模型可以跟踪实际状态并参与反馈。
原课件第3页 / 32页模型与仿真的区别
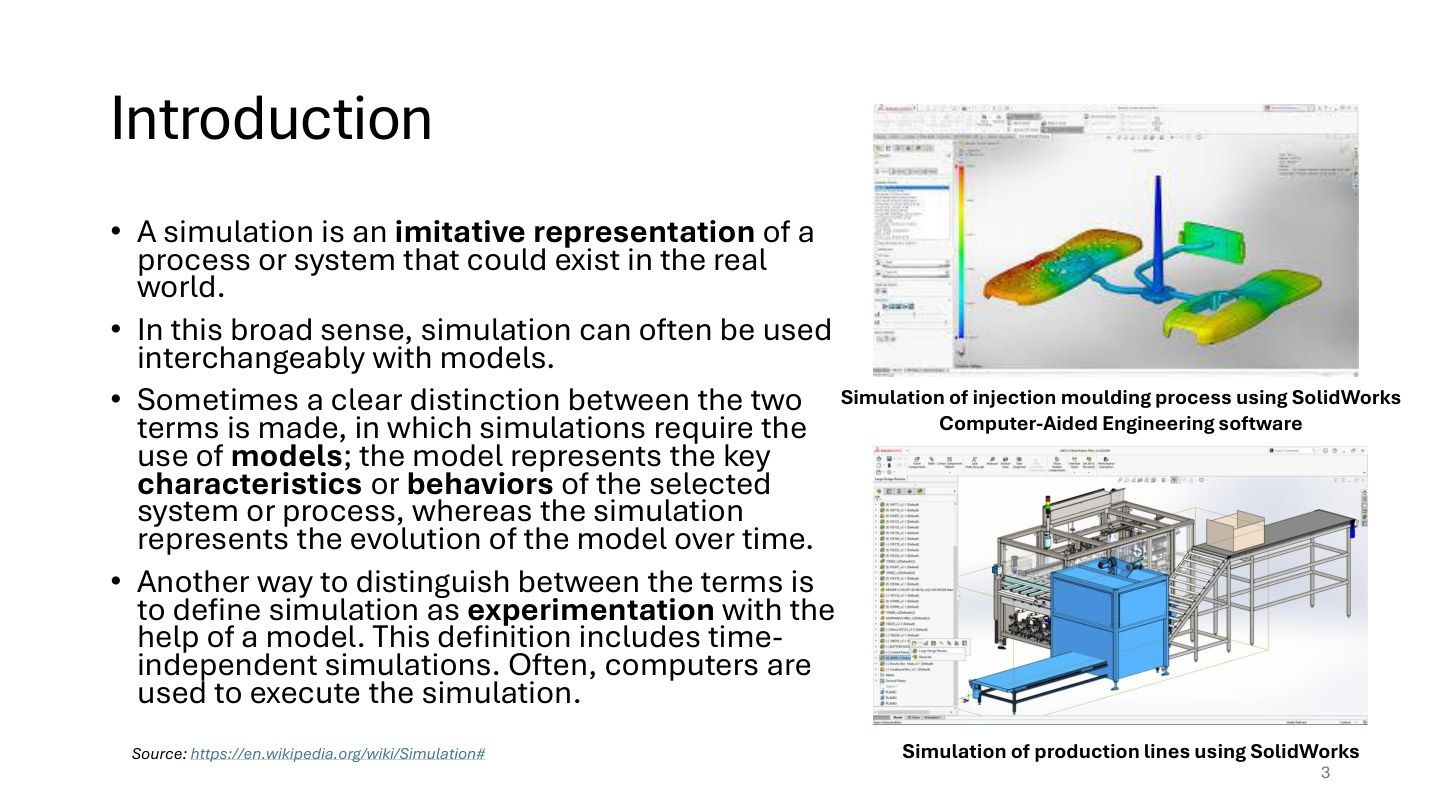
模型保存系统的关键特征,例如轮半径、质量、关节连接和电机作用方式;仿真使用这些模型做实验,常见形式是推进时间,算出系统之后的状态。
图中注塑仿真研究材料怎样流动,生产线仿真研究工件怎样经过工位。机器人也类似:先给结构与规则,再输入控制命令,观察位置、速度和传感器数据。广义仿真还包括不强调时间推进的模型实验。
课堂补充(11-02 Part01 00:00:00–00:05:33):老师从CAD零件、装配模型出发,说明可在制造实体前研究结构和运动,减少反复制作的时间与材料成本。
原课件第4页 / 32页机器人仿真里有哪些对象
虚拟世界包含机器人、地面、障碍、物体和传感器。控制程序向机器人发送命令,仿真器按模型计算运动,再生成新的传感器读数返回程序。
例如发送前进速度后,虚拟轮子转动,小车位置变化,激光雷达看到的墙面距离也跟着变化。这样可以反复修改算法,并重置到同一初始条件比较。测试时要明确研究什么:路径规划需要通行空间,抓取还要关心接触和物体属性,所需模型细节不同。
原课件第5页 / 32页五类模型分别解决什么
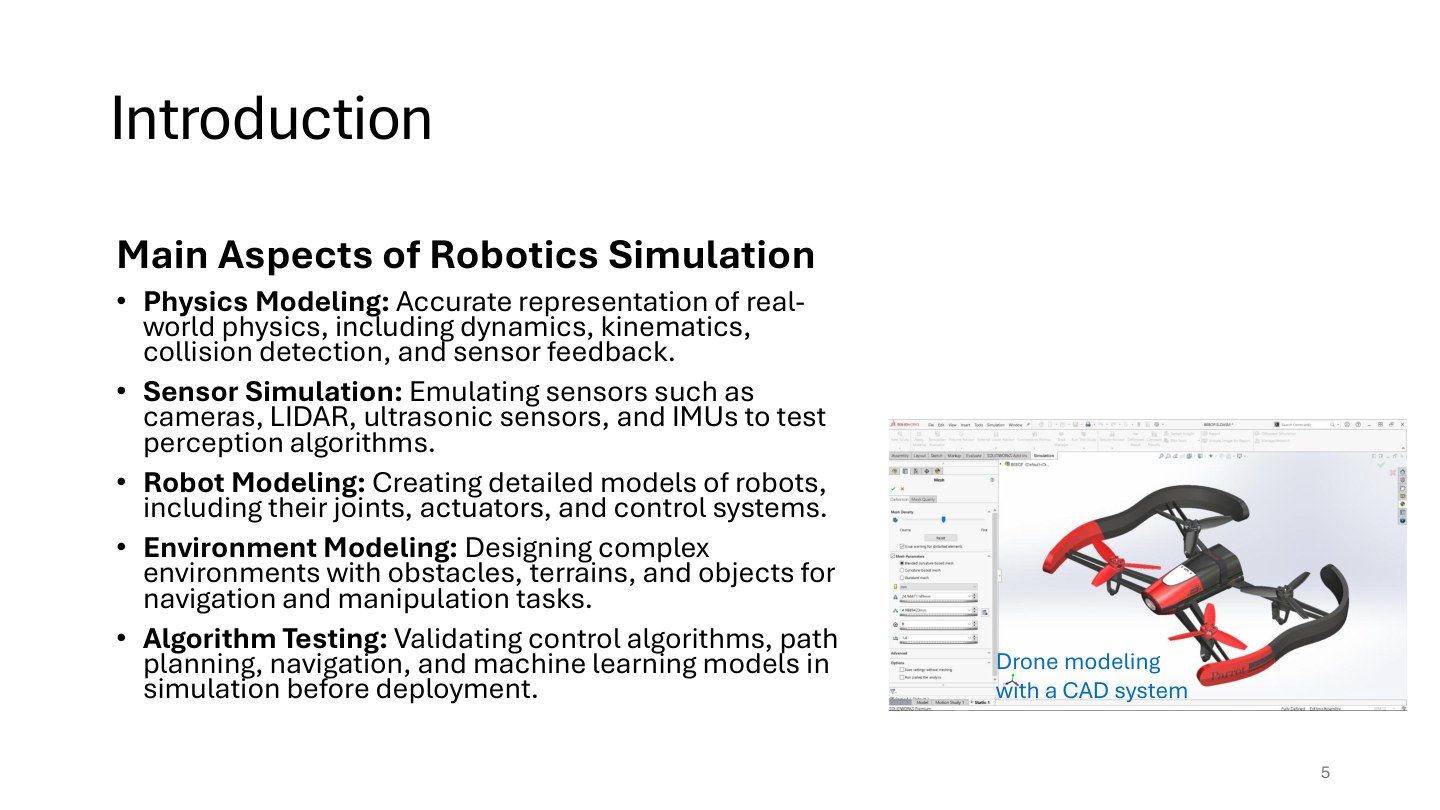
物理模型计算运动、碰撞和接触;传感器模型生成相机、雷达、超声、IMU等数据;机器人模型说明连杆、关节和执行器;环境模型提供地形、障碍与物体;算法则读取数据并决定动作。
图中的无人机CAD主要提供形状和结构,要变成可飞行仿真,还要补质量、惯量、推力和传感器参数。外形相像只是其中一层;同样一个控制命令会产生怎样的运动,取决于这些动力与约束模型。
原课件第6页 / 32页仿真可以怎样参与开发
算法开发可在同一场景反复比较控制器;教学可让学生观察状态变化;原型设计可先比较轮距、尺寸或传感器位置;研究可构造导航、操作或交互情景。
硬件在环表示部分真实硬件参与闭环,其余对象由仿真替代。例如真实控制器输出命令,电脑模拟电机与机器人,把计算出的反馈送回控制器。它与全部在电脑里运行不同,重点是检验真实控制硬件与系统其余部分的配合。
原课件第7页 / 32页常见工具该怎样分类
Gazebo、Webots、CoppeliaSim提供机器人仿真环境;PyBullet常通过Python调用物理仿真;Unity、Unreal是通用引擎,也能用于搭建视觉和交互场景。ROS主要承担通信与软件组织,可连接这些工具。
选择工具先看任务需要:要测试传感器与导航接口,还是研究接触物理、学习算法、视觉数据或沉浸显示?仿真器与ROS是可组合的不同层。它们相互连接后,控制节点可以像接收真实传感器数据那样接收仿真数据。
原课件第8页 / 32页Gazebo负责推进虚拟世界
Gazebo根据物理模型计算机器人怎样运动,并模拟相机、深度相机、雷达、IMU和碰撞传感器等。用户可以添加墙、门、桌椅,改变灯光或物理参数,观察算法反应。
例如差速车收到左右轮速度后,仿真器更新车体位姿;激光模型再根据新位置生成扫描。不同驱动结构需要对应模型,差速、滑移转向与全向不能只换外观。把轮的连接、方向和驱动插件配置正确,控制命令才有明确物理意义。
原课件第9页 / 32页Gazebo空白世界窗口怎么看
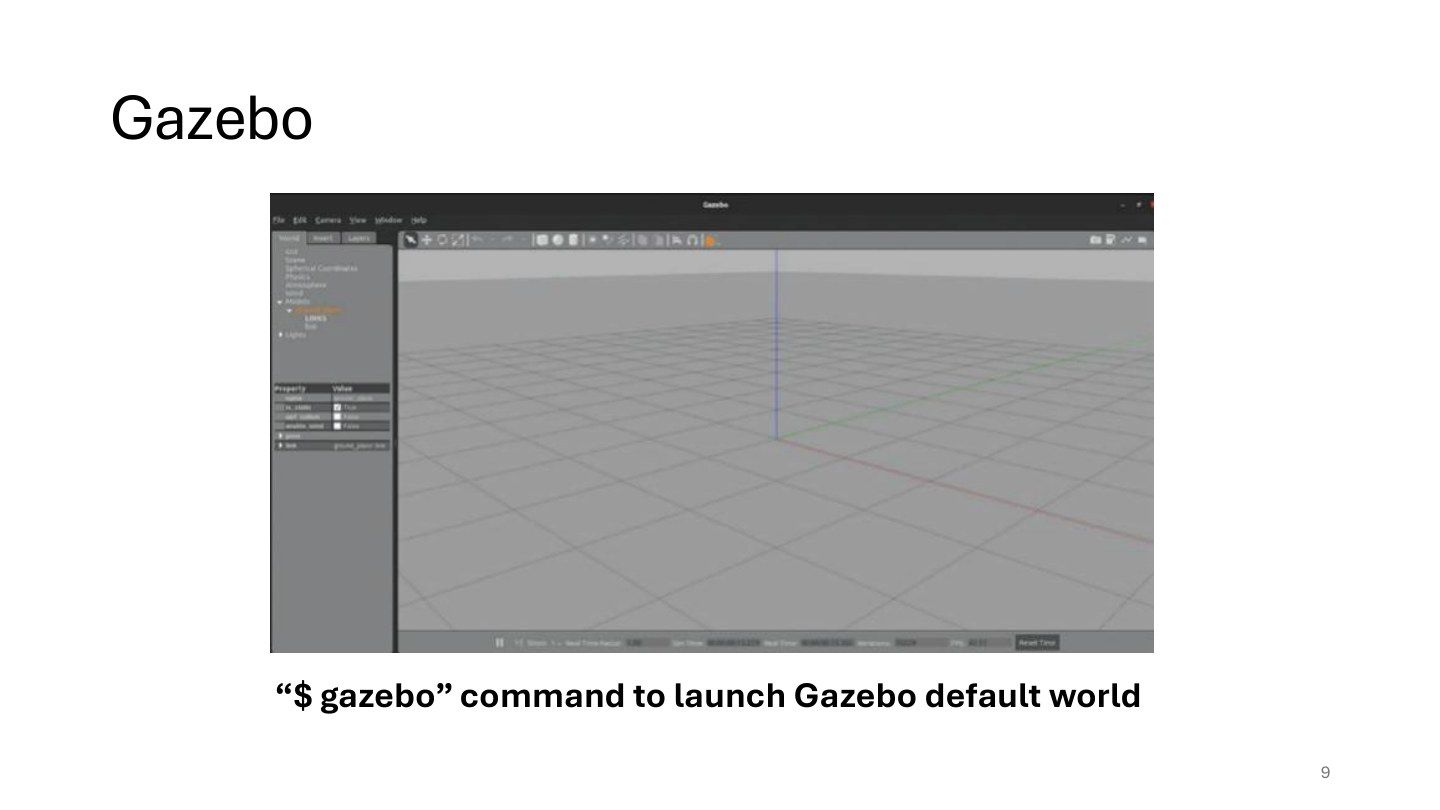
图中中央网格是三维世界,彩色轴标明坐标方向,侧面面板用于查看或调整世界中的对象。默认空场景只说明仿真环境启动,还需要加载机器人和相应传感器、驱动配置。
课件中的gazebo是该示例软件的启动命令,前面的$是终端提示符,不是命令的一部分。课程ROS 2上机环境在Tutorial 6中通过ros2 launch turtlebot3_gazebo empty_world.launch.py加载带机器人的空世界;启动文件会把相关对象与节点一起组织好。
原课件第10页 / 32页RViz负责显示机器人系统的数据
RViz全称Robot Visualization。它显示机器人模型、激光点、地图、路径、目标位姿、关节状态等,让你看到各模块正在报告什么。
Gazebo计算“虚拟世界里发生了什么”,RViz显示“机器人系统当前认为发生了什么”。例如Gazebo里车在直行,但RViz中的轨迹偏转,可沿里程计、TF或定位数据查原因。RViz本身不负责碰撞物理,也不会仅凭打开窗口就自动生成地图或规划路线。
原课件第11页 / 32页RViz默认窗口为什么看起来是空的
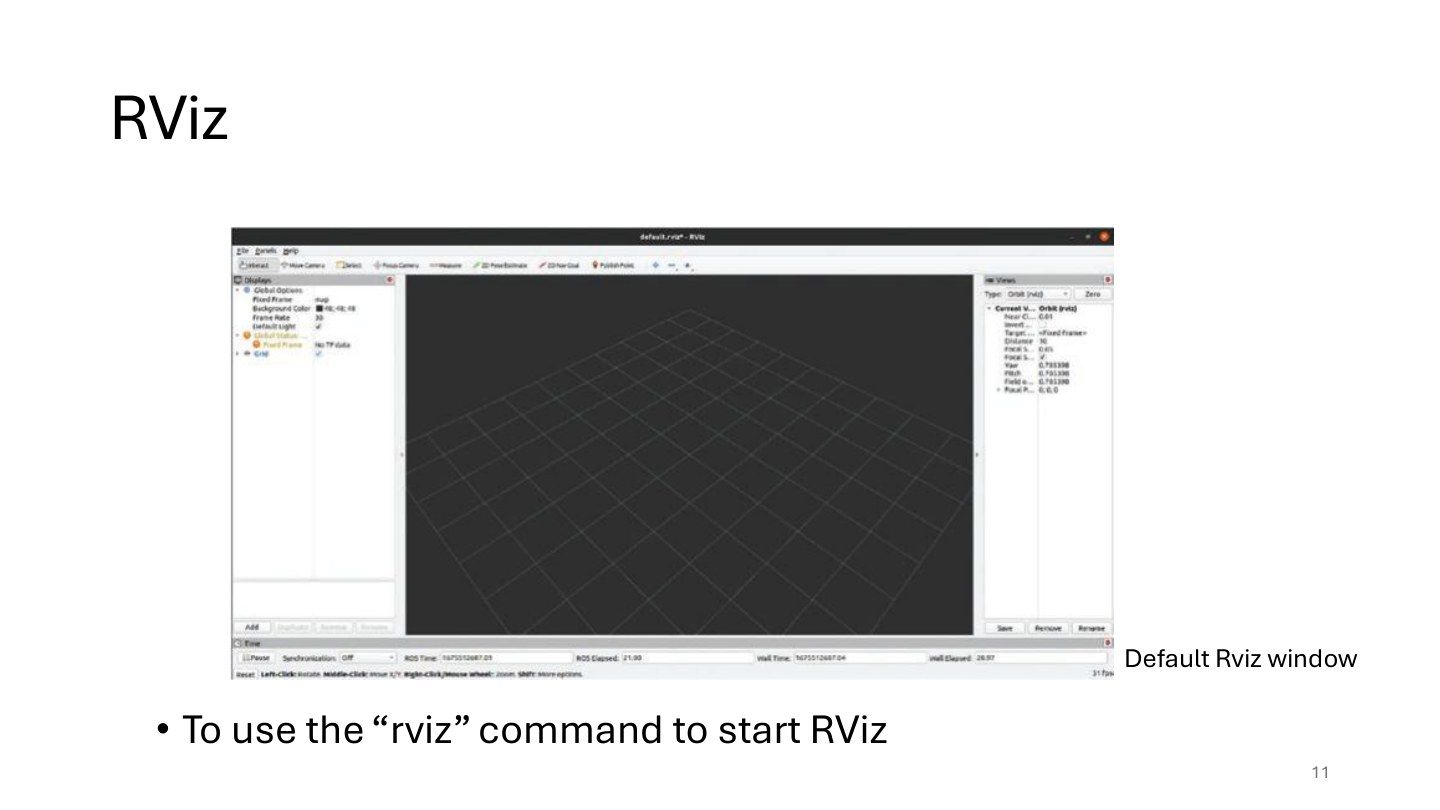
图中中央是显示区,左侧是显示项配置,右侧通常是视角等面板。要显示某类信息,需要选择相应Display,并指定主题;还要设置Fixed Frame,使不同消息能转换到共同坐标系。
例如添加LaserScan显示并订阅/scan,才会出现激光点;添加Map并选择/map,才会显示地图。原页用rviz启动旧示例,ROS 2中对应工具通常为rviz2。窗口打开只是第一步,主题、坐标变换和数据显示设置也要连起来。
原课件第12页 / 32页把机器人生成到迷宫里
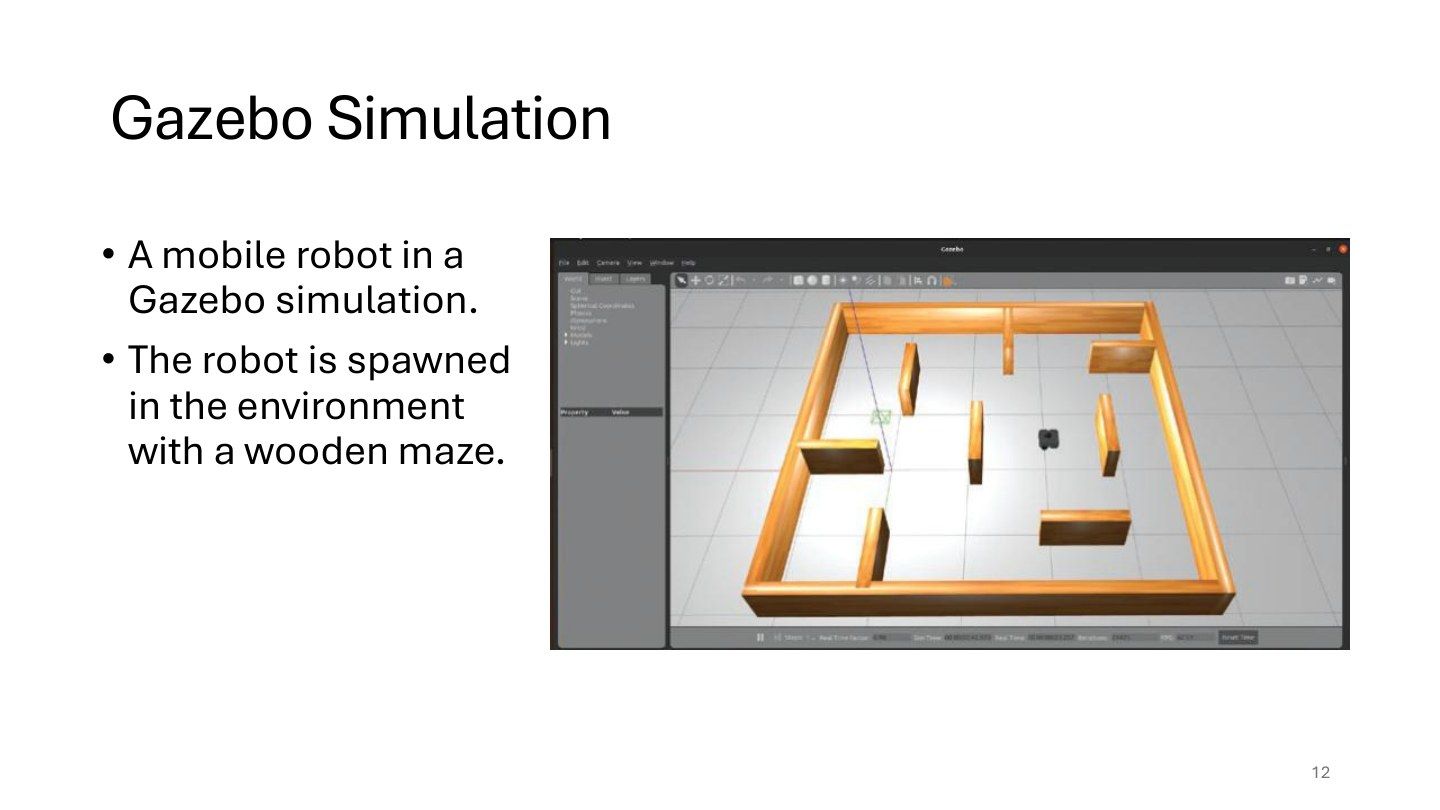
图中的小车位于由木色墙壁构成的迷宫中。spawn表示把机器人模型加入世界,并指定初始位置和朝向。墙体既有外观,也需要碰撞几何,才能阻挡机器人或产生激光回波。
读这幅图时先找机器人,再看通道宽度和出口,想想它怎样获得周围信息。我们在屏幕上看到完整迷宫,而机器人算法通常只能看到其传感器提供的数据;建图任务正是从局部观测逐渐恢复环境结构。
原课件第13页 / 32页键盘遥控怎样改变运动
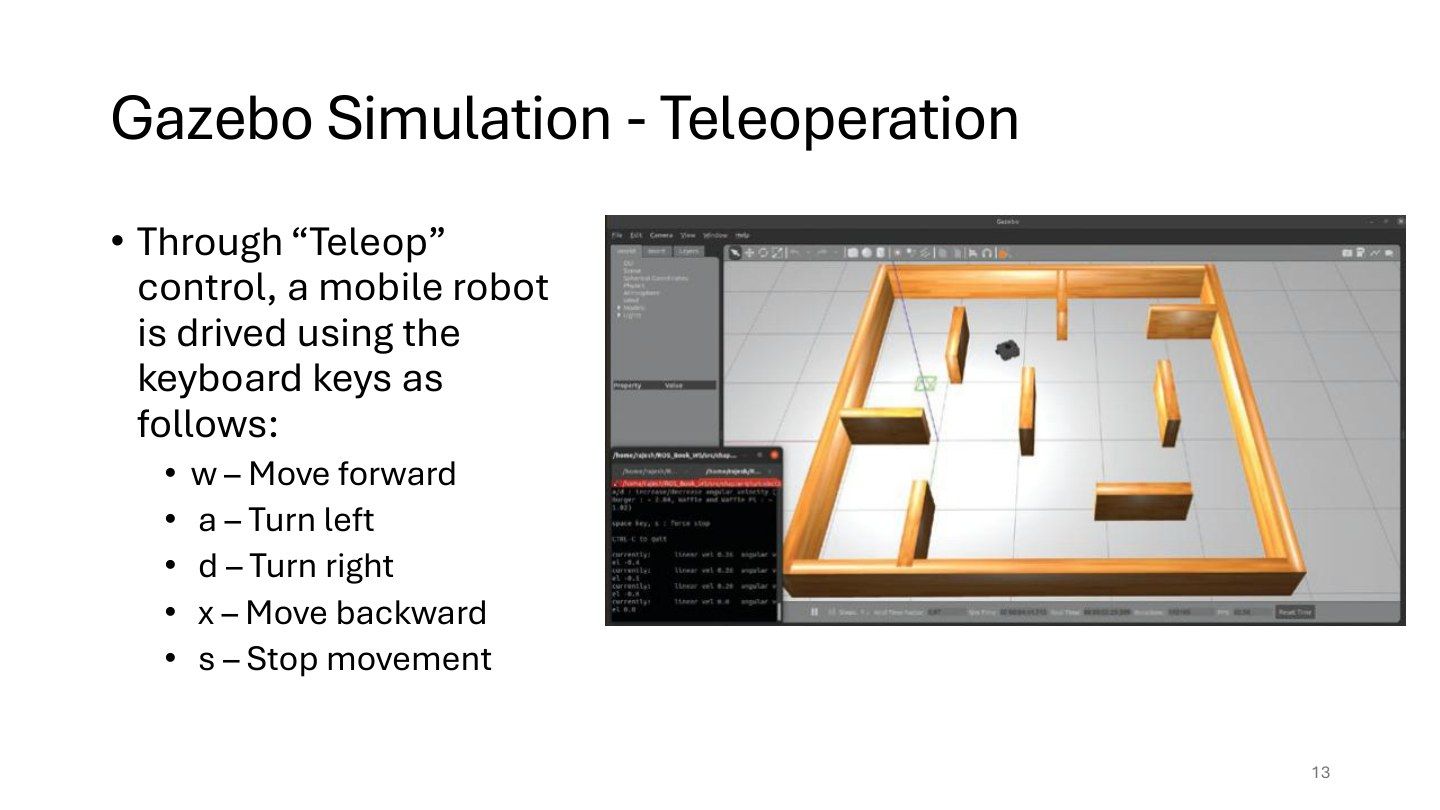
课件的按键约定为w前进、x后退、a左转、d右转、s停止。按键由遥控程序转换成速度命令,再发给底盘控制接口,仿真中的机器人据此运动。
先单独试前进,再停止,再试转向,观察车头朝向和轮子运动,容易看出命令含义。键盘输入通常由当前获得焦点的终端接收;鼠标点到别的窗口后,原终端可能收不到按键。具体按键以正在运行的遥控程序说明为准,因为不同程序的约定可以不同。
原课件第14页 / 32页建图:把观察变成空间记录
仿真机器人利用激光或深度相机观测周围环境,建图程序把测量转换为地图。常见二维占据栅格把地面分成许多小格,每格记录空闲、占据或未知状态。
例如激光在前方2米碰到墙,光束经过的格子可支持“空闲”,终点附近支持“有障碍”。机器人向前移动后,新扫描会补充原先看不到的区域。Gazebo提供传感器数据,真正生成地图的是连接到这些数据的建图算法。
原课件第15页 / 32页从扫描到占据栅格分几步
先获取扫描,再结合机器人位姿把观测放到地图坐标系,最后更新栅格状态。例:雷达与车体坐标的原点重合、轴向对齐。机器人位于地图 (1,1) m,车头朝地图 x 轴正向。雷达在前方2 m看到墙,所以墙的地图位置为 (1+2,1)=(3,1) m。
从机器人到墙之前经过的格子得到“空闲”证据,墙所在的终点格得到“占据”证据,这一束光无法更新墙后的格子。此前从未观测过的格子仍标为未知。机器人转向或移动后,用新的位姿重新转换每束观测,再合入同一张地图。
ROS占据栅格常用0表示空闲、100表示占据、−1表示未知,中间数值可表达占据程度。显示常画为空闲白色、障碍黑色、未知灰色。SLAM同时修正位姿与地图,使各次扫描能在同一坐标系中对齐。
原课件第16页 / 32页有了地图以后能做什么
导航利用地图寻找通路;定位把当前观测与地图匹配,估计机器人在哪里;环境理解则把墙、门口、通道等结构组织起来。
例:一开始只知道前方有墙,建图后能知道这面墙与其他通道的相对关系,于是可以规划绕行。地图保存的自由空间还需考虑机器人尺寸:一个格子中心空闲,并不表示整台车都能通过。后面的代价地图会把障碍周围也留出一定距离,帮助规划可通行路线。
原课件第17页 / 32页保存地图为什么有两个文件
原页ROS 1命令为rosrun map_server map_saver -f my_map:运行map_server包里的map_saver,-f指定输出前缀。它保存my_map.pgm和my_map.yaml。
PGM保存栅格图像,YAML保存怎样解释它,包括图像文件名、resolution(每格边长,米/格)、origin(地图原点与方向)、空闲与占据阈值等。例如resolution=0.05,横向200格就对应200×0.05=10米。图像加上这些元数据,才有物理尺度和空间位置。
课程ROS 2流程使用:
ros2 run nav2_map_server map_saver_cli -f my_map
nav2_map_server是包,map_saver_cli是程序。保存前看地图是否覆盖所需区域;下一次加载YAML时,它会按其中记录找到图像,所以图像与YAML应一起保留。
原课件第18页 / 32页启动建图与读RViz地图
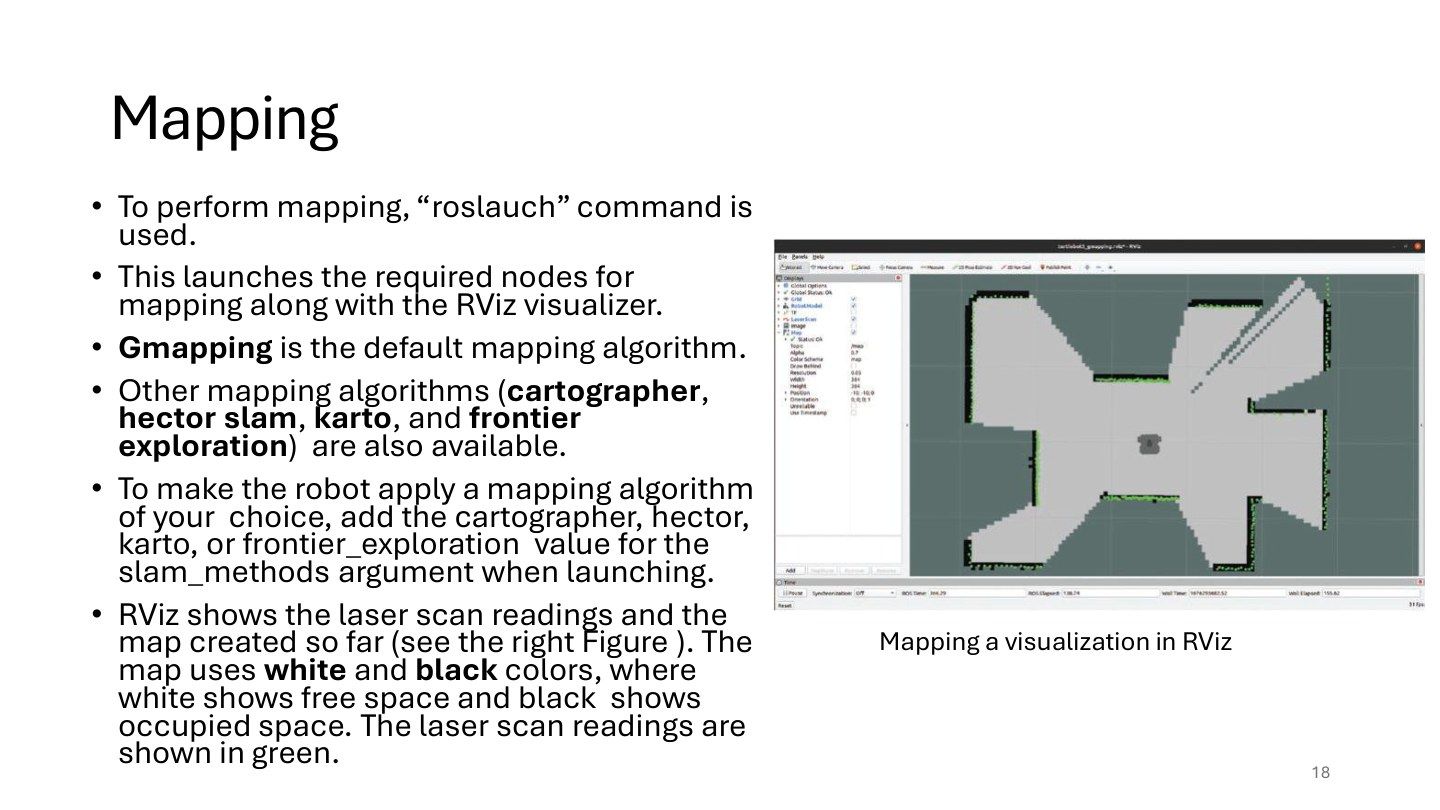
原页roslauch拼写应为roslaunch,属于ROS 1示例。启动文件把建图节点、数据连接和显示配置一起组织起来;课程ROS 2上机使用ros2 launch及SLAM Toolbox,具体步骤见Tutorial 6。
图里白色是已知空闲区域,黑色是障碍,灰色是尚未探索区域,绿色是当前激光扫描。观察机器人移动时,绿色扫描是否与黑墙对齐,地图是否逐渐展开。算法列表中Gmapping、Cartographer、Hector、Karto有不同输入与假设;frontier exploration主要决定接下来探索哪里,不能简单视作同一种建图核心。
原课件第19页 / 32页自主导航比遥控多了哪些步骤
遥控是人直接决定前进或转弯;自主导航则由人给目标,机器人自己定位、规划、避障和控制。仿真让这条完整链路在虚拟环境中运行。
典型过程是:获取地图和当前位置→计算去目标的路线→沿路线发送速度→持续感知障碍并更新动作。SLAM可提供地图与位姿,A*等算法负责规划,路径跟踪控制负责运动。它们互相配合,但建图与导航是不同任务:已经有可靠地图时,也可以直接定位并导航。
原课件第20页 / 32页导航系统的端到端数据流
世界模型决定虚拟机器人受到什么物理约束;传感器模型输出扫描或图像;定位与建图模块估计地图中的位姿;规划器根据地图和目标输出路线;控制器根据路线与反馈输出速度;Gazebo再计算新的运动。
这一圈不断重复。读本页时把每项放进这条循环,便不会把Gazebo、ROS和规划算法混为一谈。地图规划可能找到一条路线,但底盘跟踪不佳仍会偏离,因此评估导航既要看路线是否合理,也要看机器人实际是否按路线到达。
原课件第21页 / 32页怎样用仿真比较导航方案
仿真可以重复同一初始条件,快速更换路线算法和参数;也可以改变障碍布局,观察动态环境下的反应。这样容易分辨“算法改变带来的效果”和“每次试验环境不同带来的差异”。
例如固定起点与目标,分别测试空走廊、窄通道和有人横穿,记录是否到达、用时、路程、最近障碍距离。比只观看一次动画更容易判断系统表现。
课堂补充(11-02 Part01 00:39:56–00:44:53):老师强调可在复杂、变化的虚拟环境里反复检验导航,并降低开发中的测试成本。
原课件第22页 / 32页在RViz设置目标位置和方向
在RViz点击2D Nav Goal后,在地图上按住鼠标,落点决定目标位置;拖动产生箭头,箭头决定到达时的朝向;松开后发送目标位姿。例如点击走廊尽头、箭头朝门,表示“去走廊尽头,最后面向门”。
导航系统用全局地图先规划整体路线。运动中,局部控制再结合最新传感器信息决定眼前速度;途中有人出现时,可以停下或绕行。这样把“准备走哪条路”和“此刻怎样走”分开处理。
ROS 2课程实验中的按钮名为Nav2 Goal,设置位置与朝向的点击、拖动含义相同;初始位置则通过2D Pose Estimate告诉定位系统,见Tutorial 6。
课堂补充(11-02 Part01 00:39:56–00:44:53):老师按点击、拖动的顺序解释目标位姿,并区分全局路线和途中处理动态障碍的局部路线。
原课件第23页 / 32页对照RViz与Gazebo两幅画面
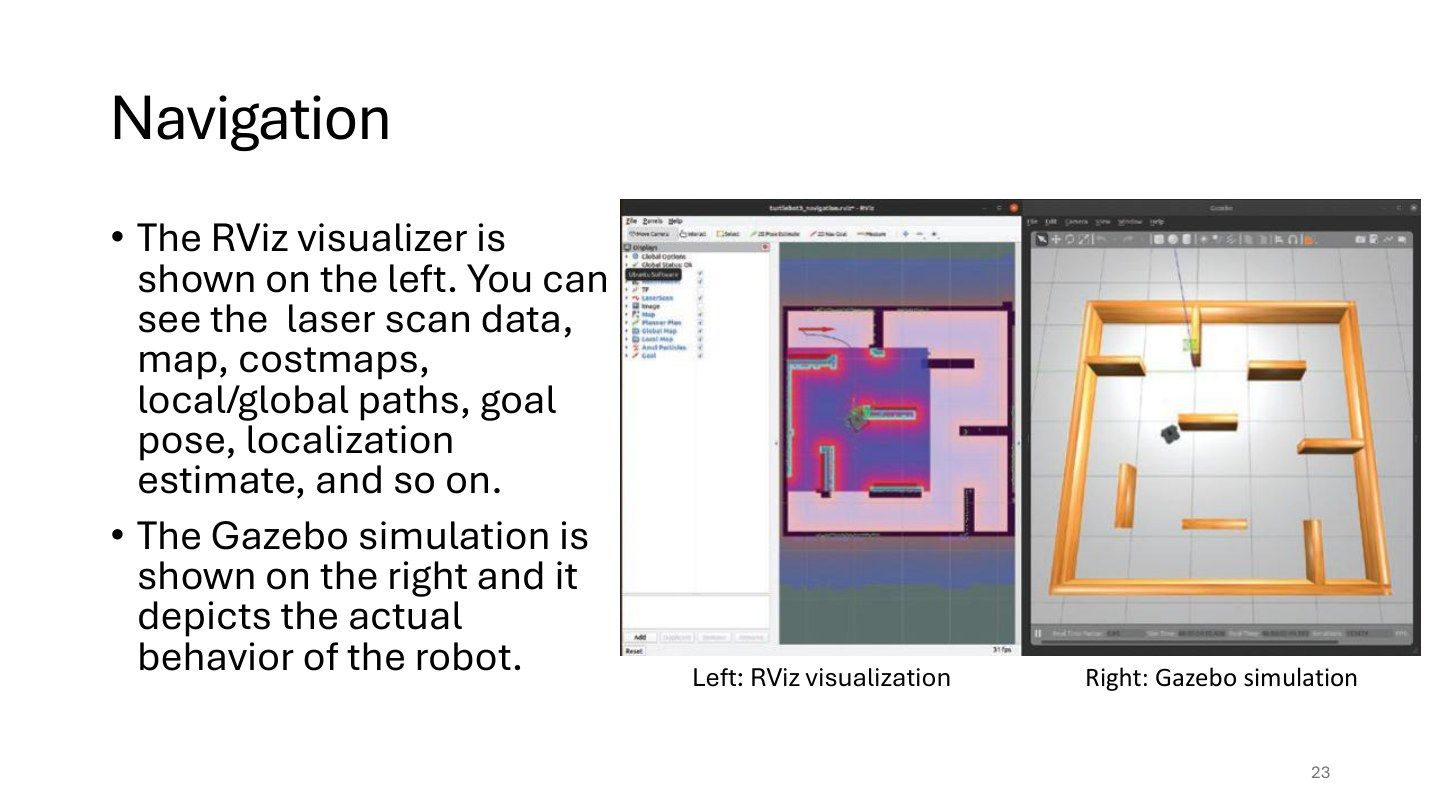
左侧RViz显示地图、激光、位姿估计、目标、全局与局部路径,以及障碍附近的代价区域。右侧Gazebo显示虚拟场景里机器人怎样运动。两边可以看同一过程的不同层面。
先在右边确认车的位置与障碍,再看左边传感器和地图是否对应;然后检查路径是否穿过可通行区域,车是否跟随路径。代价地图中的彩色边带常表示离障碍越近、通行代价越高,并非真实世界里存在一层彩色墙。
原课件第24页 / 32页数字孪生多了一条虚实连接
数字孪生为特定实体建立数字表示,并通过数据保持状态对应。沿信息方向读一圈:真实设备→传感器测量→数字模型更新→分析或决策→控制命令→真实设备。
例如真实机械臂关节从20°转到30°,传感器上报30°,数字机械臂更新到相应状态;数字端用更新后的状态检查后续动作,再把调整后的命令交给实际设备。于是测量把真实变化带进模型,反馈又影响接下来的真实变化。
几何模型说明它长什么样,状态数据说明这台设备现在怎样,分析与反馈说明接下来怎样调整。三者联系起来,才能从静态三维展示走向持续反映实体的数字孪生。
课堂补充(11-02 Part01 00:44:53–00:50:49):老师用物理对象与软件模型并列的图解释双向动态映射,以及全生命周期的数据记录。
原课件第25页 / 32页数字孪生可以对应哪些对象
数字孪生的对象不局限于机器人,也可以是设备、生产过程、地点、系统或人员相关过程。对象既有静态组成,也有随时间变化的状态。
例如移动机器人数字表示既记录车体尺寸、电池与传感器组成,也记录当前位姿、电量和任务状态。贯穿生命周期意味着设计、制造、使用和维护产生的数据可以关联到同一对象。读本页时把“数字副本”理解成模型、数据与状态的组合,比只理解成一个3D外壳更完整。
原课件第26页 / 32页物理端与数字端各有什么
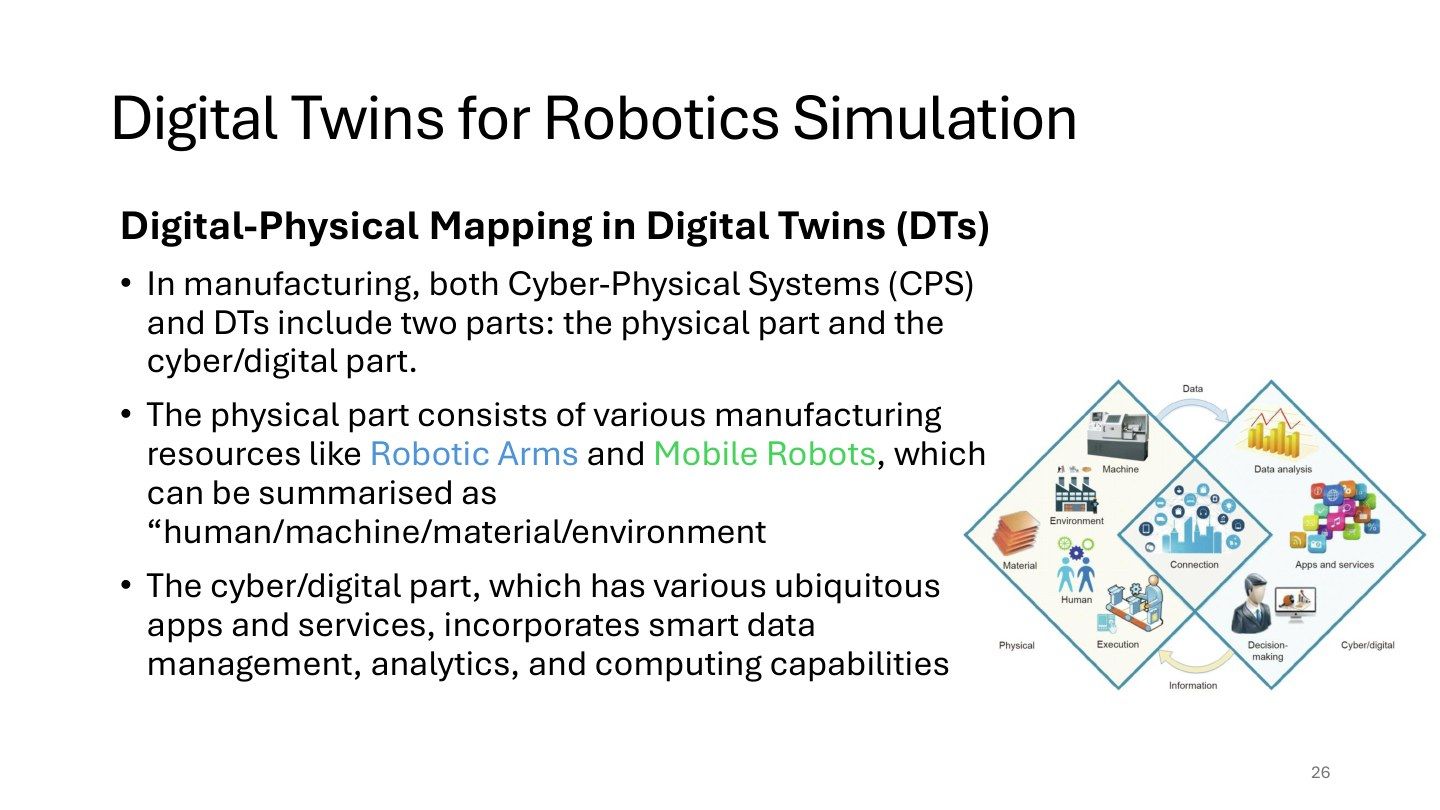
物理端包含人、机器、材料和环境,如机械臂、移动机器人、工件和车间。数字端包含模型、数据管理、分析、计算和应用服务。两端通过网络与接口交换信息。
例如温度传感器上报电机状态,数字端显示趋势并分析是否异常,控制端再决定减载或安排维护。信息物理系统CPS强调计算与物理过程的结合,数字孪生进一步强调某个实体及其数字表示之间的对应关系,两者可以配合构建生产系统。
原课件第27页 / 32页高保真模型需要哪些内容
模型除了几何外形,还要包含质量、材料、结构、行为规则与功能。例如两个机械臂外形一样,但载荷、摩擦或控制限幅不同,运动反应也可能不同。
数字孪生对应特定实体,要用实际数据更新参数和状态。读图时沿“实体→传感器→数字模型→分析→反馈→实体”走一圈,就能看出信息怎样驱动变化。
课堂补充(11-02 Part01 00:50:49–00:54:20):老师区分单个机械臂或底盘的部件层模型,与多机器人智能仓库的系统层模型,并强调模型对应具体物理对象。
原课件第28页 / 32页沿虚实映射图读一圈
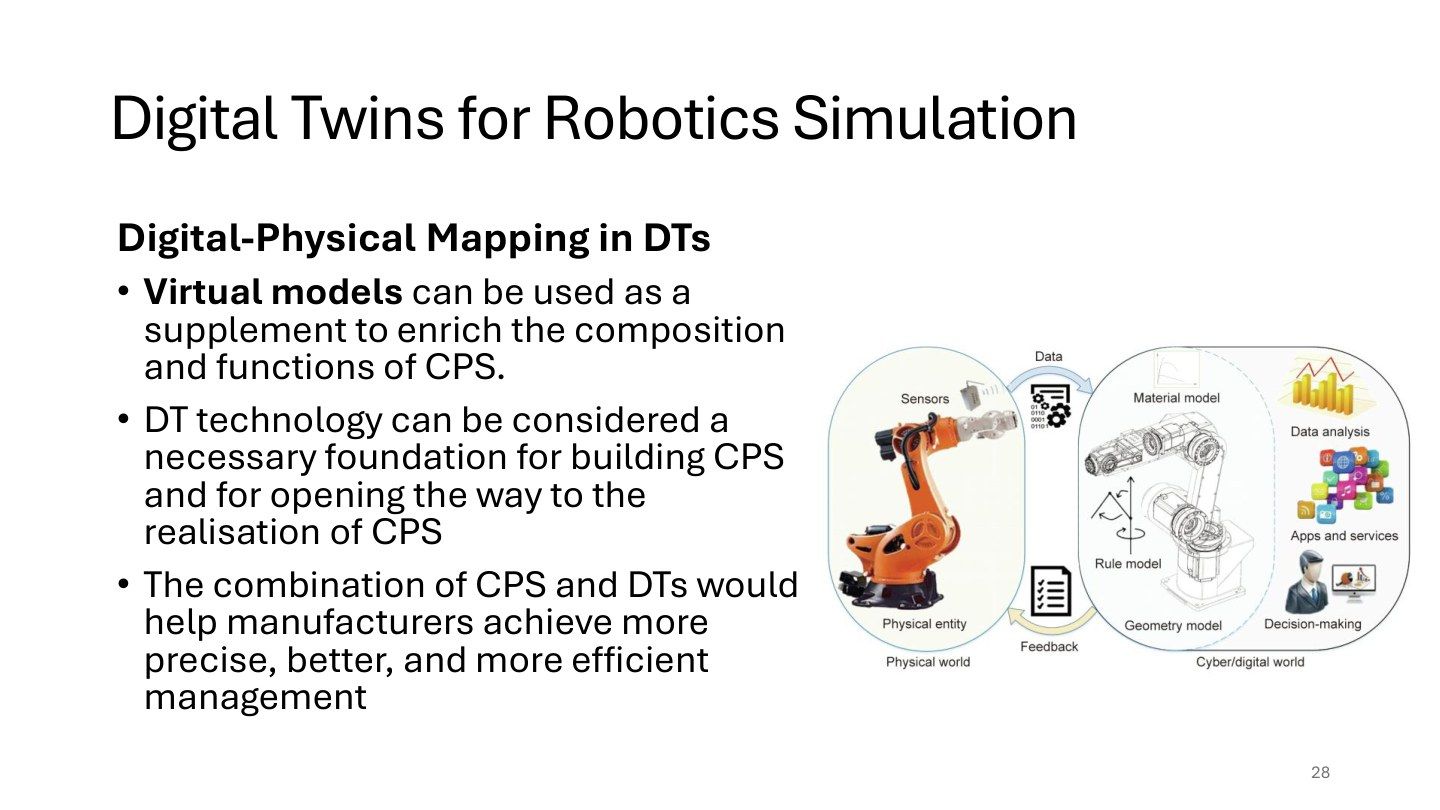
图左是真实机械臂与传感器,中间是几何、材料、规则等模型,右边是分析、应用服务和决策。上方Data箭头把实测状态送往数字端,下方Feedback把结果送回物理端。
例如实体上报关节位置和负载,数字模型更新,分析程序预测后续运动,再给出调整建议或控制命令。CPS与数字孪生结合,可让管理者同时看到设备状态、模型推演和控制结果。建模细节应服务具体任务:做碰撞检查主要关心形状与运动,做能耗分析还需要驱动与负载数据。
原课件第29页 / 32页双向控制怎样应对扰动
控制的目的是系统受扰动后仍维持可接受的状态。双向过程有两条路径:实际状态改变数字表示,数字分析又影响实际动作。两边的时间、对象身份和单位必须一致,才能正确对应。
例如抓取时负载增大,电机电流上升;数字端更新负载估计,再调整动作或发出提示。
课堂补充(11-02 Part04 00:00:00–00:05:02):老师展示系内数字孪生例子,手势触发数字世界中的动作,同时把请求发给实体机械臂抓取部件,涉及CAD、控制、仿真编程和Unity场景集成。
原课件第30页 / 32页数字孪生怎样描述现在与预测未来
建立数字副本后,先用实测数据解释当前状态,再在模型里尝试后续动作,预测未来状态,最后通过反馈影响实际运行。模型包含几何、结构、材料、规则与工艺,数据则让这些描述与实际过程保持联系。
例如生产线准备提高速度,可以在模型中估计节拍与拥堵,再据此调整实际设置。这里每一步都有明确输入输出:当前数据进入模型,模型产生预测,决策模块形成调整,实际设备执行后产生新的数据。
原课件第31页 / 32页为什么模型与数据缺一不可
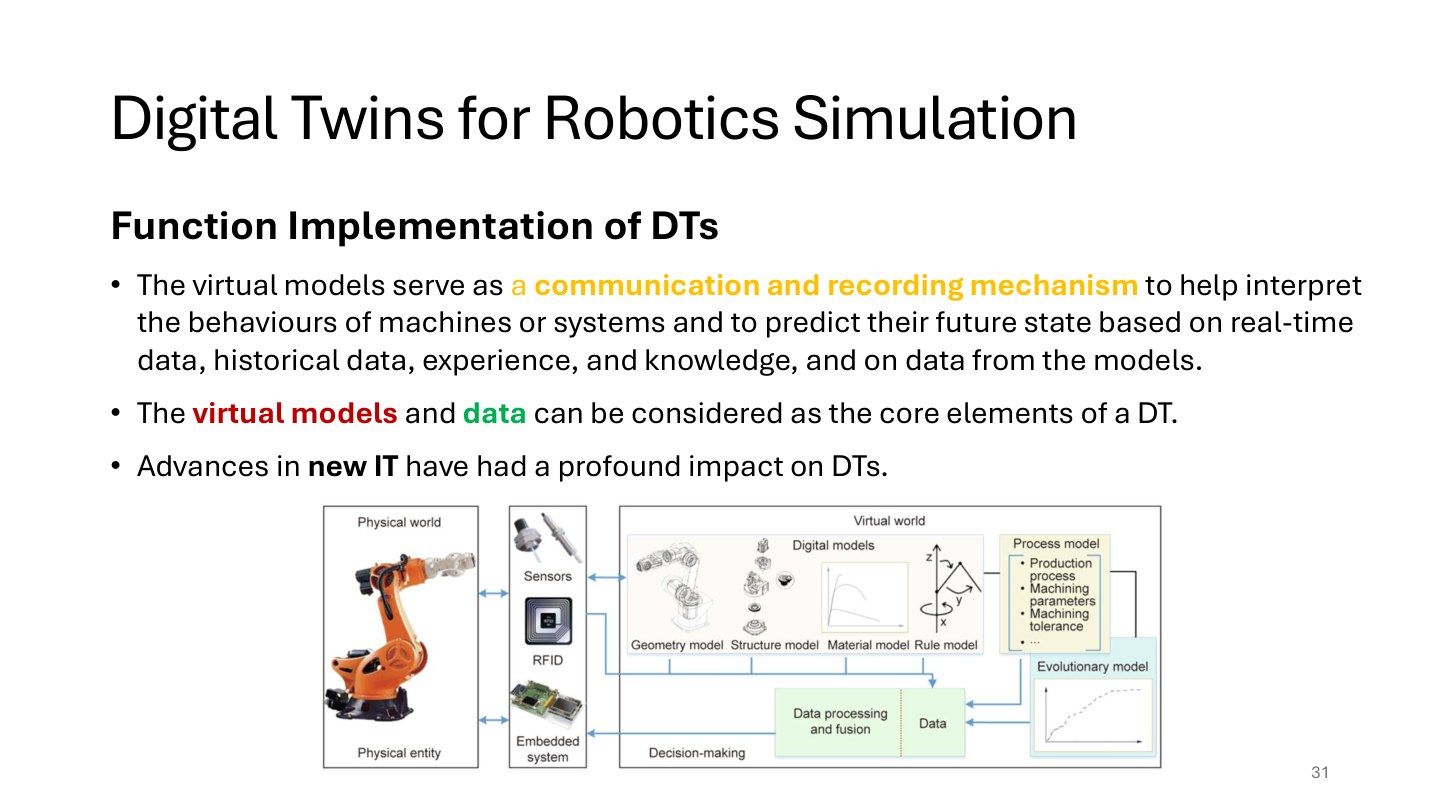
模型提供结构和规律,数据提供这台设备此刻与过去发生的事情。只有数据,可能知道温度上升却不清楚与负载、散热的关系;只有模型,又可能看不到实际磨损或异常。
本页把模型作为沟通和记录机制:实时数据反映当前,历史数据显示趋势,经验与知识帮助解释,仿真数据用于比较可能的未来。比如同样的温升曲线,结合电机负载和模型,才能判断是正常高负载还是散热状态改变。
原课件第32页 / 32页IoT、云、大数据和AI怎样接力
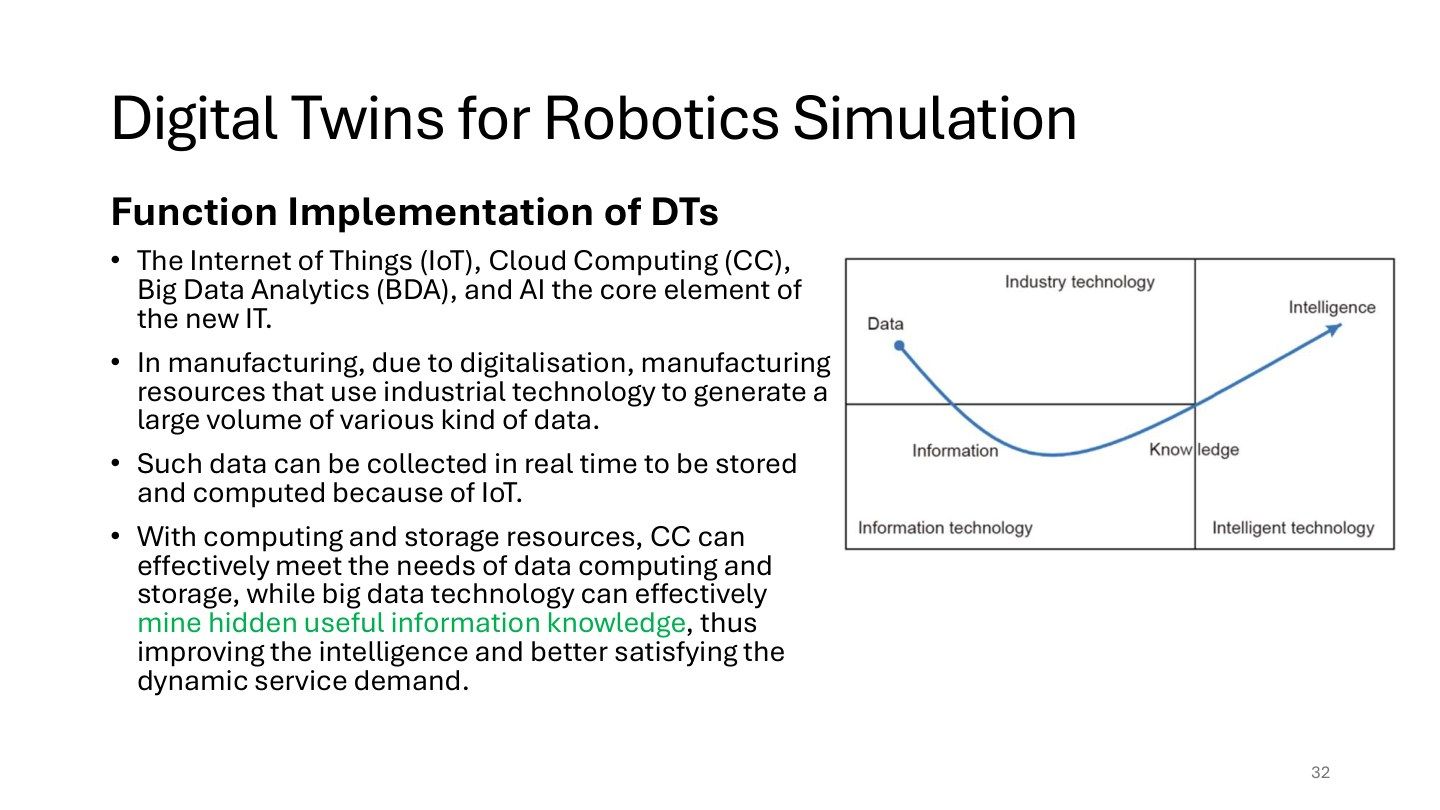
物联网IoT负责把设备测量接入网络;云计算提供存储与计算资源;大数据分析从大量记录中寻找模式;AI可帮助识别状态或作预测。这些技术围绕模型与数据共同服务数字孪生。
例如传感器采集振动→网络上传→云端按设备保存→分析长期趋势→模型预测维护需求→反馈给现场管理。顺序体现从原始数据到信息、再到决策。
课堂补充(11-02 Part01 01:00:24–01:05:46):老师把数据采集、计算和知识提取连起来,并用智能制造、医疗、建造、仓储与物流说明仿真和数字孪生的应用方向。