没有找到对应内容,换一个词试试。
原课件第1页 / 31页PLC到底控制什么
PLC是工厂里负责反复检查条件、决定动作的控制器。比如“箱子到了→停传送带→机械臂抓箱→抓完再放行”。传感器报告箱子是否到达,PLC按程序判断,再给传送带和机械臂发信号。本讲要学会把这种文字要求写成可以逐次执行的逻辑。
原课件第2页 / 31页本讲的学习顺序
先认识PLC的种类和内部模块,再看它怎样循环读输入、算逻辑、改输出。随后学习梯形图以及OR、AND、NOT等基本逻辑,用水箱注水例子把需求变成程序。最后再看PLC如何与机器人、传感器、操作界面配合。把“输入是什么、条件是什么、输出做什么”作为整讲的主线。
原课件第3页 / 31页从继电器接线到PLC程序
以前用继电器和接触器控制机器,控制关系直接写在接线里:要换动作顺序,就得改线。PLC把判断规则存进程序存储器,改规则主要靠改程序。它内部有微处理器,执行的工作可以小到一盏灯,也可以大到一条生产线。
“循环执行”是关键。PLC并非看一次按钮就结束,而是不断检查输入,再决定下一次输出。你按下按钮后,之后某次扫描读到这个变化,灯才随程序改变。
课堂补充(11-09 Part01 00:02:42–00:04:17):老师从工业自动化控制器及循环运行的概念引入PLC。
原课件第4页 / 31页输入、程序和输出
输入端接按钮、温度传感器、到位开关,告诉PLC“外面发生了什么”。程序把输入与控制规则结合,输出端再接指示灯、阀门、驱动器等,告诉设备“接下来做什么”。
例如:按钮按下为1,松开为0;程序规定“按钮=1时灯=1”;输出模块把这个逻辑1变成实际电信号。修改程序为“按钮=0时灯=1”,就改变了行为。编程器或装有专用软件的电脑负责编辑和下载程序,运行时的判断由PLC自己完成。
课堂补充(11-09 Part01 00:04:17–00:09:33):老师用温湿度输入、执行器输出和操作界面说明PLC两端的信息流。
原课件第5页 / 31页厂商名称背后的共同结构
本页列ABB、Allen-Bradley、三菱、欧姆龙、西门子等PLC厂商。先抓住共同点:都有CPU、输入输出接口和编程方式;不同产品的接线、软件、指令和通信配置有所区别。知道一种PLC的原理,有助于理解另一种,但工程文件不能直接互换。
本课程实验用西门子S7-1200和TIA Portal。读后续实验时,把“PLC”看成实体控制器,把“TIA Portal”看成电脑上的工程软件。
课堂补充(11-09 Part01 00:04:17–00:09:33):老师提到ABB和西门子,并结合教室里的机械臂讨论PLC与电脑的配合。
原课件第6页 / 31页分类先看两个问题
PLC可以从两个独立角度分类:第一,硬件怎样装在一起;第二,一共接多少路输入输出。前者是结构,后者是容量。一个紧凑型PLC也可以有不同I/O数量,不能把“紧凑型”和“32点”当成同一个定义。
I/O是Input/Output,输入/输出的缩写。一只独立按钮通常占一路数字输入,一盏独立控制的灯通常占一路数字输出。先数设备需要哪些信号,再考虑控制器和扩展模块。
原课件第7页 / 31页紧凑型、模块化和分布式
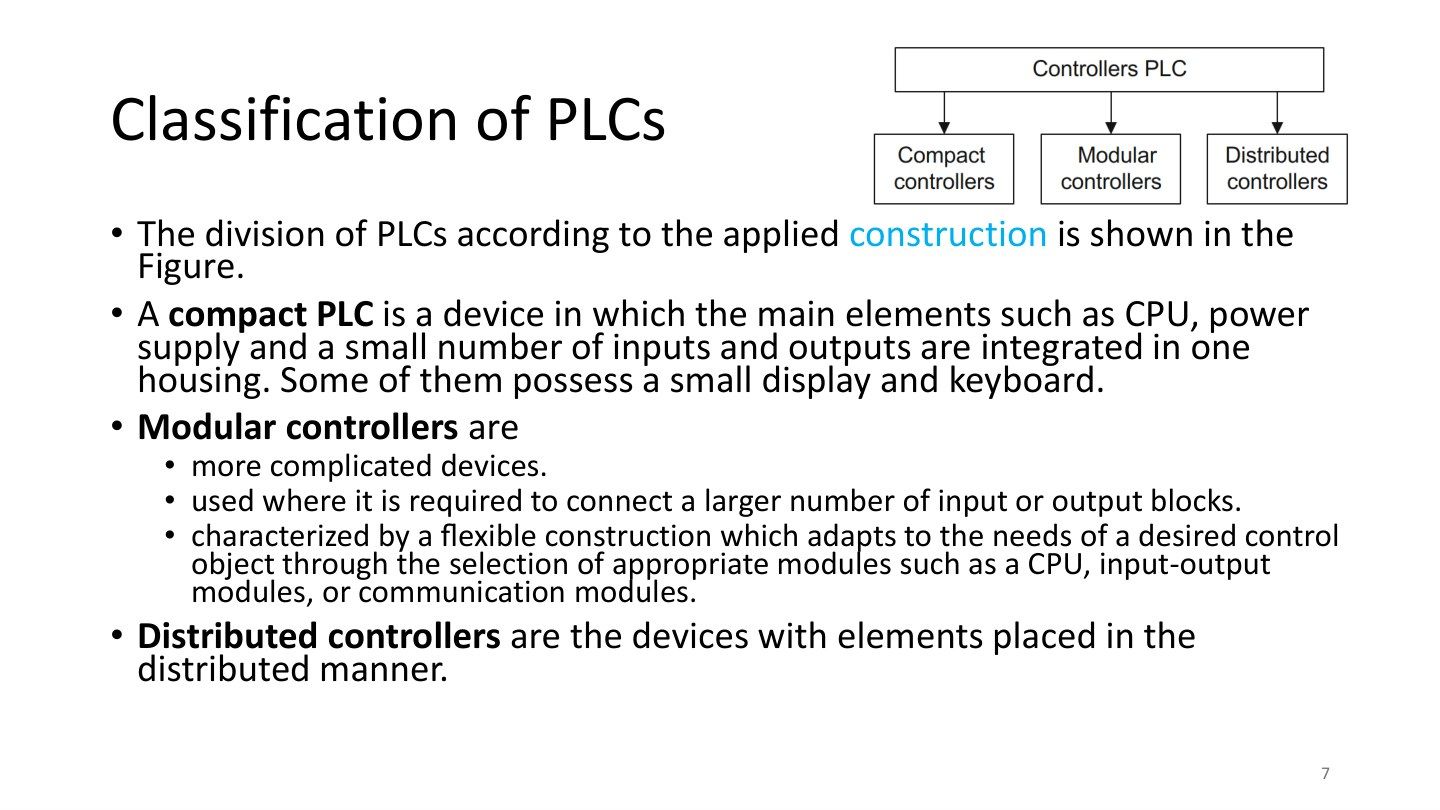
紧凑型把CPU、电源和少量I/O放进一个外壳,像买一台功能基本齐全的小电脑;适合点数不多的任务。模块化把CPU、I/O、通信做成可选模块,缺哪类接口就选择对应模块。
分布式把模块放在设备附近,通过总线或网络与控制器交换数据。例如长传送线上多个传感器分散布置,可把远程I/O放在各段,减少每根信号线都拉回中央柜的距离。读分类图时看模块的连接与位置,而非只看设备大小。
课堂补充(11-09 Part01 00:09:34–00:15:01):老师按这三种结构解释小任务与可扩展系统的差别。
原课件第8页 / 31页按I/O点数理解容量
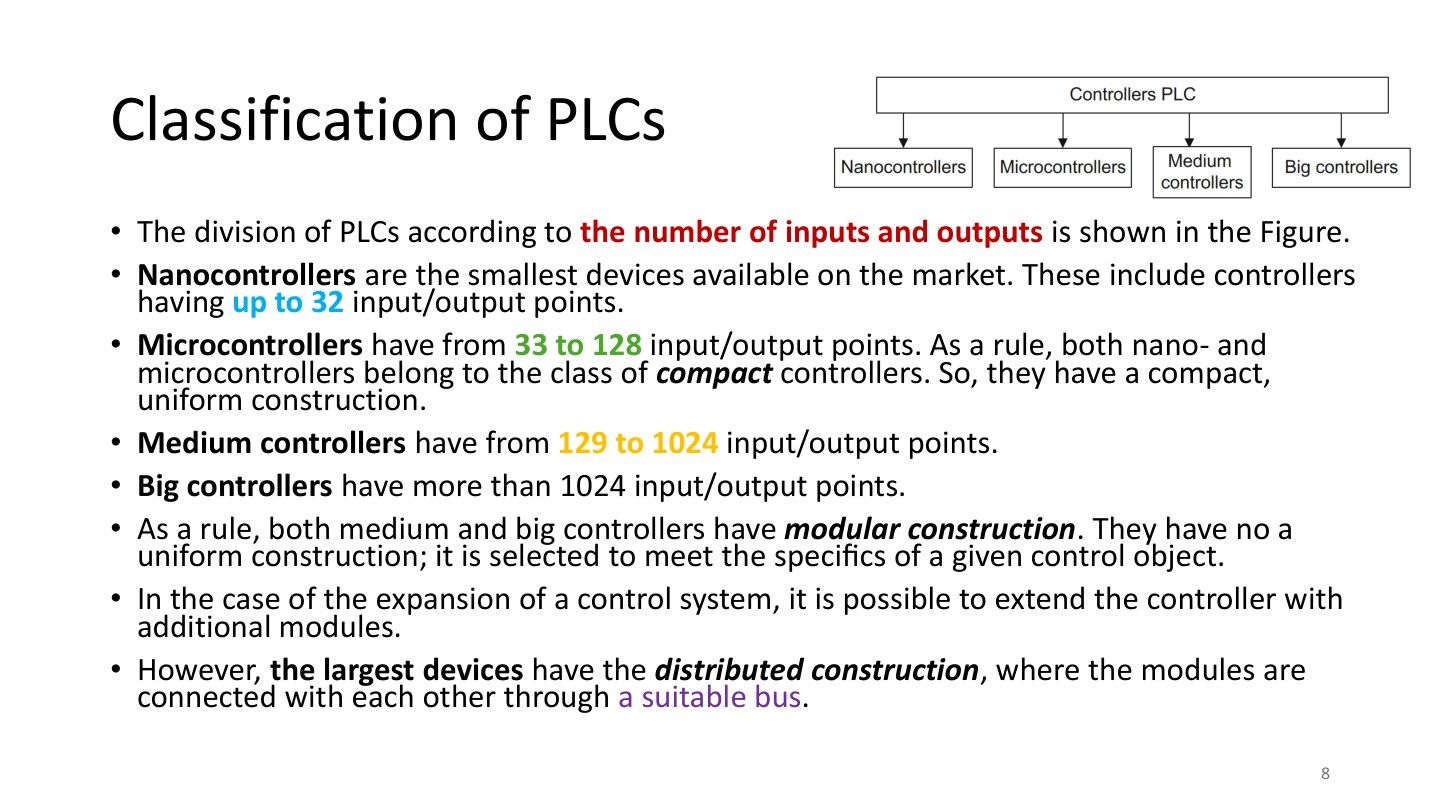
本课件采用的分类是:nano最多32点;micro为33–128点;medium为129–1024点;big超过1024点。这里的micro是PLC容量类别,别与ESP32一类“微控制器芯片”混淆。
算例:20个按钮/开关输入、10盏独立灯输出,共30点;若再加8路检测输入,就变成38点,应重新检查基础机和扩展能力。点数之外还要分清数字量、模拟量和通信信号,因为同样一个“温度”,可能占模拟输入,也可能通过网络读取。
课堂补充(11-09 Part01 00:15:01–00:21:09):老师说明中大型PLC常用模块化结构,系统扩大时可增加模块。
原课件第9页 / 31页沿箭头读PLC架构图
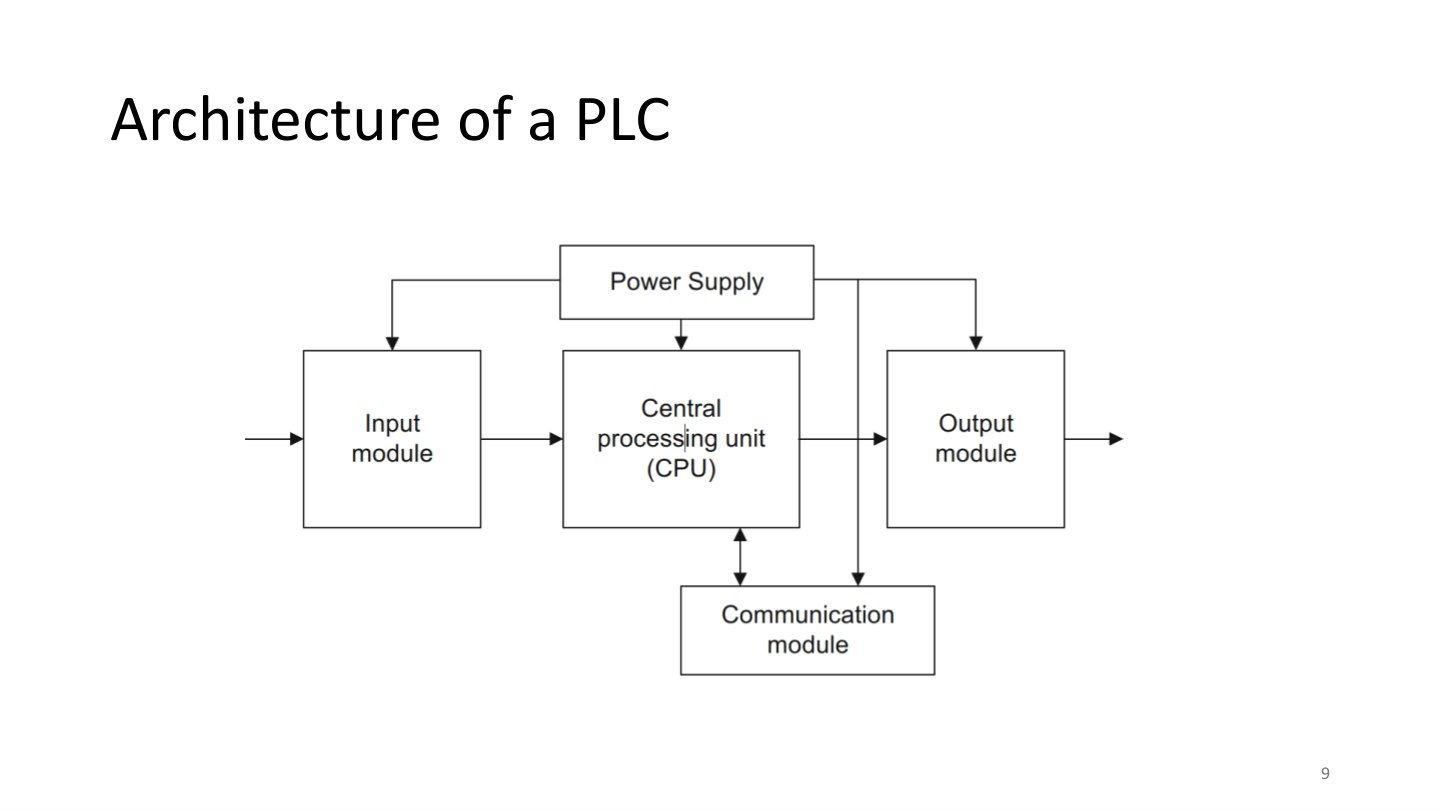
图中从左到右是输入模块→CPU→输出模块:传感器信号进入,CPU执行规则,输出信号送给设备。上方电源给各模块供能,下方通信模块与CPU双向交换数据。
以温控为例:温度探头→输入模块把信号转换成数值→CPU比较实测温度与目标→输出模块控制加热器。电脑或HMI经通信模块查看温度、修改目标值。电源线传能量,数据通路传信息;两条路径都要完整。
原课件第10页 / 31页电源、CPU和输入模块
电源模块把供电变成PLC内部可用的电压。本页列常见24V直流,也列可接110V或230V交流的机型;接哪一种由设备额定规格决定。
CPU负责执行程序。输入模块负责把外部信号变成CPU能读的形式。数字输入适合“开/关、到位/未到位”,模拟输入适合连续变化的温度、压力等数值。例如按钮输入1只能说明按钮有效,模拟温度25.6才表示温度大小。CPU根据这些输入计算输出,而不是直接把所有输入原样送出。
原课件第11页 / 31页输出模块与通信模块
数字输出适合开灯、启停阀门;模拟输出适合给驱动器连续的速度或压力设定。输出模块把程序的结果转换为电气信号,电机的大电流通常由驱动器承担。
通信模块让PLC连接其他PLC、操作面板和电脑。本页列Modbus、PROFIBUS、Profinet等协议,可把协议理解为双方约定的数据格式与交换规则。温度值通过通信送给HMI显示,与PLC输出一个开关量控制加热器,是两种不同用途。
原课件第12页 / 31页把控制任务拆成指令
“机器自动装箱”太大,CPU不能直接执行这句话。要拆成可判断的小步骤:读到箱子到位→判断夹爪是否空闲→发抓取请求→等抓取完成→放行下一箱。每一步再对应读变量、比较、逻辑运算或写变量等指令。
程序保存在PLC存储器中,CPU按顺序取指令并执行。“实时”强调在控制任务要求的时间内完成读、算、输出;程序越复杂、任务越多,越需要关注扫描时间。对初学者,先保证步骤与条件完整,再优化程序。
原课件第13页 / 31页扫描前半段:读输入,再执行程序
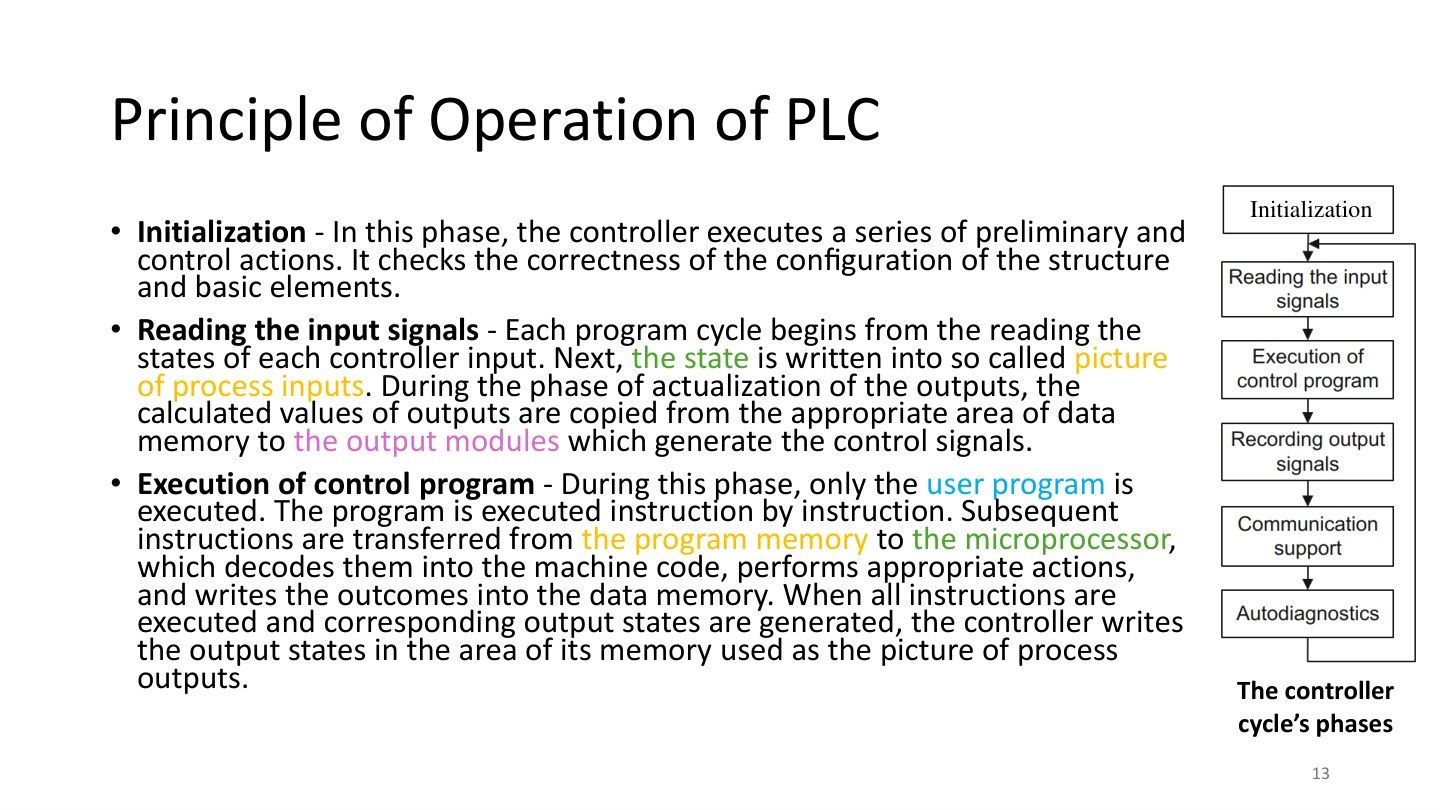
初始化通常在启动时做一次,用来检查配置和基本硬件。随后进入循环。
- 读输入:把这一刻的输入状态复制到“输入映像”,相当于先拍一张状态快照。
- 执行程序:按指令顺序,用快照和内部变量计算。
- 保存输出结果:把要开、要关的状态写入“输出映像”。
例如本次快照按钮=1,程序就算出灯=1。按钮在执行过程中松开,普通周期输入通常在下一次刷新时才反映出来。这样同一扫描内判断主要依据同一组输入。
课堂补充(11-09 Part01 00:21:09–00:27:23):老师沿循环图说明输入映像、程序执行和输出映像的先后关系。
把两次扫描分开看:扫描1先读到按钮=0,此后你才按下按钮,本次程序仍按0算,结束时灯灭;扫描2读到按钮=1,算出灯=1,输出刷新后灯才亮。输入映像就是“这一轮先记住的按钮状态”。
原课件第14页 / 31页扫描后半段:刷新、通信、诊断
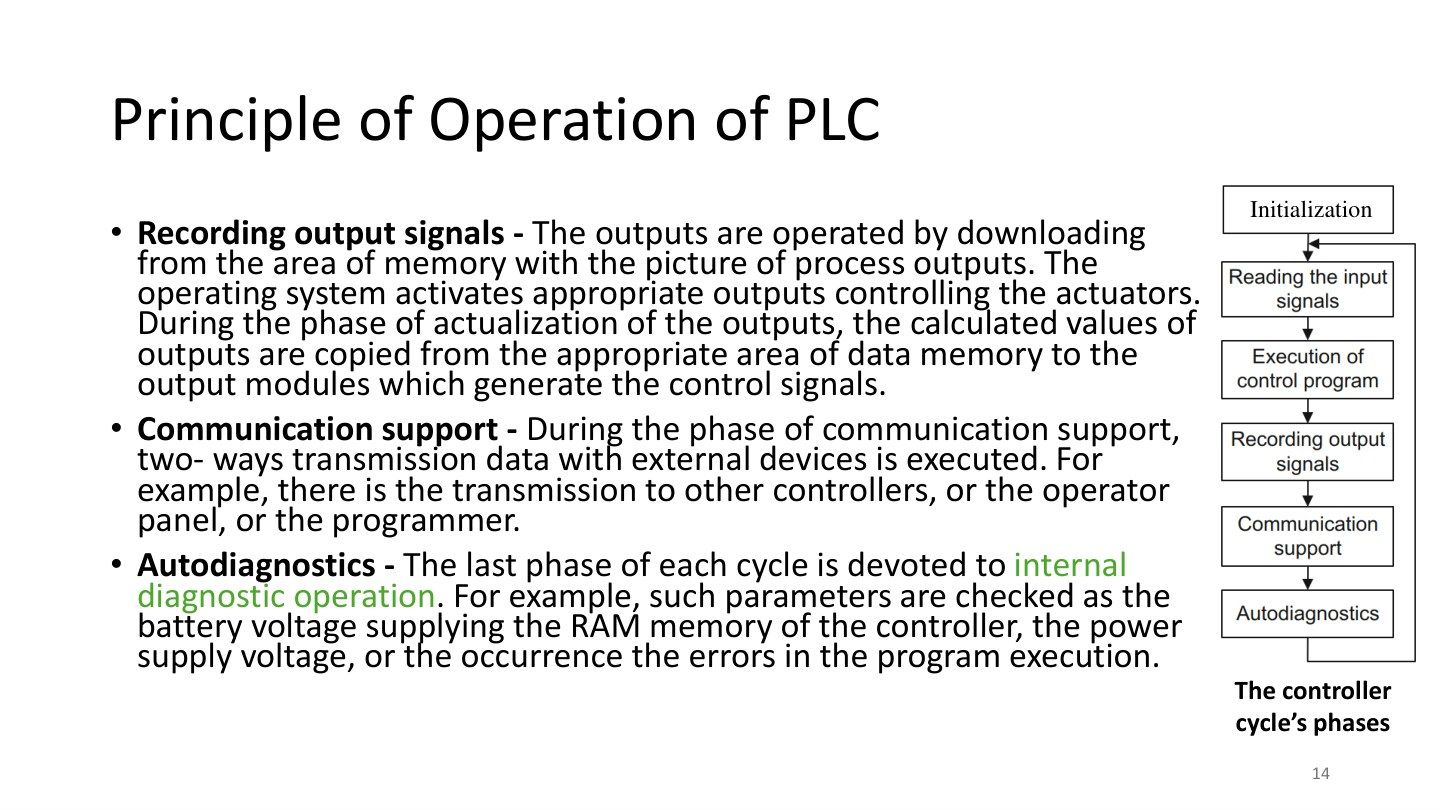
课件的扫描图先讲运算,再讲输出刷新。PLC把输出映像复制到实际输出模块后,灯或驱动器才收到新的控制信号。PLC Lab 第4页按实验使用的 S7-1200 展开了刷新时点。接着处理与HMI、其他控制器、编程电脑的数据交换,并检查电源、存储及程序执行状态等。
把完整循环念出来:读输入→执行程序→更新输出→通信→诊断→再读输入。一次循环耗时叫扫描时间。假设每次扫描10ms,1秒大约完成100次;输入变化到输出响应需要经过扫描,不能把它理解为所有动作在同一瞬间发生。
原课件第15页 / 31页PLC的文字语言和图形语言
课件列出两类写法:IL指令表、ST结构化文本属于文字形式;LD梯形图、FBD功能块图属于图形形式。ST像用语句写条件和计算;LD用触点、支路和线圈表示条件;FBD把功能块连接起来。
本课重点是LD。先学会把“条件成立”画成导通的逻辑路径,再让路径结果控制线圈。定时、计数等复杂动作可以封装成功能块,调用时给它输入条件与参数,再读取输出。
原课件第16页 / 31页从触点一路读到线圈
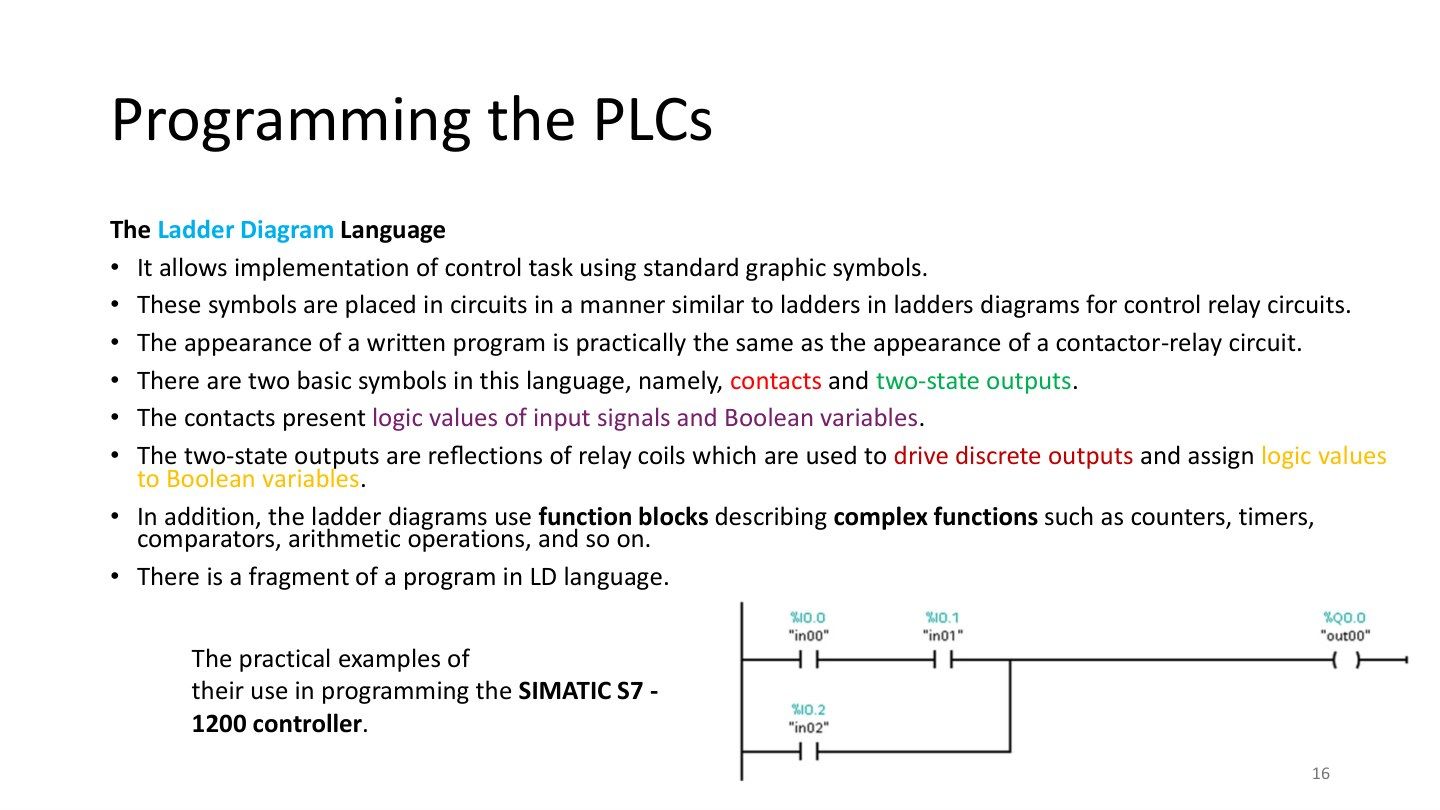
梯形图左侧竖线相当于逻辑起点,沿横线从左往右判断。常开逻辑触点在对应变量为1时通过;输出线圈接收整条逻辑路径的真假。
本页小图上支路串联in00和in01,下支路只有in02,两支路并联后接out00。因此:out00=(in00 AND in01) OR in02。若in00=1、in01=0、in02=1,上路断、下路通,最终out00=1。先算每条支路,再合并支路,就不容易读乱。
课堂补充(11-09 Part01 00:27:23–00:30:02):老师说明触点代表逻辑变量,线圈可以控制输出,定时器、计数器也能放入梯形图。
符号也拆开看:—| |—是检查变量为1的触点,—( )—是写入结果的线圈。线圈每轮都按左边条件重新得到0或1,不会因为曾经亮过就自动保持。
原课件第17页 / 31页布尔值只问真或假
布尔逻辑只取0和1,可分别代表假/真、未满足/满足。三个基础运算是OR(或)、AND(与)、NOT(非)。它们计算的是条件真假,不是普通整数加减。
例如“按钮A或按钮B有一个按下就亮灯”是OR;“门关好并且按下启动才运行”是AND;“没有到达液位线才注水”含NOT。真值表把所有输入组合列全,用来检查规则有没有漏掉某种情况。
原课件第18页 / 31页OR:任一条件满足即可
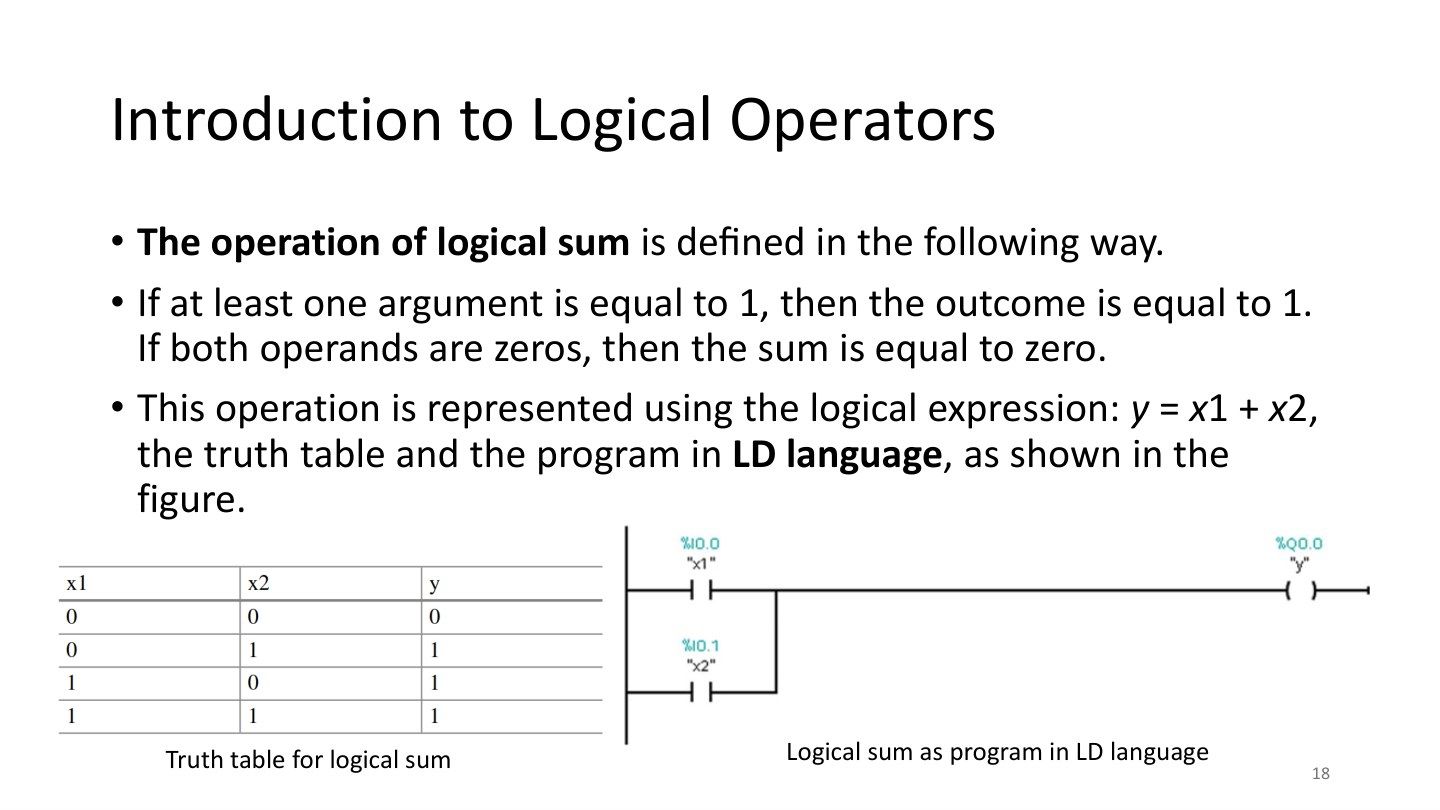
表达式y=x1+x2中的加号表示“或”。两触点并联,对应两条可选路径。这里的00表示x1=0且x2=0,不是十进制零零。四种情况逐个代入:
| x1 | x2 | y | 判断 |
|---|---|---|---|
| 0 | 0 | 0 | 两条支路都不通 |
| 0 | 1 | 1 | 下支路通 |
| 1 | 0 | 1 | 上支路通 |
| 1 | 1 | 1 | 两路都通,结果仍为1 |
例:两个位置各装一个启动按钮,任何一处按下都点亮提示灯。x1=1、x2=1时灯仍是1,不会像普通加法那样输出2。读右图时,从左竖线分别沿上支路、下支路走到y,找有没有至少一条导通路径。
课堂补充(11-09 Part01 00:30:06–00:36:49):老师将OR对应到真值表和并联触点。
原课件第19页 / 31页AND:每个条件都要满足
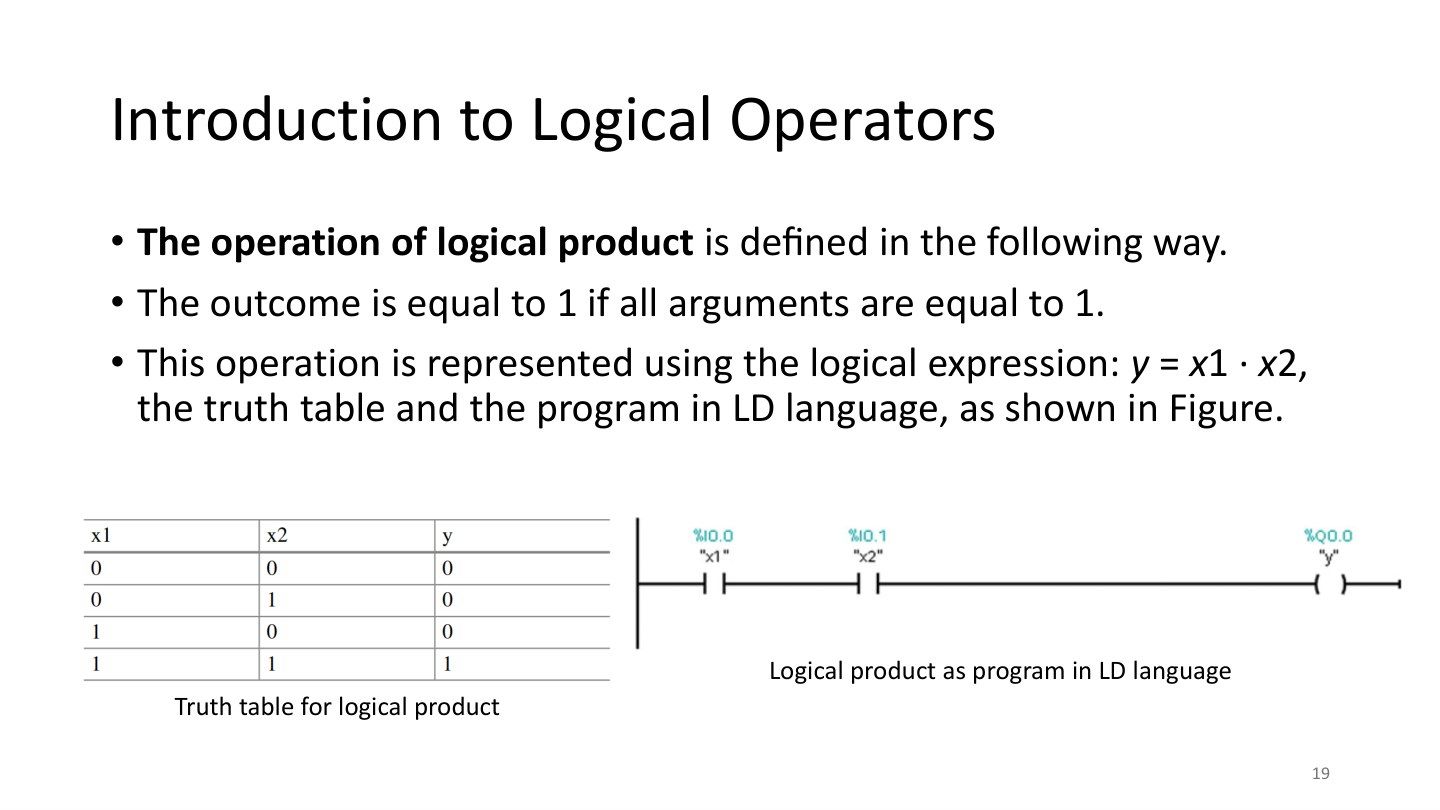
表达式y=x1·x2中的点号表示“与”。两个触点串联,必须连续通过两道条件才能使线圈有效。逐个代入:
| x1 | x2 | y | 判断 |
|---|---|---|---|
| 0 | 0 | 0 | 第一个触点就不通过 |
| 0 | 1 | 0 | 第一个触点不通过 |
| 1 | 0 | 0 | 通过第一处,第二处不通过 |
| 1 | 1 | 1 | 两个条件连续通过 |
例:x1表示门关闭,x2表示启动按钮按下;只有门关好且按了启动,y才为1。串联关系表达条件组合,变量实际对应哪一种开关,由接线和标签定义。做题先把两个输入值填入,再逐个触点检查,最后写输出。
原课件第20页 / 31页NOT:把输入取反
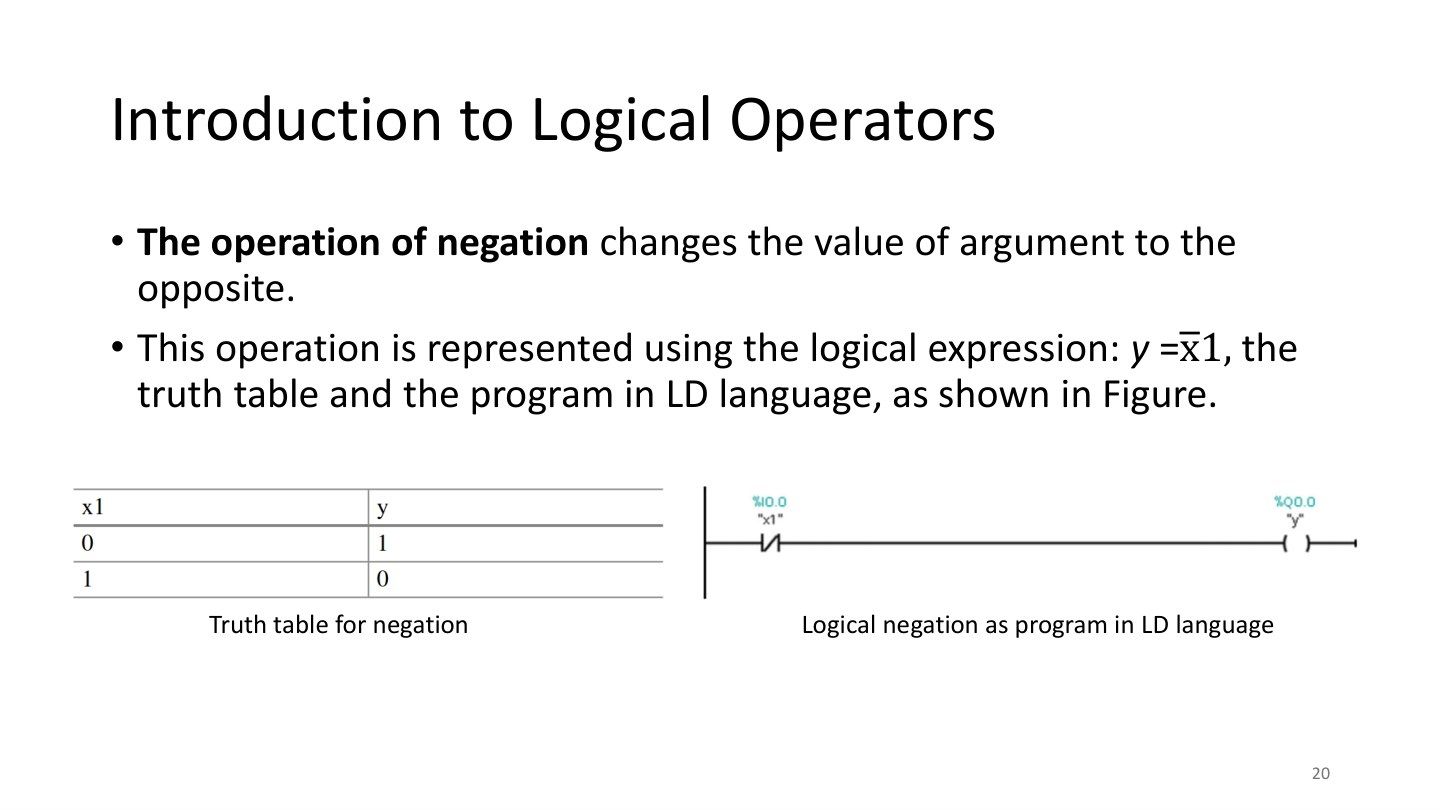
NOT写作y=¬x1,课件用x1上方横线表示取反。输入0,输出1;输入1,输出0。梯形图中带斜杠的逻辑触点,是检查变量是否为0。
例如x1表示“液位达到传感器”,那么¬x1表示“液位尚未达到”。逻辑常闭触点是在程序中检查变量0,不等于现场一定接了一只物理常闭开关。先明确变量1究竟代表什么,再判断是否取反。
原课件第21页 / 31页XOR和XNOR的支路怎么读
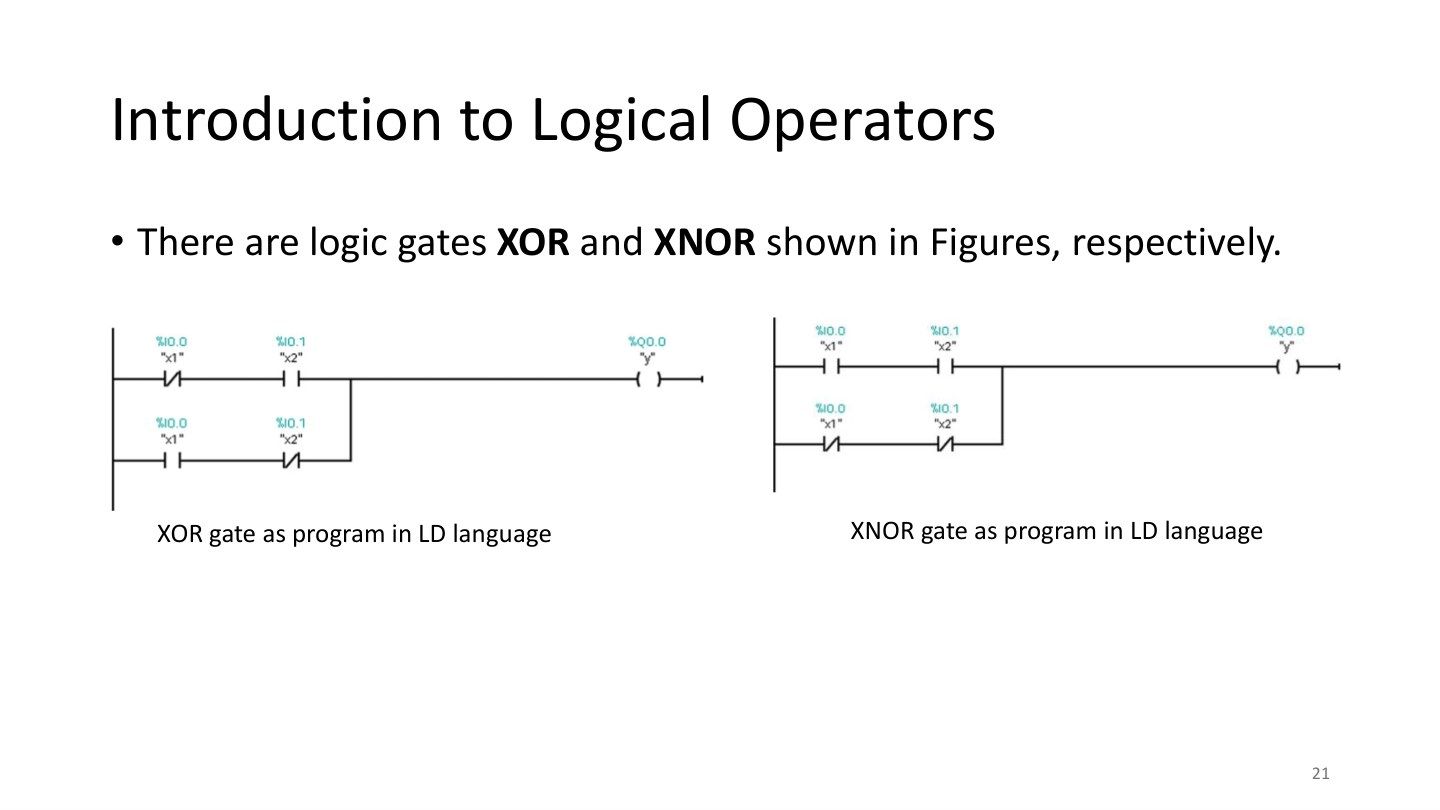
左图XOR表示两输入不同:上支路¬x1与x2串联,下支路x1与¬x2串联,再把两路并联。所以01或10时输出1。
右图XNOR表示两输入相同:上支路x1与x2串联,下支路¬x1与¬x2串联;11或00时输出1。每个图都按“先算串联条件,再合并并联条件”读。XOR适合检测两个布尔状态不一致,XNOR适合检测一致。
原课件第22页 / 31页把XOR和XNOR写成公式
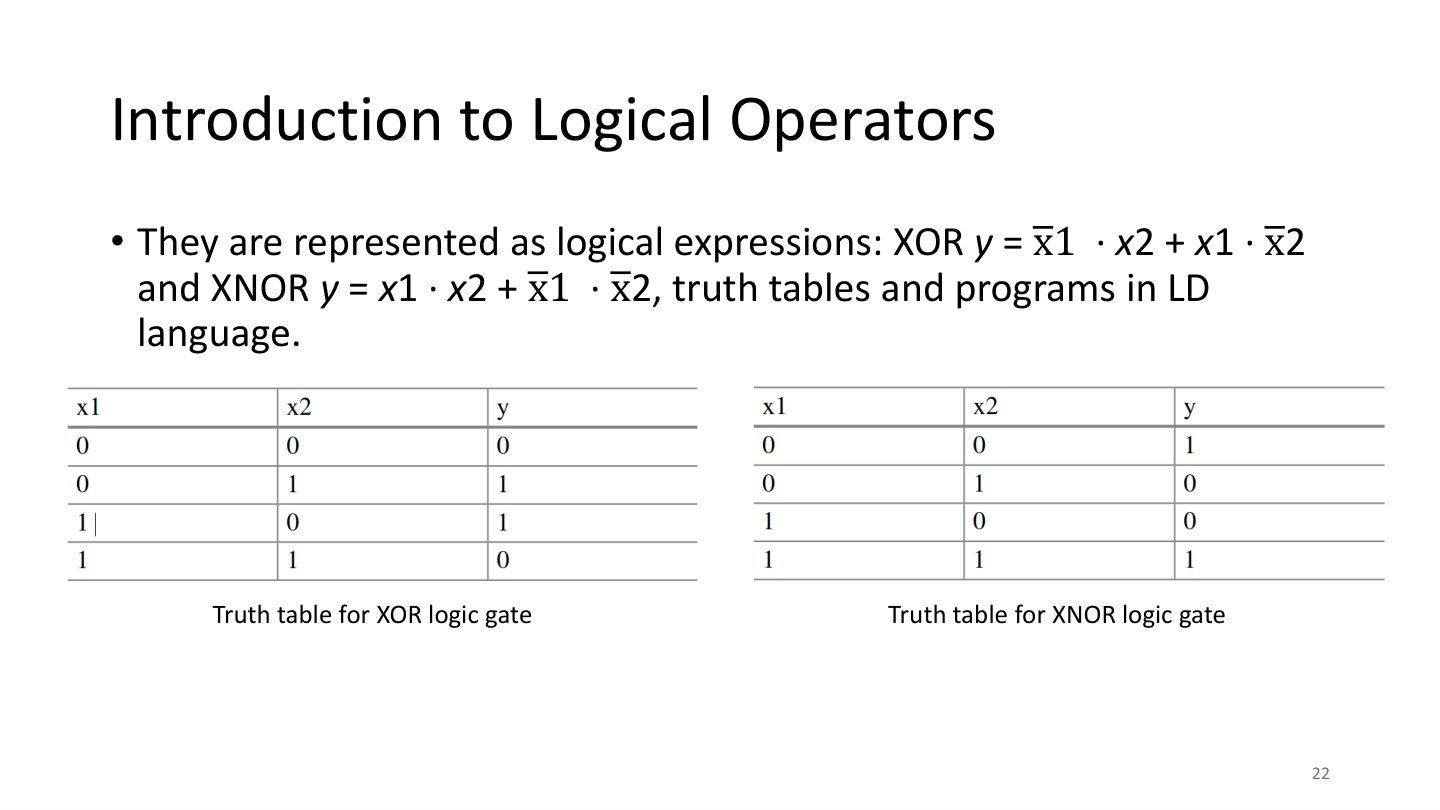
XOR:y=(¬x1 AND x2) OR (x1 AND ¬x2);XNOR:y=(x1 AND x2) OR (¬x1 AND ¬x2)。
逐行代入四种输入:00时XOR为0、XNOR为1;01时分别为1、0;10时分别为1、0;11时分别为0、1。由此可见XNOR就是XOR的取反。注意课件横线容易在文字复制时丢掉,读式子时要同时看取反标记与原页真值表。
原课件第23页 / 31页十条布尔定律逐条理解
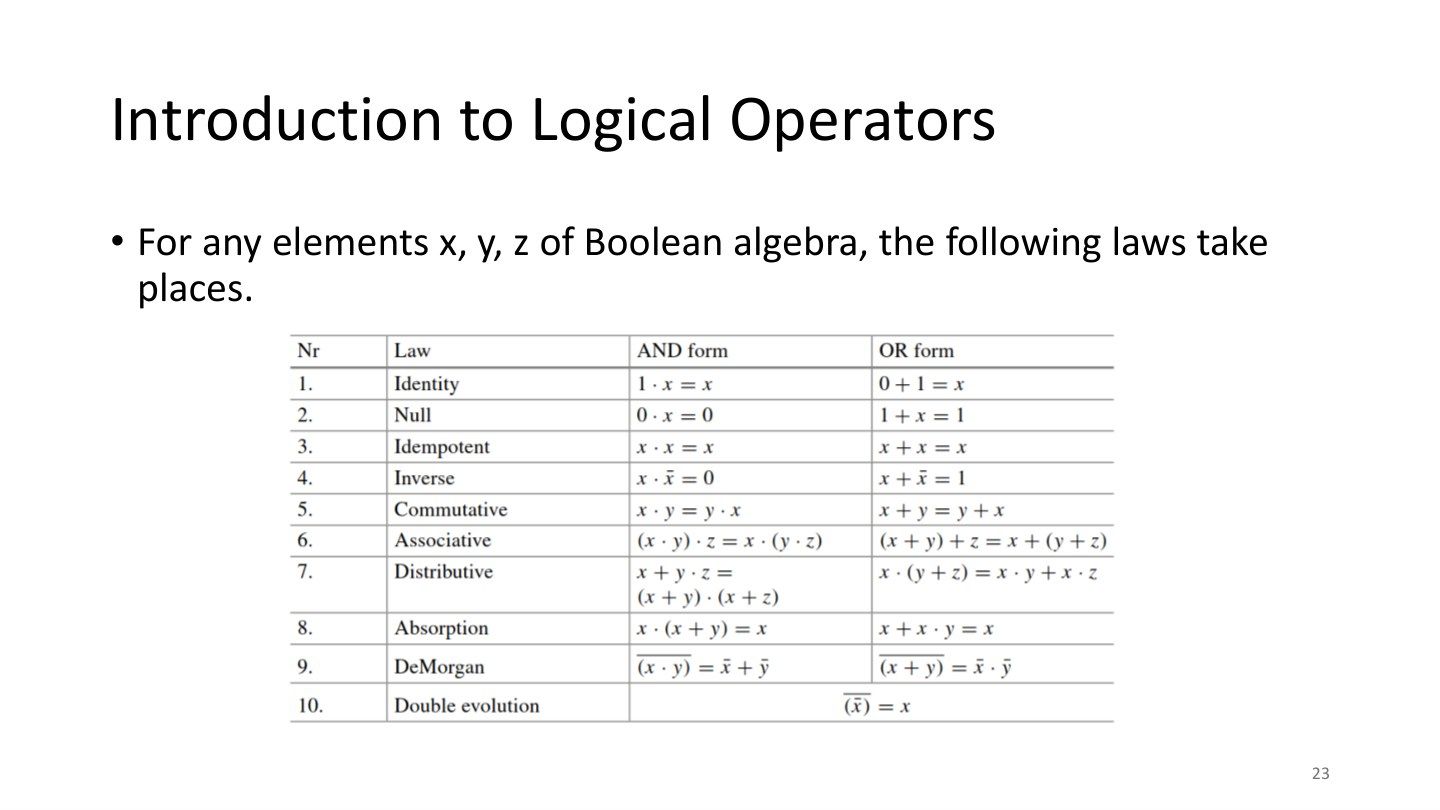
表中点号是AND,加号是OR,横线是NOT。各行含义如下:
- 恒等:
1·x=x,0+x=x,不改变原值。 - 零/支配:
0·x=0,1+x=1。 - 幂等:
x·x=x,x+x=x,重复条件可合并。 - 互补:
x·¬x=0,x+¬x=1。 - 交换:交换x、y顺序不改变结果。
- 结合:只改变括号分组,不改变结果。
- 分配:
x(y+z)=xy+xz;x+yz=(x+y)(x+z)。 - 吸收:
x(x+y)=x;x+xy=x。 - 德摩根:
¬(xy)=¬x+¬y;¬(x+y)=¬x·¬y。 - 双重否定:
¬¬x=x。
练一条吸收律:x=0时,x+xy=0;x=1时,x+xy=1,所以无论y怎样都等于x。
原课件第24页 / 31页为什么化简逻辑
两条逻辑表达式可以长得不同,却在所有输入组合下给出相同结果。化简就是保留行为,减少重复条件、支路和运算,让程序更容易读。
例:x+x·y中,只要第二项xy成立,x本身也一定成立;第一项已经覆盖第二项,因此可删掉xy,得到x。这叫吸收。检查化简是否正确,最直接的方法是对所有输入组合列真值表,比较化简前后输出是否完全相同。
原课件第25页 / 31页例题:三条支路化成一个触点
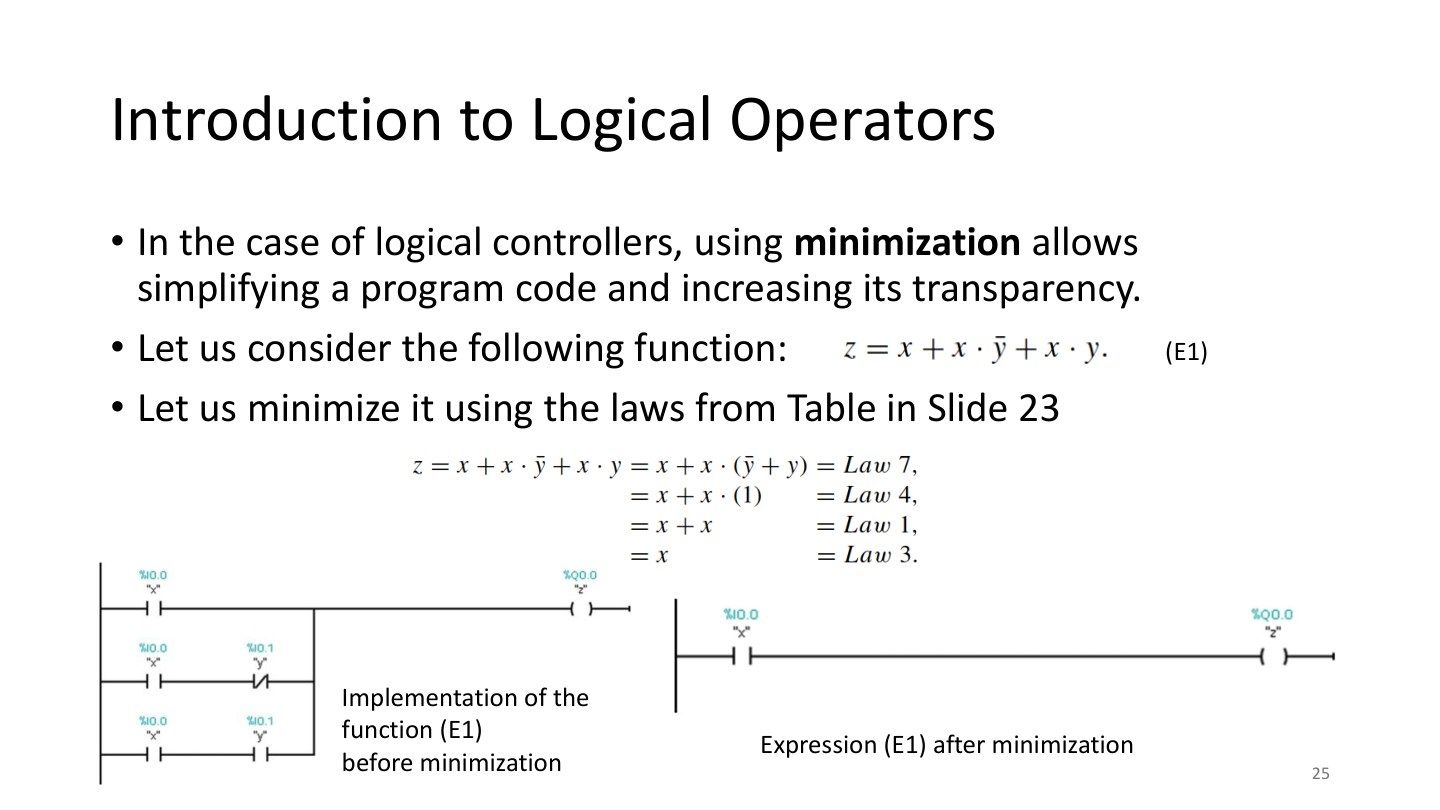
原式是z=x+x·¬y+x·y。一步一步算:
- 后两项都有x,提出来:
z=x+x(¬y+y)。 - y只有0、1,¬y+y恒为1:
z=x+x·1。 - x·1=x:
z=x+x。 - x+x=x:最终
z=x。
左侧梯形图三支路分别对应x、x且非y、x且y。右图只保留一个x触点控制z。比如x=1时,不论y=0还是1,第一支路已经接通;x=0时三路全断。这直接解释了化简结果。
课堂补充(11-09 Part01 00:36:50–00:40:04):老师用这个例子比较化简前后的梯形图,重点是减少程序复杂度。
原课件第26页 / 31页水箱例题:把一句话拆成两个条件
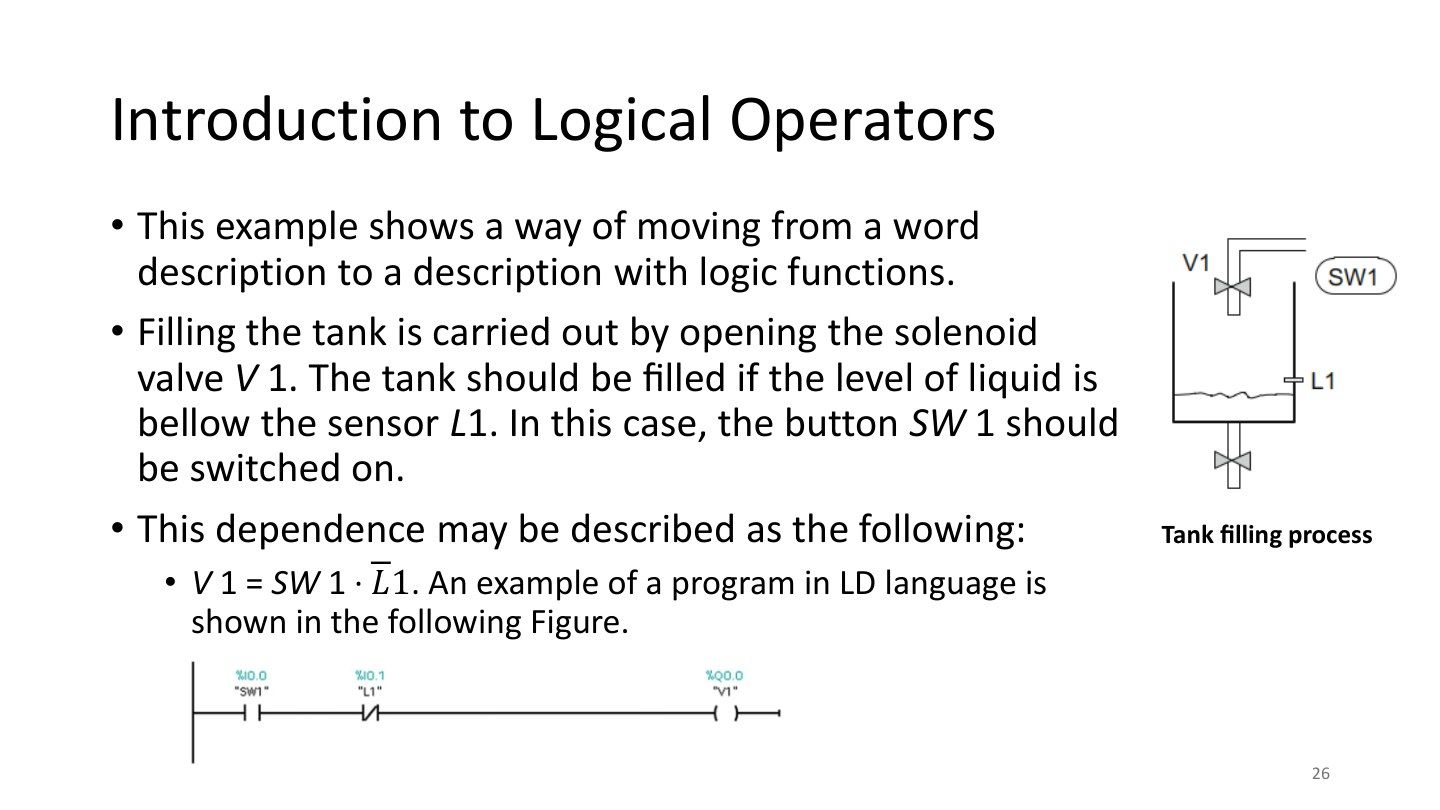
定义SW1=1表示允许注水,L1=1表示液位已达到传感器高度。要求“允许注水,而且水位还没达到L1”,因此V1=SW1·¬L1。
逐项判断:SW1=0时,无论水位怎样都不注水;SW1=1、L1=0时V1=1,打开阀门;水位升到L1后L1变1,¬L1变0,下一次判断关闭阀门。梯形图把SW1常开逻辑触点与L1取反触点串联,末端接V1线圈。
课堂补充(11-09 Part01 00:40:05–00:43:38):老师从注水文字要求推到这个带取反的函数。
连续三轮例子:第1轮SW1=1、L1=0,取反后¬L1=1,故V1=1×1=1;第2轮水位刚到传感器,读到L1=1,¬L1=0,故V1=1×0=0;第3轮仍在液位线上,结果仍是0。它没有额外的“注满后永久锁住”状态,只反复计算这两个条件。
原课件第27页 / 31页PLC在机器人系统中的分工
PLC常负责整条工序的协调。传感器告诉它“物料到了”,它向机械臂发启动请求;机械臂完成后返回完成信号,PLC再让传送带继续。具体关节轨迹可交给机器人专用控制器。
本页四个作用可串成一条线:自动控制→接收传感器并驱动执行器→安排动作先后→记录状态和故障。比如夹爪尚未张开就不应进入放料步骤,顺序控制就是把这种先后依赖写清。
课堂补充(11-09 Part01 00:43:39–00:50:08):老师讨论传感器、夹爪、顺序控制和状态监测之间的连接。
原课件第28页 / 31页五类典型应用
装配/焊接:确认工件到位再开始加工;搬运/物流:检测箱子后安排抓取和放行;包装/码垛:按包装完成信号协调下一步;质量检测:接收检测结果并分拣;加工/钻孔:确认夹紧后才允许加工。
这些任务的共同点是“多个设备必须按条件配合”。思考每个案例时,分别列出输入信号、允许动作的条件、输出请求和完成反馈,就能从应用描述逐渐写出控制程序。
原课件第29页 / 31页灵活、可靠、集成和扩展
灵活是修改程序以适应新工序;可靠是针对工业连续运行条件设计;集成是与HMI、其他控制器和上层系统交换数据;扩展是按需要增加I/O或控制模块。
例:原来只检测箱子是否到达,现在增加重量检测和不合格分流。可增加对应输入与输出模块,再在程序中加入比较及分流逻辑。硬件扩展解决“能接多少信号”,程序扩展解决“如何根据这些信号做决定”。
原课件第30页 / 31页PLC的计算和运动控制边界
普通PLC擅长快速、稳定地执行逻辑与工序。连续处理高清图像、复杂优化或多轴精密轨迹,需要更多计算资源和专用功能。扫描时间也会影响响应:输入在一次扫描结束后才变化,程序要到后续扫描才处理。
设计时把工作分配给合适设备:PLC管理联锁和顺序,视觉电脑处理图像,伺服或机器人控制器处理精细运动,再用明确的请求/完成/故障信号连接起来。这样每部分的责任更清楚。
原课件第31页 / 31页选择控制器要看任务
高性能PLC和附加运动、视觉模块会增加成本;复杂AI、路径规划等算法,用高级语言和电脑平台往往更方便。大型多机器人系统还需要安排网络、同步和设备之间的状态关系。
可以用三个问题选架构:要处理多少输入输出?动作需要多快、多精细?是否要做图像或复杂计算?答案决定PLC独立完成,还是与电脑、机器人控制器配合。
课堂补充(11-09 Part01 00:50:09–00:57:02):老师强调按具体应用和功能选择控制器,随后转入S7-1200实验。