没有找到对应内容,换一个词试试。
原课件第1页 / 15页从运行例子到编写自己的节点
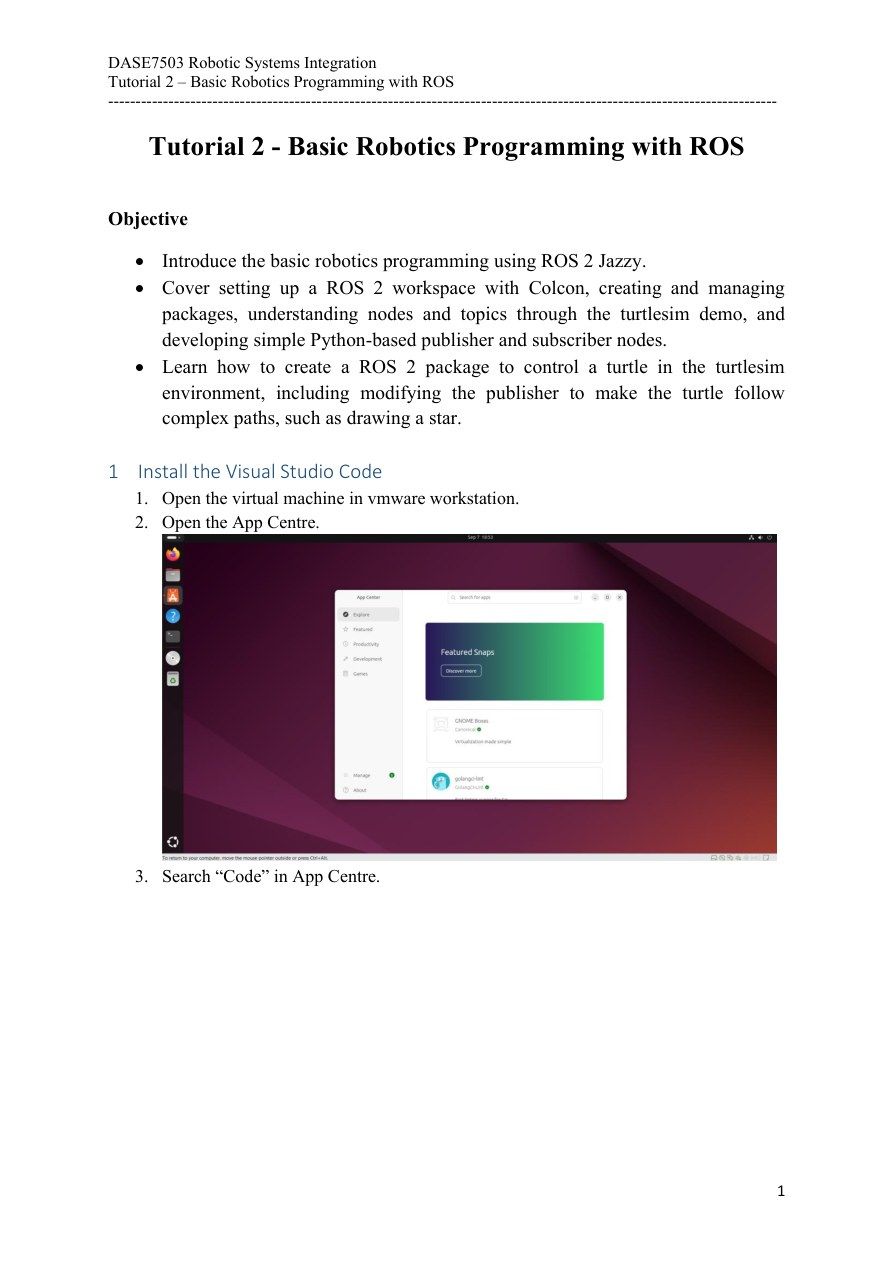
这份教程要完成三件事:建立 ROS 工作区;观察节点如何通过主题通信;用 Python 写一个发送海龟速度的程序。
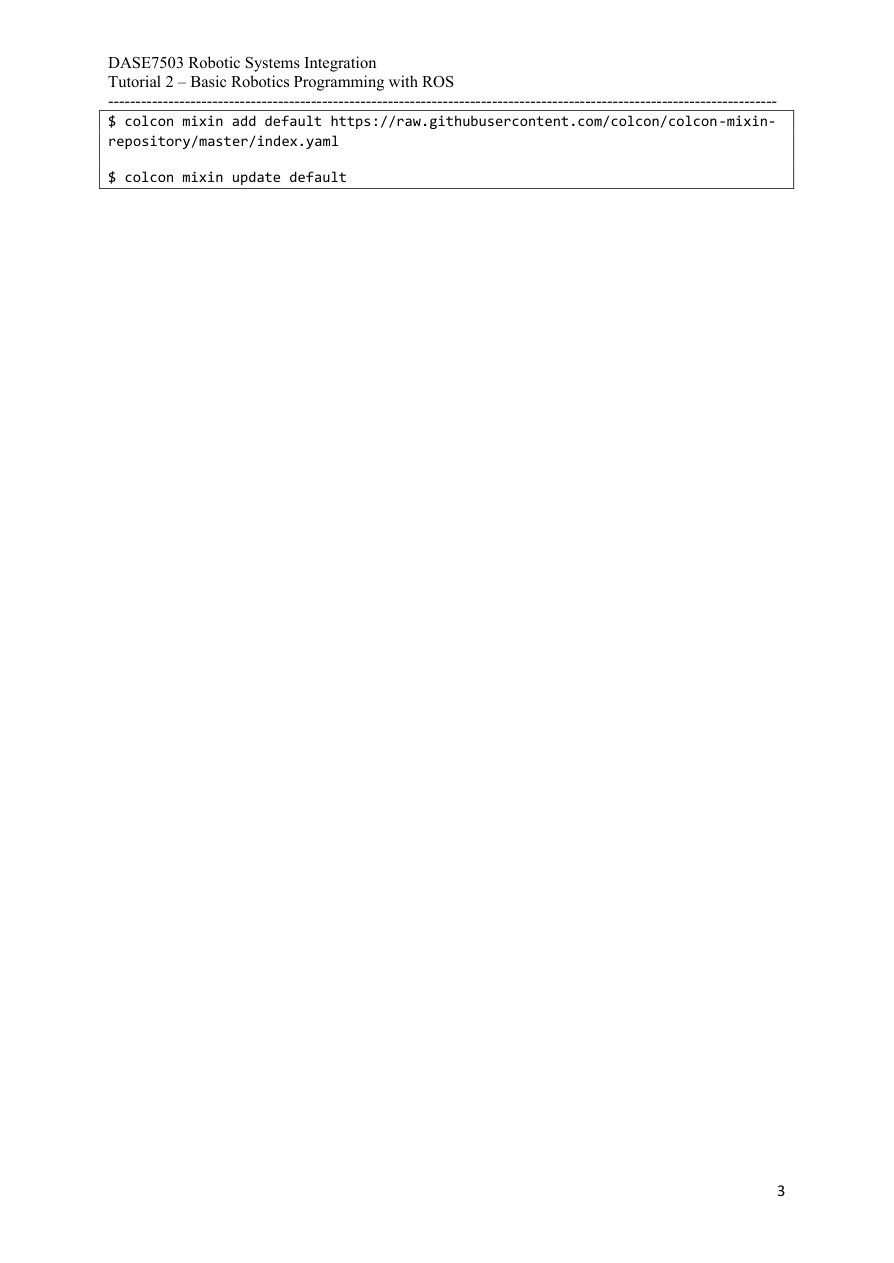
先在 Ubuntu 的 App Centre 搜索 Code,找到 Visual Studio Code。它是用来编辑代码和项目文件的工具。ROS 负责通信和机器人软件,Python 负责执行 Python 程序,VS Code 提供写代码的界面,三者各有作用。
工作区可以理解成这门实验的项目总文件夹。接下来用 Colcon 统一构建里面的软件包。
原课件第2页 / 15页安装 Colcon 和目录辅助功能
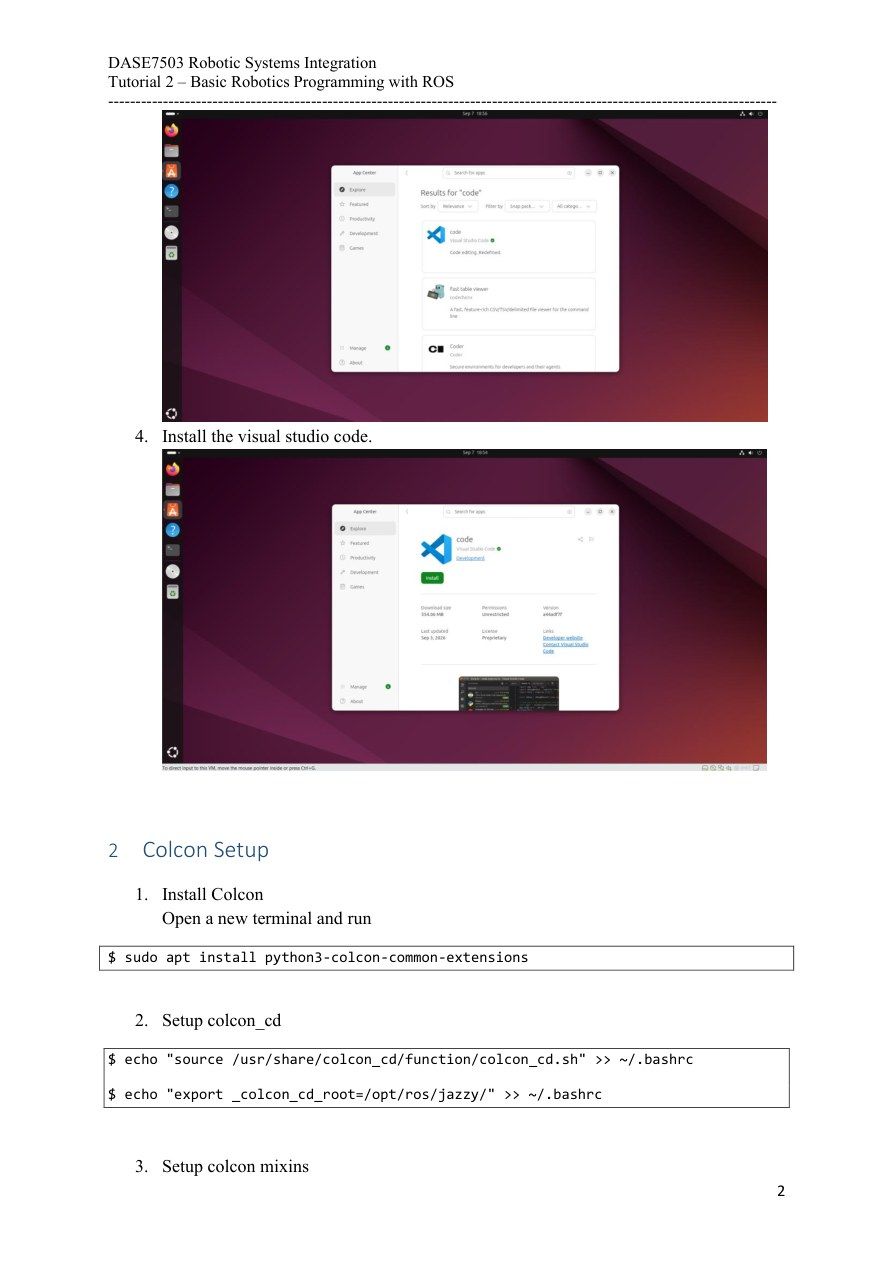
安装 VS Code 后,打开 Ubuntu 终端,执行 sudo apt install python3-colcon-common-extensions。Colcon 会找到工作区中的软件包,按各包的构建方式生成可运行结果。
接着把 source /usr/share/colcon_cd/function/colcon_cd.sh 追加到 .bashrc,让新终端加载 colcon_cd 目录切换功能;再追加 export _colcon_cd_root=/opt/ros/jazzy/,设置它的搜索根目录。
echo 输出一段文字,>> ~/.bashrc 把文字保存到启动文件。修改后新开终端即可生效;想在当前终端立即生效,可以执行 source ~/.bashrc。
原课件第3页 / 15页mixin 是可复用的构建参数
执行 colcon mixin add default .../index.yaml,将一份构建配置索引登记到本机,名称叫 default。再执行 colcon mixin update default,下载并更新这份索引。
把 mixin 想成一张“参数配方”:一组常用构建选项可以起一个名字,以后通过名字复用,不必每次重新输入很长的参数。
先 add,再 update;如果已经存在名为 default 的登记,直接 update。PDF 中网址的换行只是排版,输入时要连成完整网址。
原课件第4页 / 15页建立、构建和加载工作区
工作区是放自己 ROS 包的总目录。按下面顺序操作。
1. 在构建终端 A 加载基础 ROS,创建目录并下载示例源码。
source /opt/ros/jazzy/setup.bash
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
git clone https://github.com/ros/ros_tutorials.git -b jazzy
cd ~/ros2_ws
~ 是家目录;mkdir -p 连同缺少的上级目录一起创建;cd 改变当前所在目录;git clone 下载仓库,-b jazzy 选择分支。
2. 安装依赖,再构建。
sudo rosdep init
rosdep update
rosdep install -i --from-paths src --rosdistro jazzy -y
colcon build
rosdep init 是首次初始化,已完成过时从 update 开始。install 扫描 src 中的依赖声明;-i 忽略工作区已有的源码包;--rosdistro 选择 Jazzy;-y 自动确认。课件的 --from-path 按这里的完整 --from-paths 输入。
构建后目录大致是:
ros2_ws/
  src/       你下载或编写的源码
  build/     构建过程文件
  install/   可以加载和运行的结果
  log/       构建日志
3. 在另开的终端 B 加载构建结果并运行。
source ~/ros2_ws/install/setup.bash
ros2 run turtlesim turtlesim_node
出现海龟窗口后,另开终端 C:
source ~/ros2_ws/install/setup.bash
ros2 run turtlesim turtle_teleop_key
点击 C 后按方向键,B 中的海龟随收到的速度消息移动。以后在 A 修改和构建,在 B/C 加载最新的 install/setup.bash 后运行。
原课件第5页 / 15页创建包,再观察运行中的节点
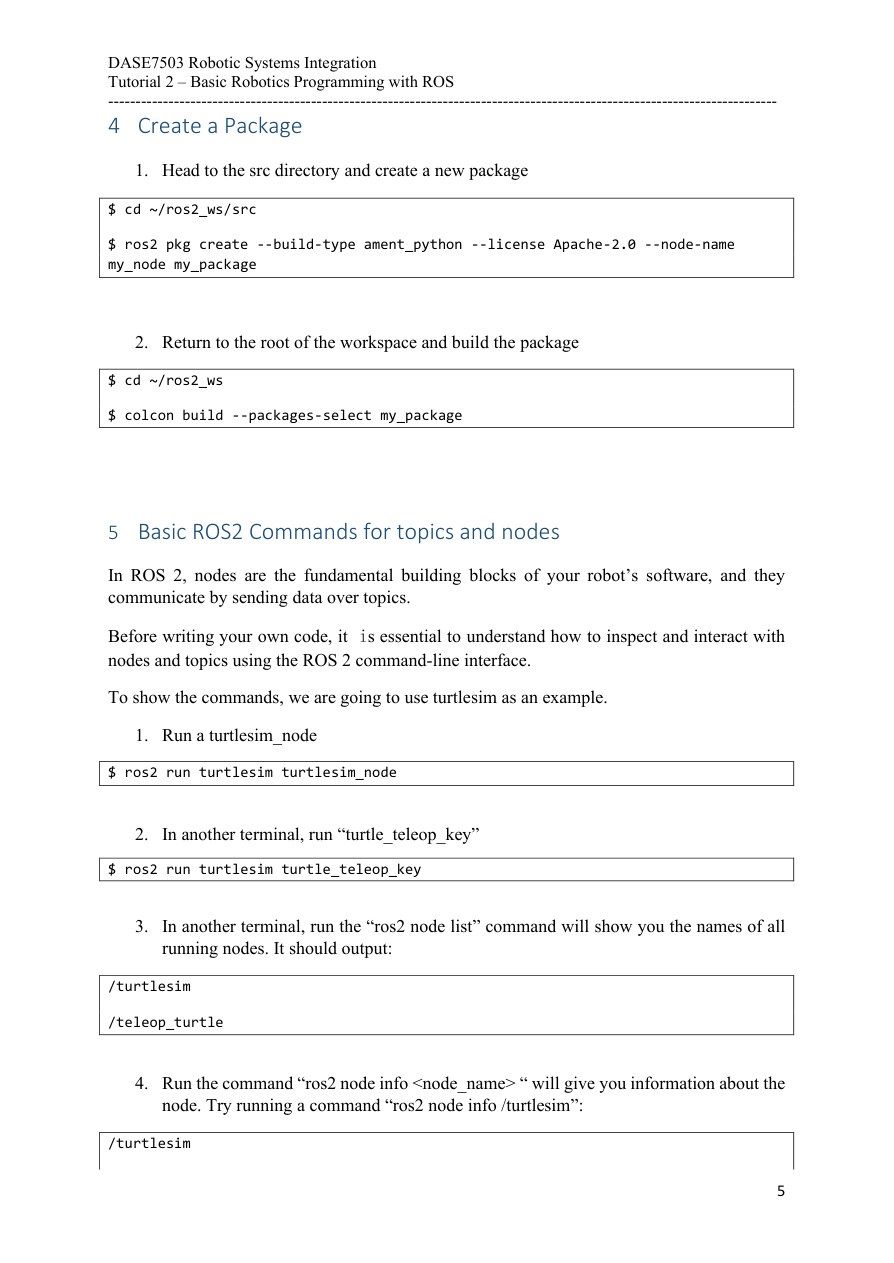
进入 ~/ros2_ws/src,执行 ros2 pkg create --build-type ament_python --license Apache-2.0 --node-name my_node my_package。my_package 是包名;ament_python 指定 Python 包;--node-name my_node 生成初始节点代码;--license 写许可信息。
回到工作区根目录,用 colcon build --packages-select my_package 只构建这个包。
启动海龟和键盘节点后,运行 ros2 node list,可以看到 /turtlesim 和 /teleop_turtle。包是磁盘中的文件组织,节点是正在运行的功能单元。再运行 ros2 node info /turtlesim,查看这个节点收什么、发什么。
把几个名字分开:my_package 是“装程序的包”,my_node 是“运行入口”。构建并 source 后,ros2 run my_package my_node 才会启动生成的节点。运行 ros2 node list 查看活着的节点,就像查看现在正在工作的成员名单。
原课件第6页 / 15页把 node info 分成四类看
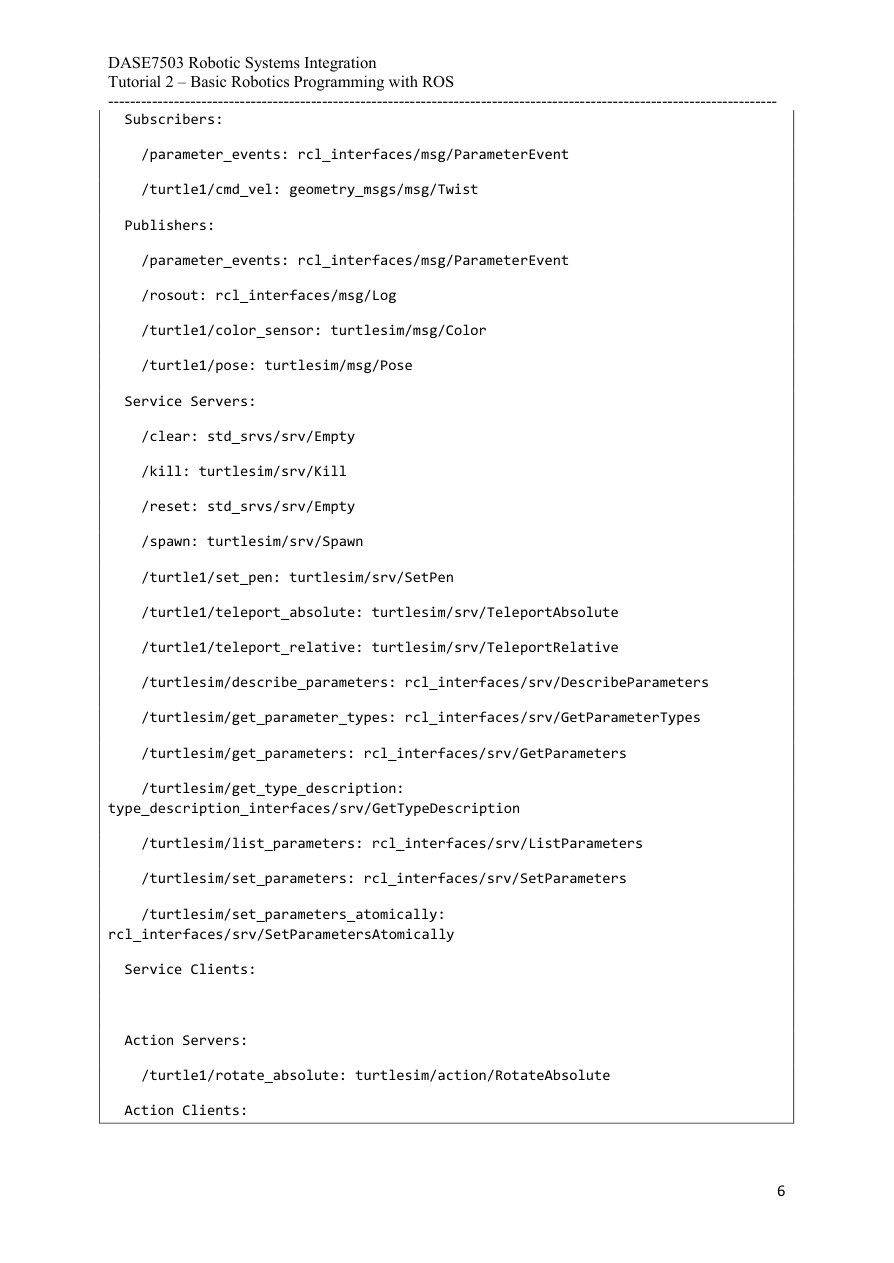
以 /turtlesim 为主体读输出:
- Subscribers:它收什么。
/turtle1/cmd_vel是它接收的速度命令。 - Publishers:它发什么。
/turtle1/pose报告位置和朝向;color_sensor报告颜色;rosout发日志;parameter_events发参数变化。 - Service Servers:别人可以请求它做什么。
clear清除画线,reset重置,spawn新建海龟,kill删除海龟,set_pen设置画笔,teleport改变位姿;其他参数服务用于查询或修改参数。 - Action Servers:可以执行什么带过程的任务。
rotate_absolute让海龟转到指定朝向,动作可以有反馈和完成结果。
记住读信息的视角:cmd_vel 列在订阅栏,表示模拟器接收速度。
原课件第7页 / 15页查看主题和 Twist 的字段
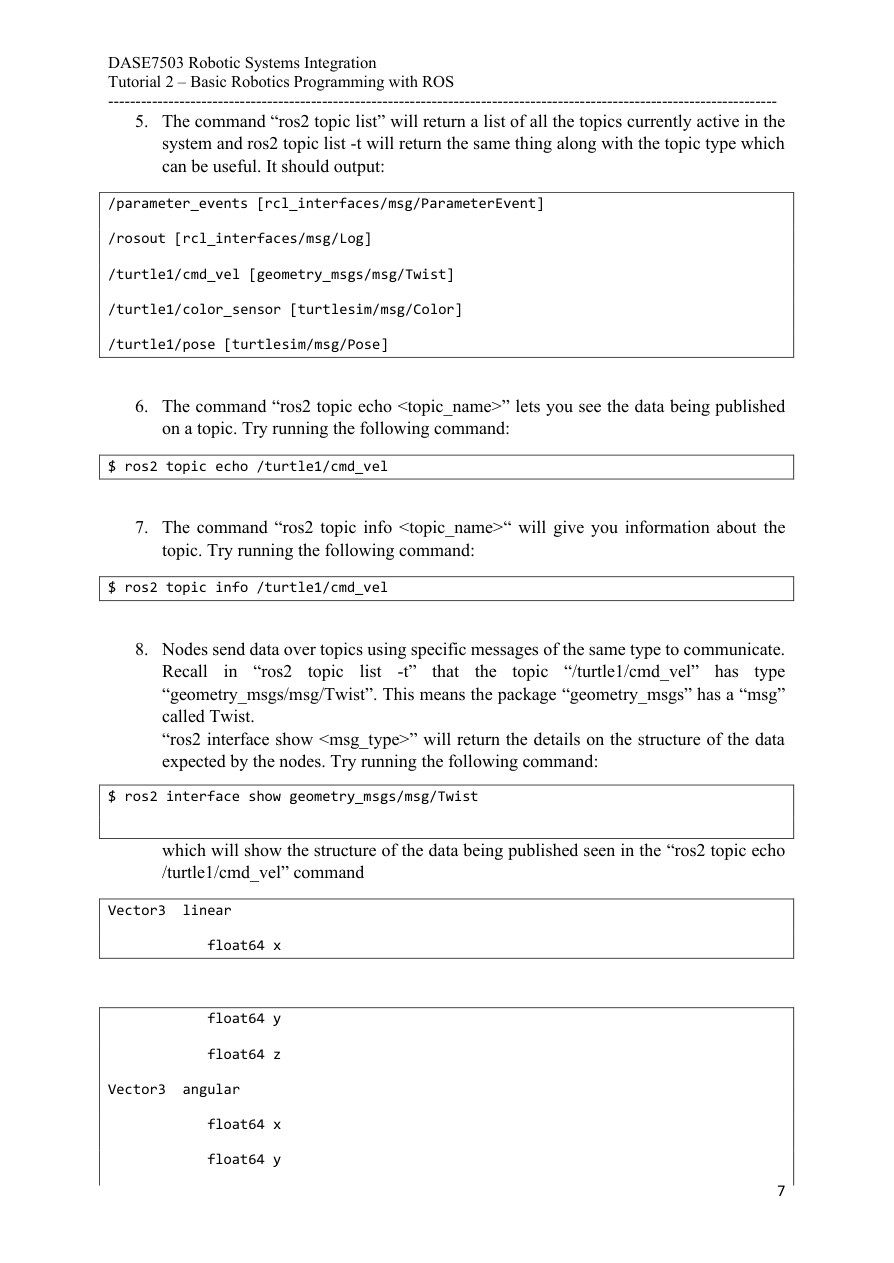
ros2 topic list 列出主题名,加入 -t 同时显示类型。ros2 topic echo /turtle1/cmd_vel 实时显示消息;ros2 topic info /turtle1/cmd_vel 查看发布者、订阅者等信息。echo 没有新消息时会等待,按方向键后再看。
运行 ros2 interface show geometry_msgs/msg/Twist 查看速度消息结构。Twist 有两组向量:linear 是线速度,angular 是角速度;每组都有 x/y/z 三个分量,数据类型是双精度浮点数 float64。
平面海龟主要使用 linear.x 前进速度和 angular.z 转动角速度。linear.x=2 表示向前速度为 2,而不是把位置设成 x=2。
把消息结构压成一张表:
| 字段 | 本例意思 | 例子 |
|---|---|---|
| linear.x | 沿海龟朝向前进的速度 | 2.0:持续向前 |
| angular.z | 绕平面竖轴转动的角速度 | 1.0:持续逆时针转 |
| 其余四项 | 本例平面运动不用 | 全部为 0 |
先在 echo 终端等待,再到键盘控制终端按前进或转向键,回来看哪一个字段发生了变化。这样可以把按键、消息与运动对应起来。
原课件第8页 / 15页用一条消息让海龟画圆
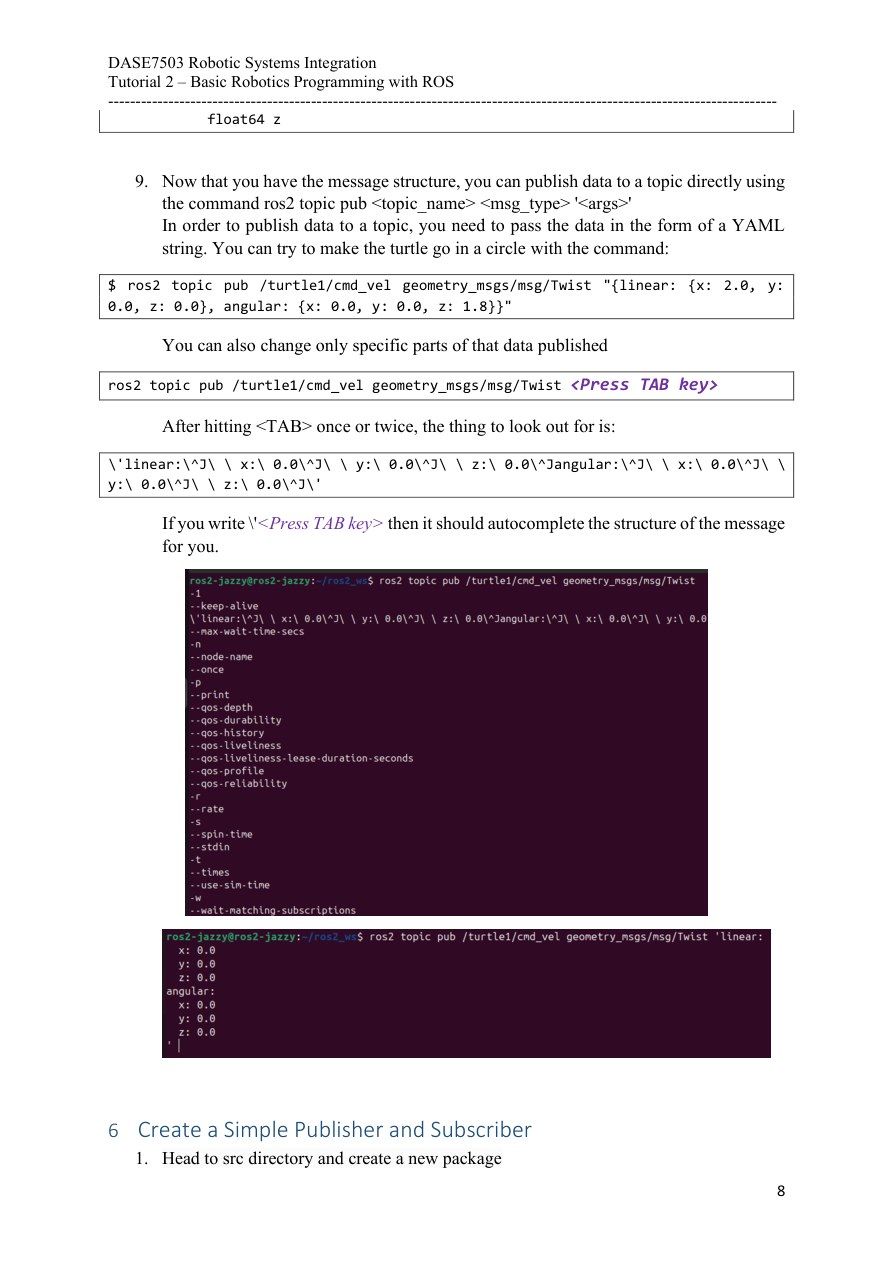
先让海龟模拟器保持运行,再在另一个已加载 ROS 环境的终端输入完整命令:
ros2 topic pub /turtle1/cmd_vel geometry_msgs/msg/Twist "{linear: {x: 2.0, y: 0.0, z: 0.0}, angular: {x: 0.0, y: 0.0, z: 1.8}}"
顺序是“发布命令 → 主题名 → 消息类型 → 消息内容”。双引号把整段 YAML 作为一个参数;linear 里填线速度,angular 里填角速度。命令持续发,海龟持续一边前进、一边转向。
为何得到圆?在一小段时间 Δt 内,它前进 vΔt,同时转过 ωΔt;圆弧长又等于 R×转角,所以 vΔt=RωΔt,约去 Δt 得半径 R=|v/ω|。这里 R=2/1.8≈1.11;转一圈需转过 2π 弧度,所以 T=2π/1.8≈3.49 s。
可以改两个数观察:(v,ω)=(2,0) 直行;(0,1.8) 原地转;(2,-1.8) 向相反方向绕圆。测试时只保留一个速度发布程序。
停止当前发布进程用 Ctrl+C;再明确发一条全零速度:
ros2 topic pub --once /turtle1/cmd_vel geometry_msgs/msg/Twist "{linear: {x: 0.0}, angular: {z: 0.0}}"
TAB 用于补全消息结构;屏幕上的 <Press TAB key> 是“按 TAB”的操作提示。
原课件第9页 / 15页创建发布订阅包和源码目录
进入 ~/ros2_ws/src,创建 ament_python 类型的 py_pubsub 包。随后进入 ~/ros2_ws/src/py_pubsub/py_pubsub,用 wget 下载课程指定的发布者示例文件。
这里有两层同名目录:外层 py_pubsub 是 ROS 包目录,里面放 package.xml、setup.py;内层 py_pubsub 是 Python 模块目录,里面放 .py 源码。按这个结构保存,后面的入口路径才找得到文件。
发布者的工作是创建消息并发送到主题,订阅者的工作是在收到消息时执行回调。下载源码之后,还要声明依赖、登记运行入口和构建包。
在内层模块目录运行 ls,应能看到 __init__.py 和下载的 publisher_member_function.py;退回上一层,应看到 package.xml 和 setup.py。先核对这两层,再继续编辑。
原课件第10页 / 15页声明依赖和运行入口
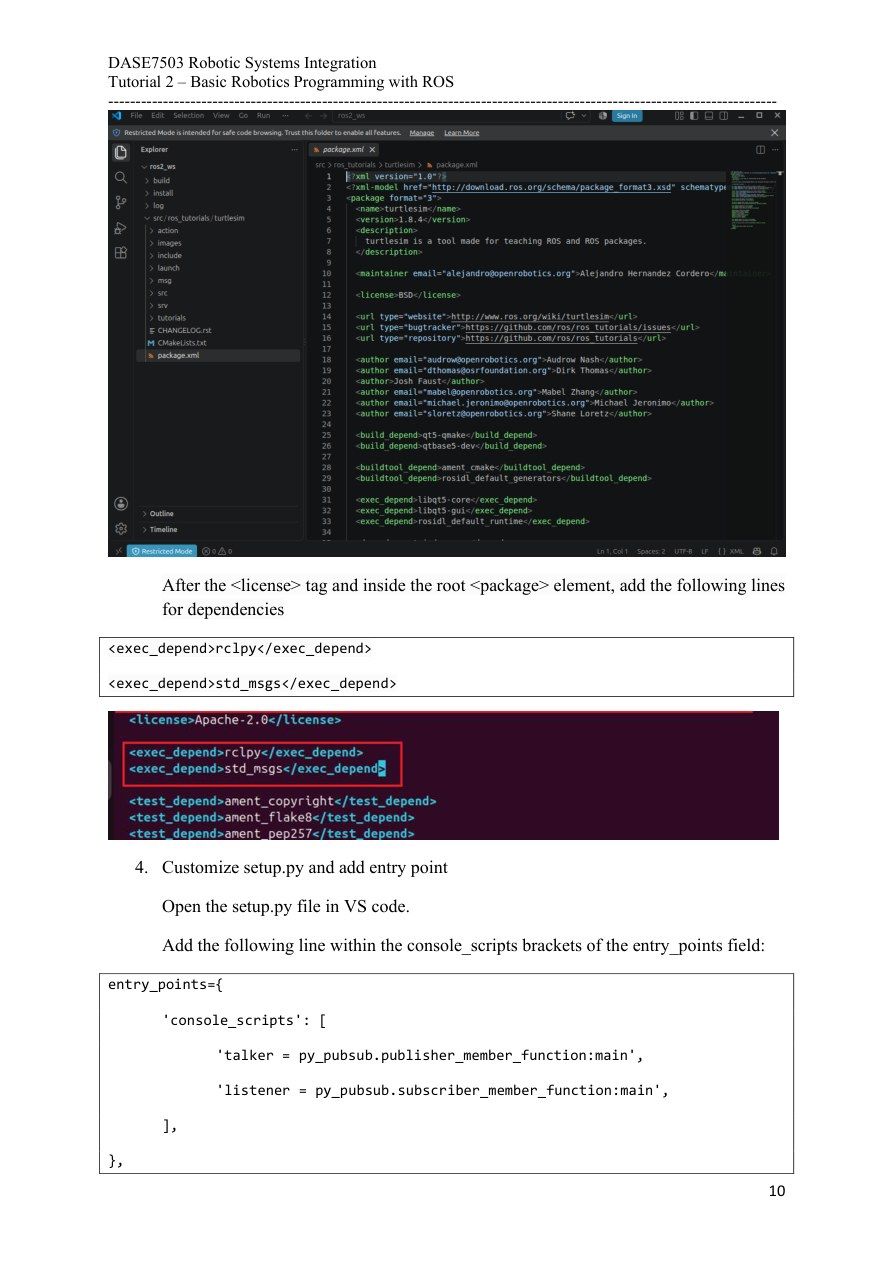
在 package.xml 的 <package> 内加入 rclpy 和 std_msgs 两条 <exec_depend>。前者是 ROS 的 Python 客户端库,后者提供标准消息类型。这是在告诉构建和依赖工具:运行这个包需要什么。
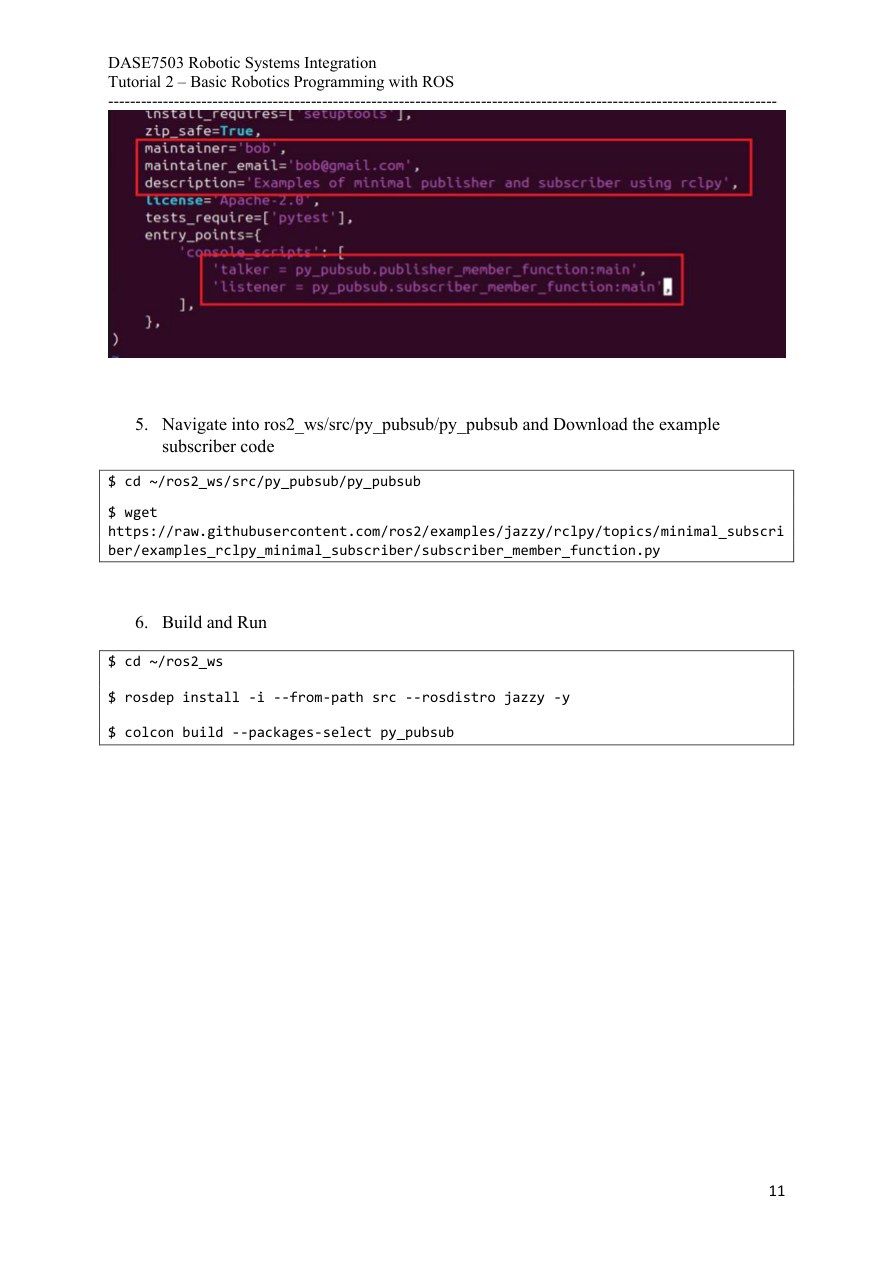
在 setup.py 的 console_scripts 列表加入 talker = py_pubsub.publisher_member_function:main 和对应的 listener 行。
逐段读 talker 入口:左边 talker 是运行时使用的入口名;右边 py_pubsub 是模块目录,publisher_member_function 是去掉 .py 的文件名,冒号后 main 是启动函数。因此 ros2 run py_pubsub talker 会找到并调用这个函数。列表各行之间要保留逗号。
用入口里的三个名字对应实物文件:
py_pubsub.publisher_member_function:main
    │               │               │
 内层目录       .py文件名         函数名
例如写错为 publisher_member_functions,ROS 就会去找一个多了 s 的模块。依赖放 package.xml,运行入口放 setup.py,实际算法放内层 .py 文件。
原课件第11页 / 15页补齐订阅者并构建包
进入内层模块目录,下载 subscriber_member_function.py。它与上一份 publisher 源码并列保存。
回到 ~/ros2_ws,先运行 rosdep install ... 安装包声明的依赖,再执行 colcon build --packages-select py_pubsub 构建。随后在运行终端加载 source ~/ros2_ws/install/setup.bash。
这一条链可以按四个问题检查:文件放对位置了吗?依赖声明了吗?setup.py 登记的模块名和文件名一致吗?修改后构建并重新加载了吗?“找不到入口”优先查 setup.py 和环境;“找不到模块”优先查源码位置和文件名。
原课件第12页 / 15页编写海龟节点:先建发布者和定时器
先分别启动 py_pubsub 的 talker 和 listener,观察一边发送、一边收到;在各自终端按 Ctrl+C 停止。然后在构建终端创建 Python 包:
cd ~/ros2_ws/src
ros2 pkg create --build-type ament_python --license Apache-2.0 turtle_publisher_py
cd turtle_publisher_py/turtle_publisher_py
在当前目录新建 turtle_controller.py。
这部分代码按行读:
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist

class TurtleController(Node):
    def __init__(self):
        super().__init__('turtle_controller')
        self.publisher_ = self.create_publisher(
            Twist, '/turtle1/cmd_vel', 10)
        self.timer = self.create_timer(0.5, self.move_turtle)

    def move_turtle(self):
        msg = Twist()
        msg.linear.x = 2.0
        msg.angular.z = 1.0
三个 import 分别取得 ROS 客户端、节点基类和速度消息。class 定义一类节点;self 表示当前创建的这个节点对象;__init__ 在对象创建时执行;super 先完成父类 Node 的初始化并设置节点名。
create_publisher 指定“发送 Twist 到哪个主题”,10 是通信队列深度。create_timer 登记“每约0.5秒调用 move_turtle”,所以发送频率约 1/0.5=2 Hz。每次回调创建新消息,再写入 v=2、ω=1;其余字段默认0,publish 在下一页接上。
原课件第13页 / 15页发送消息,并让回调持续运行
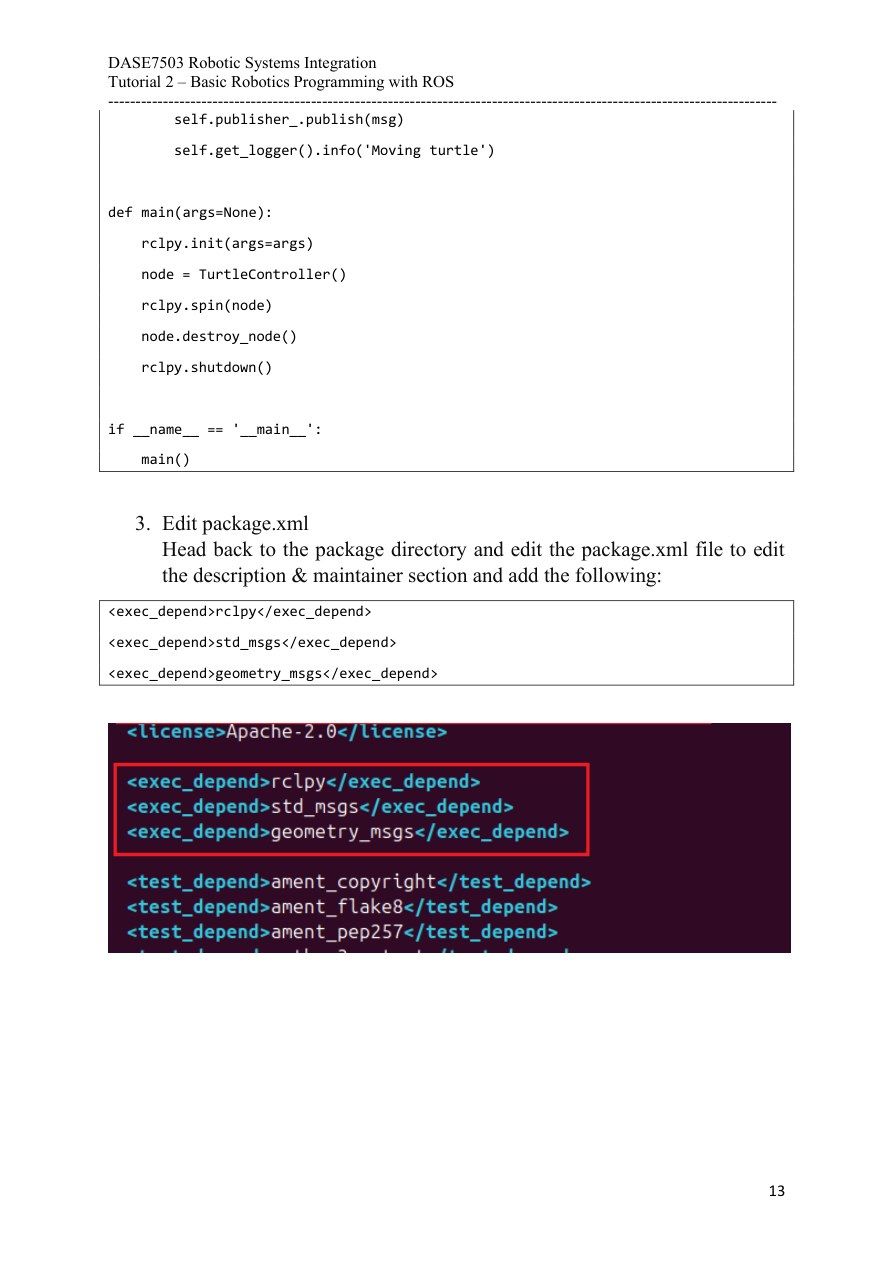
先把下面两行接在 move_turtle 的最后,缩进与前面的 msg.linear.x 相同:
        self.publisher_.publish(msg)
        self.get_logger().info('Moving turtle')
跟一次回调。节点启动约 0.5 s 后,定时器到期 → 新建 Twist → 写入 linear.x=2.0、angular.z=1.0 → 发到 /turtle1/cmd_vel → 控制终端打印 Moving turtle。海龟订阅同一主题,收到后按这组速度运动。在接下来的 0.5 s 内,海龟前进弧长约 2.0×0.5=1.0,同时转过约 1.0×0.5=0.5 rad。下次收到同样的速度,窗口继续画圆。
再在类定义外写主函数;下面的四空格表示属于 main,而非类方法:
def main(args=None):
    rclpy.init(args=args)
    node = TurtleController()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.try_shutdown()

if __name__ == '__main__':
    main()
init 初始化 ROS;创建对象时会建立发布者和 timer;spin 持续等事件,让 timer 到时后调用回调。按 Ctrl+C 产生 KeyboardInterrupt,最后销毁节点,try_shutdown() 在 ROS 仍开启时关闭它。末尾判断使文件被直接执行时进入 main。
在外层 package.xml 的 <package> 内加入课件列出的运行依赖:
<exec_depend>rclpy</exec_depend>
<exec_depend>std_msgs</exec_depend>
<exec_depend>geometry_msgs</exec_depend>
小演示 · 推进一次 ROS 定时器回调
原课件第14页 / 15页构建运行,并把圆改成五角星
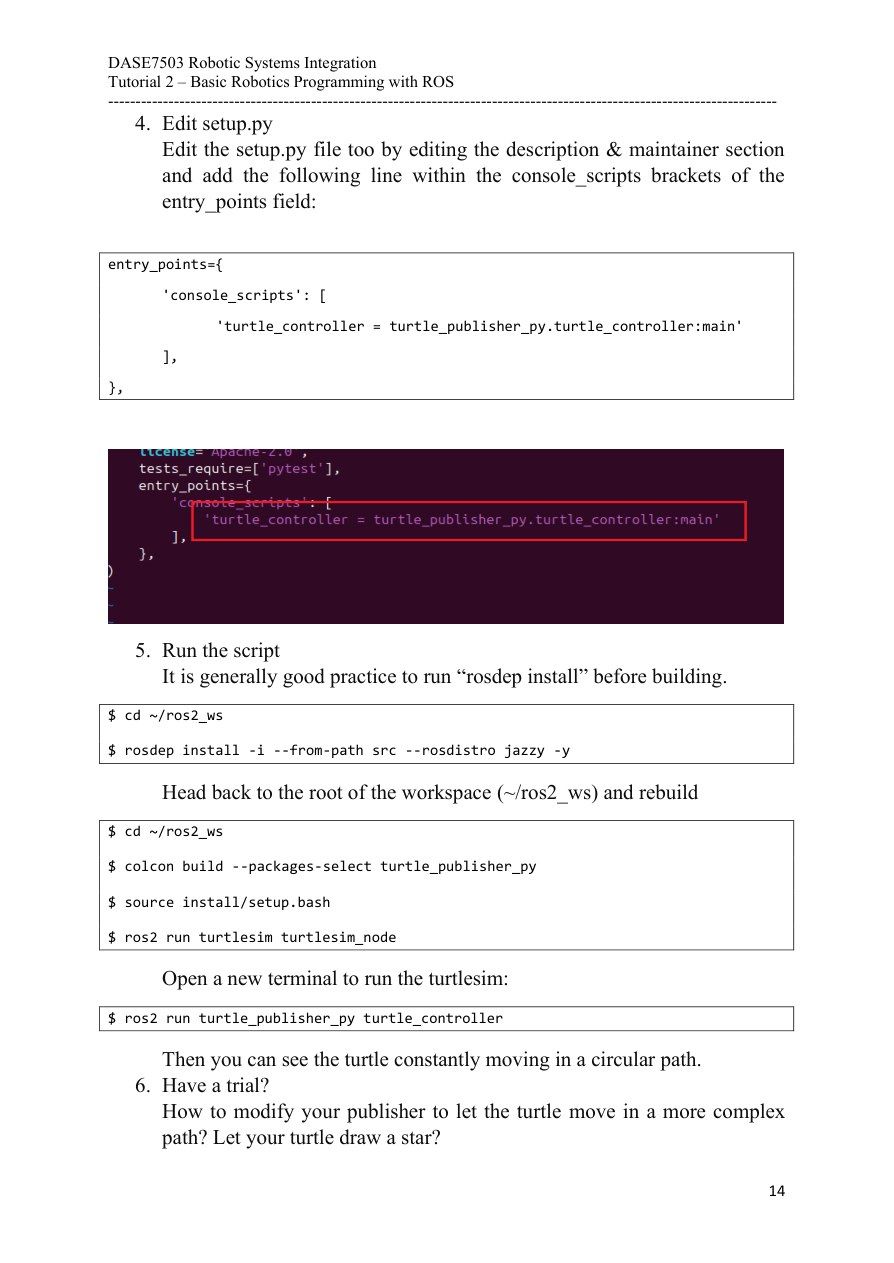
在外层 setup.py 的 console_scripts 列表中加入:
'turtle_controller = turtle_publisher_py.turtle_controller:main',
左边是 ros2 run 使用的入口名。右边按“内层目录.文件名:函数”找到 turtle_publisher_py/turtle_controller.py 里的 main。
在构建终端 A 安装依赖并构建:
cd ~/ros2_ws
rosdep install -i --from-paths src --rosdistro jazzy -y
colcon build --packages-select turtle_publisher_py
在终端 B 运行模拟器:
source ~/ros2_ws/install/setup.bash
ros2 run turtlesim turtlesim_node
在终端 C 运行控制节点:
source ~/ros2_ws/install/setup.bash
ros2 run turtle_publisher_py turtle_controller
C 约每 0.5 s 打印一次 Moving turtle,B 中白色轨迹画圆。按第 8 页的公式,半径是 2/1=2。将 angular.z 改为 0 后,重新构建并运行控制节点,轨迹会改为直线。
画五角星要分阶段。尖角为 36°,走完一边转 180°−36°=144°。转成弧度是 144×π/180=4π/5≈2.513 rad。
| 当前阶段 | 发 linear.x | 发 angular.z | 切换条件 |
|---|---|---|---|
| 直行一条长为 2 的边 | 1 | 0 | 经过 2/1=2 s |
| 原地转过 144° | 0 | 1 | 经过 (4π/5)/1≈2.513 s |
| 第五条边完成 | 0 | 0 | 保持停止 |
定时回调保存“当前阶段、阶段开始时间、已走完的边数”。每次先检查是否到切换时刻,再发送该阶段的速度。若依旧每 0.5 s 检查,2.513 s 的转弯约到 3.0 s 才会停。第 15 页用 0.02 s 的 timer 实现切换。
课堂补充(09-21 Part01 01:39:10–01:52:56):老师用状态切换演示画星,并提醒登记 setup.py 入口、source 工作区。单靠计时转向会积累偏差,反复画图时偏移会更明显。
原课件第15页 / 15页沿着五条线读五角星
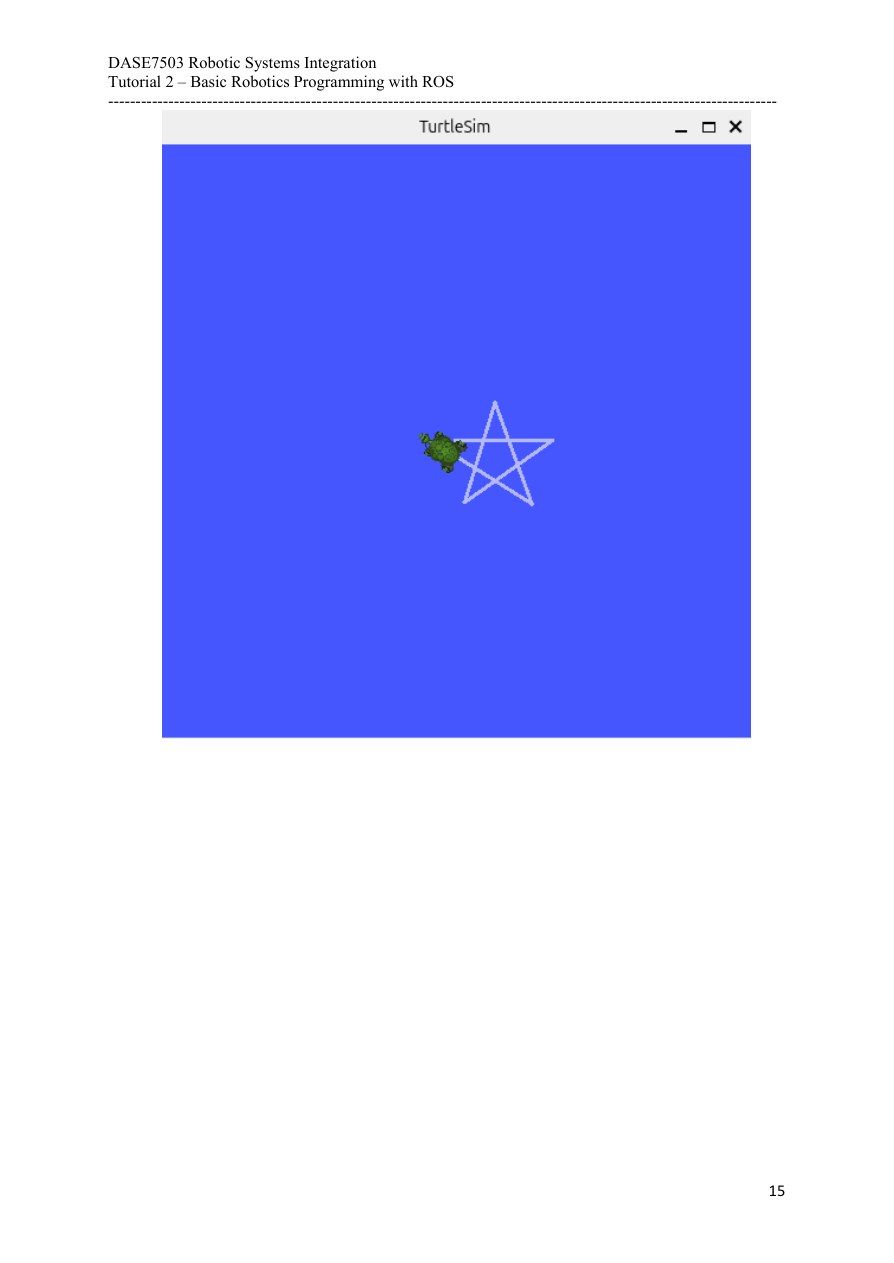
轨迹把隔一个顶点的五个尖角连起来。在第 12 页的 __init__ 中,将原 timer 那一行换成:
        self.phase = 'straight'
        self.phase_start = None
        self.edges_done = 0
        self.timer = self.create_timer(0.02, self.move_turtle)
再用下面的函数替换第 12–13 页的 move_turtle。保留原 main 和 setup.py。
    def move_turtle(self):
        now = self.get_clock().now().nanoseconds
        if self.phase_start is None:
            self.phase_start = now
        elapsed = (now - self.phase_start) / 1e9

        if self.phase == 'straight' and elapsed >= 2.0:
            self.edges_done += 1
            self.phase = 'stop' if self.edges_done == 5 else 'turn'
            self.phase_start = now
        elif self.phase == 'turn' and elapsed >= 2.513274:
            self.phase = 'straight'
            self.phase_start = now

        msg = Twist()
        if self.phase == 'straight':
            msg.linear.x = 1.0
        elif self.phase == 'turn':
            msg.angular.z = 1.0
        self.publisher_.publish(msg)
首次回调记录起点。约 2 s 后,edges_done 从 0 变 1,程序开始原地转。再过约 2.513 s,开始走第二条边。走完第五条边时进入 stop,新建 Twist 的速度字段保持为 0。每次切换都重新计时。按第 14 页重建后,从新开模拟器的中心位置开始,便于看到完整轨迹。计时和模拟步进都有误差,可观察第五条边是否接近起点。