没有找到对应内容,换一个词试试。
原课件第1页 / 21页先调PWM,再做转速闭环
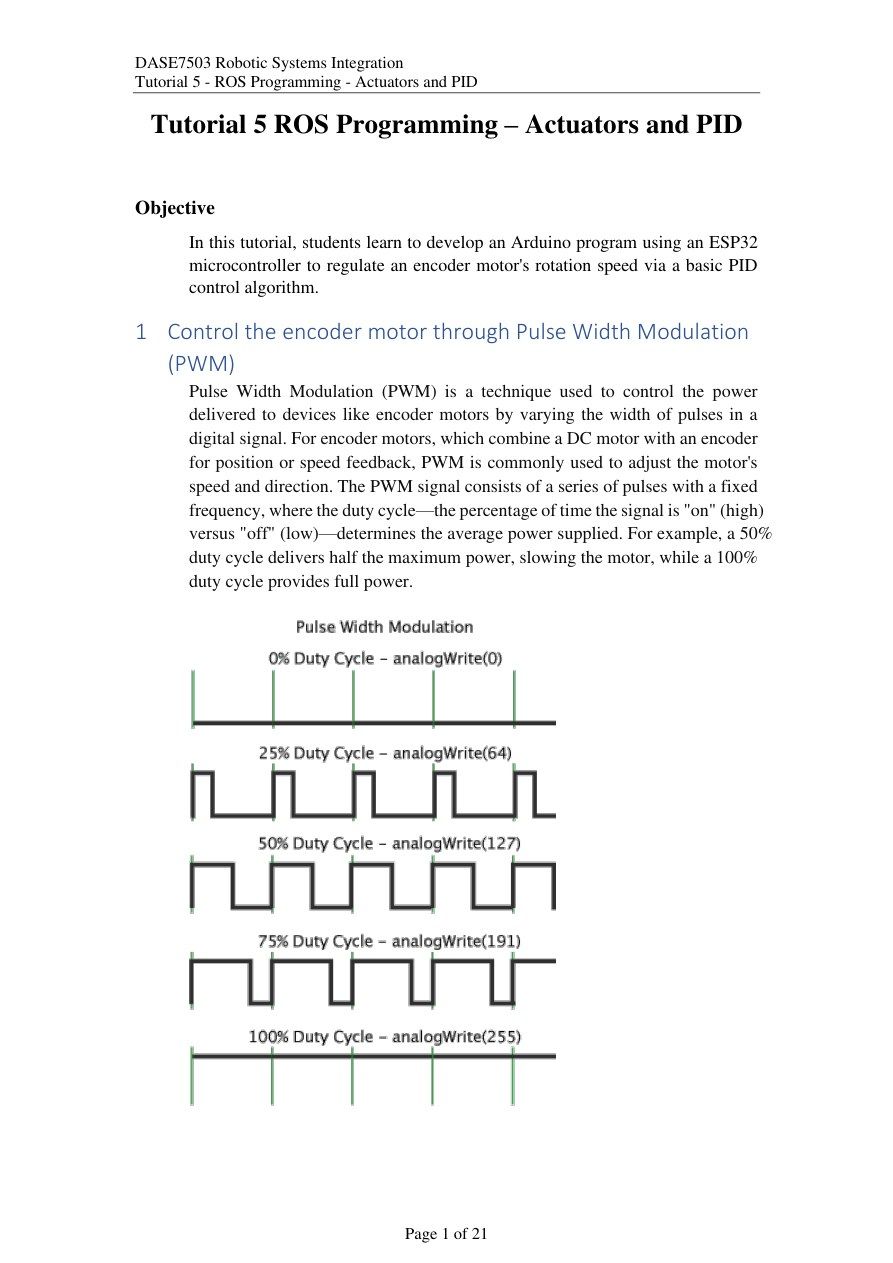
目标是用ESP32控制带编码器的直流电机。先发PWM让它转,再读取编码器算RPM,最后用PID根据速度误差自动改PWM。
PWM是固定周期内不断开、关,占空比D=高电平时间/周期。例如周期1ms、高电平0.5ms,D=50%。驱动器用它调节电机供能;理想平均施加电压可近似为D乘供电电压,但功率和转速还与电流、负载、摩擦等有关。转向由驱动器方向引脚决定,占空比决定驱动强度。
课堂补充(10-26 Part01 01:06:04–01:19:57):老师先比较直接PWM开环与后续PID闭环,PWM幅值用0–255表示。开环示例还用命令的正负选择转向。
原课件第2页 / 21页引脚、脉冲数和变量
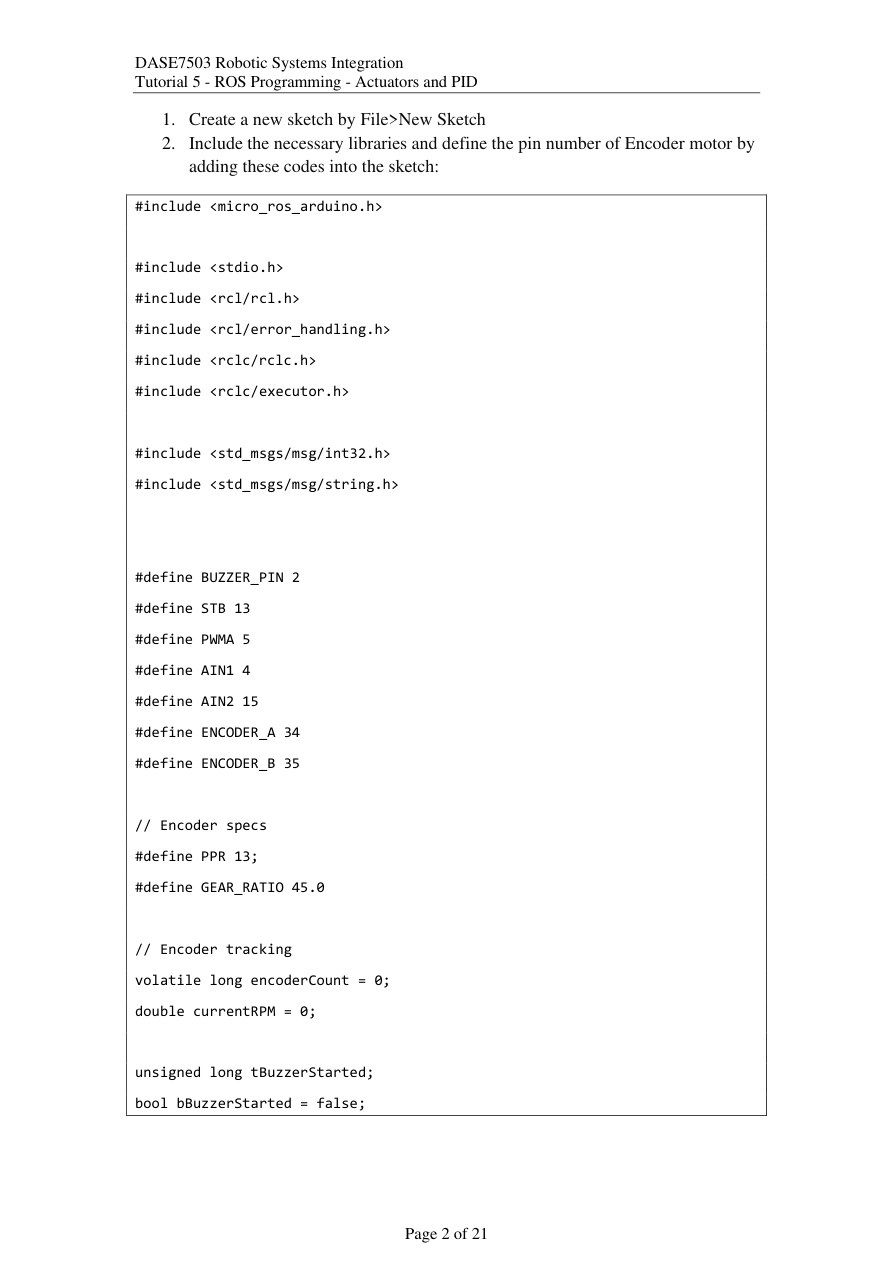
在Arduino IDE点File > New Sketch。micro-ROS与rcl/rclc库负责ROS通信,Int32定义整数消息。引脚分工:GPIO13是STB使能;5是PWMA;4、15是AIN1/2方向;34、35读取编码器A/B;2控制蜂鸣器。
encoderCount累计当前测量区间的有符号计数;volatile提醒编译器它会被中断更新。currentRPM保存算出的转速。PPR=13用于电机轴每转计数,GEAR_RATIO=45表示电机轴转45圈,输出轴转1圈。常量宜写#define PPR 13,去掉原页末尾分号,避免宏被代入其他表达式时夹带语句结束符。
课堂补充(10-26 Part01 01:19:57–01:31:41):老师强调用PPR与减速比把电机轴计数换成输出轴RPM。
原课件第3页 / 21页ROS实体和编码器中断入口
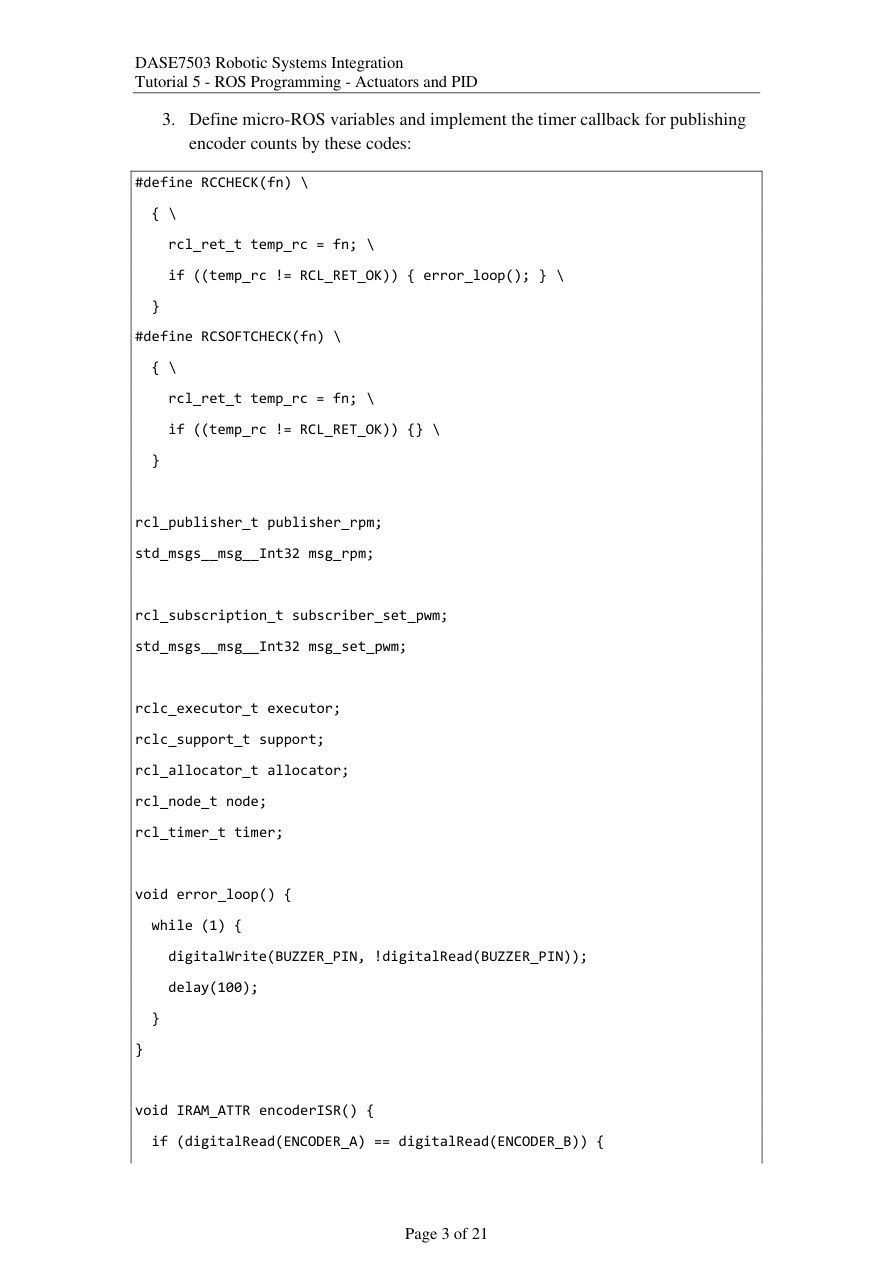
publisher_rpm发布测得转速,subscriber_set_pwm接收PWM命令;对应的msg_rpm与msg_set_pwm是消息数据。node代表节点,support/allocator负责运行上下文与内存,timer定时触发发布,executor安排回调。
RCCHECK检查关键函数返回值,失败就进入error_loop,蜂鸣引脚每100ms翻转;RCSOFTCHECK失败时继续往下执行。encoderISR是编码器中断服务函数,A发生指定边沿变化时立即执行。IRAM_ATTR用于把该函数放在ESP32适合中断访问的指令内存。
原课件第4页 / 21页从区间计数算RPM
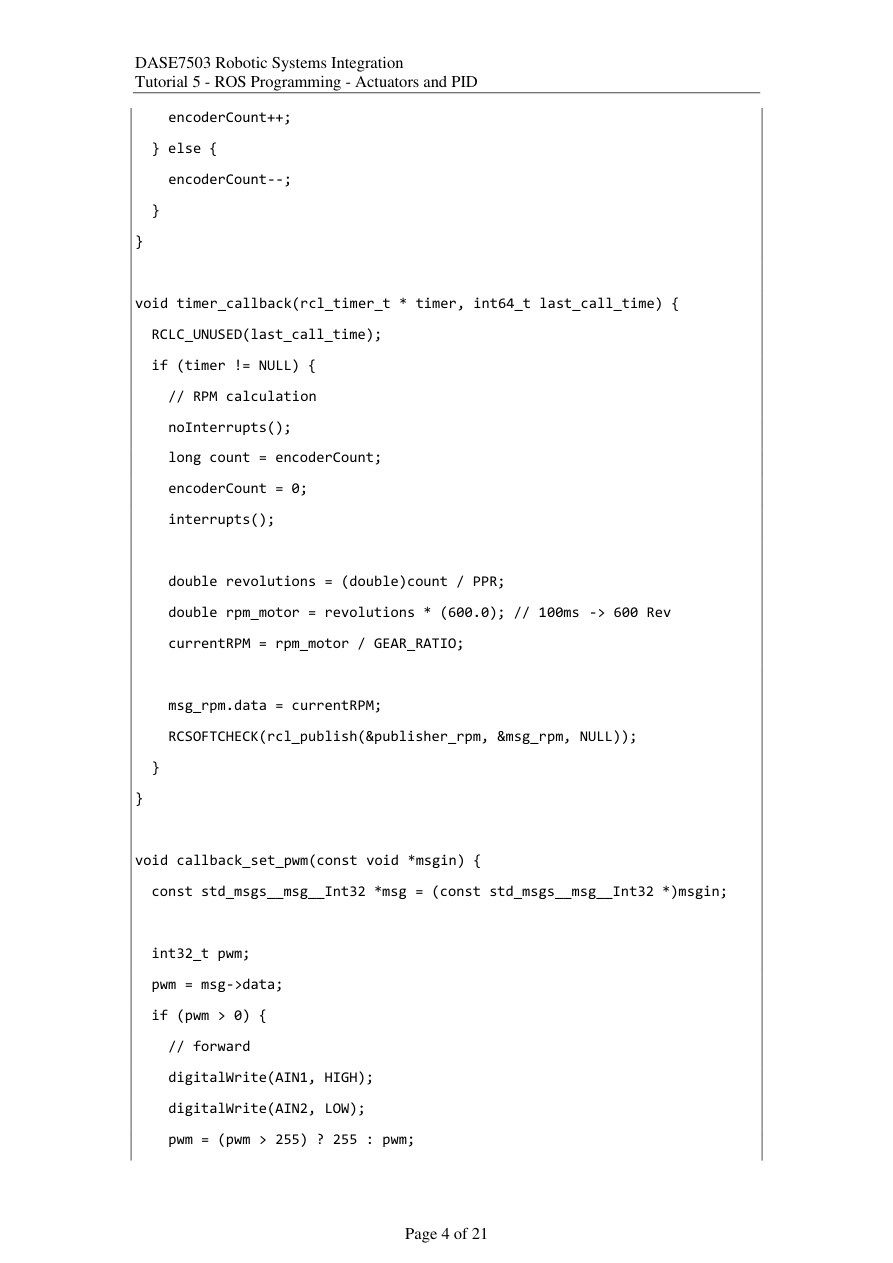
中断内比较A、B电平:相同加1,不同减1,用两个相位的关系区分方向。定时回调先暂停中断、复制计数、清零,再恢复中断,使复制和清零连成一次操作。
课件每100ms计算一次:电机轴转数=count/PPR;一分钟有60/0.1=600个区间,故电机轴RPM=count/PPR×600;输出轴再除45。算例count=39、每转有效计数13,则39/13=3圈,3×600/45=40RPM。发布时转成Int32,小数部分被截去。
本例在A的CHANGE触发中断,会计上升和下降两种边沿;计算分母应是这种计数模式下的“每转有效计数”。若规格13指单通道完整脉冲周期,双边沿计数应为26。核对时要说清转的是哪根轴:每电机轴一圈应产生N个有效计数;输出轴一圈经过45:1减速器,应对应约45N个计数。若在输出轴数出1170,就用1170÷45=26,得到电机轴每圈有效计数N=26。
这里的count是“刚过去100ms内新增多少次”,不是开机以来的总计数,因为每次读取后都清零。若数据来自另一段发布累计计数的程序,则应先用本次数值−上次数值求区间计数,再代入;两种数据不能直接混用。
原课件第5页 / 21页PWM正负、限幅与上电初始状态
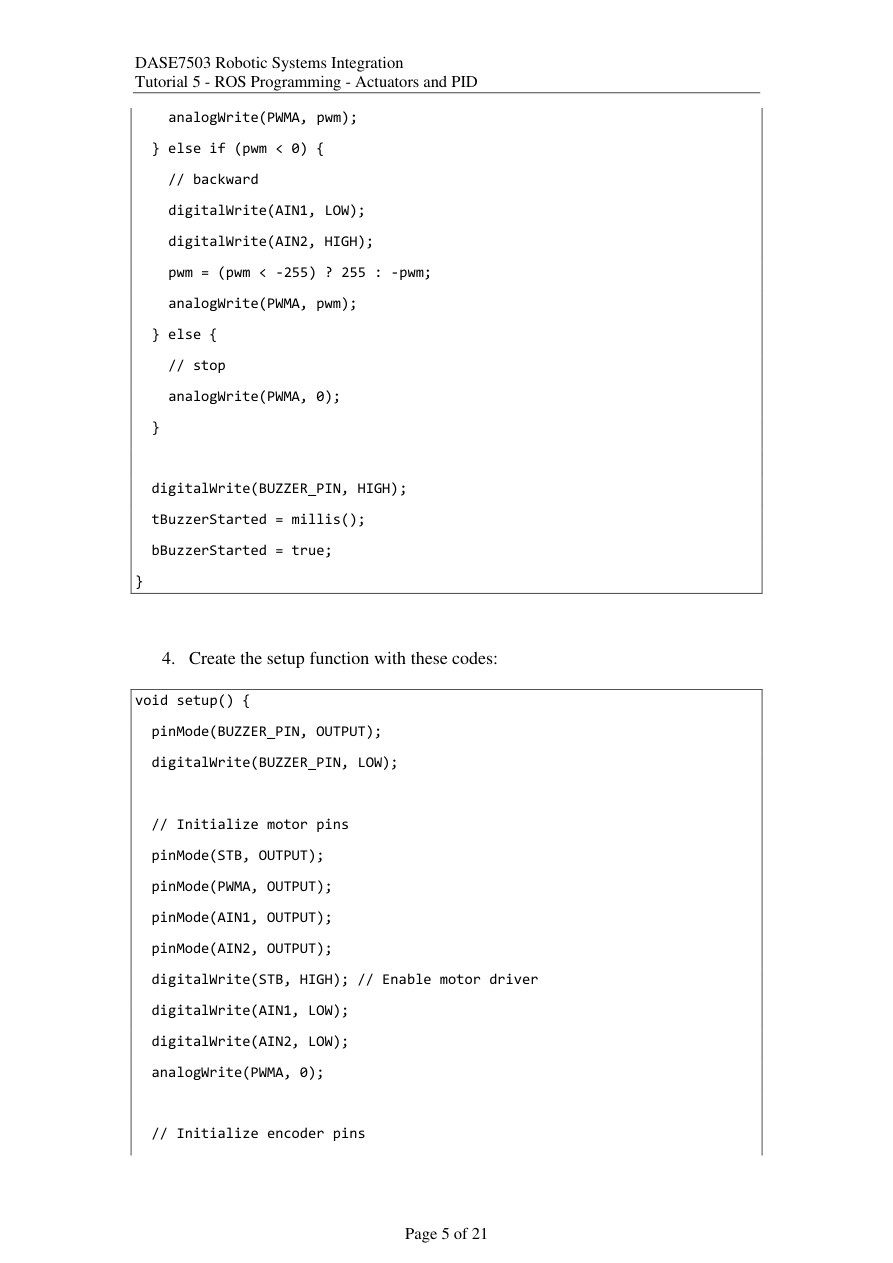
先用命令正负选方向。正数设 AIN1=HIGH、AIN2=LOW,负数交换这两个值。然后取 min(abs(命令), 255) 写到 PWMA。例:−100 指反向,写100。−300 仍指反向,幅值限制为255。命令为0时直接写 PWMA=0。
回调末尾拉高蜂鸣器、记录millis()、设计时标志,表示收到命令。setup先把蜂鸣器和驱动引脚设为输出,STB置HIGH使能驱动,AIN1/2置LOW、PWM置0,让程序从停止状态开始。方向逻辑与PWM幅值要分开追踪。
原课件第6页 / 21页建立中断、节点、定时器和发布器
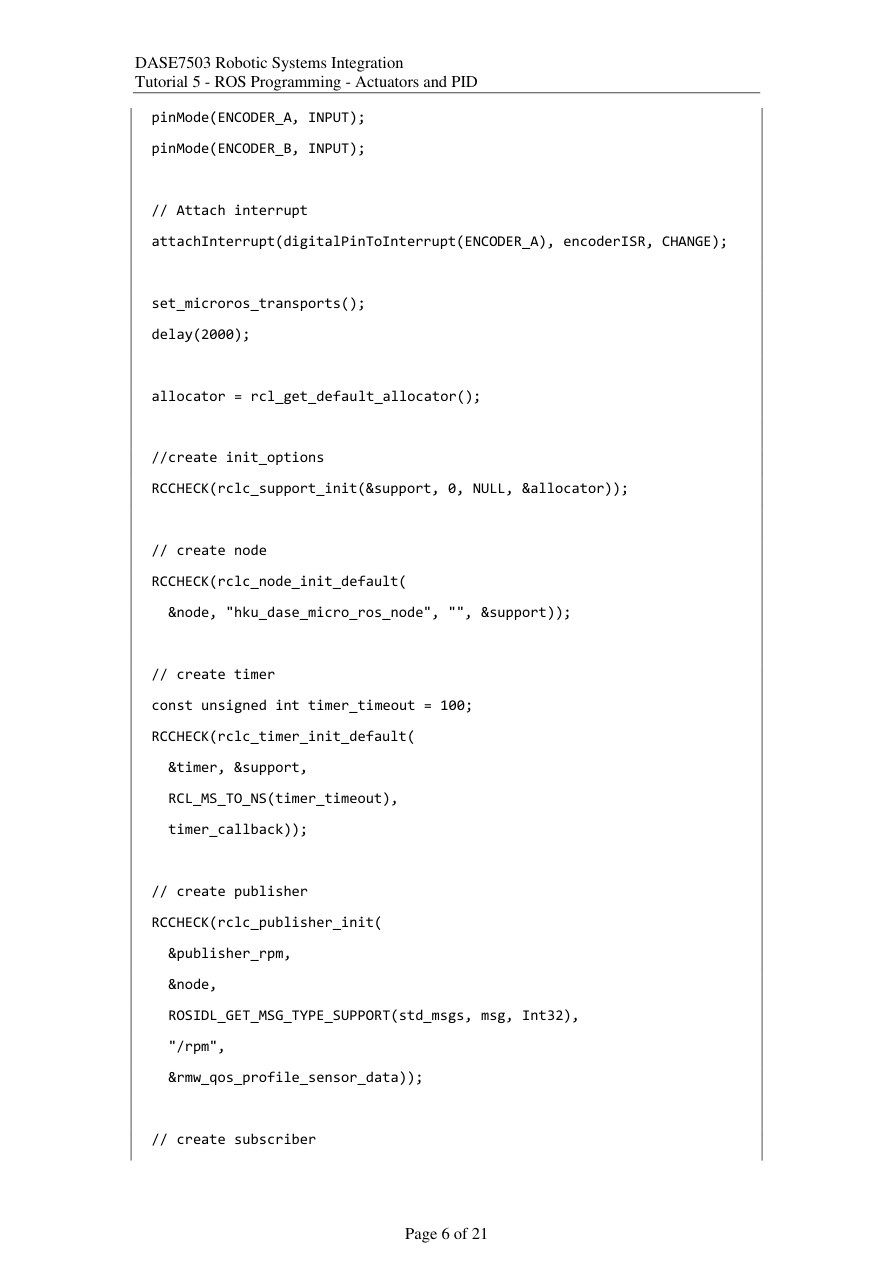
编码器A/B设为INPUT;attachInterrupt(...ENCODER_A..., encoderISR, CHANGE)在A的每次电平变化时调用中断函数。随后设置micro-ROS传输、等待2秒,再创建allocator、support和名为hku_dase_micro_ros_node的节点。
timer_timeout=100表示100ms,RCL_MS_TO_NS把它换成接口要求的纳秒;timer绑定测速回调。publisher的消息类型是Int32,话题为/rpm,采用sensor_data QoS。创建发布器只是建立通信对象,真正发布发生在定时回调的rcl_publish。
原课件第7页 / 21页订阅、执行器与主循环
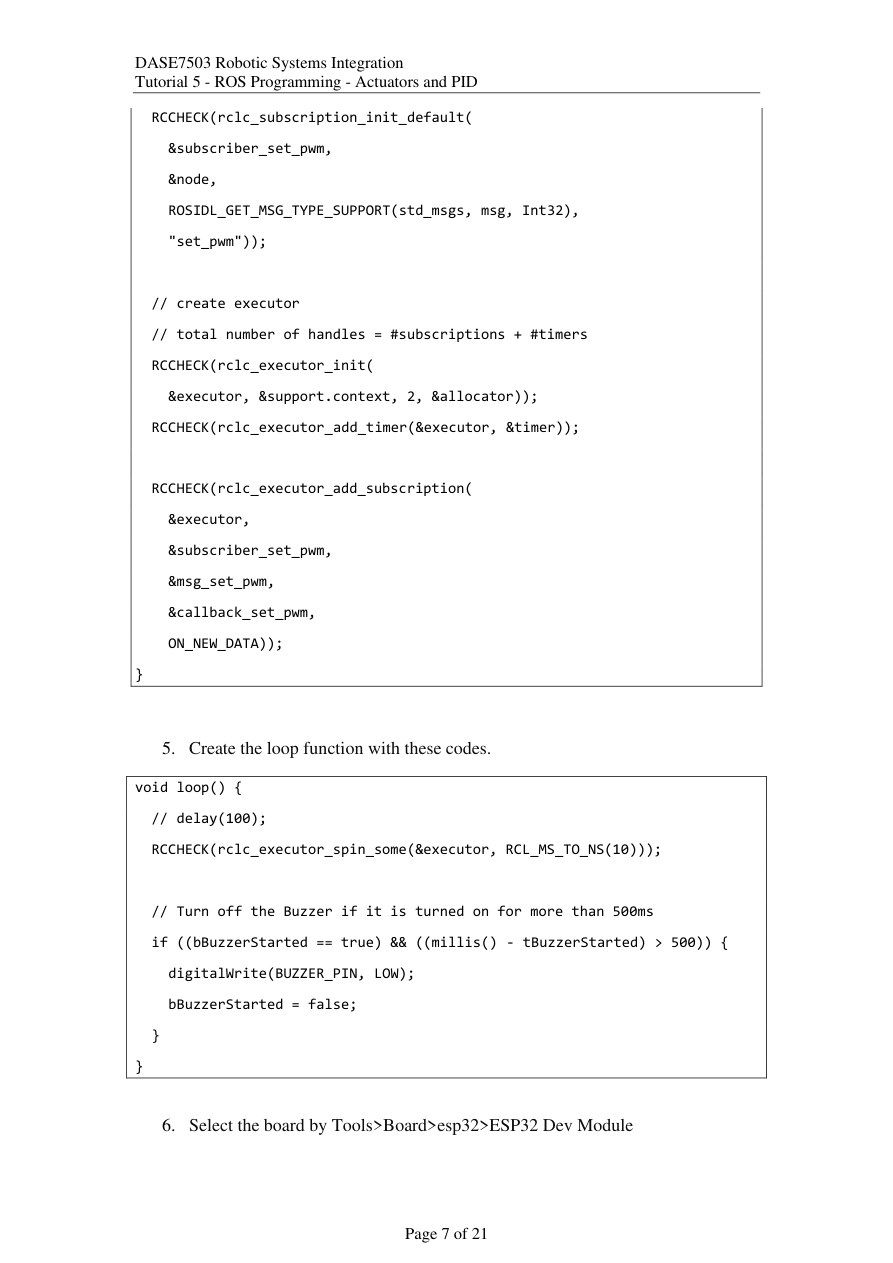
订阅器监听set_pwm,使用Int32。空命名空间下该相对名解析为/set_pwm。executor容量为2,因为它要管理一个timer和一个subscription;add_subscription把消息缓冲、回调及ON_NEW_DATA关联起来。
loop反复调用spin_some处理到期事件,最长等待参数为10ms。蜂鸣器启动超过500ms,就置LOW并清除标志。这种“记录起点、反复比较时间”的办法使程序可以同时处理通信,而不必每次蜂鸣都暂停半秒。最后选Tools > Board > esp32 > ESP32 Dev Module。
原课件第8页 / 21页上传、连接Agent与发送PWM
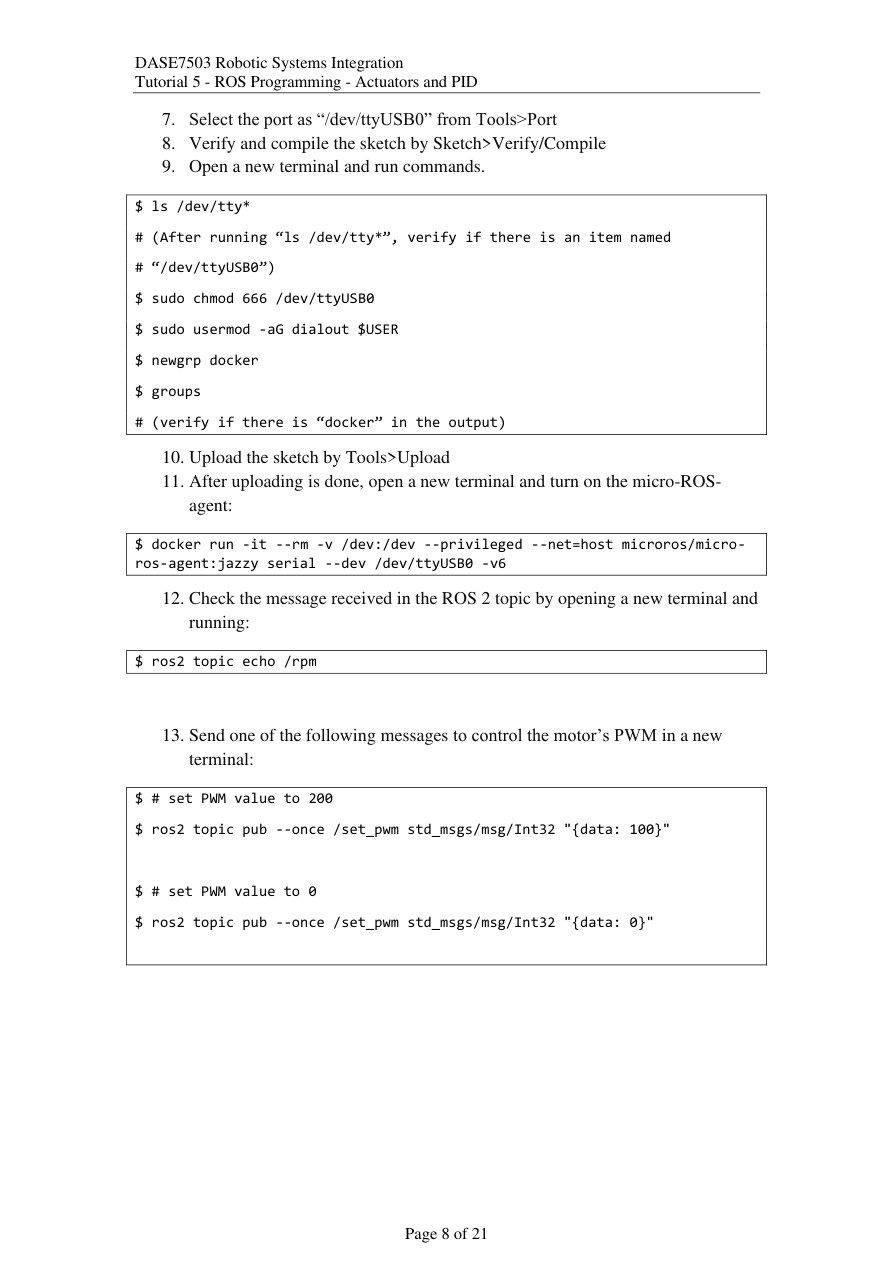
依次操作:①选Tools > Port > /dev/ttyUSB0;②Sketch > Verify/Compile编译;③终端ls /dev/tty*检查串口;④执行课件的sudo chmod 666 /dev/ttyUSB0设置本设备访问权限,sudo usermod -aG dialout $USER将当前用户加入串口组;⑤上传完成后再启动Agent,避免上传器与Agent争用串口。
Docker命令中-it提供交互终端,--rm退出后移除容器,-v /dev:/dev让容器看到设备,--privileged授予设备访问,--net=host共用主机网络;镜像后serial --dev /dev/ttyUSB0 -v6表示用该串口并输出详细日志。
新终端先加载ROS环境,再用ros2 topic echo /rpm看速度;ros2 topic pub --once /set_pwm std_msgs/msg/Int32 "{data: 100}"发送一次100,发0停止。原页注释写200但命令是100,实际以data为准。usermod -aG dialout是加入串口组;newgrp docker切换的是Docker组,两者用途不同。
课堂补充(10-26 Part01 01:31:47–01:38:47):老师演示把ESP32连接到虚拟机、上传、启动Agent,再用/rpm与/set_pwm观察和控制电机。
把终端分成三处就容易跟上:A持续运行Agent;B加载source /opt/ros/jazzy/setup.bash后运行ros2 topic echo /rpm看反馈;C也加载ROS,再发送/set_pwm命令。A、B运行期间保留窗口,用C分别发100、200、0,依次观察低速、较高速和停止。命令中的--once是发送一条后退出,电机保持最后收到的PWM,直到下一条命令改变它。
原课件第9页 / 21页从开环改成闭环
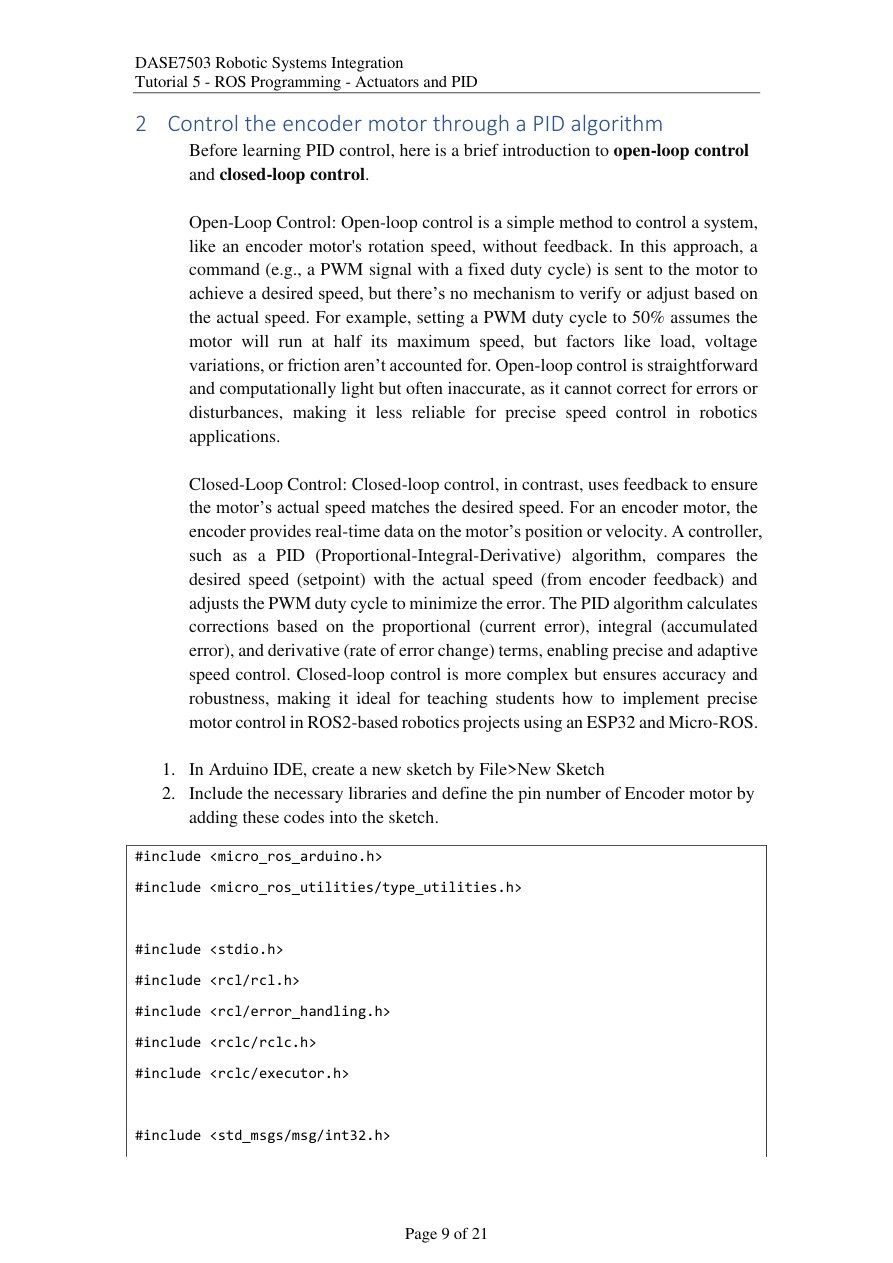
前半程序虽然读取并发布RPM,却没有用它修改PWM,所以仍是开环:命令100后,负载变大也一直输出100。
闭环增加一次比较:目标200RPM,测得180RPM,误差e=200-180=20RPM;PID根据误差输出PWM;下次再测量、再计算。P看当前误差,I累计过去误差,D看误差变化速度。新建另一份sketch,把PID版本放进去,避免与前一份setup/loop重复。
课堂补充(10-26 Part01 01:31:47–01:38:47):老师用负载和摩擦说明固定PWM不能直接当作固定转速,随后引出PID。
原课件第10页 / 21页PID变量与10ms更新周期
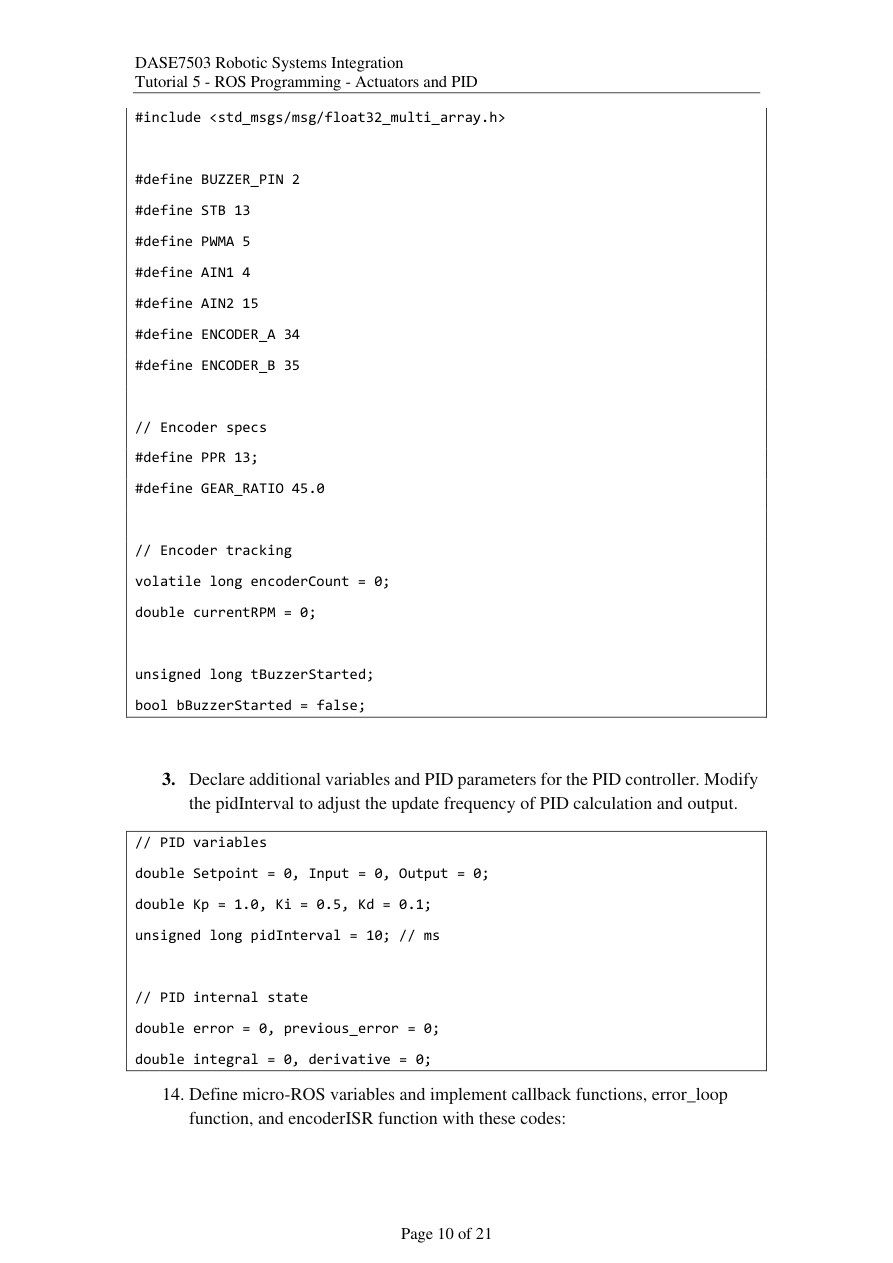
Setpoint是目标RPM,Input是实测RPM,Output是PWM。Kp=1、Ki=0.5、Kd=0.1是开始示例值。pidInterval=10单位ms,即每0.01秒计算一次,每秒约100次。
内部状态也要保存:error为当前误差,previous_error用于算变化率,integral保存累积面积,derivative保存变化率。它们不能每轮都重新定义成0,否则I和D失去历史信息。消息库新增Float32MultiArray,让电脑一次发送三个浮点参数。PPR仍应使用与实际中断计数方式相符的每转有效计数。
原课件第11页 / 21页PID版本新增两个订阅器
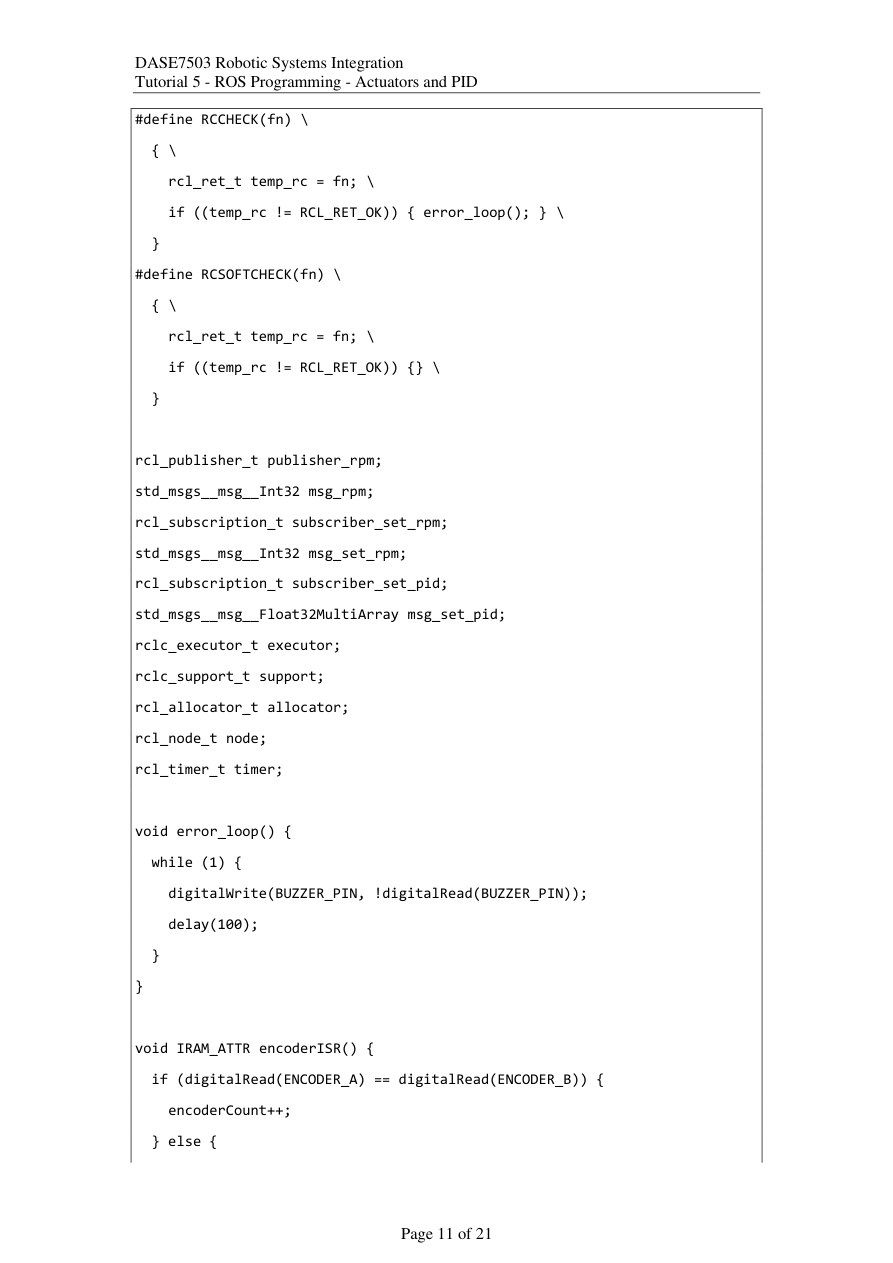
保留/rpm发布器,新增subscriber_set_rpm接目标RPM,subscriber_set_pid接Kp、Ki、Kd数组。前者消息是Int32,后者是Float32MultiArray。消息对象与订阅对象分开:订阅器描述收哪里,消息对象存收到的数据。
错误宏、蜂鸣错误循环及编码器ISR沿用前半程序;ISR继续根据A/B相位给计数加减。ROS回调负责改变目标与参数,后面的ControlTask负责按固定节奏做控制计算,这两条执行路径共同使用PID变量。
原课件第12页 / 21页发布测速与设置目标
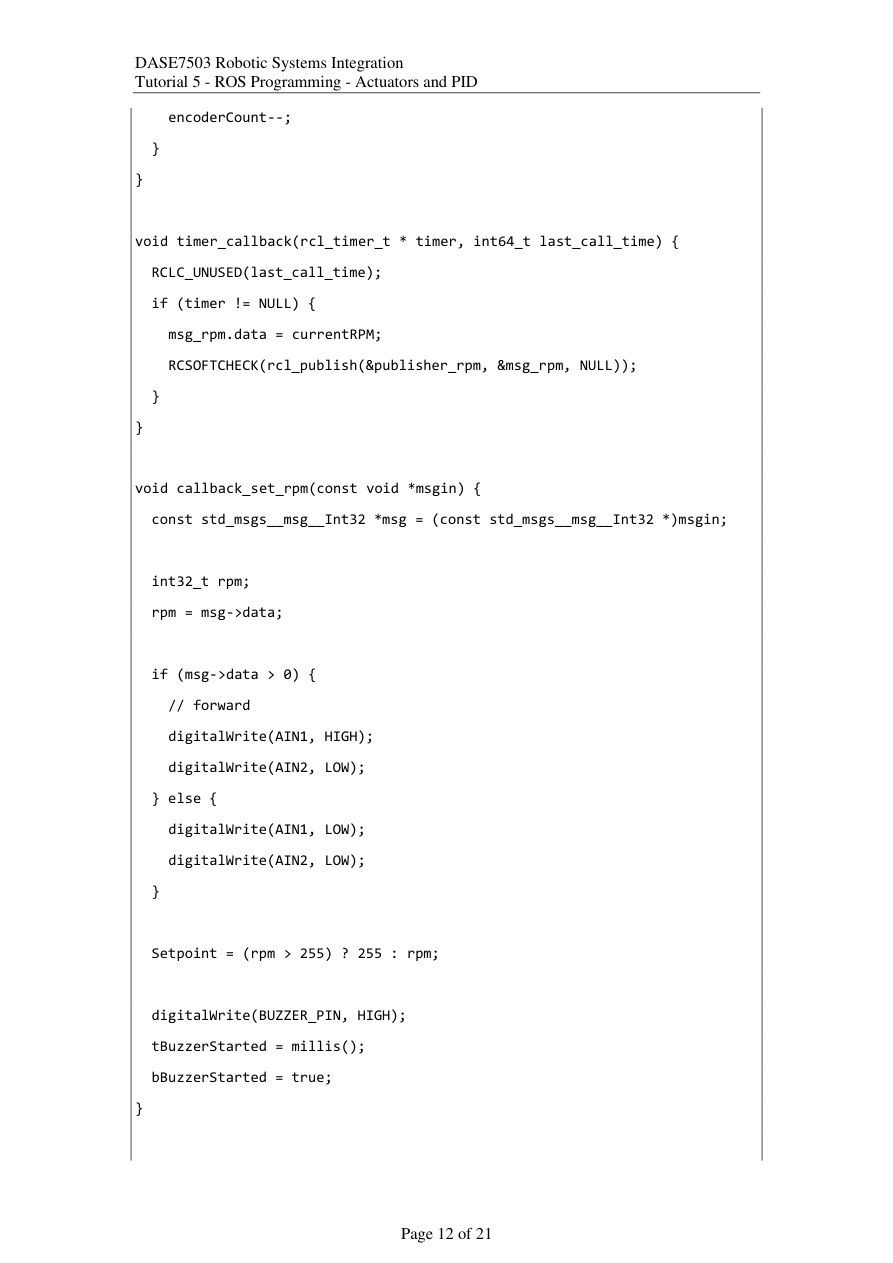
这个版本的timer不再清零编码器或计算RPM,只把ControlTask已经算好的currentRPM发布出去。控制计算和对外报告因此可以采用不同周期。
callback_set_rpm读取整数rpm:大于0时设正向,其他情况把AIN1/2都置LOW;Setpoint只做了上界255限幅。这里255是程序人为规定的目标RPM上限,与8位PWM最大255属于不同量。原代码没有实现负转速闭环;若只做正向实验,可把Setpoint限制在0–255。停止逻辑还应放进每轮ControlTask,不能只在收到命令时写一次PWM=0,否则下一轮PID会再次写输出。
在ControlTask算完currentRPM、准备算误差前加入:
if (Setpoint <= 0) {
  integral = 0;
  previous_error = 0;
  Output = 0;
  analogWrite(PWMA, 0);
  continue;
}
这样每轮仍更新实测速,但只要目标为0就保持PWM为0,跳过本轮PID。continue回到while开头,再等待下一控制周期。
原课件第13页 / 21页接收PID参数并启动周期任务
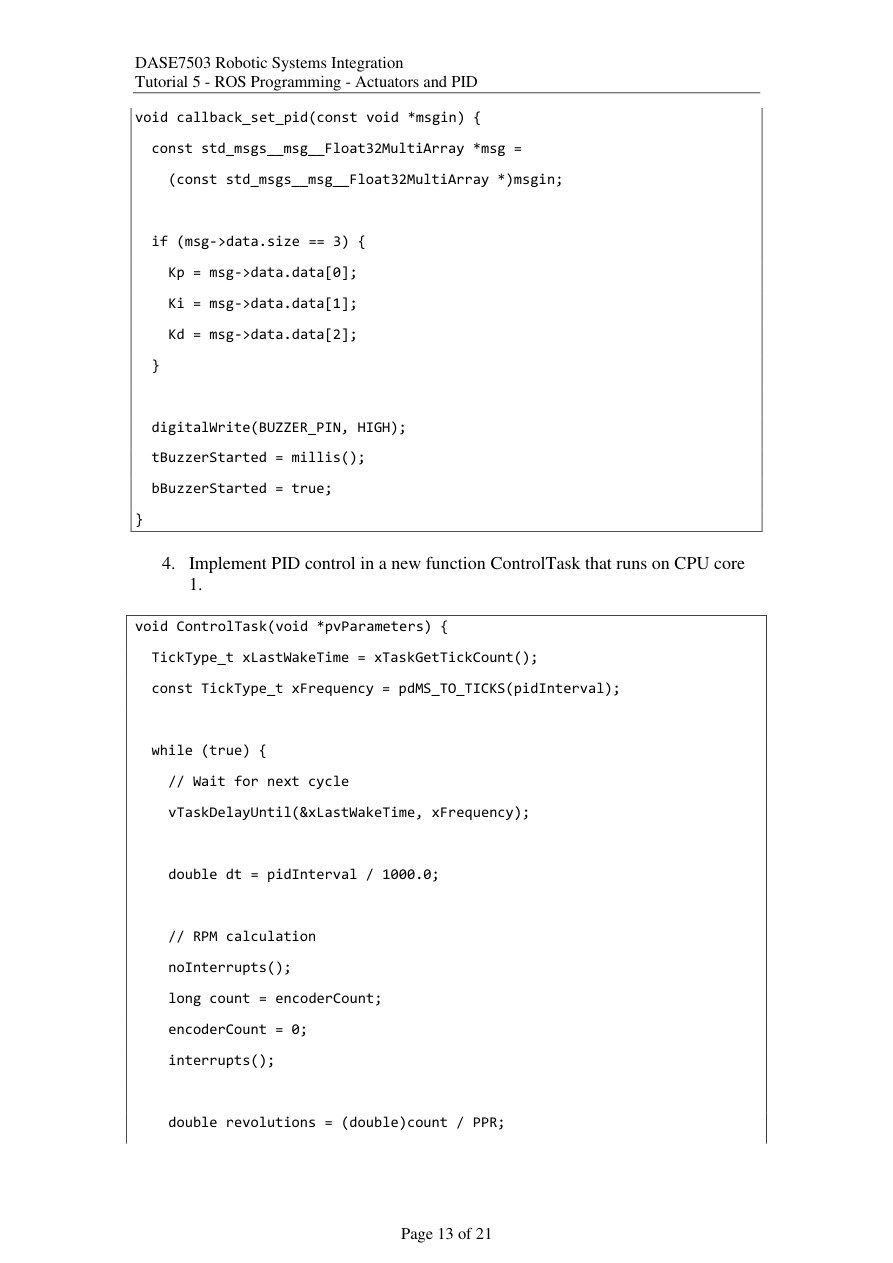
参数回调只接受长度恰为3的数组,依次赋给Kp、Ki、Kd。例如[3.0,0.2,0.0]就是P=3、I=0.2、D=0。蜂鸣逻辑只提示收到命令,不参与控制计算。
ControlTask先记当前系统tick,再将pidInterval换成调度tick。循环中vTaskDelayUntil按预定时刻唤醒,比“计算完再等10ms”更有利于保持周期。dt=pidInterval/1000.0把毫秒换成秒;随后一次性取出并清零编码器区间计数,为本轮测速准备数据。修改pidInterval后要重新编译上传,因为xFrequency在任务入口只计算一次。
例如在10ms、20ms、30ms三个时刻各计算一次,不是收到/set_rpm消息才计算。消息只修改Setpoint,ControlTask在消息间隔里也反复运行。同一个目标能被持续追踪,靠的就是这条独立循环。
原课件第14页 / 21页一轮PID逐行计算
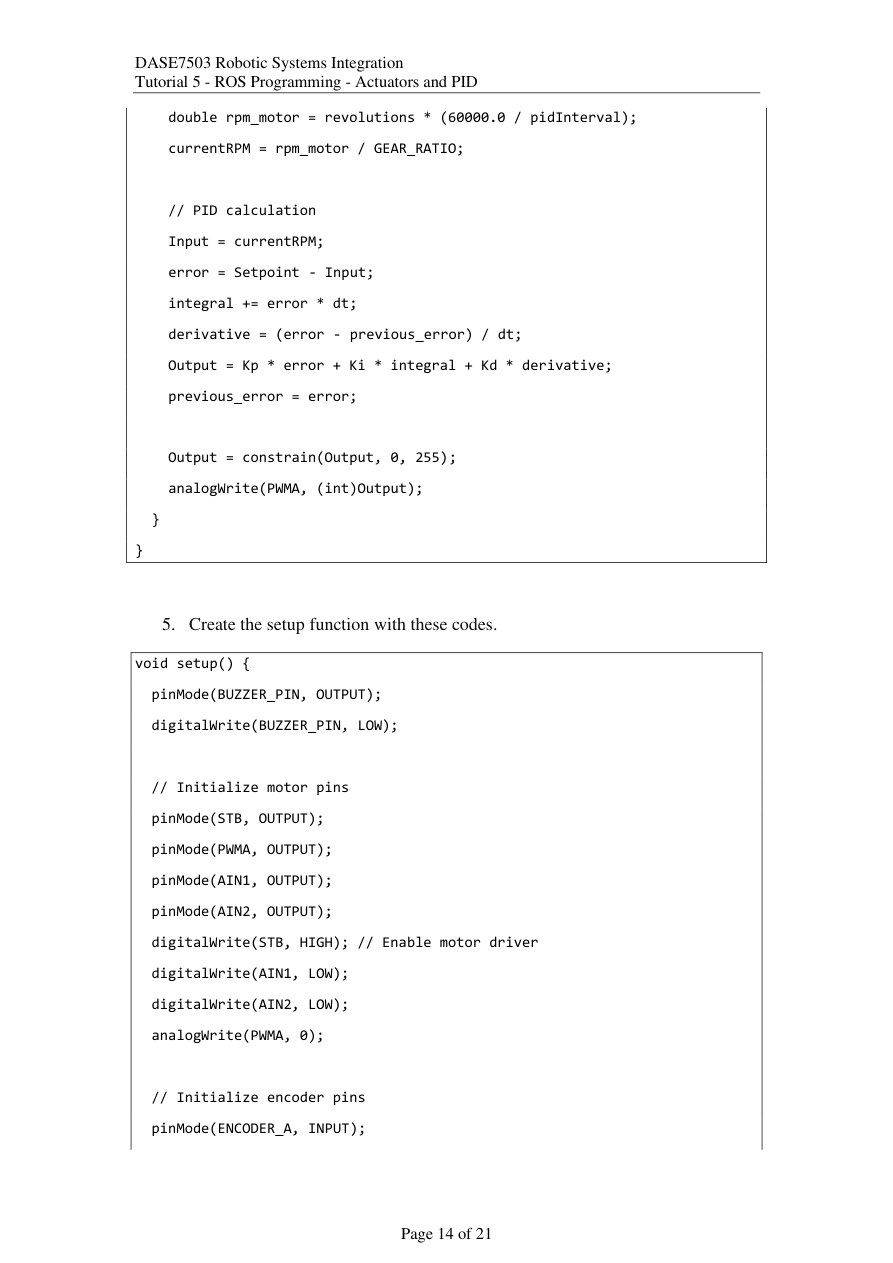
先算currentRPM=count/PPR×(60000/pidInterval)/45,其中60000是1分钟的毫秒数。然后执行:e=目标-实测;integral+=e×dt;derivative=(e-上轮e)/dt;Output=Kp×e+Ki×integral+Kd×derivative;最后保存本轮e、把输出限制为0–255并写PWM。
算例dt=0.01s,目标200 RPM,先假设本轮速度为180 RPM、上轮误差为15 RPM,旧积分为2,Kp=1、Ki=0.5、Kd=0.1:e=20,积分=2+20×0.01=2.2;D=(20-15)/0.01=500;输出=20+1.1+50=71.1,写入整数71。
只限制Output仍会让integral在饱和时持续增长,形成积分饱和。可在输出达到上限且误差还要求增大时暂停累积,或采用积分限幅。10ms测速计数较少,也会使D项放大计数跳动,调参前先检查测速精度。
再看“第一轮为什么可能直接到255”:假设从0RPM启动到200RPM,previous_error初始为0、积分初始为0,dt=0.01。则e=200,积分=2,D=(200−0)/0.01=20000;使用本页参数,输出=200+0.5×2+0.1×20000=2201,限幅后只能写255。下一轮previous_error已经变200,D将按新旧误差之差重新计算。限幅不是计算错了,而是电机驱动只能接受0–255。
原课件第15页 / 21页把ControlTask放到CPU核1
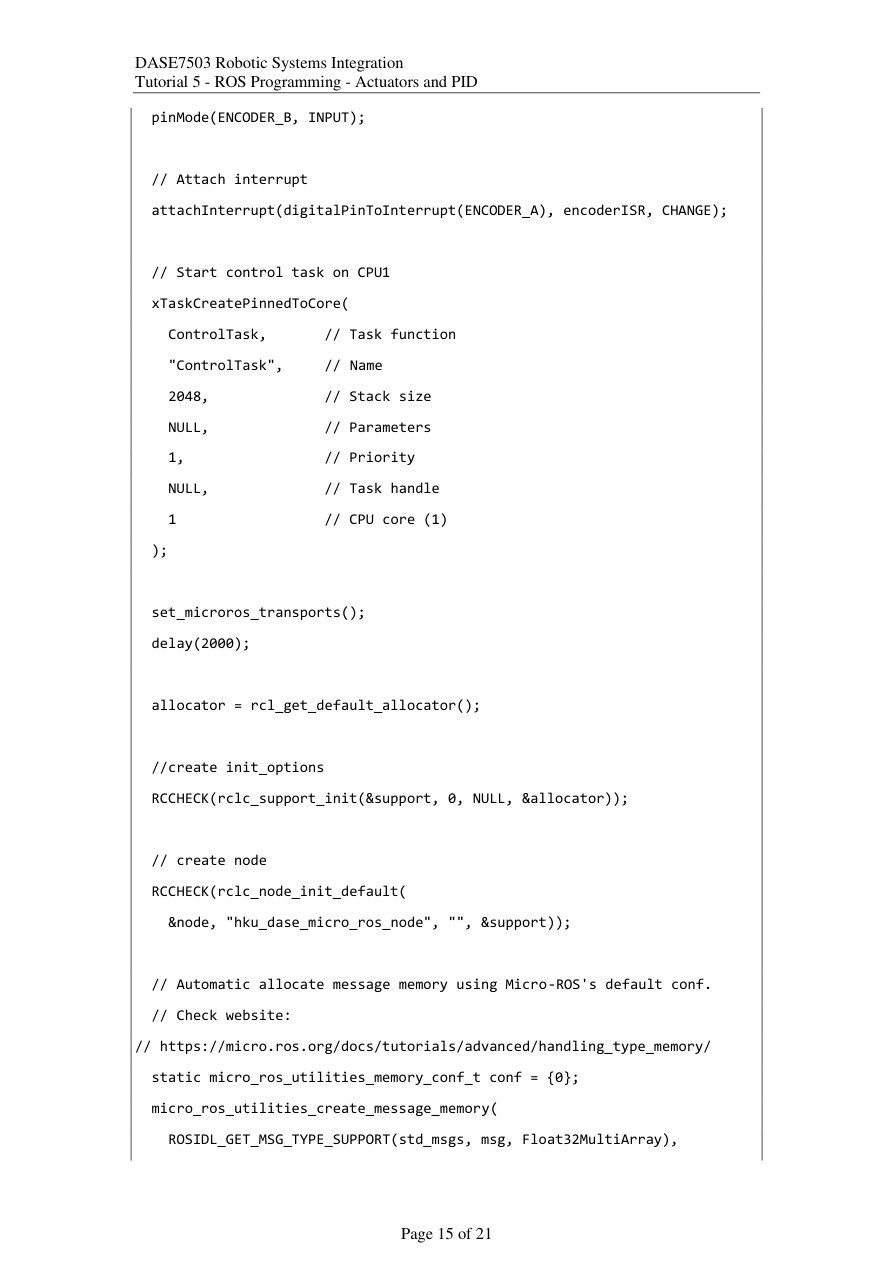
setup先完成编码器引脚和中断,再用xTaskCreatePinnedToCore创建任务:函数ControlTask、名称ControlTask、栈空间参数2048、无输入参数、优先级1、未保存句柄、运行在核1。创建后该任务独立循环,loop继续处理ROS。
然后初始化micro-ROS传输、上下文和节点。Float32MultiArray含可变长度数组,因此要调用micro_ros_utilities_create_message_memory给接收消息分配存储;单纯声明消息变量不会自动准备好数组数据区。共享的目标/增益要一致地读写;扩展程序时可用临界区或消息队列传递完整参数组。
原课件第16页 / 21页两种时钟:控制100Hz,发布10Hz
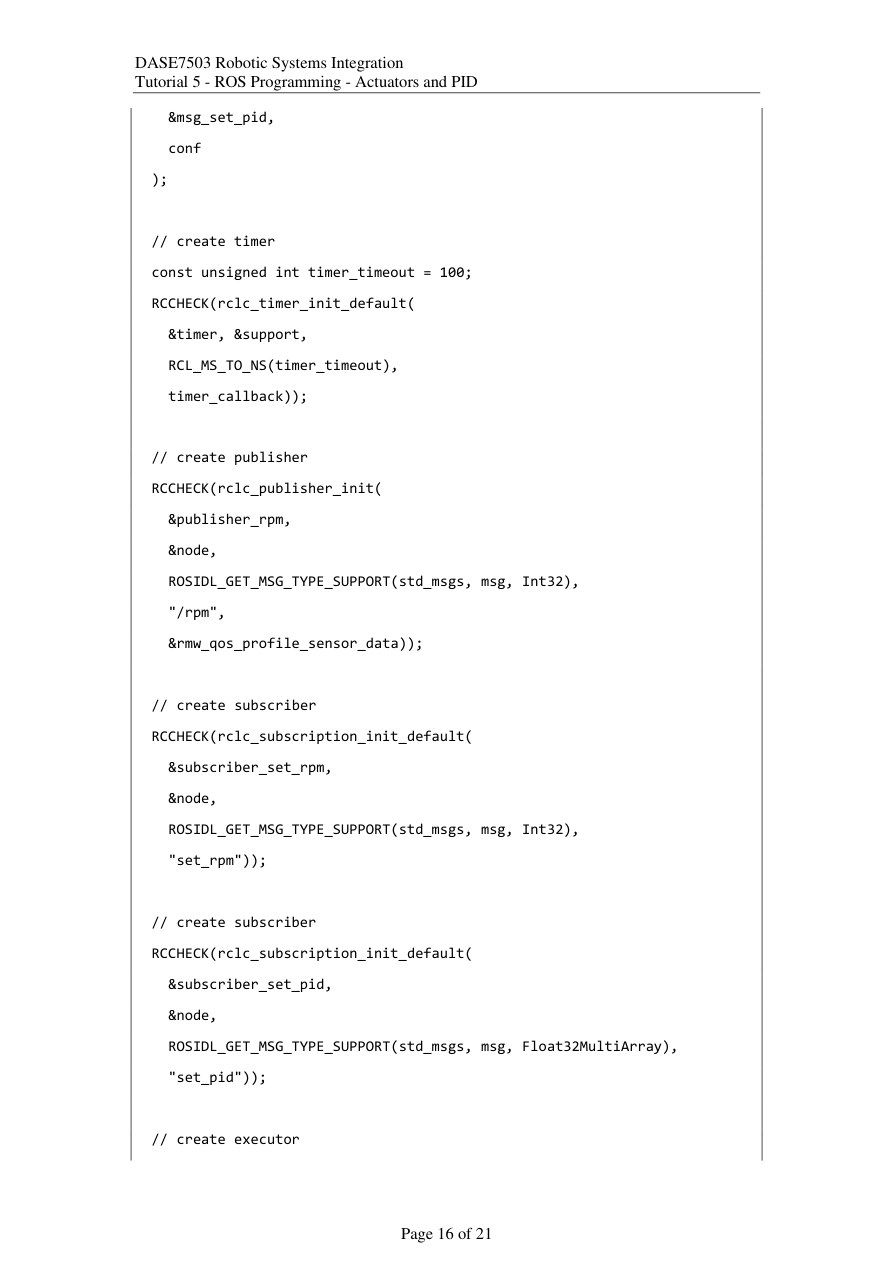
本页完成Float32MultiArray内存分配,并建立100ms的ROS发布timer。ControlTask每10ms更新一次控制,timer每100ms报告一次RPM,因此一条对外转速消息之间已经进行了约10次控制。
接着创建/rpm发布器、set_rpm订阅器及set_pid订阅器。三个通信实体的类型必须匹配:RPM和目标是Int32,PID数组是Float32MultiArray。把话题画成三根箭头就很清楚:电脑→目标、电脑→参数、ESP32→实测速。
用两条时间轴读代码。控制任务每10 ms更新PWM,ROS定时器每100 ms读取最新转速再发布。两者各有启动时刻,发布时刻不必与某一轮控制的边界重合。终端每0.1秒看到一条,是发布频率。
原课件第17页 / 21页executor容量为何变成3
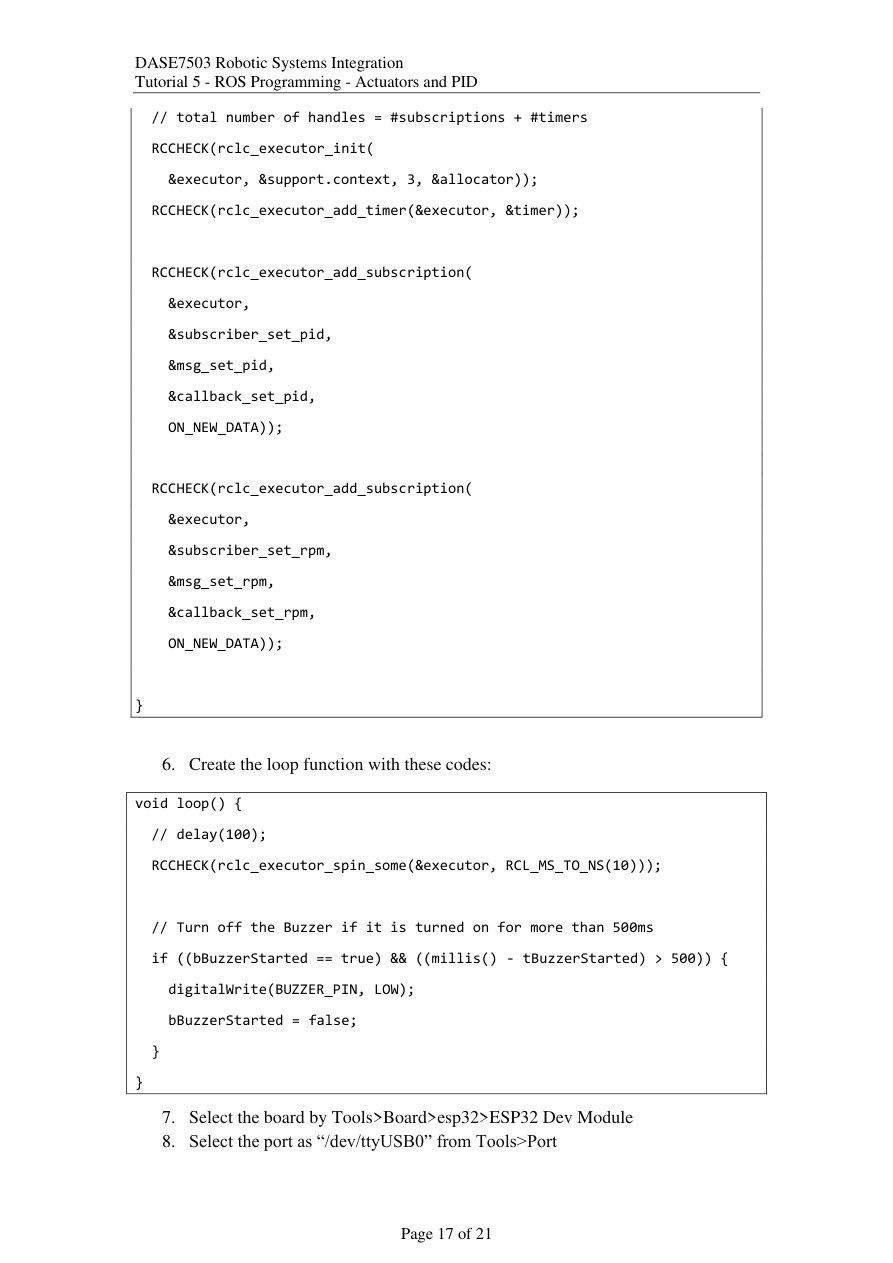
executor管理一个定时器、两个订阅器,所以初始化容量从2变成3。先添加timer,再分别把set_pid与set_rpm绑定到对应消息缓冲和回调,ON_NEW_DATA表示收到新消息才调用。
loop继续spin处理通信,并在500ms后关蜂鸣器;PID计算在独立任务内,不写进蜂鸣计时分支。最后选择ESP32 Dev Module与正确串口。核对时按“实体声明→创建→加入executor→spin”四段追踪,少一段都会让某条通信路径不完整。
原课件第18页 / 21页观察目标RPM与实际RPM
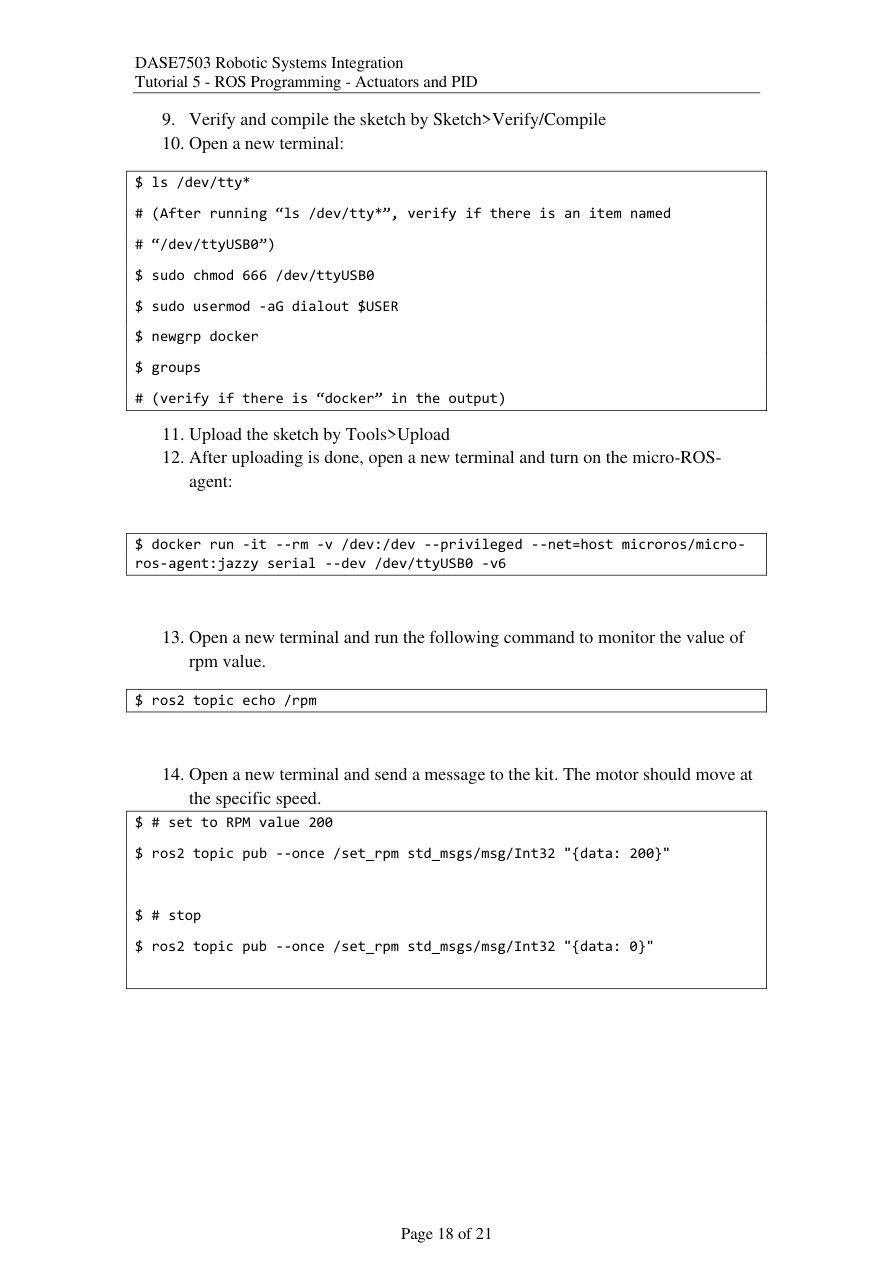
编译后确认/dev/ttyUSB0、串口权限和Docker组,上传完成再启动micro-ROS Agent。新终端加载环境,用ros2 topic echo /rpm监测;再发ros2 topic pub --once /set_rpm std_msgs/msg/Int32 "{data: 200}"设置目标200RPM,发0请求停止。
这次data=200是目标转速,前半/set_pwm的data=100则是PWM强度,单位不同。观察RPM如何从原值向200靠近,有无超过200、来回摆动或长期偏差。若读数整体差一倍,先检查有效每转计数;若输入上限已饱和,继续增大目标不会继续提高实际速度。
原课件第19页 / 21页用消息调参,再把RPM画出来
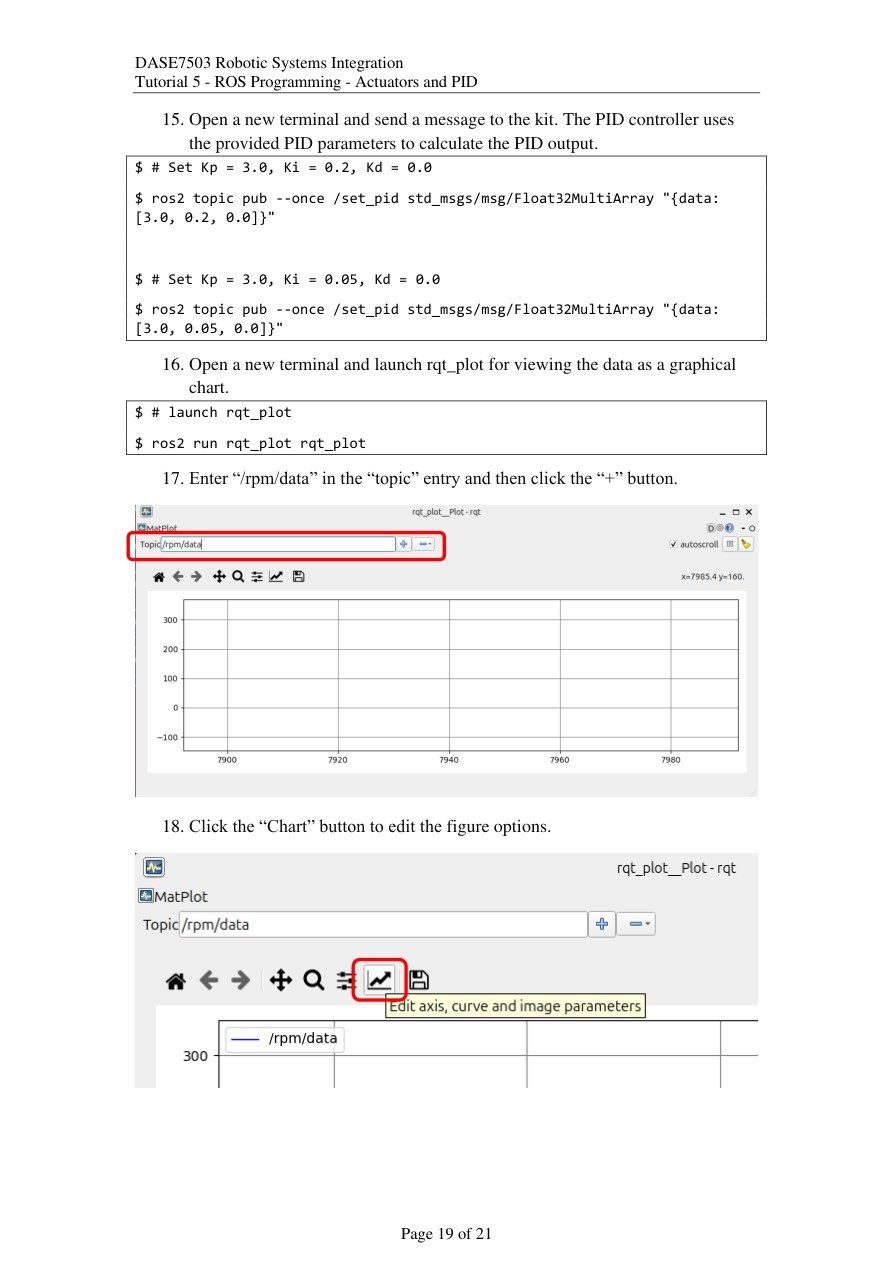
发送ros2 topic pub --once /set_pid std_msgs/msg/Float32MultiArray "{data: [3.0, 0.2, 0.0]}",会按顺序更新Kp、Ki、Kd。再试[3.0,0.05,0.0],只减小I,便于判断积分的影响。
启动ros2 run rqt_plot rqt_plot,在topic栏输入/rpm/data,点+添加曲线。/rpm是话题,data是整数消息里的字段;绘图需要选到字段才能得到纵轴数值。点Chart进入图表设置。调参比较时保持目标变化与负载相同,一次只改一个参数更容易看出原因。
例如目标一直200RPM,曲线稳定在180,长期偏差是200−180=20RPM;曲线一度到220,超调是220−200=20RPM,即目标的10%。这两个数字分别描述“最后差多少”和“中途冲过多少”,调参时要分开记录。
原课件第20页 / 21页设置坐标轴并读转速曲线
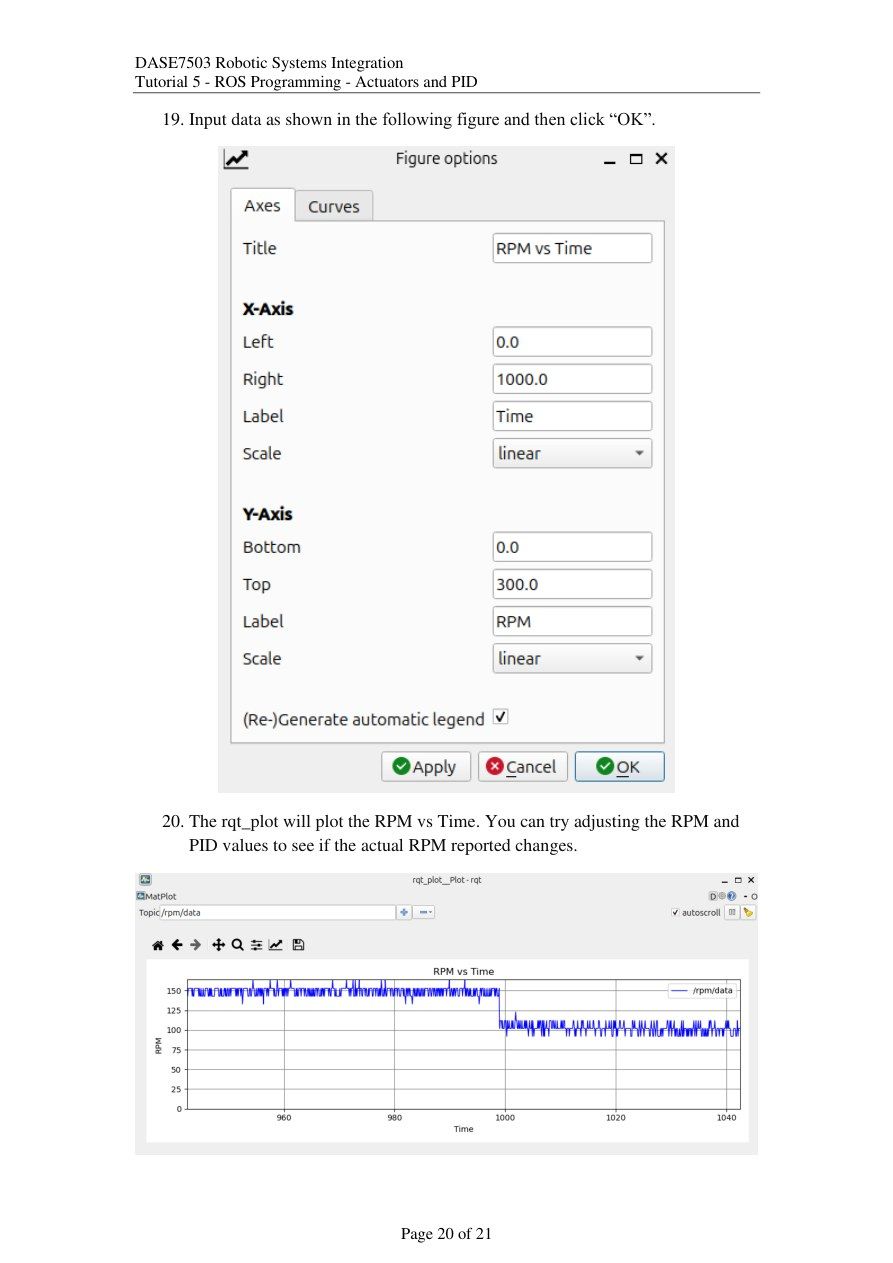
图示标题填RPM vs Time;X轴标签Time,范围0–1000;Y轴标签RPM,范围0–300,两轴用linear,点OK。范围只是显示窗口,可按观测时长调整,设置坐标轴不会改变电机参数。
横轴看时间,纵轴看实际RPM。目标阶跃后,先看多久接近新值,再看有没有冲过目标,最后看稳定阶段的平均偏差和上下抖动。原页曲线有平台和下跳,读的是不同时间的转速变化,不能把曲线粗细当成转速大小。
原课件第21页 / 21页两道练习的完整思路
第一题要让100→200RPM尽快且长期稳定。先确定测速分母、周期和电机方向正确;令I、D为0,从较小P开始逐步增加,观察响应和振荡;加少量I减小长期偏差;需要时再加D抑制变化。每组记录到达时间、最大超调、稳定偏差与波动,再按同样工况比较。PWM饱和和积分积累也要同时看。
第二题问测速精度。计数法中一个计数对应ΔRPM=60/(N×G×Δt)。若N=13、G=45、Δt=0.01s,分辨率约10.26RPM;若有效N=26则约5.13RPM。增大测量窗、正确使用更多边沿、采用滑动平均或低速时测脉冲间隔都可改善读数;窗越长,响应越慢。把控制更新周期与测速窗口分开,能兼顾平滑和反应速度。
分辨率公式中的N是电机轴每圈有效计数,G是减速比,Δt用秒。以N=26、G=45、Δt=0.01为例:分母先算26×45×0.01=11.7,再算60÷11.7≈5.13RPM;计数从20跳到21,读数就跳约5.13RPM。显示更多小数位不会消除这种跳动。