没有找到对应内容,换一个词试试。
原课件第1页 / 5页基本课程信息
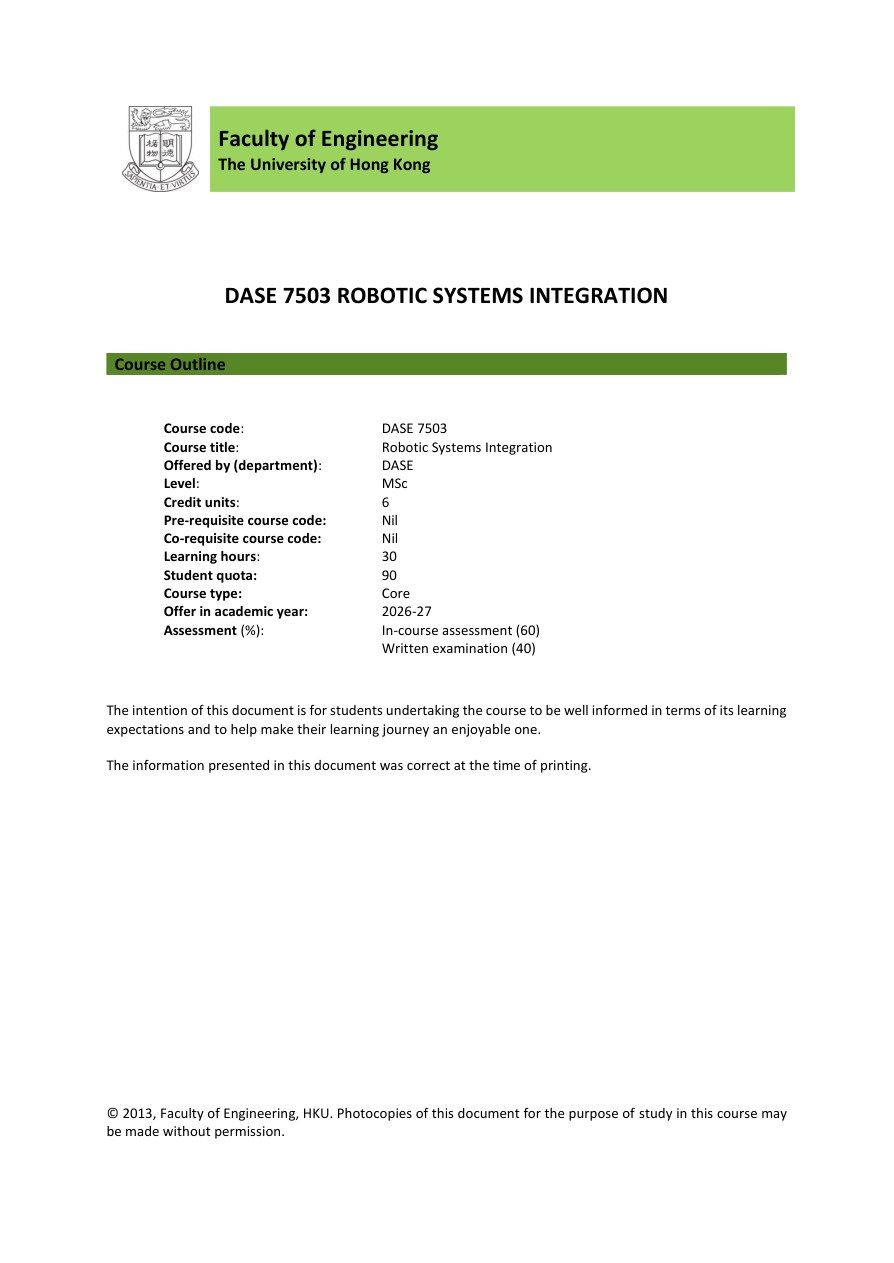
课件DASE7503 Robotic Systems Integration,MSc、6学分、核心课、学习时数30,先修和同修Nil,2026-27,内评60%、笔试40%。Nil表示该表没有列强制先修课程,不表示读者已自然具备编程和数学基础,也不表示无需补知识。
credit units学分衡量课程学业份量,learning hours30是本文件所列教学时间,不是保证只学30小时就足够。
原课件第2页 / 5页课程目标与项目能力编号
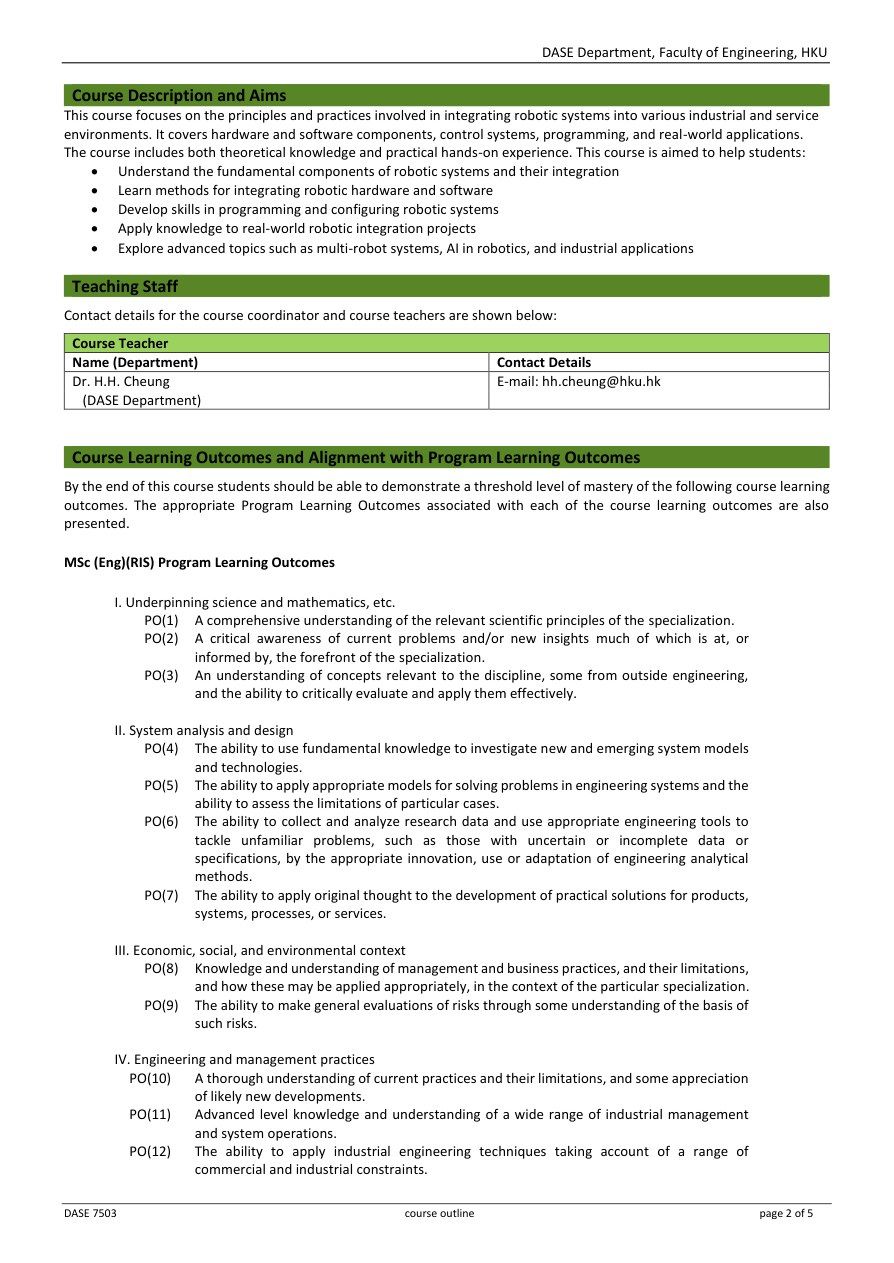
课件目标从组件理解到软硬集成、编程、实际应用、多机AI;列授课教师H.H.Cheung及联系方式。后半PO1至12是项目层级学习成果:科学数学与前沿认知、模型分析设计、数据与工程工具、创新解决、管理及风险、工程实践与约束。
逐组理解:PO1-3问你是否理解相关原理并能批判应用;4-7问是否能建模分析数据并设计实际解决;8-9涉及业务约束与风险评价;10-12涉及实践、系统运营和工业限制。编号是对齐索引,不是12次作业编号。例如,指出里程计无滑假设属于模型局限,选择可制造结构并证明性能属于设计实践。
原课件第3页 / 5页三项课程成果和教学活动
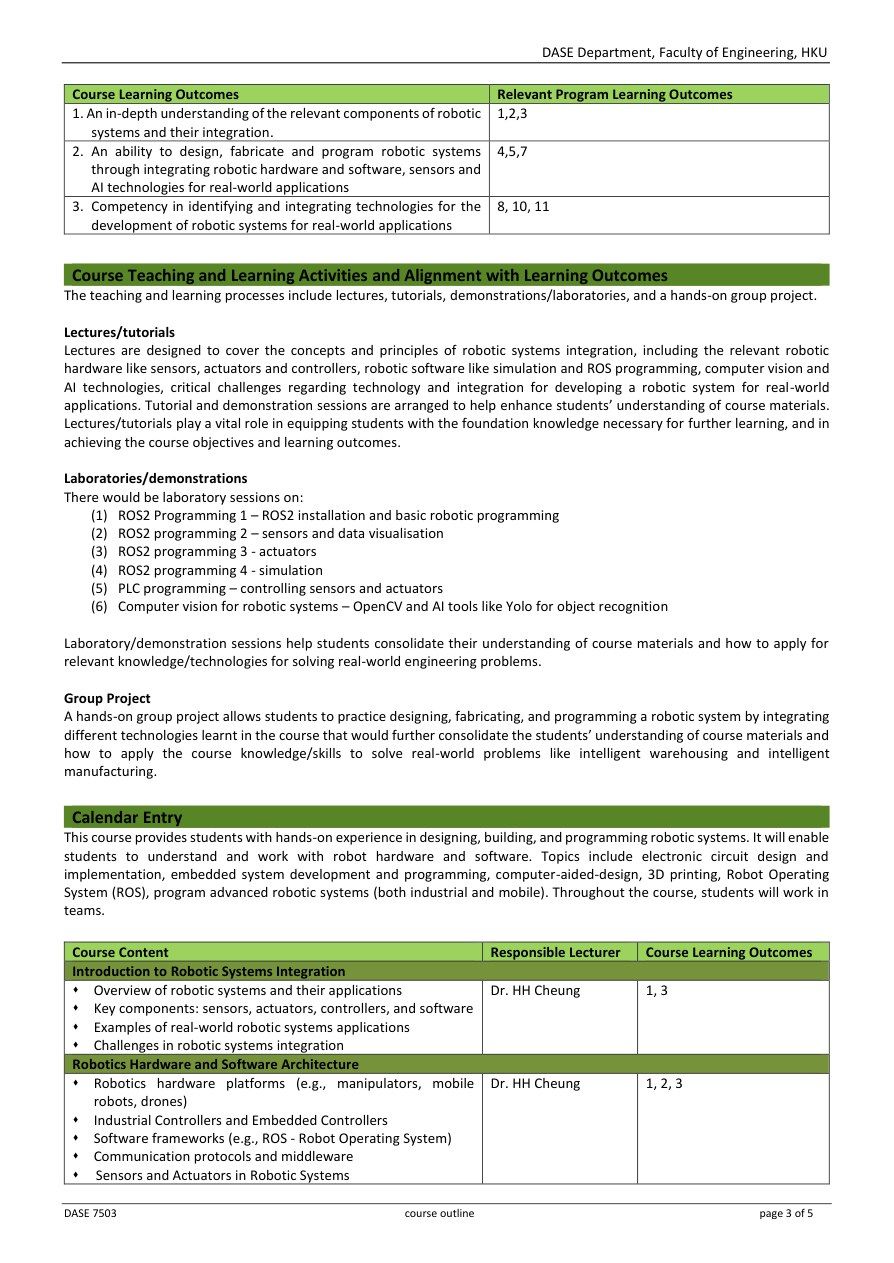
原表成果1深入理解组件与集成→PO1/2/3;成果2设计制造编程并结合传感AI→4/5/7;成果3识别和集成真实应用技术→8/10/11。读表应按行找成果再看右栏,不把项目成果编号当分数。
教学活动包括Lecture/Tutorial、实验演示与小组项目。实验清单涵盖ROS安装基础、传感可视化、执行器、仿真、PLC、OpenCV及YOLO;有计划不等于本次所有实验文件都已存在。项目要求设计制作编程的综合实践,不能只写报告替代实物证据。下方课程内容从导论到硬件软件,并在学习时先理解组件,再在Tutorial编程,再把单点功能集成。
原课件第4页 / 5页内容 评分描述与评估方式
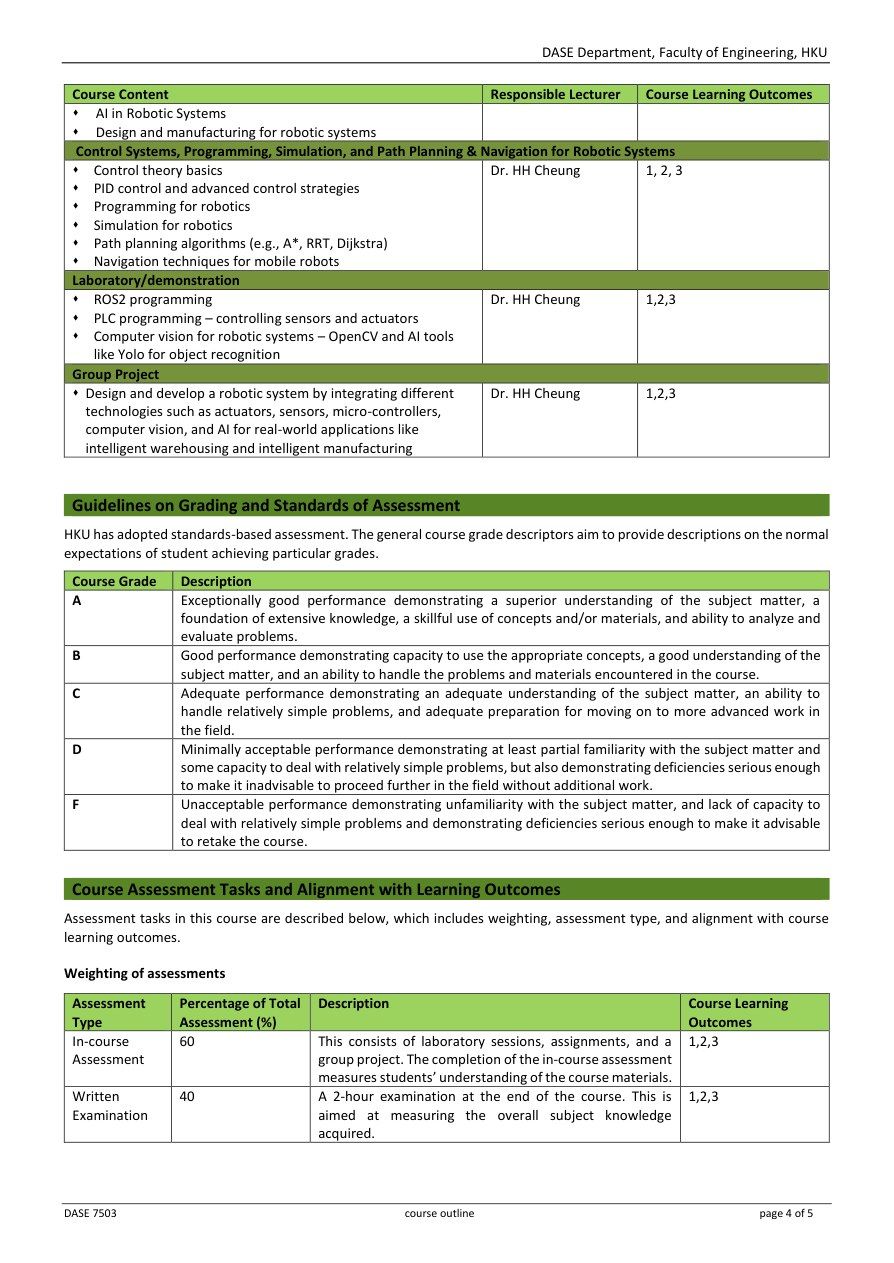
课件续AI、设计制造、控制PID、编程仿真、路径导航、实验及项目。评分描述A为理解深入且能分析评价,B能恰当运用概念,C能处理较简单问题,D仅部分掌握且有明显不足,F未达要求;它们是质量描述,不是本页给出的具体分数线。
例如,只让电机转动说明部分功能,若还能解释为何偏航、用编码器定量分析并证明修正效果,更接近分析评价层次,但不据此保证等级。评估表内评60%包括实验作业项目,笔试40%且列2小时,分别测过程应用与整体知识。两个比例直接占总分,不能把40%再乘60%。
原课件第5页 / 5页文件政策 反馈与参考书
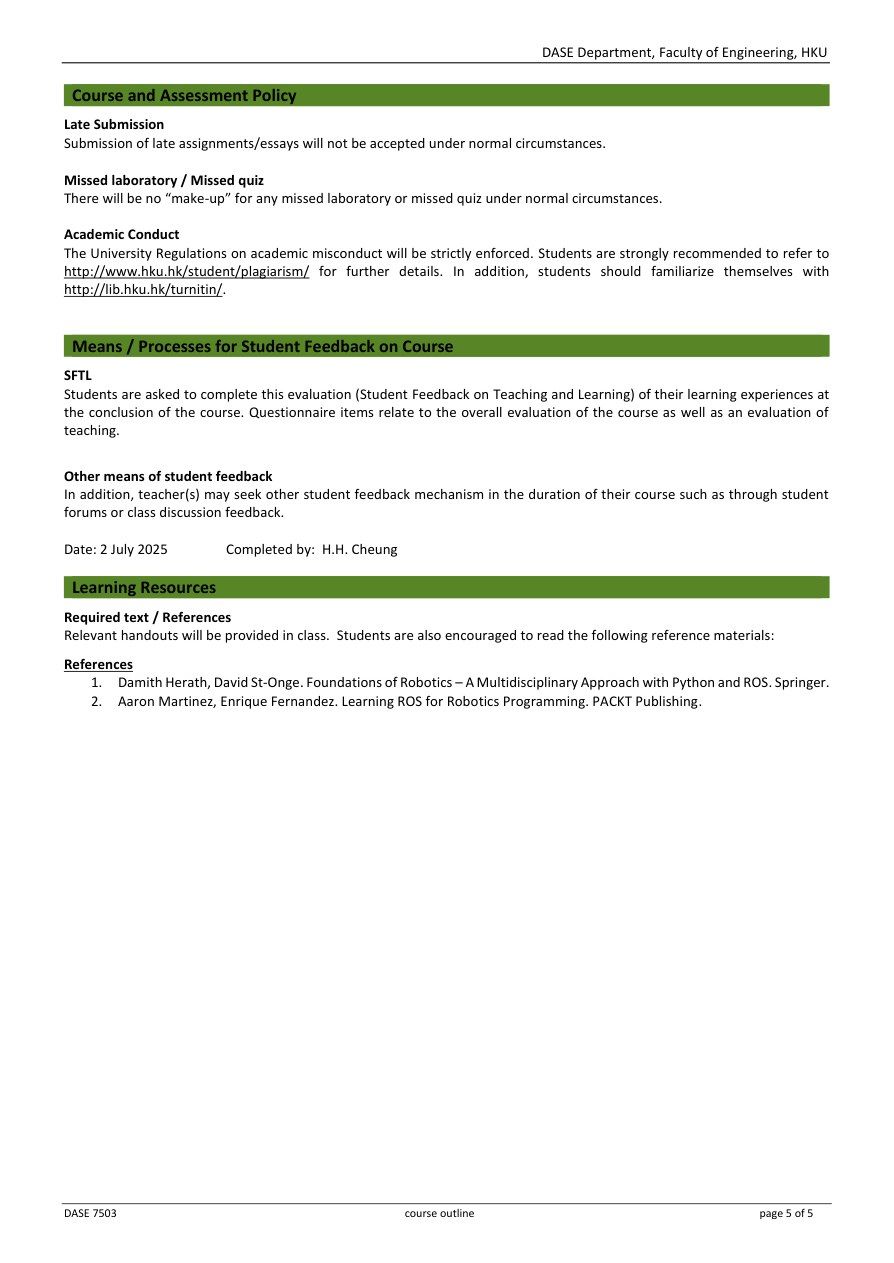
这页包含提交政策、课程反馈和参考书三部分。按这份大纲的文字,迟交通常不接受,缺席实验或测验通常没有补做安排;学习时应把每项任务的截止时间单独记下来。
SFTL是课程与教学反馈。你也可以通过课堂讨论向老师说明哪里没理解。文末列出《Foundations of Robotics》和《Learning ROS for Robotics Programming》,分别帮助补机器人基础与ROS编程;使用代码时要与课程所用的ROS2环境对照。
页面的2 July 2025是这份文件的编写日期,课程学年仍看首页的2026–27。