没有找到对应内容,换一个词试试。
原课件第1页 / 4页项目目标与四类交付
课件项目总评占40%,约8人一组设计物流轮式机器人,集成ESP32、Pi、Lidar与相机,带升降机构寻找并搬货架;交CAD装配、全部程序、实物、PowerPoint。主要工具有3D打印、激光加工、SolidWorks、ArduinoIDE、ROS2Jazzy和Python。
逐步理解:任务不是“做一辆会走的车”,而是识别正确货架→定位对准→举起→导航运输→放到指定区。四类交付分别证明设计、实现、功能和表达,互不替代。例如,CAD有升降器却实物未装,不算集成已完成;视频能动却没有源程序也缺交付。页面无技术推导。
原课件第2页 / 4页从CAD到自主搬运
原流程设计CAD→制造→装配Lidar相机→ESP32低层运动/举升→Pi扫码、定位导航、串行通信→Pi或PC实现自主导航→测试。自主任务3分钟内寻找搬运多个货架,尺寸不大于30×30×18cm;场地约300×200cm,货架位置已知,点位有二维码。
教学集成:ROS高层给目标,底层执行轮速和举升,二维码确认货架身份,Lidar负责定位导航,两传感信息互补。尺寸需考虑抬起和线材外廓,不能只量底板;地图已知不代表实际位姿无误差。
原课件第3页 / 4页游戏状态与计分
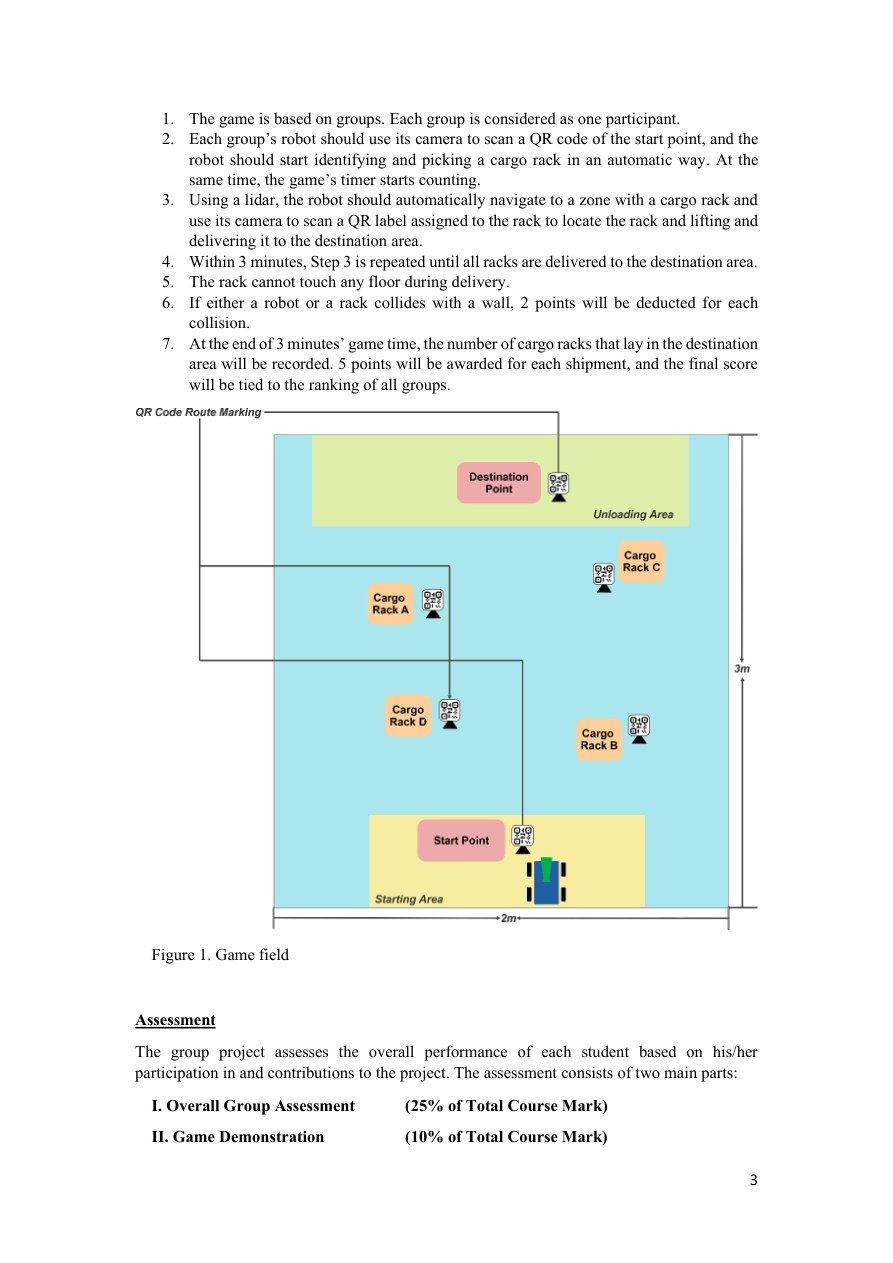
原规则扫码START开始计时,自主到货架区、扫码识别、举升送终点,3分钟内重复;运输时架不可碰地,机器人或架撞墙每次扣2分,每成功货架加5分。图中提供场地位置示意。
教学计分例:搬3架且撞墙2次,任务原始分=3×5-2×2=11;最终演示成绩还与排名规则相关,不能把11直接当总评11分。状态机可分等待开始、导航、识别对准、举升确认、运输、放下、下一任务;“已发举升命令”不等于货架离地,需要相应检测或可靠验证。
读图先找起终点、货架与墙,再考虑机器人及载货外廓,不能只规划车中心不碰墙。页面列整体25%与演示10%。
原课件第4页 / 4页权重 质量要求与班别期限
课件25%整体组评看创新、外观功能装配、程序性能可读性与易用;10%演示自动完成列A范围,手动列B范围;5%同伴评贡献。25+10+5=40,均为课程总评分值,不再乘一次40%。创新不替代可靠功能,可读程序也不是只把注释写多。
提交实物、SolidWorks pack-and-go的CAD压缩包、ROS2和micro-ROS全部控制程序,以及工具余料电源等。pack-and-go收集装配依赖,单交主装配文件可能缺零件。
这份1B版文件列出的提交时间:实物、工具和材料于2026年11月26日17:00前交HW103A的Derek Tong或Mark Wan;CAD与程序文件于同日23:59前交Moodle。班别写在文件名中,阅读时一起保留。
11-16课堂安排(Part01 01:13:28–01:37:03)
老师通知接下来两周集中做小组项目,11月30日进行最终演示和比赛;比赛场地已经搭好,可以前往测试。这里的11月30日是课堂通知的演示日期,前面的11月26日来自这份1B版文件的提交安排。