没有找到对应内容,换一个词试试。
原课件第1页 / 15页材料服务于集成任务
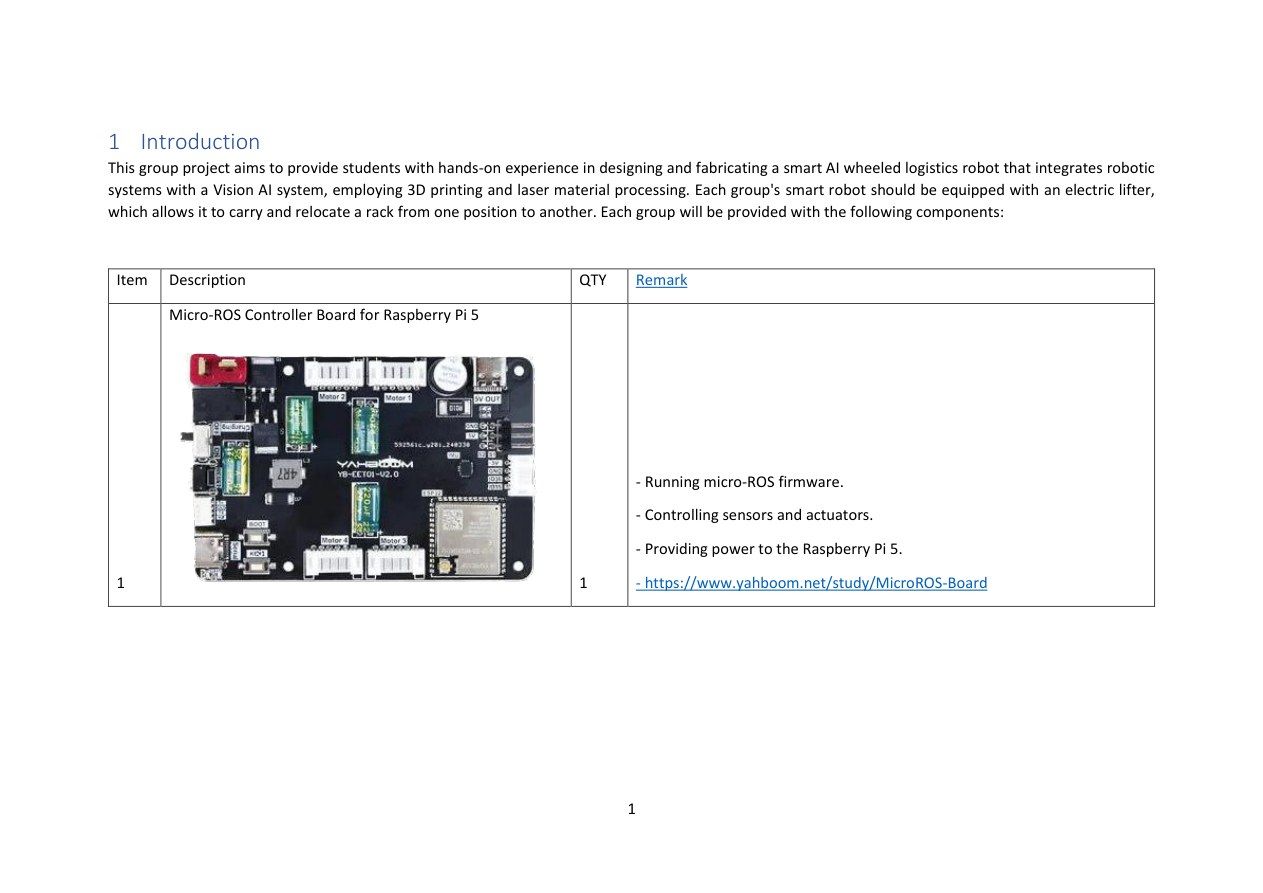
AI物流轮式机器人带电动举升器,使用3D打印与激光加工;材料第1项Micro-ROS Controller Board一块,运行固件、控传感与执行器、向Pi5供电。
这块板属于低层桥接及供电节点,不等于高层Pi。工作链Pi决定目标,经消息给板,板控制电机;电池能量经板上供电接口到Pi。读照片先找插座标识,不把图上连接器形状当接线依据。软件接口、供电接口可能都是Type-C却用途不同。
原课件第2页 / 15页数据线和供电线
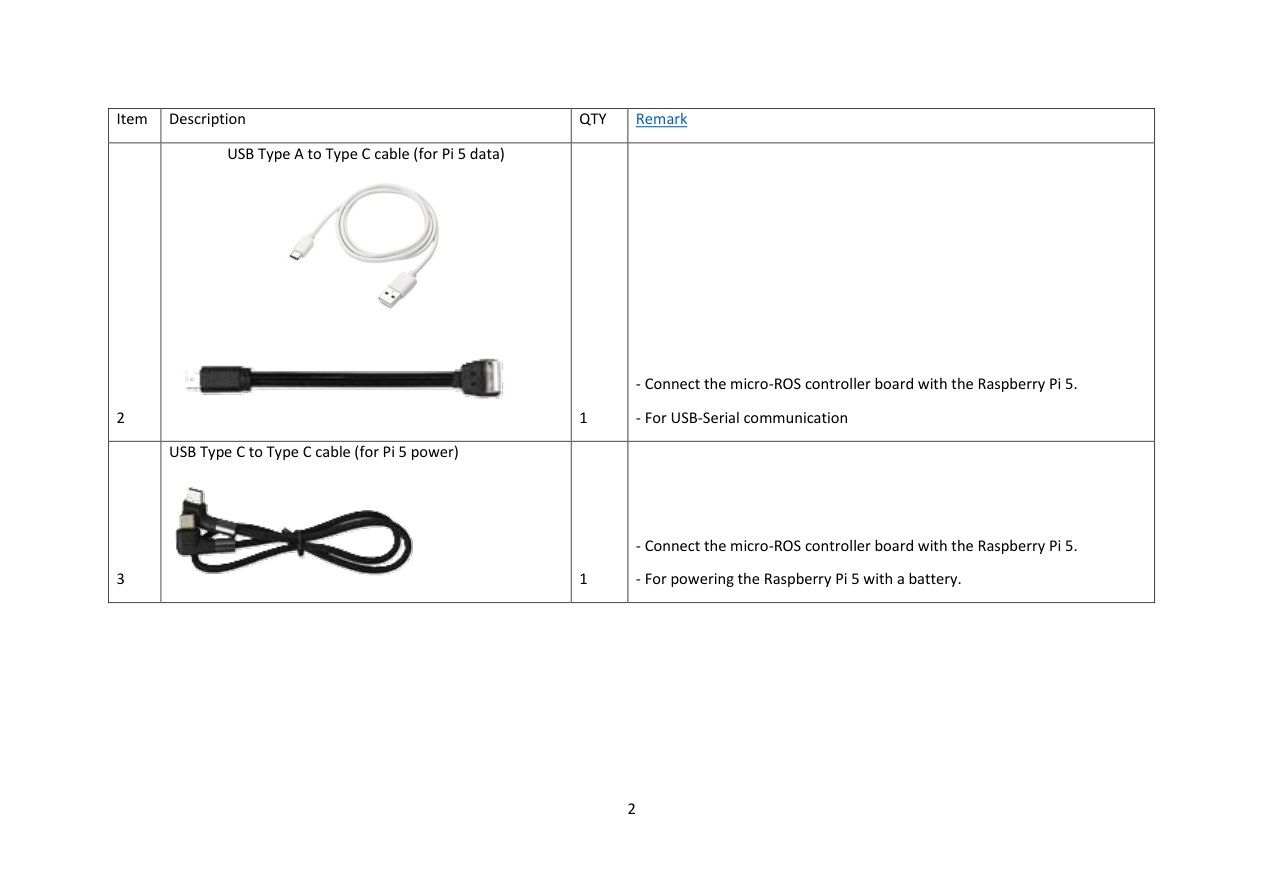
原表第2项USB A到C用于控制板与Pi的USB串行通信,第3项C到C用于控制板从电池向Pi供电,各1根。外观相似不等于角色相同。
读图把两根线两端接口与备注匹配:数据链运目标和反馈,供电链输送能量。例如只接供电线时Pi可开机但可能没有串口设备;只接数据线不一定给Pi提供全部所需电流。查故障先问哪条链失败,不要把“亮灯”当Agent通信成功。
原课件第3页 / 15页Pi 内存卡与读卡器
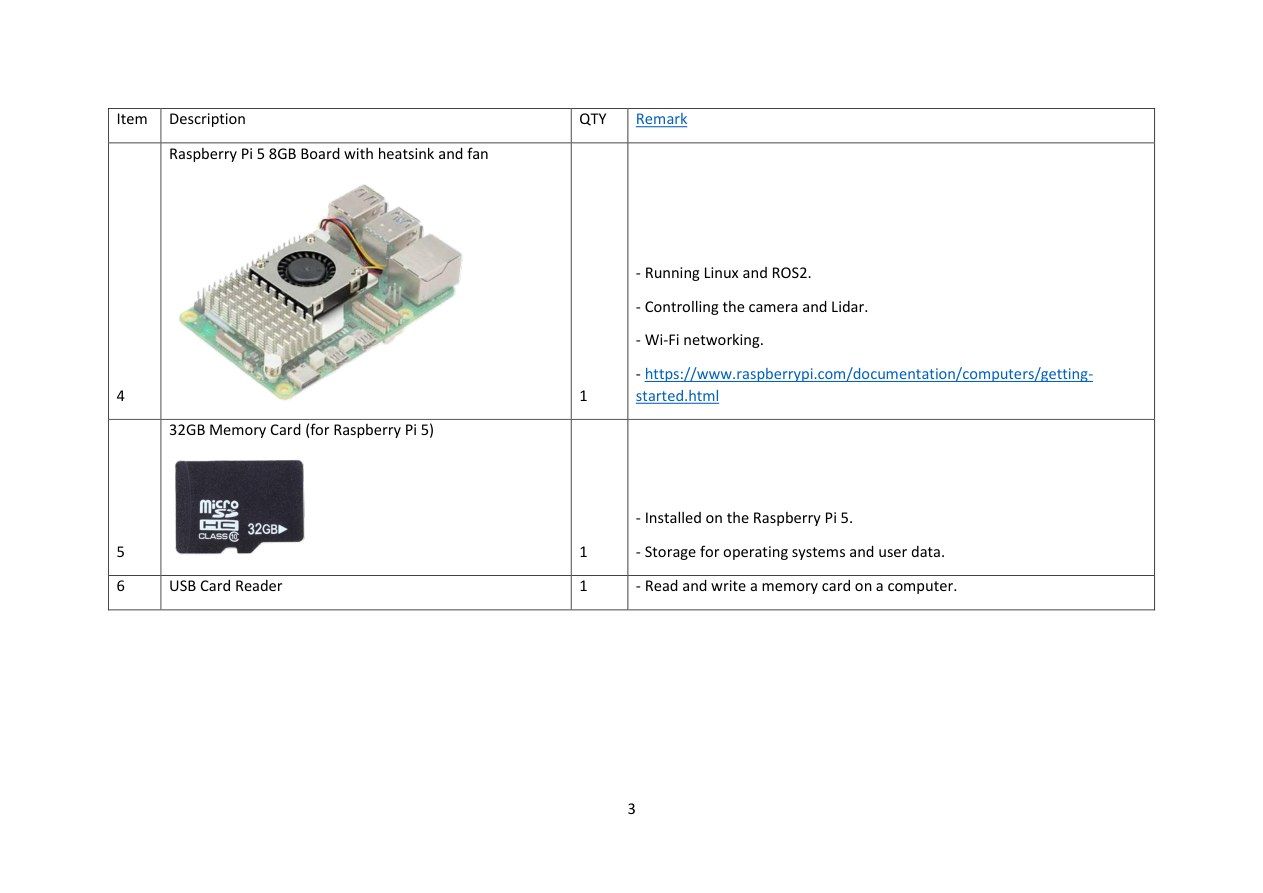
原表Pi5 8GB带散热器风扇1块,32GB卡1张,USB读卡器1个。Pi运行Linux/ROS2、控相机雷达并联网;卡存系统和用户文件;读卡器让电脑读写卡。
8GB是运行内存,32GB是持久存储,两者不能相加当“40GB内存”。例如断电后RAM中临时数据会消失,保存在卡上的程序仍在;写卡时要确认目标介质,读卡器不是程序运行必需节点。风扇散热改善热条件,不保证任何计算负载都稳定实时。
原课件第4页 / 15页相机与开发阶段电源
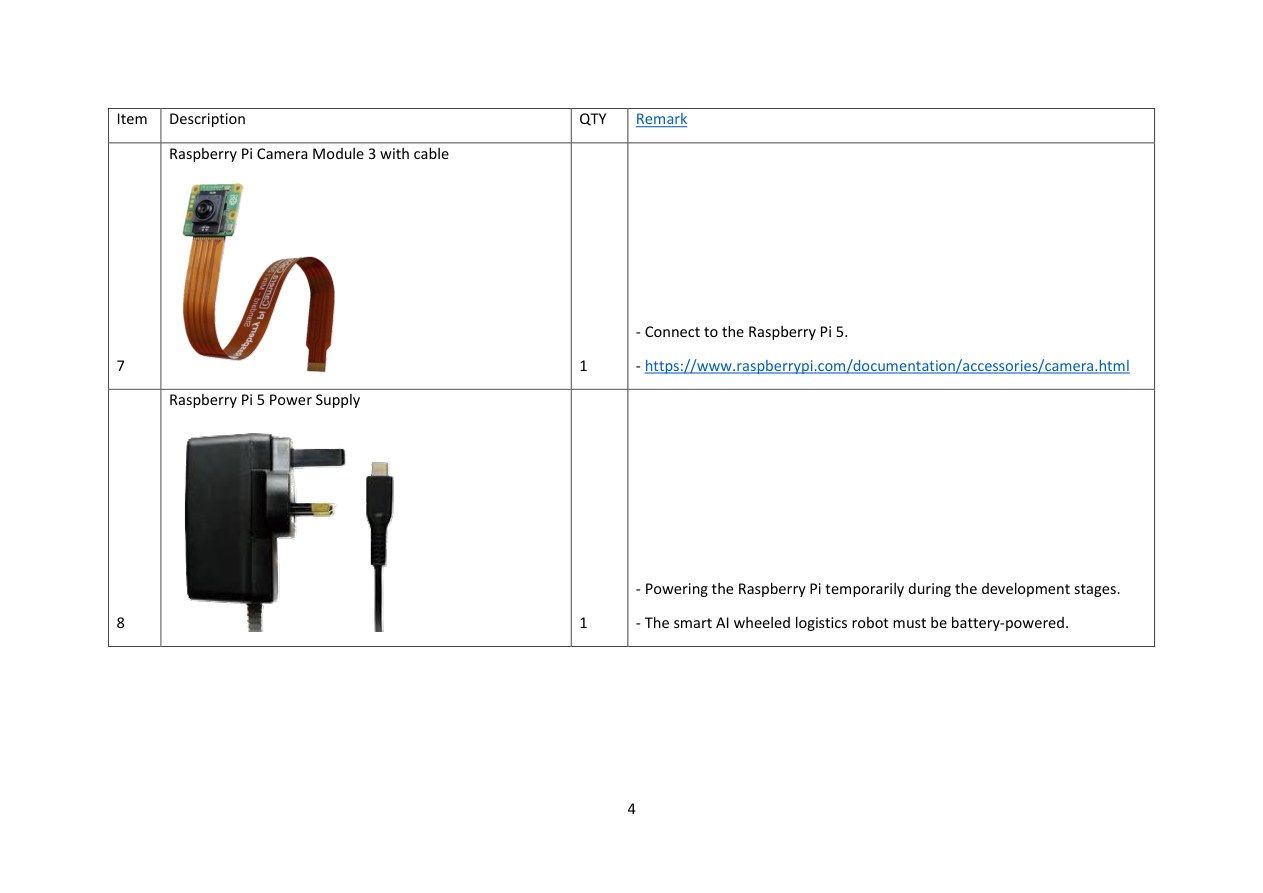
原表Camera Module3及线1套,Pi5电源1个;电源可在开发阶段临时使用,但最终机器人须电池供电。相机输出图像服务二维码识别,电源提供能量,两者功能不同。
读图认相机排线接口及电源连接,不把USB数据线替代专用相机线。教学验证可先在桌面电源下确认图像,再在电池环境下验证供电与运动共存;前一种通过不证明后一种通过。
原课件第5页 / 15页显示线与MS200雷达
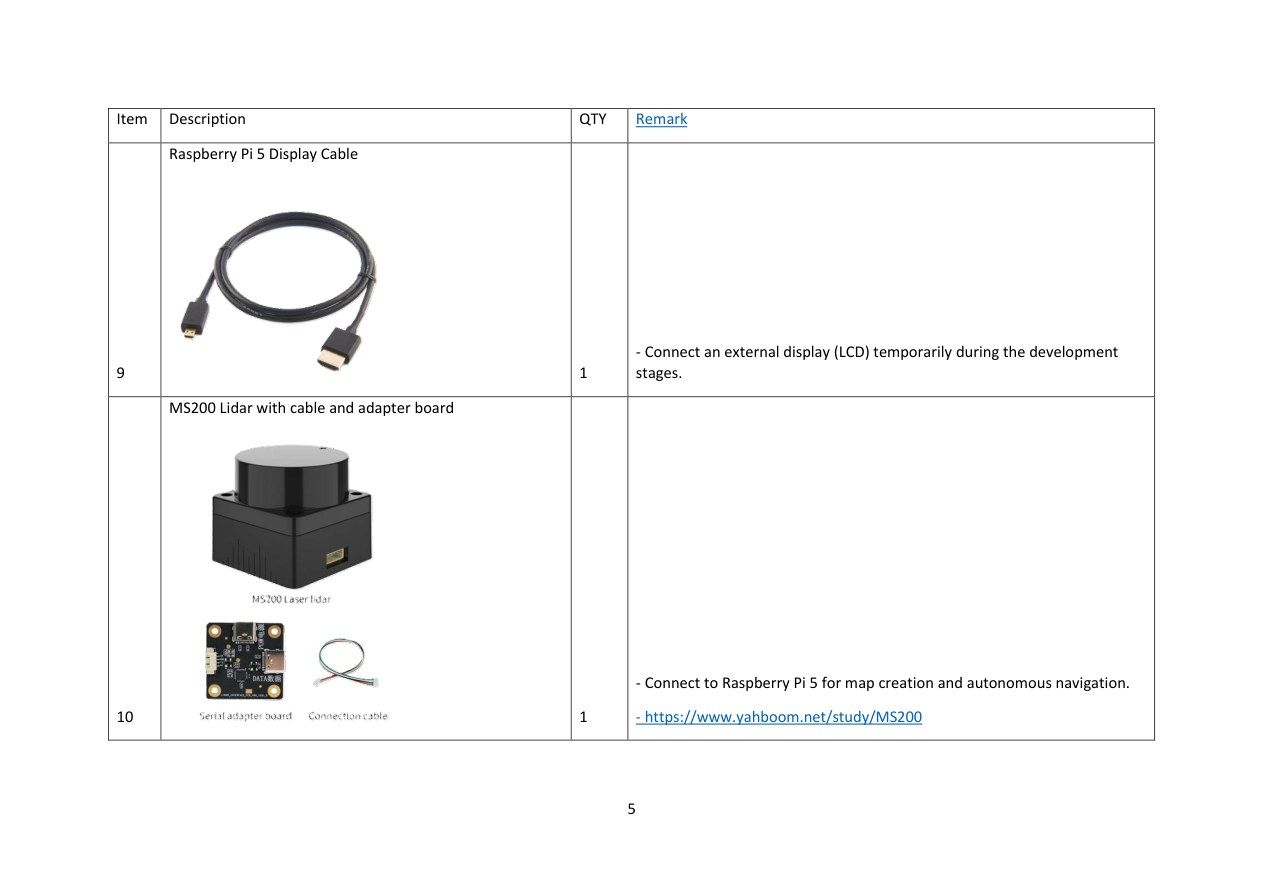
原表Pi5显示线1根,用于开发时接外部LCD;MS200Lidar及线和转接板1套,用于建图和自主导航。显示器帮助调试,但不是机器人自主判断的传感器。
数据链雷达→转接接口→Pi驱动→带角度距离的扫描消息→定位导航;雷达点本身并非已标注货架身份,二维码识别仍有独立职责。
原课件第6页 / 15页雷达数据线与左手轮
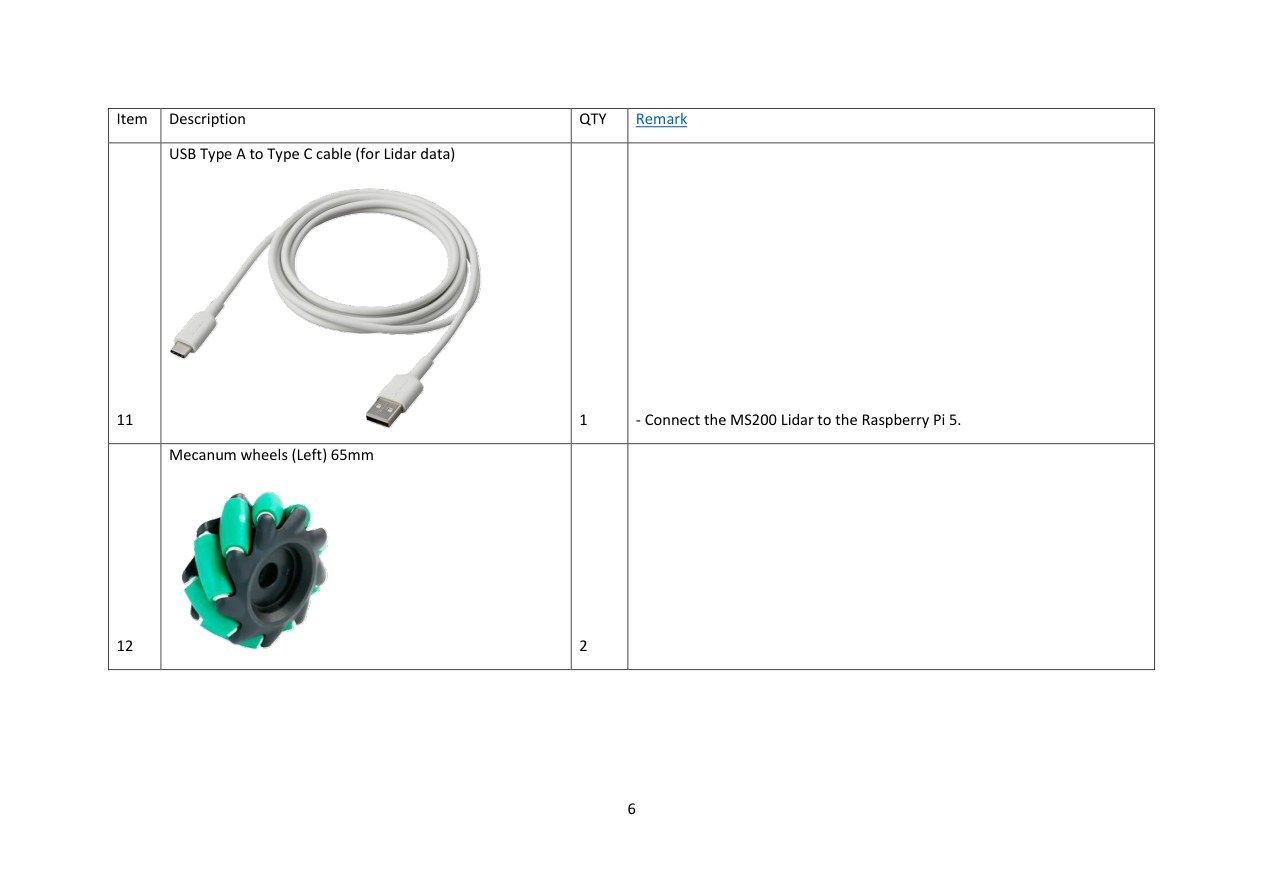
原表第11项USB A到C一根,将MS200连Pi;第12项65mm左手麦克纳姆轮2个。不要把这根雷达数据线与第2页控制板通信线混当同一设备,设备路径和用途均需区分。
65mm按轮直径理解,教学半径r=65/2=32.5mm=0.0325m;周长2pi r约0.2042m,供运动学初始模型使用,实际滚动还需标定。左手指滚子斜向手性,不是“只能装左边任意位置”,要和右手轮按布局约定配合。
原课件第7页 / 15页四轮 四电机与编码器参数
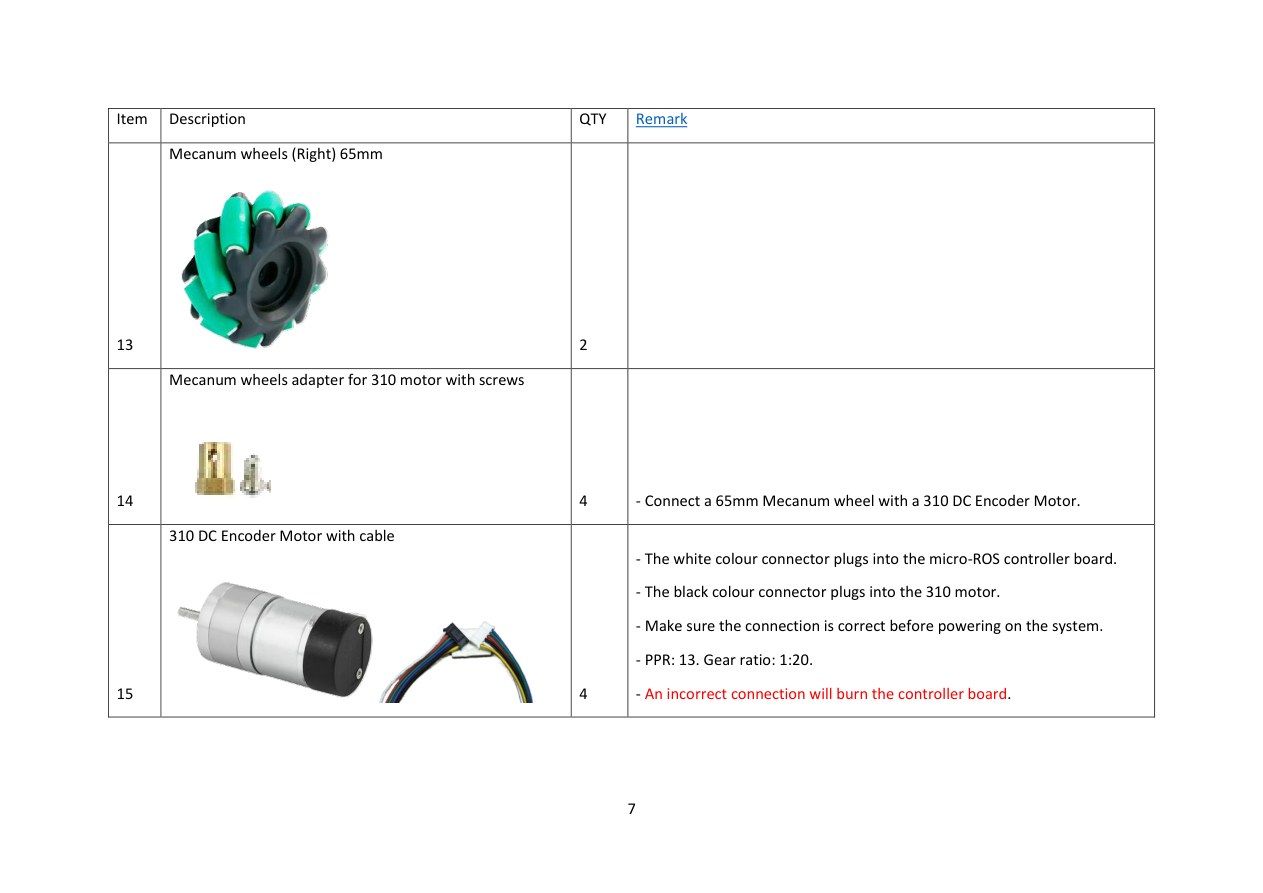
原表右手65mm轮2个,310电机轮适配及螺丝4套,带线310编码器电机4个。电缆白接头接控制板、黑接头接电机,原文件强调接反可能损板。PPR13、齿比1:20是源规格。
计算:若13为电机每转单通道脉冲,减速20,则输出轴一转260脉冲;若程序用四倍边沿解码,可是1040计数/转。不能只看到13就直接填运动学N,必须核对PPR定义、编码器位置和解码倍率。电机编号还要对应FL/FR/BL/BR,否则逆运动学符号表失效。适配器传转矩并定位轮轴,不是可省装饰。
原课件第8页 / 15页电池 充电器与插头适配
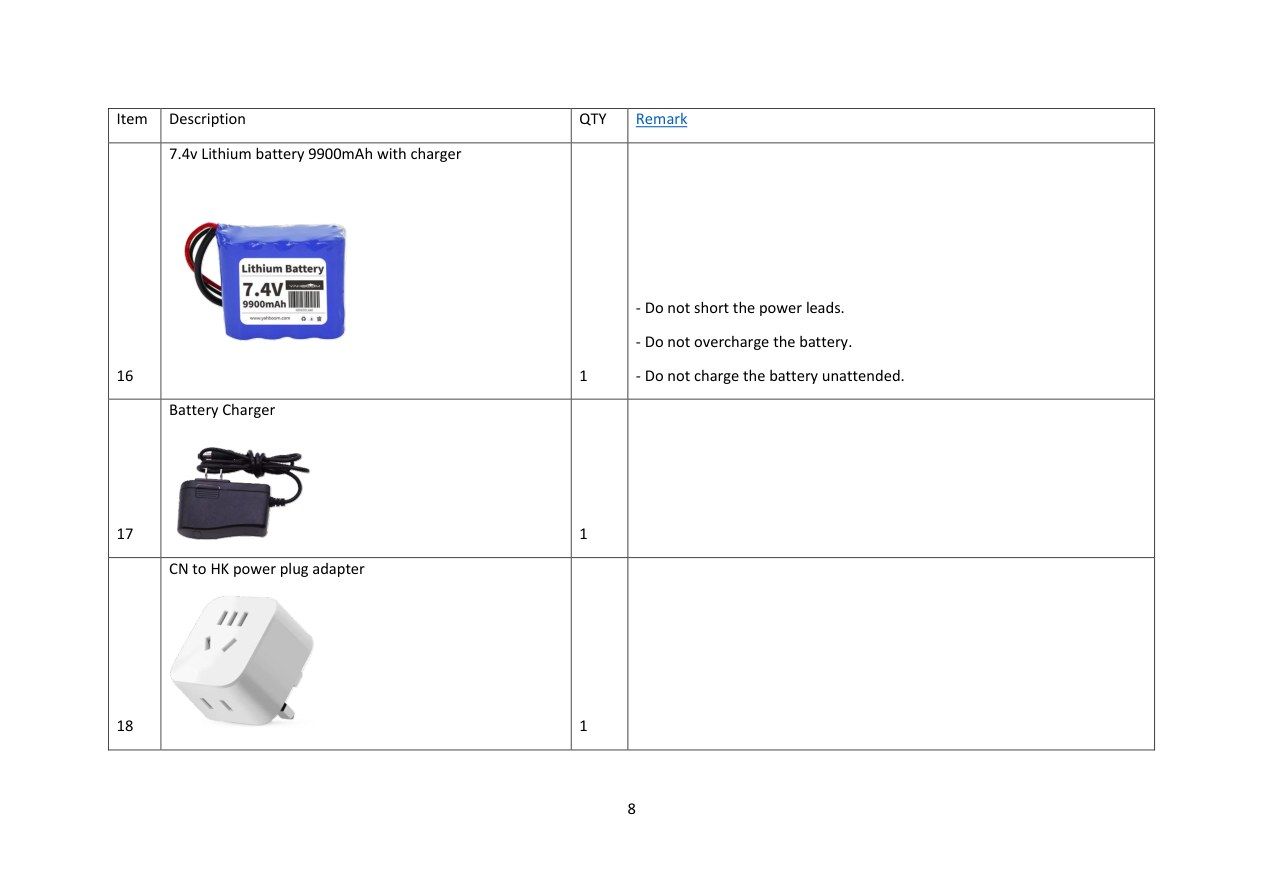
第16项是标称7.4 V、9900 mAh电池,第17项是配套充电器,第18项是插头转换头。转换头负责插脚形状,充电器负责给电池充电。
换算时先除以1000,把 9900 mAh 变成 9.9 Ah,再乘标称电压,得 7.4 V × 9.9 Ah = 73.26 Wh。如果用18 W作为整机平均功率做估算,73.26 Wh ÷ 18 W≈4.07 h。实际运行时间会受电池可用容量、负载波动和稳压损耗影响。
接线时防止电源正负端短路,使用配套充电器并在场看管。
原课件第9页 / 15页举升舵机和无线网卡
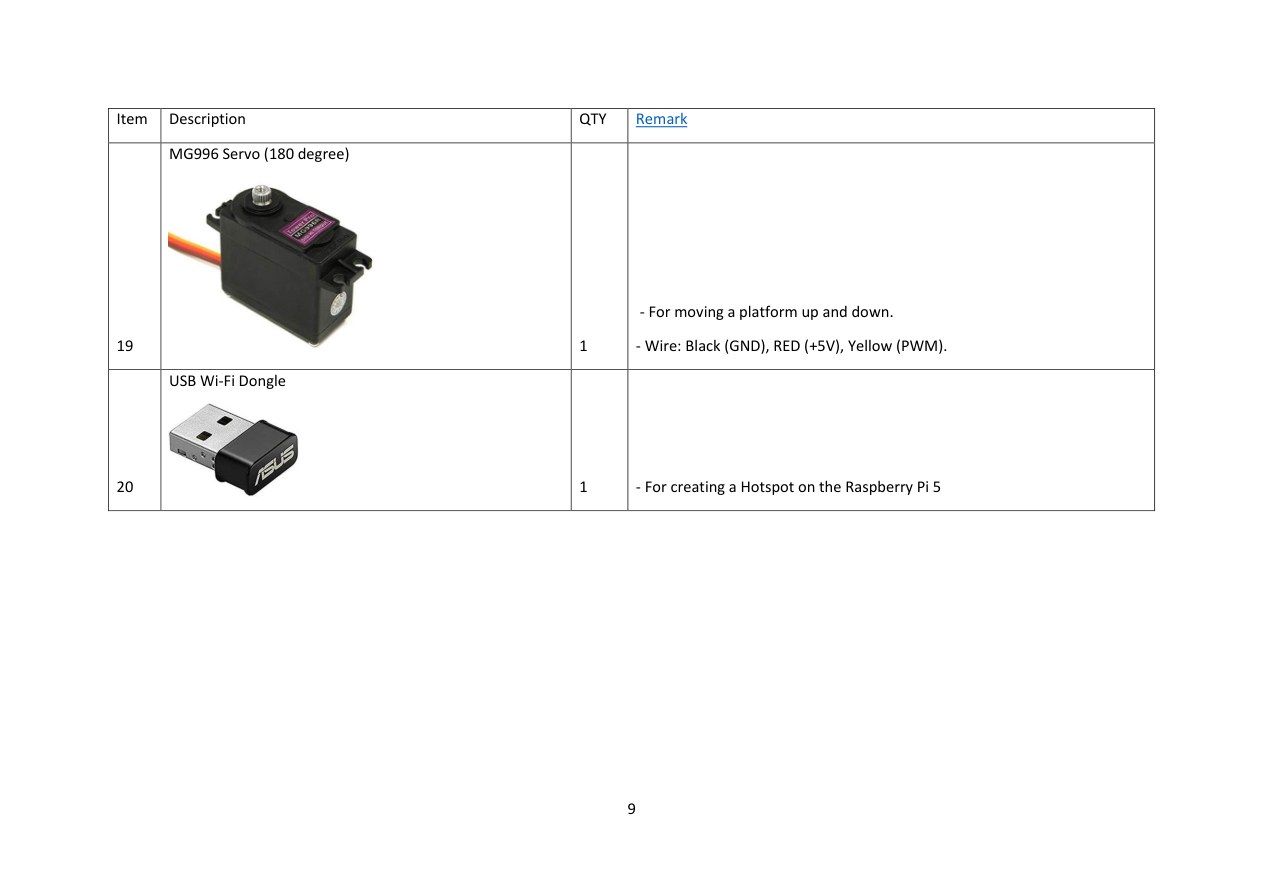
原表MG996180度舵机1个用于平台升降,接线黑GND、红+5V、黄PWM;USBWi-Fi网卡1个用于Pi热点。此处是项目配发示意,不把线色自动推广所有品牌。
servo目标角通过连杆机构变升降高度:角度不是高度,机械臂长、转轴位置和限位决定映射。例如同样转30度,不同连杆的升高可能不同,需要CAD和实测。热点提供电脑与机器人通信入口,不代替导航定位;网络连通也不证明ROS主题相互发现。
原课件第10页 / 15页系统架构是示例而非强制外形
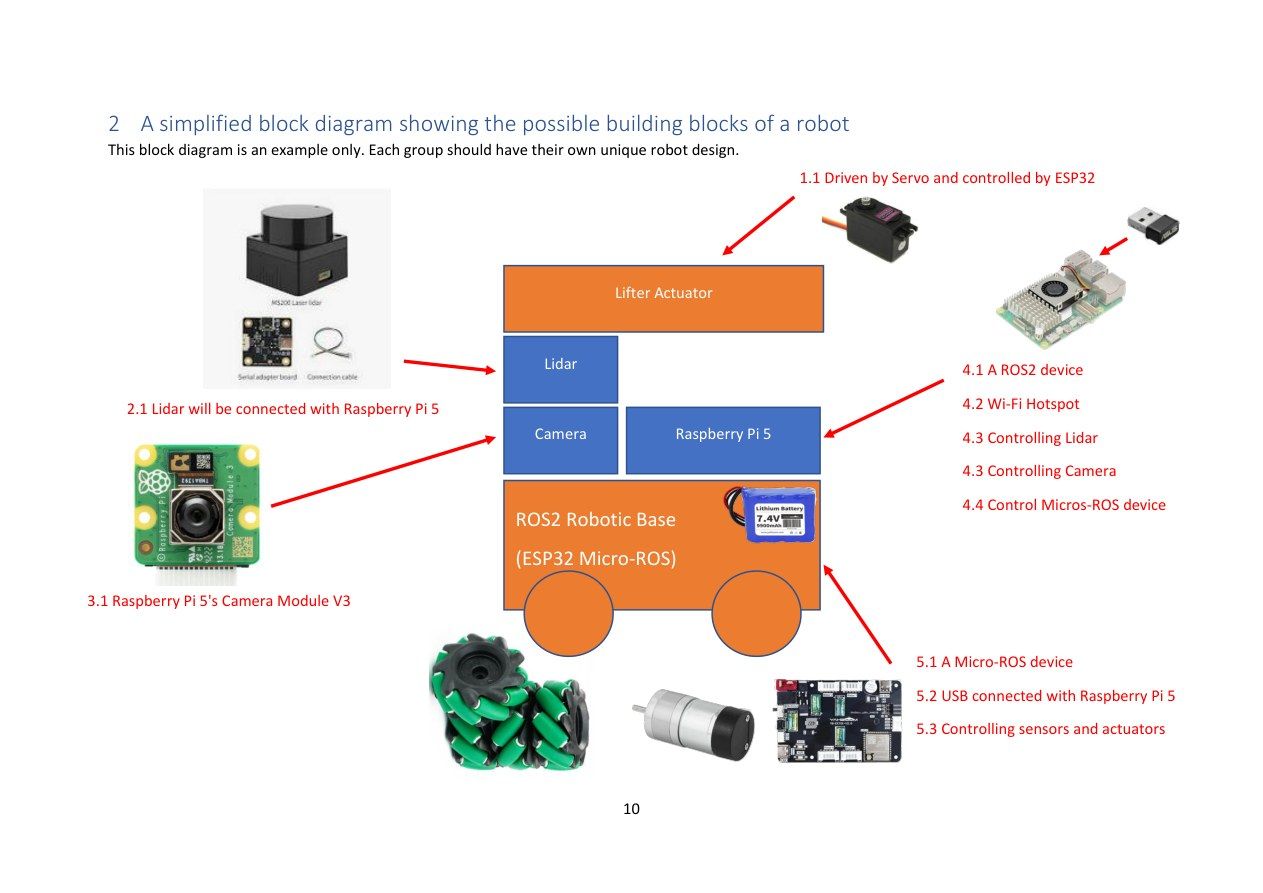
原框图从ROS2 Robotic Base(ESP32 micro-ROS)、Pi5、Lidar、Camera、Lifter组成,明确仅示例,各组应有自己的独特设计。Pi做ROS2、热点、相机雷达与低层通信;ESP32控制传感执行器,举升由舵机驱动。
读图分三条链:图像/扫描上行到Pi;目标和状态经USB在Pi与ESP32往返;举升电机由ESP32控制。例如扫码确认货架→Pi给接近目标→底盘反馈→举升→搬运,是功能流程,不能仅凭框图宣称已实现。图中编号4.3重复是列项排印,不推断两个不同相机。
原课件第11页 / 15页电机线颜色与端口映射
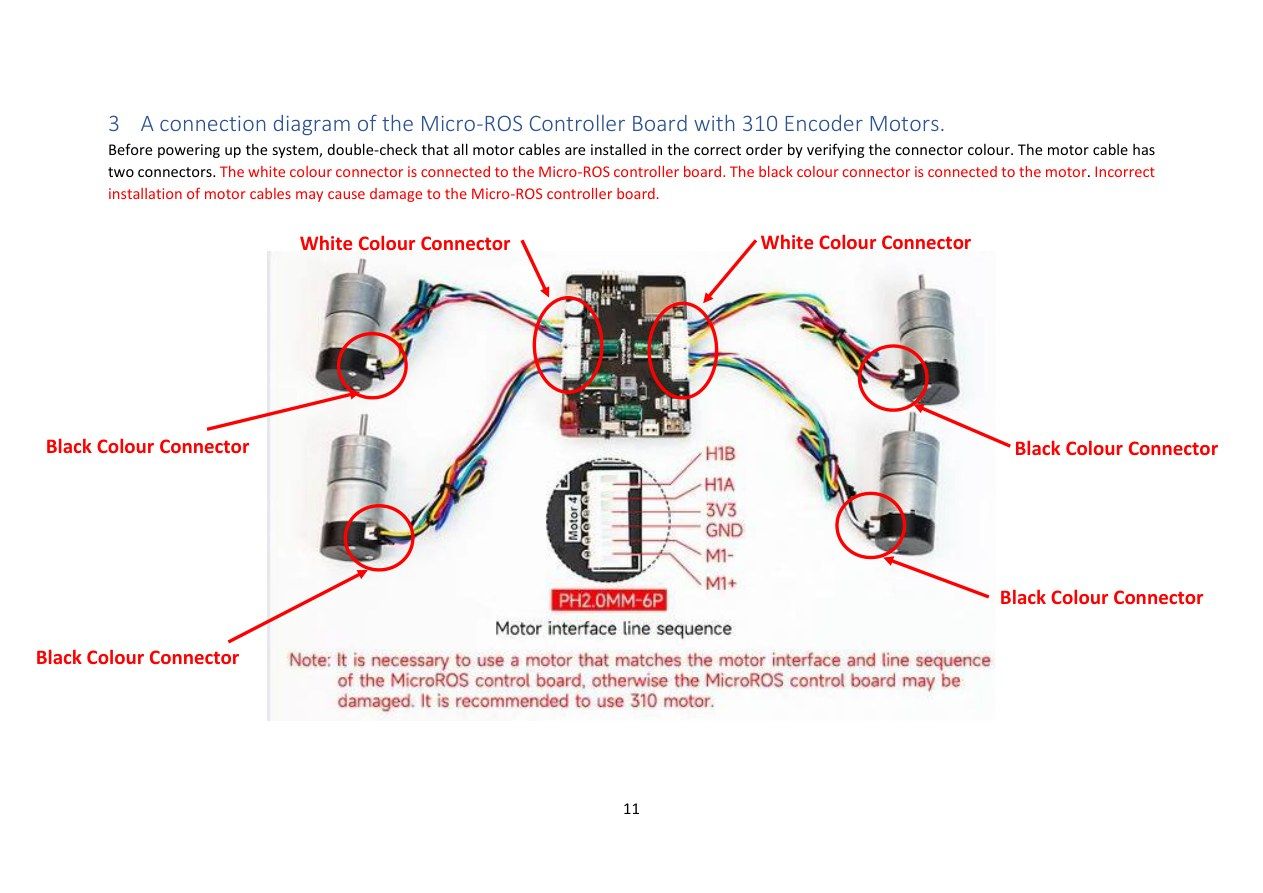
图中将四电机电缆连控制板,强调白接头到板、黑到电机,通电前核对顺序以免损坏。读图逐根从板接口追到电机,不看见同样插座就任意互换。
连接核对还应记录哪个端口对应车体哪一轮及正转符号;否则上层发FL,实际动FR,数学正确也会走错。检查表可含端口号、轮位置、线色、编码器正负方向与轮手性,现场确认后才使用相同软件参数。
原课件第12页 / 15页如何找控制板资料
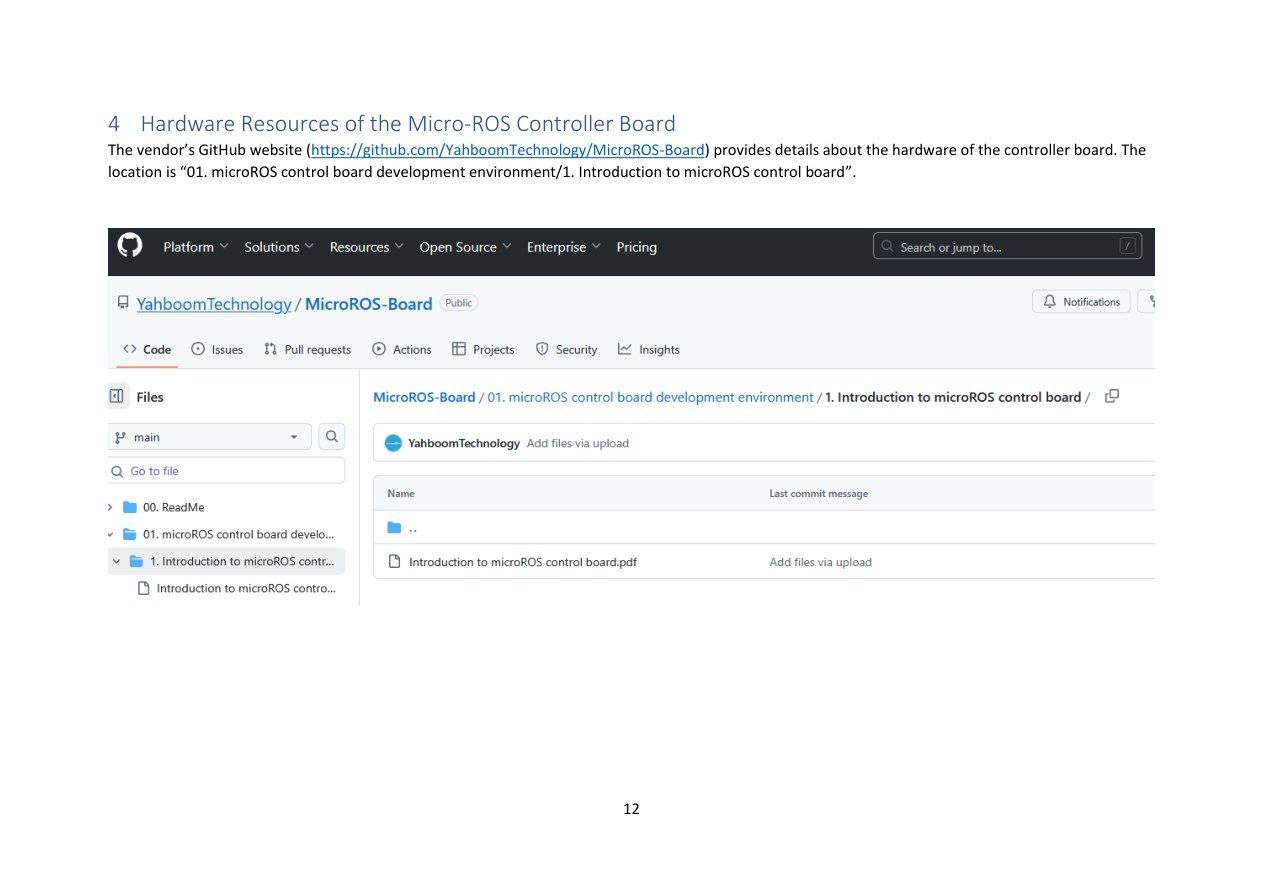
课件给YahboomTechnology/MicroROS-Board仓库,路径01. microROS control board development environment/1. Introduction to microROS control board,截图示目录。此页是资料定位,不是固件自动下载或安装命令。
教学区分资料层次:硬件资源图认接口位置,引脚表认GPIO,固件代码认功能与协议。不能只从照片跳到任意芯片示例的引脚定义;项目板是ESP32S3,Tutorial套件的ESP32引脚表也未必相同。
原课件第13页 / 15页控制板资源图逐区读
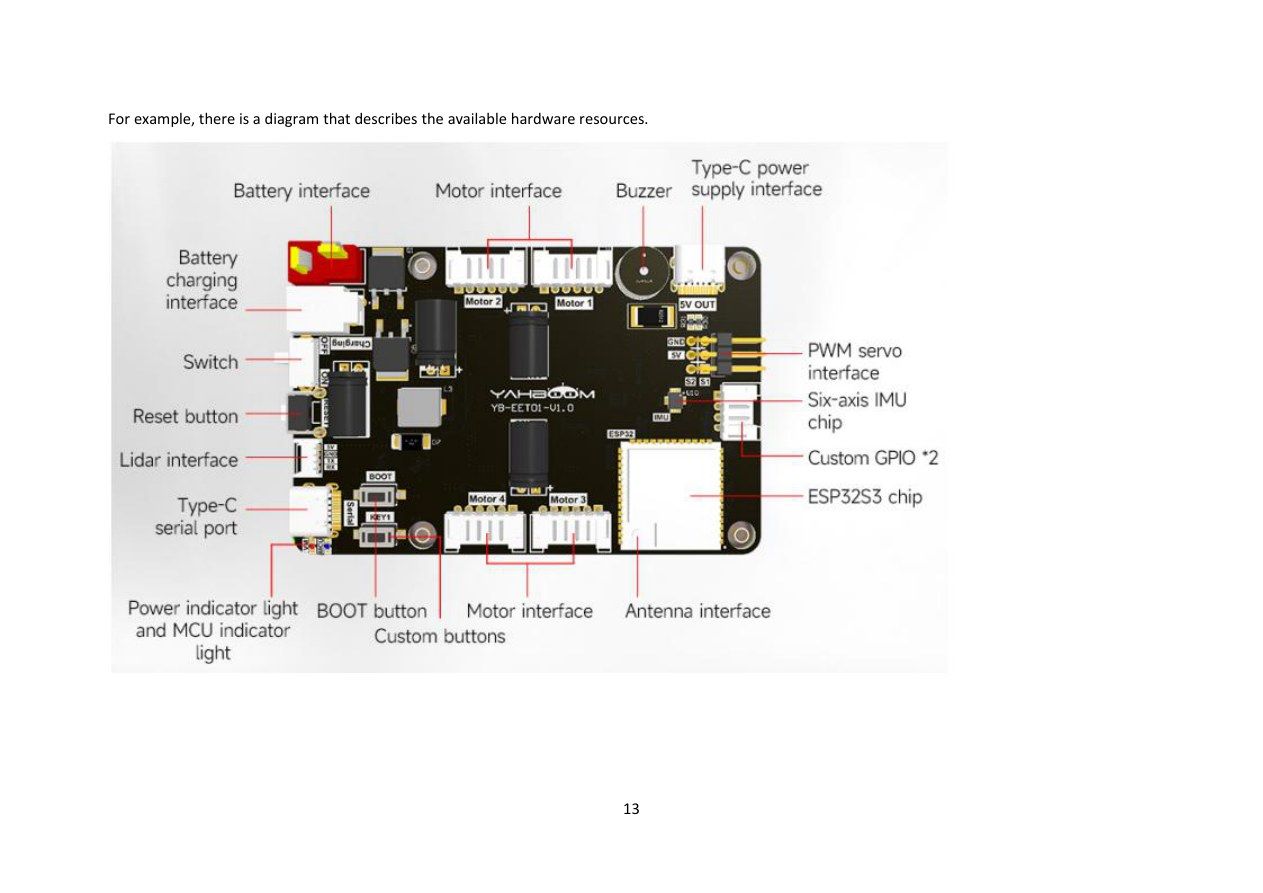
图中标电池接口/充电接口、开关、Reset、Lidar口、Type-C串口、电源及MCU指示、BOOT和自定义按钮、四电机接口、蜂鸣器、Type-C供电、PWM舵机、六轴IMU、自定义GPIO、ESP32S3和天线接口。
按职能读:电池与供电口处理能量;串口和天线处理数据;电机舵机口处理输出;IMU及按钮提供输入;Reset重启与BOOT模式按钮不是同一种作用。图上四电机口的位置不能直接假设等于车体四角,必须做上一页端口映射。舵机PWM口也不是任意电压的通用电源口。例如串口能上传但电机不转,需分别检查使能/动力供电与固件,而非只看USB灯。
原课件第14页 / 15页引脚表怎样转换为程序常量
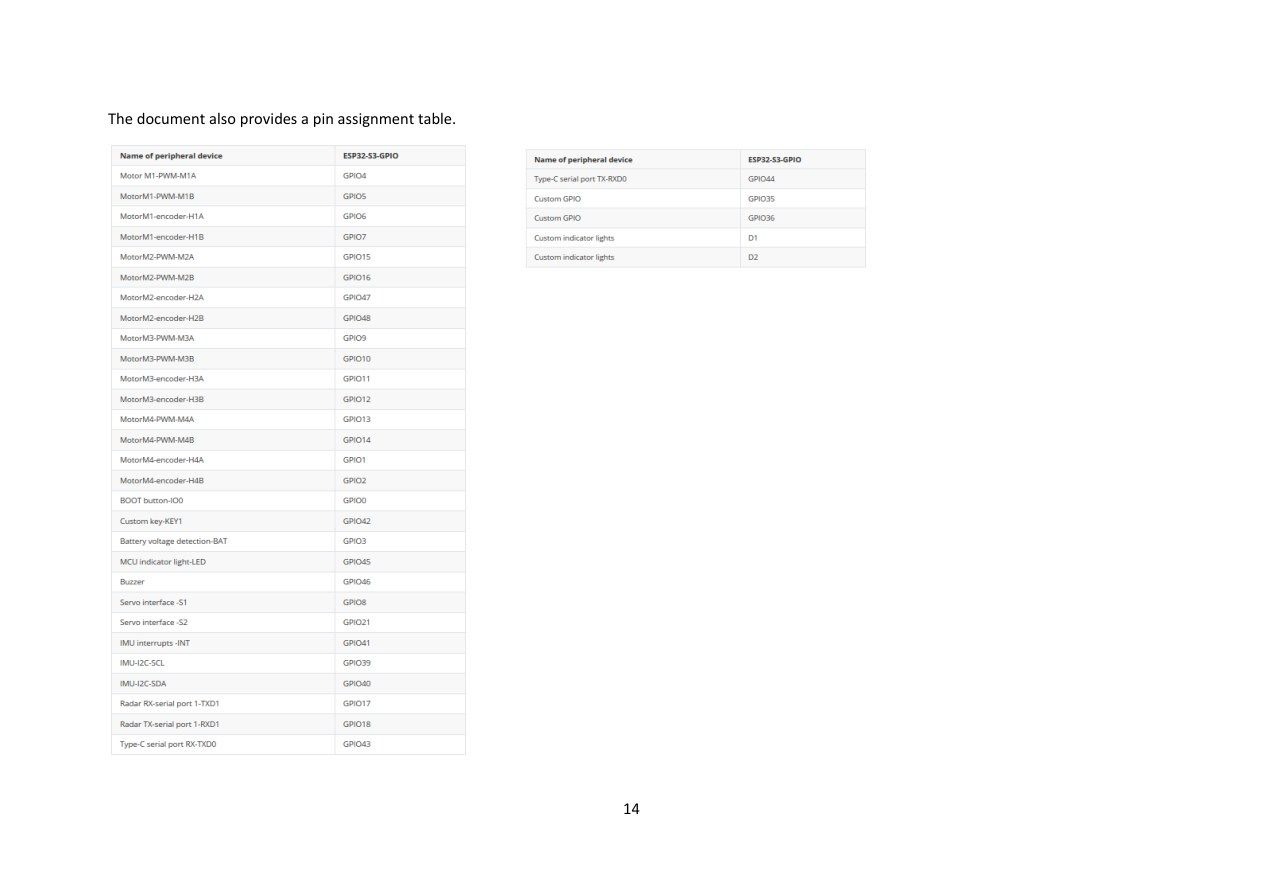
这张表把“板上的功能”对应到ESP32-S3的GPIO。GPIO号是芯片信号编号,写程序常量时按这个号填写。先看功能名,再读右栏。
| 功能 | 对应GPIO | 怎样使用 |
|---|---|---|
| M1电机两路驱动、编码器A/B | 驱动4/5;编码器6/7 | 两路驱动控制电机,A/B输入统计运动 |
| M2电机 | 驱动15/16;编码器47/48 | 与M1同理,分别保存M2计数 |
| M3电机 | 驱动9/10;编码器11/12 | 电机号与车轮位置另外建立对应 |
| M4电机 | 驱动13/14;编码器1/2 | 注意驱动输出与编码器输入的区别 |
| BOOT、自定义按键KEY1 | 0、42 | 读取按键;BOOT还与启动模式有关 |
| 电池电压检测、MCU指示灯、蜂鸣器 | 3、45、46 | 分别采电压、输出灯状态、输出声音 |
| 舵机S1、S2 | 8、21 | 生成舵机目标位置脉冲 |
| IMU中断、I2C时钟、I2C数据 | 41、39、40 | 中断通知有事件,SCL/SDA完成通信 |
| 雷达串口的两条线 | 17、18 | 按原表TXD1/RXD1标注配对连接 |
| Type-C串口的两条线 | 43、44 | 对应原表TXD0/RXD0标注 |
| 自定义GPIO | 35、36 | 供额外功能使用 |
| 自定义指示灯 | D1、D2 | 这里是板上灯的标识,表未给数字GPIO |
例如要读M1编码器,把输入配置到GPIO6和7;想控制舵机S1,就使用GPIO8对应接口。项目控制板与Tutorial套件的引脚分配不同,移植程序时应逐项替换这些常量。
原课件第15页 / 15页相机驱动层与参考
课件称camera_ros支持Pi Camera Module3,给项目仓库链接并说libcamera与camera_ros应从源构建;末尾感谢控制板厂商资料。
libcamera承担相机访问基础,camera_ros把图像接入ROS消息体系;二维码识别程序再订阅图像,角色不同。教学排查链为相机硬件连接→基础图像采集→ROS图像topic→二维码解码→任务状态,不能把topic存在就当码已识别。